Atlante dei problemi di segnale
Sintomo: a velocità più alta la Lissajous passa da cerchio a ellisse inclinata – larghezze di banda diverse nei due canali
Se la figura di Lissajous è un cerchio a bassa velocità e diventa un’ellisse inclinata al crescere della velocità, di solito i canali A e B hanno larghezze di banda diverse: con 500 e 450 kHz lo sfasamento a 200 kHz è di circa 2,2°. L’articolo ricava l’andamento di sfasamento e rapporto di ampiezza con la frequenza, distingue il ritardo di canale dallo sfasamento di campionamento, descrive la misura per gradini di velocità e con sweep di modulazione della luce da fermo e fornisce la tolleranza di adattamento della banda.
Durante la taratura a bassa velocità sul banco va tutto bene e la Lissajous è un cerchio da manuale; montata la testina sul motore e portata a cinque-seimila giri/min, la Lissajous della stessa testina di lettura diventa un’ellisse inclinata, l’errore di interpolazione cresce e, appena il motore si ferma, tutto torna normale. Un errore di fase che “compare solo ad alta velocità” come questo ha come causa più frequente larghezze di banda diverse nei canali analogici A e B. L’articolo ne ricava l’andamento in frequenza, spiega come distinguerlo dal ritardo di canale e dallo sfasamento di campionamento, come misurarlo e con quale precisione le due bande devono essere adattate. Come la banda stessa dipenda da capacità del fotodiodo e transimpedenza è trattato nell’articolo della libreria su capacità del fotodiodo e larghezza di banda.
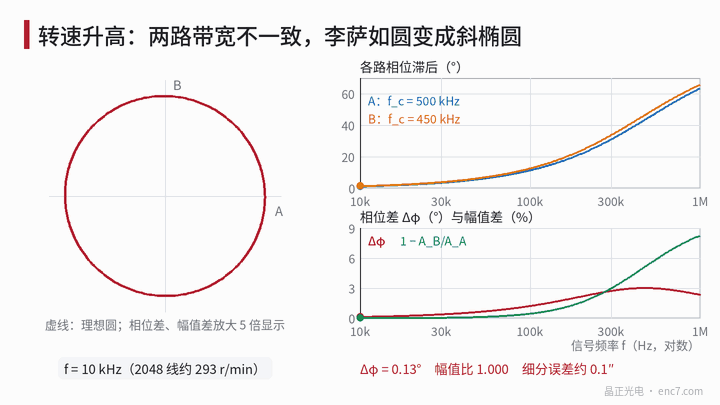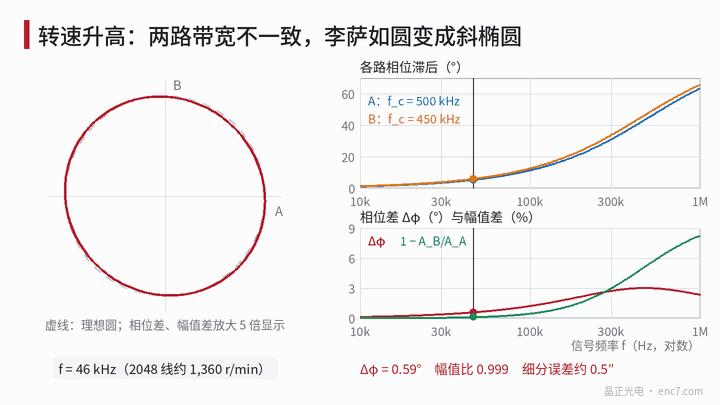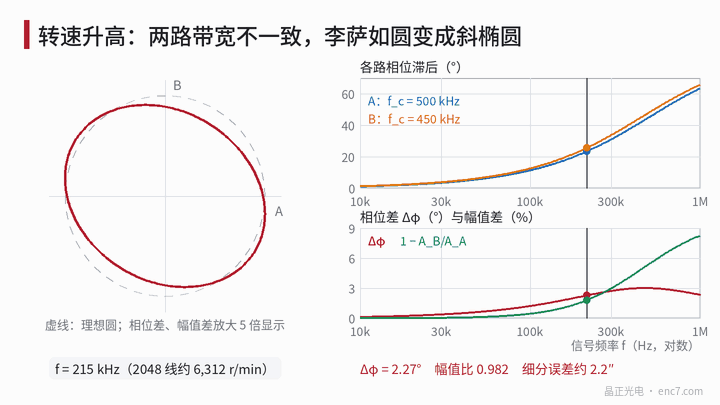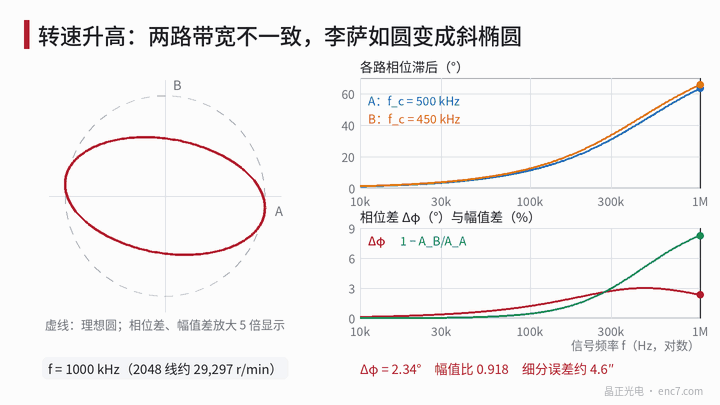
Modello: sfasamento e rapporto di ampiezza in funzione della frequenza
Il front-end di ciascun canale si approssima con un passa-basso del primo ordine H = 1/(1 + j·f/f_c), con frequenze di taglio f_A e f_B per i canali A e B. La differenza dei ritardi di fase e il rapporto di ampiezza dei due canali sono
Δφ = arctan(f/f_B) − arctan(f/f_A)
ρ = A_B/A_A = √(1 + (f/f_A)²) / √(1 + (f/f_B)²)
dove f = N·n/60 è la frequenza del segnale, N il numero di linee e n la velocità di rotazione (giri/min). Con f_A = 500 kHz, f_B = 450 kHz e f = 200 kHz i ritardi sono rispettivamente 21,80° e 23,96°, con differenza 2,16°; il rapporto di ampiezza è 0,984.
Queste formule hanno tre proprietà da ricordare:
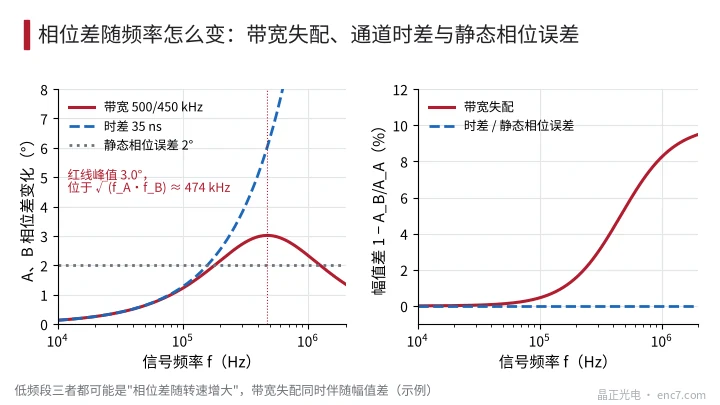
- A bassa frequenza si comporta come un ritardo fisso. Per f molto al di sotto delle frequenze di taglio, Δφ ≈ 360°·f·Δτ con Δτ = (1/f_B − 1/f_A)/(2π), nell’esempio 35 ns.
- Lo sfasamento ha un picco. È massimo a f = √(f_A·f_B) ≈ 474 kHz, Δφ_max = arctan[(f_A − f_B)/(2√(f_A·f_B))] ≈ 3,0°, e oltre diminuisce.
- La differenza di ampiezza cresce in modo monotono. A bassa frequenza cresce come f², ad alta frequenza tende a 1 − f_B/f_A = 10%.
Lo sfasamento inclina l’ellisse lungo i 45°, la differenza di ampiezza la schiaccia lungo gli assi; entrambi producono un errore di interpolazione due volte per periodo, di ampiezza circa ½·√(Δφ² + δ²) (δ = 1 − ρ, entrambi in radianti); c’è inoltre un offset fisso di Δφ/2, che si manifesta come ritardo di posizione dipendente dalla velocità. Convertendo per 2048 linee (1 rad elettrico ≈ 100,7″):
| f | Velocità a 2048 linee | Δφ | Differenza di ampiezza δ | Errore di interpolazione |
|---|---|---|---|---|
| 50 kHz | 1465 giri/min | 0,63° | 0,1% | 0,56″ |
| 100 kHz | 2930 giri/min | 1,22° | 0,5% | 1,09″ |
| 200 kHz | 5859 giri/min | 2,16° | 1,6% | 2,06″ |
| 300 kHz | 8789 giri/min | 2,73° | 3,0% | 2,82″ |
Nelle prime tre righe l’errore è quasi proporzionale alla frequenza: ecco l’origine del “più veloce, peggio va”. Una simulazione diretta con atan2 dà a 200 kHz un’ampiezza d’errore di 0,0205 rad, in accordo con la formula approssimata.
Distinguerlo da altre cause “dipendenti dalla velocità”
L’errore di fase legato alla velocità ha più di una sorgente, ognuna con una diversa caratteristica in frequenza (vedi Figura 2):
| Causa | Δφ in funzione di f | Rapporto di ampiezza in funzione di f | Lissajous analogica all’oscilloscopio |
|---|---|---|---|
| Bande diverse nei due canali | Prima cresce linearmente, picco a √(f_A·f_B), poi cala | Diminuisce, inizialmente come f² | Ellisse inclinata e schiacciata |
| Ritardo di canale Δt (ritardo di gruppo dei filtri, comparatore, piste) | 360°·f·Δt, cresce sempre linearmente | Invariato | Ellisse inclinata |
| Errore di fase statico (azimut della testina, disposizione dei campi di rilevamento) | Non varia con la velocità | Invariato | Ellisse inclinata già a bassa velocità |
| Campionamento multiplexato di A e B lato digitale | 360°·f·Δt_s | Invariato | Resta un cerchio |
L’ultima voce si trascura facilmente: quando un solo ADC campiona alternativamente A e B, l’intervallo di campionamento Δt_s crea uno sfasamento nel dominio digitale; all’oscilloscopio i segnali analogici sono del tutto normali, ma l’errore di interpolazione cresce linearmente con la velocità. Il primo passo è quindi verificare se “Lissajous analogica” ed “errore di interpolazione digitale” concordano.
Misura: gradini di velocità e sweep di modulazione della luce da fermo
Lissajous per gradini di velocità. Scegliere 6–8 velocità nell’intervallo fino alla velocità massima; a ogni gradino acquisire A e B simultaneamente con sonde differenziali, adattare un’ellisse per ottenere Δφ e ρ, riportare i valori in funzione di f = N·n/60 e interpolare con Δφ = φ₀ + 360°·f·Δt + [arctan(f/f_B) − arctan(f/f_A)]: le tre componenti risultano separate. Il ritardo tra i due canali dell’oscilloscopio e le sonde va tarato prima: si misura una volta con le sonde scambiate e si fa la media per eliminarlo.
Sweep di modulazione della luce da fermo. Se non è pratico far girare l’albero ad alta velocità, fermarlo vicino a 45°, dove A e B hanno la stessa ampiezza, aprire la regolazione a luce costante, sovrapporre alla corrente del LED una piccola modulazione sinusoidale da un generatore di segnali (profondità 5%–10%), effettuare uno sweep da 10 kHz a 1 MHz e misurare il rapporto tra le componenti alternate in uscita su A e B. Poiché entrambi i canali vedono la stessa modulazione di intensità, il rapporto è H_B/H_A e la banda propria del LED si cancella. Gli offset dei canali aggiungono un termine alle componenti alternate; misurando una volta a 45° e una a 225° e facendo la differenza lo si elimina. Il limite superiore del metodo è dato da banda di modulazione e rapporto segnale/rumore del pilotaggio LED.
Se la scheda è accessibile, si può anche iniettare una corrente di prova attraverso un piccolo condensatore nell’ingresso di ciascun amplificatore a transimpedenza e misurare direttamente la funzione di trasferimento di ogni canale.
Tolleranza di adattamento della banda
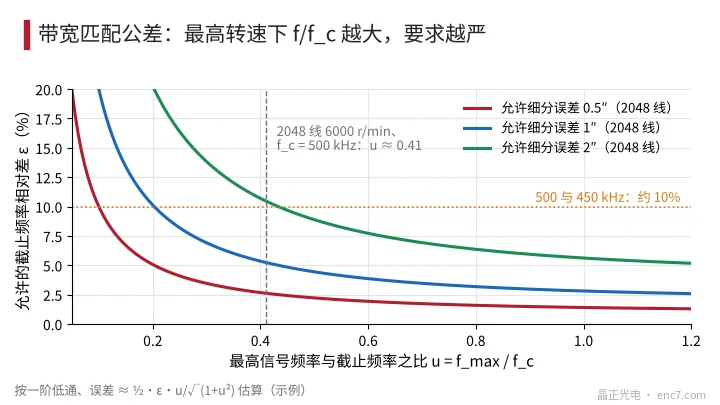
Sia ε = (f_A − f_B)/f_A la differenza relativa delle frequenze di taglio e u = f_max/f_c il rapporto tra frequenza massima del segnale e frequenza di taglio. Per ε piccolo l’errore vale circa ½·ε·u/√(1 + u²); dato un errore ammesso E (angolo elettrico, rad):
ε ≤ 2E·√(1 + u²) / u
Valori ammessi per 2048 linee:
| Errore ammesso | u = 0,2 | u = 0,4 | u = 0,8 |
|---|---|---|---|
| 0,5″ | 5,1% | 2,7% | 1,6% |
| 1″ | 10,1% | 5,3% | 3,2% |
| 2″ | 20,3% | 10,7% | 6,4% |
Esempio: 2048 linee a 6000 giri/min danno f_max ≈ 205 kHz; con f_c = 500 kHz, u ≈ 0,41. Per un errore di interpolazione ad alta velocità non superiore a 1″, la differenza tra le due frequenze di taglio va contenuta entro circa il 5% (vedi Figura 3).
Da dove nasce il disadattamento: con resistori di filtro all’1% e condensatori al 5% il prodotto RC può differire nel caso peggiore di circa il 6%; la banda di un transimpedenza è circa inversamente proporzionale alla radice quadrata della capacità d’ingresso, quindi una differenza del 10% nella capacità di fotodiodo o piste tra i due canali dà circa il 5% di differenza di banda; anche la dispersione del prodotto guadagno-banda dell’operazionale entra con la radice quadrata. Contromisure: per i due canali condensatori all’1%–2% dello stesso lotto e un unico operazionale doppio, layout simmetrico; se necessario aumentare f_c per ridurre u, verificando il rumore aggiuntivo che ne deriva.
Note tecniche
- Convertire prima la velocità in frequenza del segnale con f = N·n/60, poi esaminare le curve di Δφ e rapporto di ampiezza in funzione di f, invece di guardare una sola velocità.
- A bassa frequenza il disadattamento di banda equivale a un ritardo Δτ = (1/f_B − 1/f_A)/(2π): per 500/450 kHz circa 35 ns.
- Criteri di distinzione: il disadattamento di banda porta anche una differenza di ampiezza e uno sfasamento con picco; il ritardo dà solo una fase lineare; l’errore statico c’è già a bassa velocità; lo sfasamento di campionamento non si vede sulla Lissajous analogica.
- Se non è pratico girare ad alta velocità, misurare H_B/H_A con lo sweep di modulazione della luce da fermo, una volta a 45° e una a 225° per eliminare gli offset.
- Fissare la tolleranza di adattamento con ε ≤ 2E·√(1 + u²)/u: circa il 5% per 2048 linee, u = 0,4 e 1″; scegliere condensatori all’1%–2% dello stesso lotto e dello stesso contenitore.
Conclusioni
Se al crescere della velocità la Lissajous diventa un’ellisse inclinata, di solito le bande passa-basso dei due canali sono diverse: lo sfasamento cresce prima linearmente con la frequenza e raggiunge il massimo a √(f_A·f_B), mentre la differenza di ampiezza continua ad aumentare, e nel campo di velocità usuale l’errore è circa proporzionale alla velocità. Separandolo da ritardo, errore statico e sfasamento di campionamento con l’interpolazione per gradini di velocità o lo sweep di modulazione della luce da fermo, e ricavando dall’errore ammesso la tolleranza di adattamento della banda, lo si tiene sotto controllo sia in progettazione sia al controllo in accettazione.
Traduzione dell’articolo originale cinese (0223). ENC7 – produttore di dischi encoder (richiesta) · Articoli tecnici · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tutti i diritti riservati. Articolo realizzato con l’assistenza dell’IA.