Atlante dei problemi di segnale
Sintomo: ad alta velocità Z si sposta rispetto ad A/B – ritardi di canale diversi
Se i percorsi di Z e di A/B hanno ritardi diversi, Z si sposta rispetto ad A/B di 360°·f·Δt gradi elettrici, 18° a 500 kHz con 100 ns. L’articolo ricava gli effetti diversi del ritardo prima e dopo il gating su larghezza e posizione di Z e i valori ammissibili, e indica come separare offset statico, isteresi e ritardo misurando il centro di Z a due velocità e nei due sensi di rotazione.
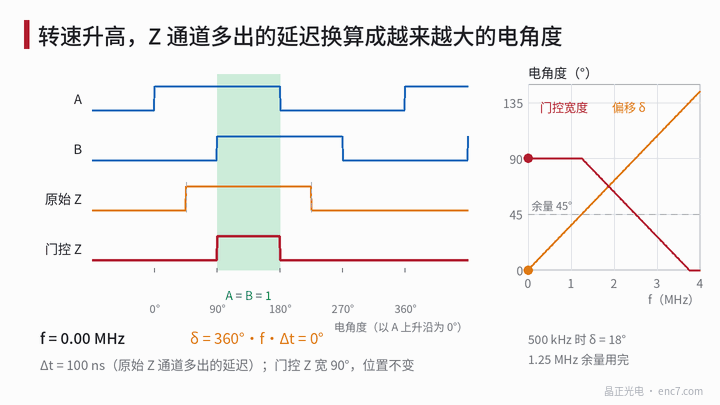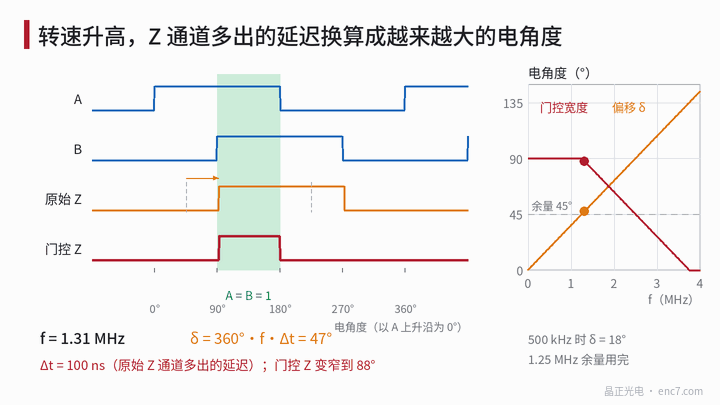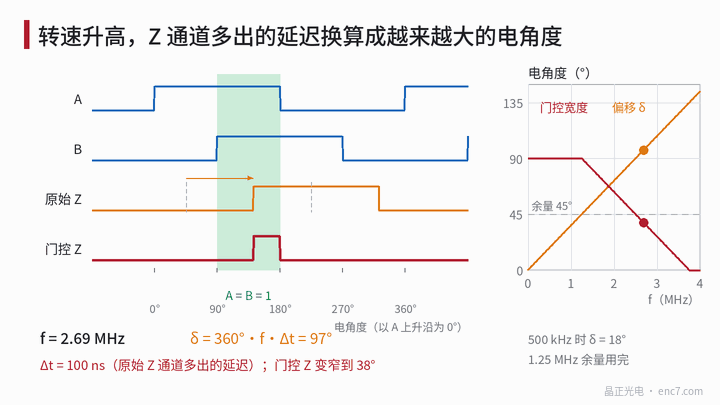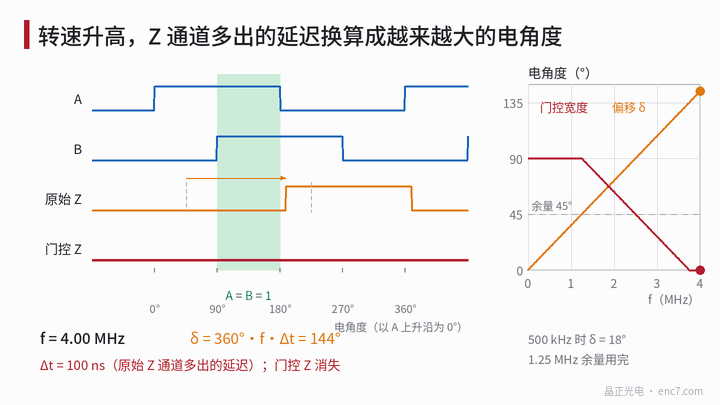
Con la ricerca dello zero a bassa velocità il punto di riferimento è stabilissimo; aumentando la velocità di ricerca, il punto di riferimento comincia a spostarsi di uno o alcuni conteggi. All’oscilloscopio si vede che più alta è la velocità, più Z arretra rispetto ai fronti di A e B, finché a una certa velocità Z si restringe di colpo o addirittura scompare. La variazione della larghezza di Z con la velocità è stata trattata in un altro articolo di questa serie; lì la causa era il ritardo diverso dei due fronti di Z stesso. Qui si tratta invece della differenza di ritardo di Z nel suo insieme rispetto ad A e B: i due fronti arretrano insieme, la larghezza non cambia e la posizione deriva. È questa differenza a stabilire fino a quale velocità regge lo Z con gating e se la posizione di zero dipende dalla velocità.
Modello: dalla differenza di tempo all’angolo elettrico
Sia Δt il ritardo aggiuntivo del canale Z rispetto ai canali A e B e f la frequenza di uscita di A/B. Lo spostamento di Z rispetto ad A/B in angolo elettrico è
δ = 360°·f·Δt
f = N·n/60, con N numero di periodi per giro (per uscite interpolate si contano i periodi dell’onda quadra dopo l’interpolazione) e n velocità (giri/min). Con 2500 linee e 12000 giri/min si ha f = 500 kHz, e Δt = 100 ns corrisponde a δ = 18°.
| Δt | 100 kHz | 250 kHz | 500 kHz | 1 MHz |
|---|---|---|---|---|
| 20 ns | 0,7° | 1,8° | 3,6° | 7,2° |
| 100 ns | 3,6° | 9° | 18° | 36° |
| 1 μs | 36° | 90° | 180° | 360° |
δ è proporzionale alla velocità: è l’impronta più diretta di un problema di ritardo; l’errore statico di allineamento e l’isteresi del comparatore non variano con la velocità.
Il ritardo è prima o dopo il gating?
Prima del gating (filtraggio dello Z grezzo, comparatore): lo Z con gating si ottiene dall’AND tra lo Z grezzo e il quadrante A = B = 1. Se lo Z grezzo ha larghezza W_r e il suo centro ha un offset statico δ0 rispetto al centro del quadrante, il margine di gating è
m = (W_r − 90°)/2 − |δ0|
Per δ ≤ m lo Z con gating è ancora di 90° pieni e la sua posizione è agganciata ai fronti di A e B: il ritardo viene «assorbito»; per δ > m la larghezza dello Z con gating diventa 90° − (δ − m), e per δ ≥ m + 90° scompare. Con W_r = 180°, δ0 = 0 e Δt = 100 ns il margine si esaurisce a 1,25 MHz e Z scompare a 3,75 MHz (vedi Figura 1).
Dopo il gating (stadio d’uscita, cavo, ricevitore): i fronti dello Z con gating coincidono già con fronti di A o B, quindi qualsiasi differenza di ritardo successiva li sfasa al ricevitore. Se il ricevitore qualifica Z con lo stato di A e B, la sovrapposizione efficace si riduce a 90° − |δ|; se memorizza il conteggio su un fronte di Z, quando δ supera un confine di conteggio il valore memorizzato cambia di un conteggio e la posizione di zero dipende dalla velocità di ricerca (per i dettagli sulla competizione tra fronti vedi l’articolo di questa serie sullo zero in rotazione oraria e antioraria).
Da dove viene il ritardo
| Stadio | Meccanismo | Ordine di grandezza (esempio) |
|---|---|---|
| Filtro analogico | RC del canale Z diverso da A/B; per un segnale lento il ritardo è circa RC | 1 kΩ × 100 pF ≈ 100 ns |
| Comparatore | segnale di zero di ampiezza ridotta, overdrive insufficiente, ritardo maggiore | qualche decina di nanosecondi |
| Circuito di interpolazione | A/B generati da un interpolatore con pipeline, Z tramite comparatore separato | dipende dall’implementazione, segno opposto alle due righe precedenti |
| Uscita e cavo | skew tra canali del driver, differenza di lunghezza delle coppie (circa 5 ns/m) | da pochi a oltre una decina di nanosecondi |
| Ricevitore | optoisolatori o impostazioni dei filtri digitali diversi per canale | con optoisolatori comuni si arriva ai microsecondi |
Il valore ammissibile è dato dal margine e dalla frequenza massima:
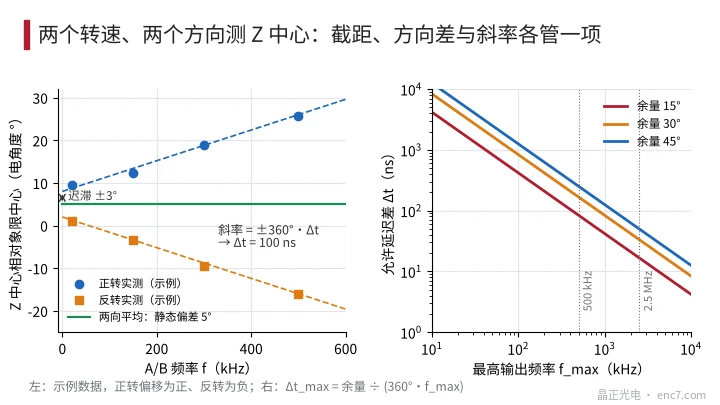
Δt_max = m / (360°·f_max)
Con m = 30° a 500 kHz sono ammessi circa 167 ns, ma a 2,5 MHz dopo interpolazione solo circa 33 ns (vedi Figura 2, a destra). Negli encoder con uscita interpolata conviene quindi generare Z in sincronia con A e B nello stesso percorso digitale, anziché farlo passare per un comparatore analogico separato.
Misura: due velocità, due sensi
- Riferimento a bassa velocità: con f inferiore a un centesimo della frequenza massima, misurare all’oscilloscopio l’angolo elettrico del punto medio tra i due fronti di Z rispetto al fronte di salita di A e convertirlo nell’offset φ rispetto al centro del quadrante. Se è disponibile un punto di prova dello zero grezzo, misurare contemporaneamente lo Z grezzo.
- Ripetere a velocità crescente: scegliere 3–4 frequenze fino in prossimità della velocità massima e misurare una volta in senso orario e una in senso antiorario. In senso antiorario convertire con la stessa coordinata angolare: un ritardo nel tempo corrisponde a uno spostamento angolare in senso opposto.
- Separare mediante regressione: orario φ_F = φ_s + h + 360°·f·Δt, antiorario φ_R = φ_s − h − 360°·f·Δt. La media dei due sensi è l’offset statico φ_s; l’intercetta della differenza per f → 0 è 2h, dove h deriva dall’isteresi del comparatore; la pendenza dà Δt.
- Localizzare per tratti: misurare al punto di prova dello Z grezzo, all’estremità del cavo dell’encoder e al ricevitore; la differenza di ritardo si trova nel tratto dopo il quale la pendenza compare o aumenta.
- Criterio: |φ_s| + |h| + 360°·f_max·Δt non deve superare il margine di gating, lasciando una riserva per deriva termica e dispersione dei componenti.
Anche lato sistema si può fare un controllo rapido: eseguire la ricerca dello zero una volta a bassa e una ad alta velocità e confrontare le due posizioni memorizzate. Se differiscono di uno o alcuni conteggi mentre ripetute ricerche a bassa velocità sono molto stabili, si può concludere quasi con certezza che si tratta di un problema di ritardo di canale.
Punti chiave di progettazione
- δ = 360°·f·Δt: a 500 kHz 100 ns valgono già 18°; dopo interpolazione nel campo dei MHz non si possono trascurare nemmeno poche decine di nanosecondi.
- Il gating può assorbire solo il ritardo a monte, nella misura di (W_r − 90°)/2 − |δ0|; la differenza di ritardo a valle diventa direttamente un offset di posizione.
- Progettare in modo simmetrico filtri analogici, comparatori e driver d’uscita di Z e di A, B; se necessario dotare il canale Z di un ritardo regolabile.
- Con uscita interpolata, far generare Z in sincronia dal circuito di interpolazione, evitando che A/B abbiano ritardo di pipeline e Z no.
- Al ricevitore usare per tutti i canali gli stessi optoisolatori e le stesse impostazioni di filtro; la dispersione del ritardo degli optoisolatori comuni arriva ai microsecondi.
- Misurando il centro di Z a due velocità e nei due sensi si separano in un colpo solo offset statico, isteresi e ritardo.
Conclusioni
Lo spostamento di Z rispetto ad A/B ad alta velocità è la differenza di ritardo tra i due canali convertita in angolo elettrico secondo 360°·f·Δt. Se il ritardo è a monte del gating, lo Z con gating resta dapprima invariato, poi esaurito il margine si restringe fino a scomparire; se è a valle, si manifesta direttamente come posizione di zero dipendente dalla velocità. Basta stimare Δt_max da margine e frequenza massima, separare il ritardo da offset statico e isteresi con misure a due velocità nei due sensi e localizzarlo per tratti lungo la catena del segnale.
Traduzione dell’articolo originale cinese (0233). ENC7 – produttore di dischi encoder (richiesta) · Articoli tecnici · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tutti i diritti riservati. Articolo realizzato con l’assistenza dell’IA.