Atlante dei problemi di segnale
Sintomo: l’inclinazione dell’ellisse di Lissajous oscilla una volta per giro – disadattamento di passo da eccentricità
L’eccentricità fa variare il raggio di lettura una volta per giro e lo sfasamento tra i campi di rilevamento A/B oscilla come 2π(n + 1/4)(e/r)cosθ, circa ±2,3° con r = 10 mm, e = 20 μm, n = 3. L’articolo spiega la differenza rispetto all’errore di fase statico e l’effetto sull’autocalibrazione e indica la diagnosi con regressione per segmenti angolari e piccoli spostamenti radiali.
Osservando A e B all’oscilloscopio in modalità X-Y, nell’arco di un giro la figura di Lissajous si inclina prima verso 45°, poi diventa un cerchio, poi si inclina verso 135°: avanti e indietro una volta per giro. Un fit dell’ellisse sui dati di un giro intero dà un errore di fase di pochi decimi di grado, eppure dopo la correzione l’errore di interpolazione continua a ondulare con l’angolo di rotazione. Le cause dell’ellisse inclinata statica e come individuarle sono trattate nell’articolo di questa serie sull’ellisse inclinata, che fornisce la formula dell’errore di fase dovuto a un errore del raggio di lettura. Qui se ne discute la versione dinamica: l’eccentricità fa variare il raggio di lettura una volta per giro e l’errore di fase oscilla di conseguenza.
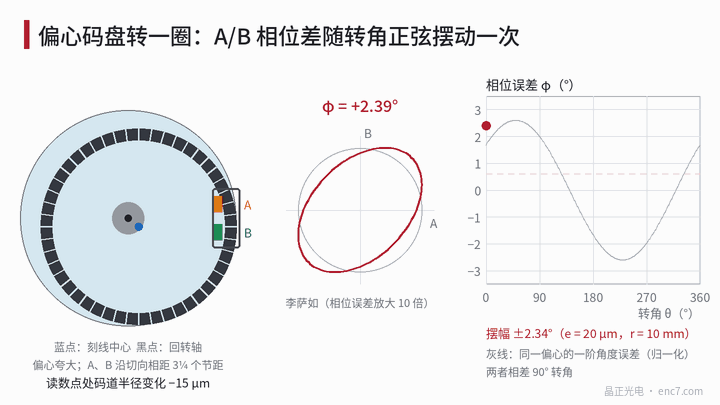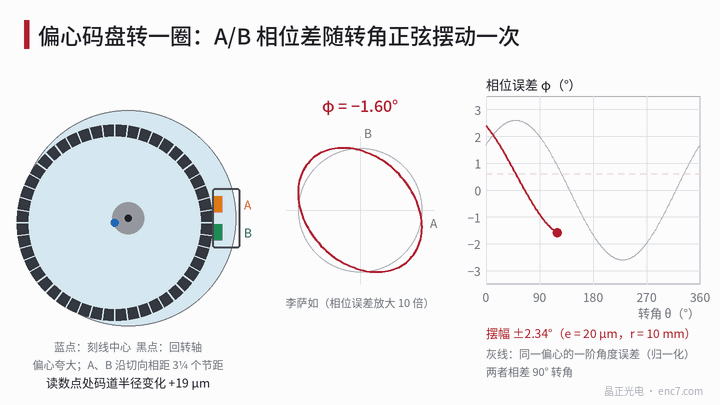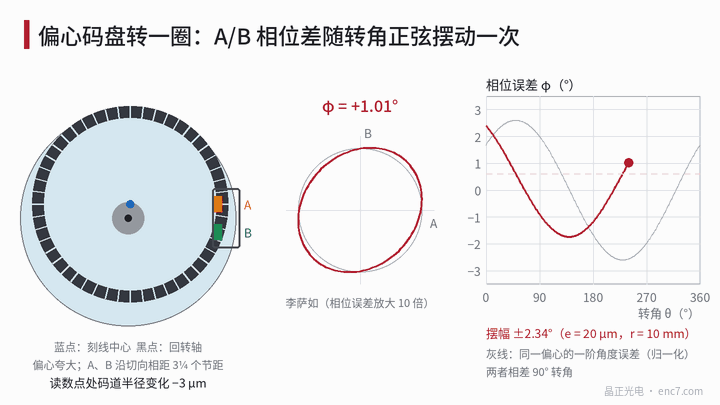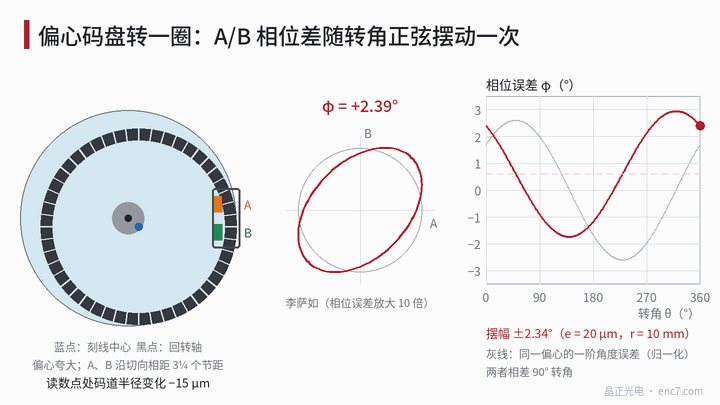
Modello: il raggio di lettura oscilla e con esso lo sfasamento tra i campi
In una testina di lettura a campi separati, i campi A e B distano tangenzialmente (n + 1/4) passi di progetto p, con n intero. Se il centro della graduazione è eccentrico di e rispetto all’asse di rotazione, la distanza dal punto di lettura al centro della graduazione è r − e·cos(θ − θ_e) e il passo locale varia nella stessa proporzione; lo scostamento dello sfasamento A–B da 90° è quindi
φ(θ) = φ0 + 2π·(n + 1/4)·(e/r)·cos(θ − θ_e)
dove φ0 è l’errore di fase statico (raggio e azimut di montaggio della testina, ritardo del circuito ecc.) e θ_e la direzione dell’eccentricità. Esempio di calcolo: con r = 10 mm, e = 20 μm, n = 3 l’ampiezza dell’oscillazione è 2π × 3,25 × 0,002 ≈ 0,041 rad, circa ±2,3°.
L’eccentricità ruota inoltre la direzione delle linee nel punto di lettura di ψ ≈ (e/r)·sin(θ − θ_e). Se i campi A e B sono sfalsati anche radialmente di Δy, si aggiunge un termine 2π·Δy·ψ/p: con Δy = 0,2 mm e 2048 linee (p ≈ 30,7 μm) la sua ampiezza è circa 4,7°. Questo termine varia come sin ed è sfasato di 90° di rotazione rispetto al termine di disadattamento di passo; l’ampiezza risultante è la somma vettoriale dei due.
Entrambi i meccanismi si ripetono una volta per giro e non dipendono dalla velocità; l’errore di fase dovuto al ritardo del circuito, invece, cresce con la frequenza e non varia con l’angolo di rotazione, e si esclude ripetendo la misura a due velocità.
Differenza rispetto all’errore di fase statico
L’errore di fase statico φ0 è costante sul giro e un solo fit dell’ellisse lo elimina. La parte che oscilla una volta per giro no:
- L’errore di interpolazione è circa φ/2, due volte per periodo. Se φ oscilla una volta per giro, la componente di ordine 2N risulta modulata all’ordine 1 e nello spettro dell’errore compaiono bande laterali agli ordini 2N ± 1.
- Se l’autocalibrazione usa parametri mediati su un giro intero, il residuo conserva metà dell’oscillazione: nell’esempio con 2048 linee circa ±2,1″ (1° di errore di fase corrisponde a circa 0,9″).
- Se si calibra una sola volta a un unico angolo, il residuo agli altri angoli può arrivare fino al doppio dell’oscillazione (quando il punto di calibrazione cade proprio su un estremo), nell’esempio circa 3,6″.
- Se una correzione ricorsiva online ha una costante di tempo inferiore a un giro, a bassa velocità segue l’oscillazione e ad alta velocità no: l’errore di interpolazione sembra cambiare con la velocità.
Passando a una tabella di correzione a 36 segmenti con interpolazione sull’angolo di rotazione, nell’esempio il residuo scende a circa 0,2″ (vedi Figura 2, a destra). Ciò mostra che il problema non è l’algoritmo di correzione, ma il fatto che i parametri stessi variano con l’angolo di rotazione.
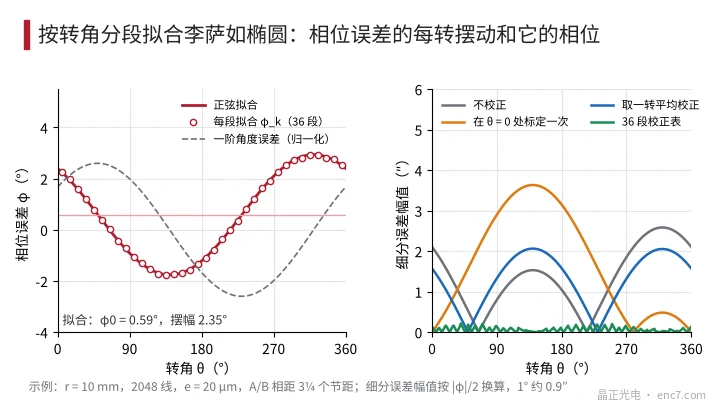
Diagnosi: regressione per segmenti angolari
- Acquisizione per segmenti: con Z come riferimento angolare, ruotare a velocità costante per più di un giro e suddividere i campioni di A e B per angolo di rotazione in K segmenti (per esempio 36), ciascuno con alcune decine di periodi di segnale.
- Fit segmento per segmento: in ogni segmento eseguire il fit dell’ellisse e ricavare φ_k, poi adattare φ_k = φ0 + a·cosθ_k + b·sinθ_k; l’oscillazione vale √(a² + b²). Solo se essa supera chiaramente la ripetibilità dei fit per segmento (di norma ottenibile nell’ordine di 0,1°) la si considera un’oscillazione per giro.
- Esaminare la fase: confrontare la fase dell’oscillazione con quella dell’errore angolare del primo ordine, ricavabile per calibrazione con un encoder di riferimento o dalla differenza di lettura di due testine diametralmente opposte. Se sono sfasate di circa 90° di rotazione, la causa principale è il disadattamento di passo; se sono in fase o in controfase, è la rotazione della direzione delle linee unita allo sfalsamento radiale dei due campi.
- Taratura con piccolo spostamento radiale: spostare radialmente la testina di un Δr noto (per esempio 20 μm); la variazione di φ0 statico, Δφ0 = 2π(n + 1/4)·Δr/r, fornisce la sensibilità k_r = Δφ0/Δr. Nell’esempio 20 μm corrispondono a 2,34°, k_r ≈ 0,117°/μm. La stima dell’eccentricità e ≈ oscillazione ÷ k_r va confrontata con il runout della traccia misurato al comparatore o con l’errore del primo ordine e/r; se coincidono, la causa è confermata.
- Ripetere a due velocità: l’oscillazione non cambia con la velocità, il che esclude ritardo del circuito e ritardo della correzione online.
Punti chiave di progettazione
- Se l’inclinazione di Lissajous oscilla una volta per giro, verificare prima l’eccentricità: l’oscillazione vale circa 2π(n + 1/4)·e/r, circa ±2,3° con r = 10 mm, e = 20 μm, n = 3.
- Più grande è il numero di periodi n tra i campi A/B, maggiore è la sensibilità; una matrice con le quattro fasi interlacciate entro un periodo, a pari eccentricità, dà solo circa ±0,18°.
- Ricavare i parametri di autocalibrazione dai dati di un giro intero; per alte precisioni costruire una tabella per segmenti angolari, senza calibrare in una sola posizione.
- Una fase dell’oscillazione sfasata di 90° rispetto all’errore angolare del primo ordine indica disadattamento di passo; in fase indica sfalsamento radiale dei due campi più rotazione della direzione delle linee.
- Misurando Δφ0 con uno spostamento radiale di 20 μm si converte l’oscillazione direttamente in eccentricità senza conoscere n.
- Il rimedio di fondo è la centratura: dimezzando l’eccentricità si dimezzano insieme l’oscillazione e le bande laterali 2N ± 1.
Conclusioni
Se l’inclinazione dell’ellisse di Lissajous oscilla una volta per giro, l’eccentricità fa variare raggio di lettura e passo locale una volta per giro e lo sfasamento tra i campi di rilevamento oscilla di conseguenza. A differenza dell’errore di fase statico, non si elimina con una correzione mediata sul giro, e una correzione calibrata in un solo punto la peggiora. La regressione per segmenti angolari misura ampiezza e fase dell’oscillazione, la taratura con spostamento radiale la converte in eccentricità e conferma la causa; centratura e testine a matrice interlacciata sono i rimedi di fondo.
Traduzione dell’articolo originale cinese (0234). ENC7 – produttore di dischi encoder (richiesta) · Articoli tecnici · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tutti i diritti riservati. Articolo realizzato con l’assistenza dell’IA.