Atlante dei problemi di segnale
Sintomo: i segnali di commutazione UVW non sono distanziati di 120° elettrici – verifica della traccia di commutazione
Gli errori di commutazione vengono moltiplicati per il numero di coppie polari: un angolo meccanico Δθ_m corrisponde a un angolo elettrico p·Δθ_m. Con 4 coppie polari, e = 10 μm e r = 10 mm l’eccentricità contribuisce solo per circa 0,23°; scostamenti di alcuni gradi derivano per lo più da soglia e zona di transizione, posizione dei sensori o dal motore stesso. Questo articolo spiega come leggere i sei intervalli tra i fronti come un’impronta e fornisce una procedura di verifica con confronto con la forza controelettromotrice (f.c.e.m.).
Un servomotore è rumoroso durante la commutazione all’accensione e in un settore la corrente è più alta. All’oscilloscopio le tre onde quadre U, V e W non sono sfasate di 120° elettrici esatti: alcuni intervalli tra i fronti misurano 57°, altri 63°, e rispetto alla f.c.e.m. del motore lo scostamento è ancora maggiore. Il disegno dei pattern, la posizione delle finestre e le regole di allineamento della traccia di commutazione sono trattati nell’articolo di questa raccolta sulla progettazione delle tracce di commutazione UVW; qui si discute che cosa fare quando, a montaggio avvenuto, la misura non torna: come capire se il problema sta nel disco, nella testina di lettura, nella soglia o nel motore stesso.
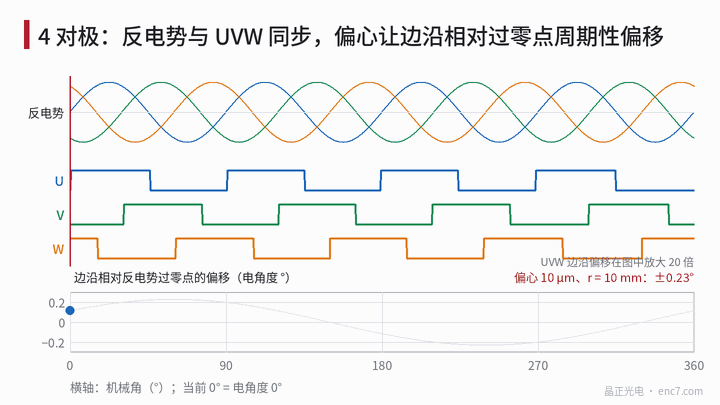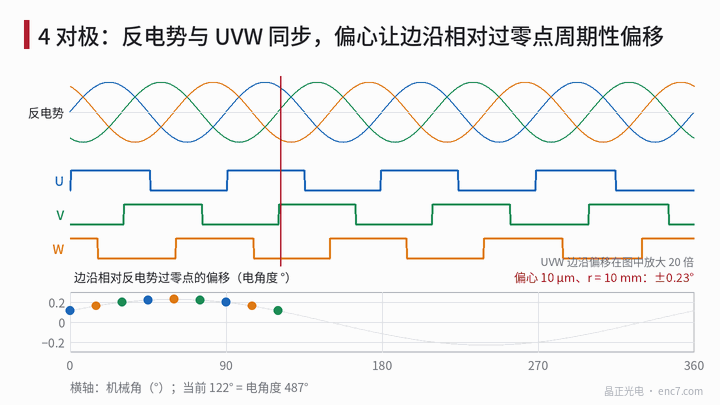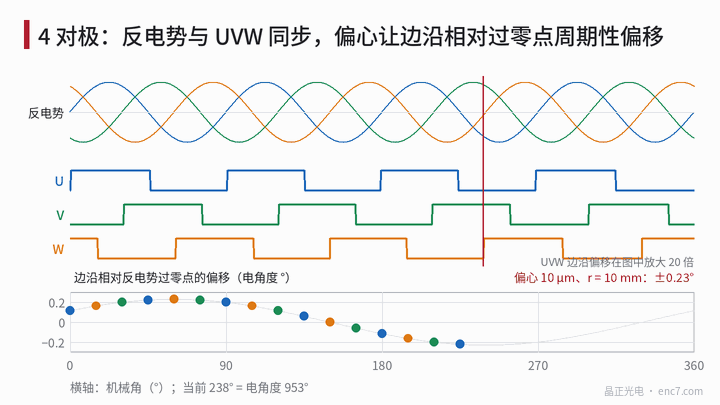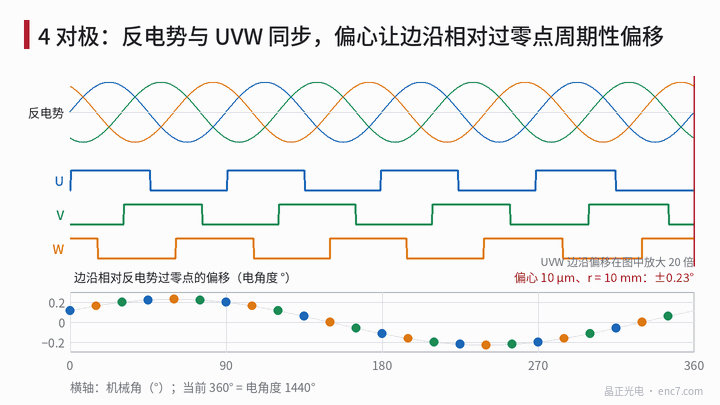
Criteri: sei intervalli e scostamento di allineamento
Per un motore con p coppie polari l’angolo elettrico è θ_e = p·θ_m. Le tre onde quadre presentano un fronte ogni 60° elettrici; in rotazione diretta l’ordine è U↑, W↓, V↑, U↓, W↑, V↓, cioè 6p fronti per giro. Si valutano due tipi di grandezza:
- Intervallo: la differenza di angolo elettrico tra due fronti adiacenti, idealmente 60°. Dipende solo dall’encoder e si può misurare con il conteggio incrementale dell’encoder stesso: 2500 linee con decodifica x4 danno 10000 conteggi per giro; con 4 coppie polari 1 conteggio vale circa 0,14° elettrici, una risoluzione più che sufficiente.
- Allineamento: lo scostamento di ogni fronte dal corrispondente passaggio per lo zero della f.c.e.m. Il suo valore medio è l’errore di taratura dell’offset di commutazione (metodo di taratura nell’articolo di questa raccolta sulla taratura dell’angolo di commutazione); la dispersione dei singoli fronti attorno alla media è il vero problema del “non sono 120°”.
Il punto chiave è che gli errori di angolo meccanico vengono moltiplicati per il numero di coppie polari: lo stesso errore tangenziale di 0,1 mm a r = 10 mm vale 0,57° meccanici e con 4 coppie polari diventa 2,3° elettrici.
Ordine di grandezza delle singole cause
| Causa | Conversione | Esempio | Angolo elettrico |
|---|---|---|---|
| Eccentricità della traccia di commutazione | p·e/r | e = 10 μm, r = 10 mm | ±0,23° (una volta per giro) |
| Errore di posizione tangenziale dei tre sensori su traccia singola | p·Δy/r | Δy = 0,1 mm | 2,3° |
| Intensità luminosa −20%, soglia fissa | larghezza di transizione × 0,125 | finestra 0,3 mm, larghezza di transizione p·b/r = 6,9° | 0,86° per fronte |
| Scostamento di larghezza linea del pattern | p·Δw/r | 5 μm per bordo | 0,11° |
| Fronti arrotondati alla griglia delle linee | mezzo passo × p | 2500 linee | max 0,29° |
| Ritardo del circuito | 360°·f_e·Δt | 3000 giri/min, 1 μs | 0,07° |
| Errore di posizione dei magneti del motore | p·Δs/R | rotore R = 20 mm, 0,1 mm | 1,15° |
La traccia di commutazione si trova di solito su un anello interno a raggio piccolo, dove l’effetto dell’eccentricità sull’angolo elettrico è maggiore che sulla traccia incrementale; eppure nell’esempio vale soltanto 0,23°. Inoltre, con la disposizione a tre tracce le tre fasi sono lette nella stessa posizione angolare, quindi l’eccentricità agisce quasi allo stesso modo su tutte e tre e la variazione degli intervalli adiacenti è solo di circa 0,06°. Errori di intervallo di alcuni gradi, quindi, di norma non sono dovuti all’eccentricità ma a soglia e zona di transizione, posizione dei sensori, oppure alla f.c.e.m. usata come riferimento, che è essa stessa imprecisa.
Lo schema degli intervalli è un’impronta
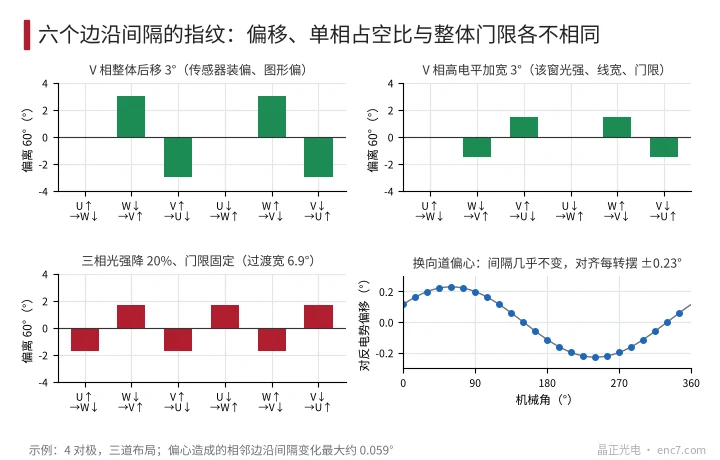
Si mettono in fila, nell’ordine, i sei scostamenti di intervallo all’interno di un periodo elettrico; cause diverse danno schemi diversi (vedi Figura 2):
- Spostamento complessivo di una fase (sensore di quella fase fuori posizione, pattern di quella fase sfalsato): gli intervalli adiacenti ai fronti di quella fase sono uno positivo e uno negativo, nella sequenza 0, +δ, −δ, 0, +δ, −δ; il duty cycle di quella fase resta invariato.
- Variazione del duty cycle di una fase (intensità luminosa diversa nella finestra di quella fase, scostamento di larghezza linea, soglia spostata): i due fronti di quella fase si muovono in direzioni opposte; schema 0, −d/2, +d/2, 0, +d/2, −d/2.
- Problema di soglia comune alle tre fasi (calo generale dell’intensità luminosa, soglia fissa): tutti i fronti di salita si spostano in ritardo e tutti quelli di discesa in anticipo; gli intervalli si alternano −, + e il livello alto delle tre fasi si restringe contemporaneamente.
- Eccentricità: intervalli quasi invariati; lo scostamento di allineamento oscilla una volta per giro.
- Isteresi del comparatore: tutti i fronti si spostano insieme nel verso del moto, intervalli invariati; gli scostamenti di allineamento in rotazione diretta e inversa differiscono di circa il doppio dell’angolo di isteresi.
Poi si verifica se i p periodi elettrici concordano tra loro: se i p schemi sono identici, il problema sta nella testina di lettura, nella soglia o nella posizione relativa dei pattern delle tre fasi; se lo schema cambia con l’indice del periodo elettrico, si controllano l’errore di divisione della traccia di commutazione, l’eccentricità nella soluzione a traccia singola oppure, nel confronto con la f.c.e.m., i magneti del motore.
Procedura di verifica
- Misurare gli intervalli solo con l’encoder: ruotare lentamente a velocità costante, registrare con il conteggio incrementale la posizione dei 6p fronti e calcolare tutti gli intervalli, una volta in rotazione diretta e una in inversa. Questo passo non coinvolge il motore.
- Confrontare l’impronta: in base agli schemi sopra, distinguere tra spostamento di una fase, duty cycle di una fase e soglia trifase; prima di decidere mediare i risultati di rotazione diretta e inversa per eliminare l’isteresi.
- Verificare la soglia: variare la corrente del LED o la distanza di lettura e rimisurare il duty cycle. Se il duty cycle cambia nettamente con l’intensità luminosa, la zona di transizione è ampia e la soglia fissa; confrontare con l’ordine di grandezza “20% di luce in meno sposta di circa 0,86°”.
- Confrontare con la f.c.e.m.: trascinare il motore dall’esterno (avvolgimenti aperti), misurare la f.c.e.m. di fase rispetto a un neutro artificiale realizzato con tre resistori uguali e registrarla contemporaneamente a UVW. Dalla stessa serie di conteggi calcolare gli intervalli tra i passaggi per lo zero della f.c.e.m. e gli intervalli tra i fronti UVW: lo scostamento da 60° dei primi appartiene al motore, quello dei secondi all’encoder, e la media dello scostamento di allineamento appartiene alla taratura dell’offset di commutazione.
- Criteri (esempio; valgono i requisiti dell’azionamento): tutti e sei gli intervalli entro 60° ± 2°, dispersione degli scostamenti di allineamento dei singoli fronti attorno alla media non oltre ±2°; la media va trattata a parte con la taratura della commutazione.
Punti chiave per la progettazione
- Calcolare tutto in gradi elettrici: uno spostamento tangenziale Δs al raggio r dà un errore di angolo elettrico p·Δs/r; con 4 coppie polari e r = 10 mm, 0,1 mm sono già 2,3°.
- L’eccentricità contribuisce poco alla commutazione, 0,23° nell’esempio, e con la disposizione a tre tracce quasi non modifica gli intervalli; non serve stringere la centratura apposta per la commutazione.
- Più è ampia la zona di transizione della finestra, più le variazioni di soglia e di intensità luminosa influiscono sui fronti; la soglia dovrebbe seguire l’intensità luminosa in proporzione, oppure si riduce la larghezza tangenziale della finestra.
- Misurare prima gli intervalli con il conteggio dell’encoder stesso e poi confrontare con la f.c.e.m., per non attribuire al disco gli errori dei magneti del motore.
- Lo schema dei segni dei sei intervalli distingue direttamente spostamento di una fase, duty cycle di una fase e problema di soglia trifase.
- Nella soluzione a traccia singola con tre sensori i 120° dipendono dal montaggio; in fase di assemblaggio regolare la posizione dei sensori in base agli intervalli misurati.
Sintesi
Se gli intervalli UVW non sono di 120° elettrici, si misurano prima i sei intervalli tra i fronti con il conteggio dell’encoder stesso e dallo schema si decide tra spostamento di una fase, duty cycle di una fase e problema di soglia trifase; l’eccentricità nell’esempio vale solo circa 0,23° ed è raramente la causa principale. Poi si trascina il motore e si confronta con la f.c.e.m., separando gli errori dei magneti del motore e quelli di taratura dell’offset di commutazione; ciò che resta è la parte da correggere sulla traccia di commutazione e sulla testina di lettura.
Traduzione dell’articolo originale cinese (0240). ENC7 – produttore di dischi encoder (richiesta) · Articoli tecnici · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tutti i diritti riservati. Articolo realizzato con l’assistenza dell’IA.