Glossario del disco encoder
Ripetibilità dello zero (Index repeatability): definizione e scomposizione dell’errore
La ripetibilità dello zero è la dispersione della posizione di commutazione su passaggi ripetuti per l’impulso di zero. L’articolo distingue tra monodirezionale e bidirezionale e tra σ e campo di variazione, la scompone in quattro termini – rumore, velocità e ritardo, deriva termica e quantizzazione del conteggio –, mostra che nell’esempio a 2500 linee la σ senza gating è di circa 2,3″ e di circa 9″ aggiungendo velocità e deriva termica, e descrive come rilevare statisticamente la posizione di commutazione di Z rispetto a un riferimento ad alta risoluzione.
La stessa macchina esegue ripetutamente la ricerca dello zero: a volte torna sullo stesso conteggio, a volte è spostata di un conteggio. Cambiando metodo di misura, la «ripetibilità dello zero» nel rapporto passa da «0 conteggi» a «σ = 4″». Sembra una sola grandezza statistica, ma è la sovrapposizione di più meccanismi fisici ed è molto sensibile alla base statistica adottata. L’articolo chiarisce prima definizione e base, poi la scompone in quattro termini e infine indica il metodo di misura.
Definizione: monodirezionale o bidirezionale, σ o campo di variazione
La ripetibilità dello zero è la dispersione della posizione di commutazione di Z, rispetto a un riferimento di posizione ad alta risoluzione, su passaggi ripetuti per lo zero. È diversa dall’offset dello zero (la differenza fissa tra zero elettrico e zero meccanico): l’offset si può calibrare, la ripetibilità no. È diversa anche dalla deriva dello zero su tempi lunghi e ampi campi di temperatura; nella specifica vanno indicate separatamente.
Monodirezionale e bidirezionale. La ripetibilità monodirezionale considera solo le posizioni di commutazione nello stesso verso di rotazione e sullo stesso fronte; quella bidirezionale riunisce i due versi e include anche la differenza dovuta all’acquisizione di fronti diversi nei due versi (si veda l’articolo sullo zero in rotazione oraria e antioraria in questa libreria), per cui è di solito molto più grande.
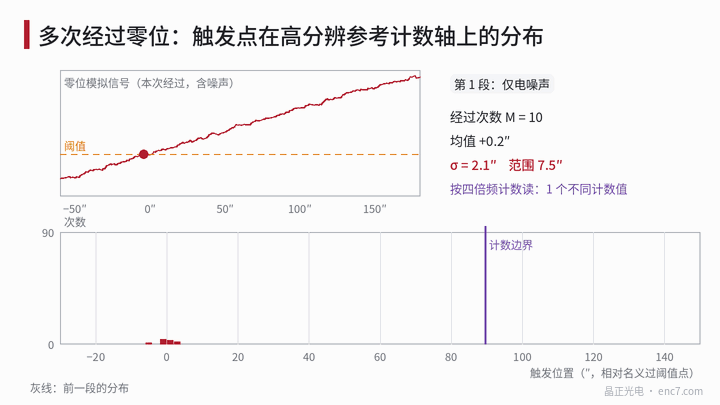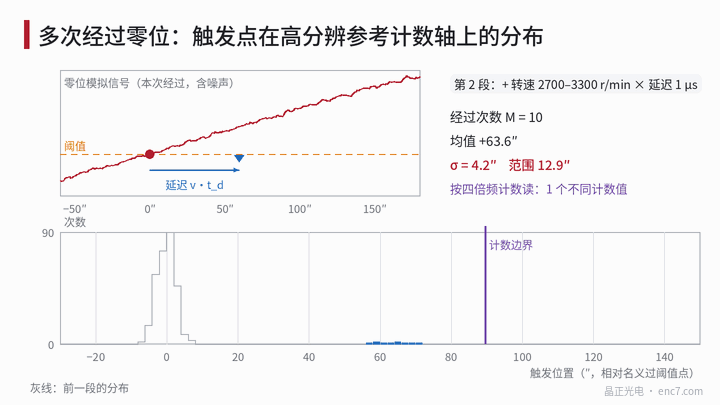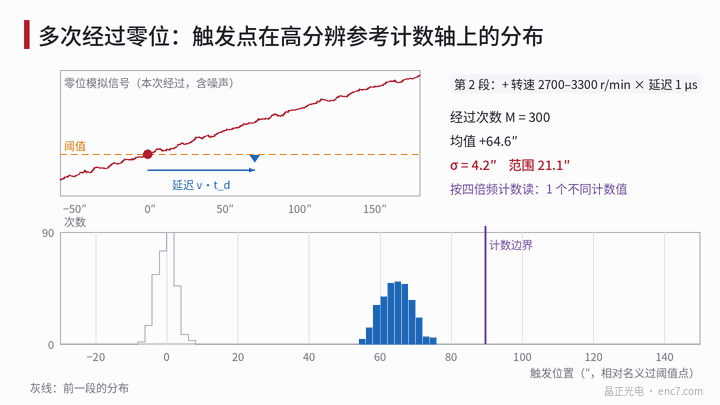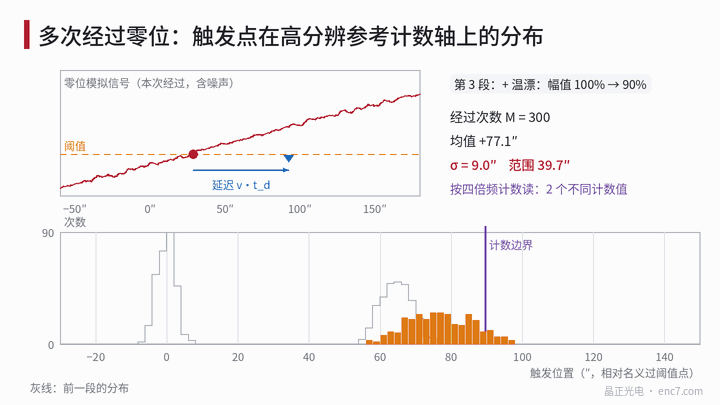
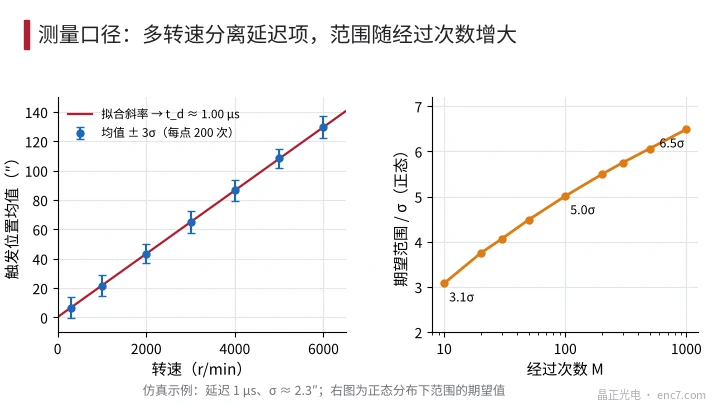
σ o campo di variazione. Per una distribuzione normale il valore atteso del campo di variazione (massimo − minimo) cresce con il numero di campioni M: circa 3,1σ con M = 10, circa 5,0σ con M = 100, circa 6,5σ con M = 1000. Scrivendo solo «campo ≤ x» senza M, la stessa testina di lettura può essere dichiarata con valori che differiscono di un fattore due.
Condizioni. Velocità (o campo di velocità), verso, fronte, temperatura, presenza o meno del gating e riaccensione o meno prima di ogni passaggio vanno tutti indicati.
Scomposizione dell’errore: quattro termini
La posizione di commutazione si può scrivere come
x = x_0 + n/s + v·t_d + Δx_T + quantizzazione
dove x_0 è la posizione nominale, n il rumore elettrico all’ingresso del comparatore, s la pendenza del segnale di zero nel punto di attraversamento della soglia, v la velocità, t_d il ritardo e Δx_T la deriva termica. Nell’esempio si considerano 2500 linee (un periodo del segnale vale 518,4″; dopo la decodifica quadrupla 1 conteggio vale 129,6″); il segnale analogico di zero è un picco gaussiano con larghezza a metà altezza di 450° elettrici e soglia al 50 % del picco.
1. Rumore: σ_x = σ_V / s. La pendenza nel punto di soglia è di circa 0,00308·V_p per grado elettrico. Con rumore elettrico σ_V = 0,5 %·V_p si ha σ_x ≈ 1,62° elettrici, circa 2,3″. Con Z sottoposto a gating il fronte è determinato da A/B; la pendenza nel passaggio per lo zero di A/B è π/180·ampiezza per grado, e lo stesso rumore dello 0,5 % dà solo circa 0,41″. Un filtro prima del comparatore riduce σ_V ma aumenta il ritardo, che è proprio il termine successivo.
2. Velocità e ritardo: Δx = v·t_d. t_d è la differenza di ritardo tra il percorso di commutazione di Z e quello di campionamento della posizione, inclusi comparatore, logica, cavo e circuito di acquisizione. Se Z e A/B seguono lo stesso percorso e il controllore acquisisce il conteggio A/B, i ritardi si compensano; se la posizione deriva dall’interpolazione campionata dei segnali seno/coseno mentre Z passa per un comparatore separato, la differenza di ritardo rimane. Con t_d = 1 μs a 3000 r/min (18 000°/s) si ha Δx = 64,8″. A velocità costante è solo un offset fisso, calibrabile; se la velocità di ricerca dello zero varia entro ±10 %, diventa una dispersione di ±6,5″. Se il circuito di acquisizione è sincronizzato a un clock di 50 MHz, un jitter di clock di ±20 ns corrisponde a circa ±1,3″ a 3000 r/min.
3. Deriva termica: Δx_T = ΔV / s. Con soglia fissa e ampiezza del segnale di zero che cala con la temperatura, il punto di attraversamento della soglia si sposta. Nell’esempio un calo d’ampiezza del 10 % ritarda il fronte di salita di circa 25,6″ (meccanismo e contromisure nell’articolo sulla deriva termica dello zero in questa libreria). Se la temperatura cambia durante la prova, questo termine allarga la distribuzione e sembra un peggioramento della ripetibilità.
4. Quantizzazione del conteggio. Se il controllore acquisisce uno Z senza gating con il conteggio a decodifica quadrupla, legge il conteggio in cui cade il fronte. Se l’intera distribuzione di commutazione cade dentro un solo conteggio, mostra «0 conteggi»; se attraversa un confine di conteggio, la lettura salta tra due valori adiacenti. Con la media a distanza d dal confine di conteggio più vicino, la probabilità di salto è circa Φ(−d/σ), circa 0,13 % per d = 3σ. Con Z sottoposto a gating il fronte è esso stesso un fronte di conteggio: se la logica di acquisizione non presenta corse critiche, il valore acquisito è deterministico.
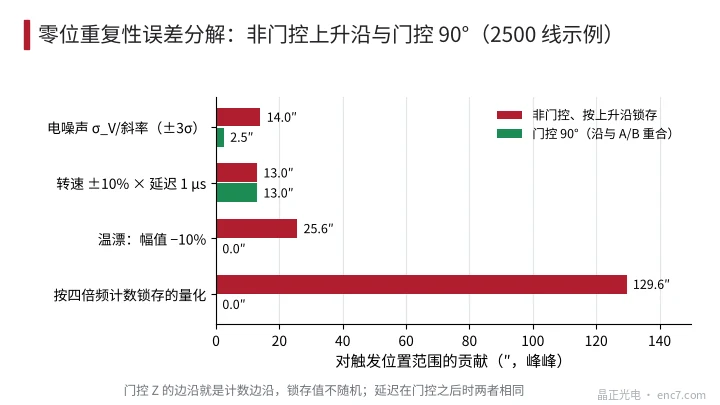
Nella composizione i termini casuali si sommano in quadratura, quelli di deriva secondo il loro effettivo campo di variazione. Nell’esempio il rumore di 2,34″ e il termine di velocità (uniforme ±6,5″, σ ≈ 3,7″) danno σ ≈ 4,4″; aggiungendo una deriva lineare d’ampiezza del 10 % (σ ≈ 7,4″) si ottengono circa 8,6″, in accordo con i 9,0″ della simulazione di Figura 1.
Metodo di misura e base
- Allestimento: montare l’encoder (o disco più testina di lettura) su un albero a rotazione regolare, azionare a velocità costante e attendere il pieno equilibrio termico.
- Riferimento: usare l’interpolazione ad alto fattore dei segnali seno/coseno dell’encoder stesso (per esempio 1000 punti o più per periodo, circa 0,5″ con 2500 linee) oppure un encoder di riferimento coassiale. La risoluzione del riferimento non deve superare un quinto della σ attesa. La traccia di zero e la traccia incrementale stanno sullo stesso disco, quindi eccentricità ed errore di graduazione sono comuni a entrambe; l’errore di interpolazione in corrispondenza dello zero è solo un offset fisso e non influisce sulla dispersione.
- Acquisizione: acquisire in hardware la posizione di riferimento separatamente sul fronte di salita e su quello di discesa di Z, con ritardo di acquisizione noto e fisso.
- Campioni: almeno 100 passaggi per condizione; l’errore standard relativo della stima di σ è circa 1/√(2M), circa il 7 % con M = 100.
- Separazione: in un solo verso misurare a circa 5 velocità, riportare la media in funzione della velocità e interpolare con una retta: la pendenza è t_d, l’intercetta la posizione statica (vedi Figura 3); poi ripetere nell’altro verso e ad altre temperature.
- Rapporto: σ e campo di variazione (con M), verso, fronte, velocità, temperatura, gating sì o no.
L’errore più comune è usare direttamente come riferimento il conteggio a decodifica quadrupla del controllore. Con 2500 linee 1 conteggio vale 129,6″, molto più della dispersione reale di pochi secondi d’arco; un risultato di «0 conteggi» o «±1 conteggio» indica quanto il punto di commutazione dista da un confine di conteggio, non la ripetibilità stessa.
Punti chiave di progettazione
- Indicare nella specifica: monodirezionale o bidirezionale, σ o campo di variazione (con numero di campioni M), velocità, temperatura, fronte e gating; indicare separatamente offset dello zero e ripetibilità dello zero.
- Stimare il termine di rumore come σ_V/pendenza; aumentare la pendenza del segnale di zero (codici a più fenditure, gating sul fronte A/B) è più efficace del solo filtraggio.
- Mantenere fissa la velocità di ricerca dello zero; se una velocità variabile è inevitabile, misurare la differenza di ritardo t_d e compensarla in funzione della velocità.
- La deriva termica si traveste da cattiva ripetibilità: raggiungere l’equilibrio termico prima di misurare la ripetibilità e misurare la deriva termica separatamente in camera climatica.
- Se uno Z senza gating viene acquisito con il conteggio, porre il punto di commutazione nominale al centro di un conteggio, a più di 3σ dal confine; la probabilità di un salto di un conteggio è allora circa 0,13 %.
- La risoluzione del riferimento di misura deve essere almeno 5 volte più fine della σ attesa; non usare il conteggio a decodifica quadrupla per valutare ripetibilità a livello di secondi d’arco.
Sintesi
La ripetibilità dello zero è la dispersione della posizione di commutazione su passaggi ripetuti per lo zero, e il suo valore dipende dalla base: monodirezionale o bidirezionale, σ o campo di variazione, numero di campioni. Si scompone in quattro termini: rumore σ_V/pendenza, velocità e ritardo v·t_d, deriva termica ΔV/pendenza e quantizzazione del conteggio. Il gating vincola il fronte ad A/B ed elimina deriva termica e quantizzazione, ma non la differenza di ritardo. Rilevando la posizione di commutazione con un riferimento ad alta risoluzione a più velocità si separano i termini e si ottengono valori di ripetibilità confrontabili.
Traduzione dell’articolo originale cinese (0268). ENC7 – produttore di dischi encoder (richiesta) · Articoli tecnici · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tutti i diritti riservati. Articolo realizzato con l’assistenza dell’IA.