Glossario del disco encoder
Rumore di posizione e risoluzione effettiva: RMS, picco-picco e banda di misura
Il rumore di posizione si può esprimere come RMS o picco-picco; il rapporto picco-picco/RMS varia con il numero di campioni indipendenti 2BT e il valore RMS scala con la radice quadrata della banda. L’articolo ricava il rumore di posizione da ampiezza, densità di rumore in tensione e periodo del segnale, definisce i bit effettivi per giro, spiega perché lo stesso encoder può essere dichiarato a 27,1 bit o a 22,7 bit e fornisce metodi di conversione e di misura.
Due schede tecniche: una riporta «rumore di posizione 0,009″ RMS», l’altra «risoluzione senza jitter 22,7 bit». Una sembra migliore dell’altra di un ordine di grandezza, eppure possono riferirsi allo stesso encoder misurato con bande diverse e basi statistiche diverse. Il valore del rumore di posizione dipende da almeno tre fattori: la grandezza statistica (RMS o picco-picco), la banda di misura e la durata della registrazione. Partendo dal rumore del front-end analogico, l’articolo esplicita le relazioni di conversione tra questi tre fattori.
Dal rumore in tensione al rumore di posizione
Se ai canali seno e coseno si somma ciascuno un rumore bianco di deviazione standard σ_V e l’ampiezza è A, il rumore dell’angolo interpolato è σ_θ = σ_V/A (rad, angolo elettrico; la derivazione è nell’articolo sul limite di risoluzione dell’interpolazione in questa libreria). In angolo meccanico:
σ_pos = (Λ/2π) · σ_V/A = (Λ/2π) · (e_n/A) · √B
dove Λ è il periodo del segnale (meccanico 360°/N_s, oppure uno spostamento lineare), e_n la densità di rumore in tensione per canale (V/√Hz) e B la banda equivalente di rumore. (Λ/2π)·e_n/A è la densità di rumore di posizione.
Esempio di calcolo (ipotesi): 2048 linee (Λ = 632,8″), ampiezza differenziale A = 0,5 V (1 Vpp), e_n = 1,4 μV/√Hz. La densità di rumore di posizione è circa 2,82×10⁻⁴ ″/√Hz:
| Banda equivalente di rumore B | σ_V | σ_V/A | Rumore di posizione RMS |
|---|---|---|---|
| 100 kHz | 443 μV | 8,9×10⁻⁴ | 0,089″ |
| 10 kHz | 140 μV | 2,8×10⁻⁴ | 0,028″ |
| 1 kHz | 44 μV | 8,9×10⁻⁵ | 0,0089″ |
Il rumore di posizione è proporzionale a Λ, e_n e √B e inversamente proporzionale ad A. Aumentare il numero di linee accorcia Λ, ma di solito anche l’ampiezza diminuisce: nell’esempio di formazione d’immagine dell’articolo sulla MTF di questa libreria, portando il passo da 20 μm a 8 μm, Λ diventa 0,4 volte e l’ampiezza scende a circa 0,47 volte, per cui il rumore di posizione scende solo a circa 0,86 volte.
RMS e picco-picco: il rapporto cambia con la durata della registrazione
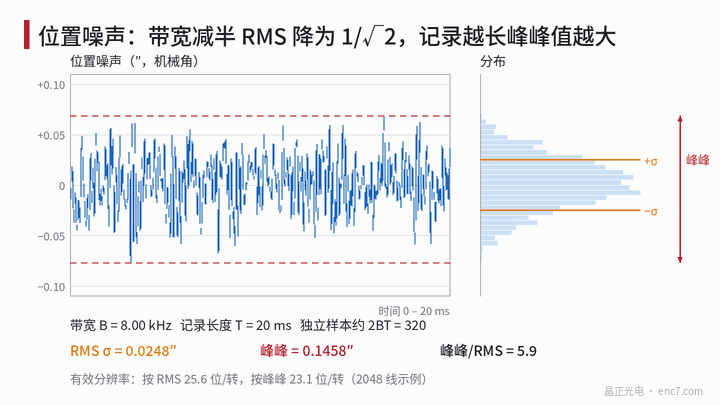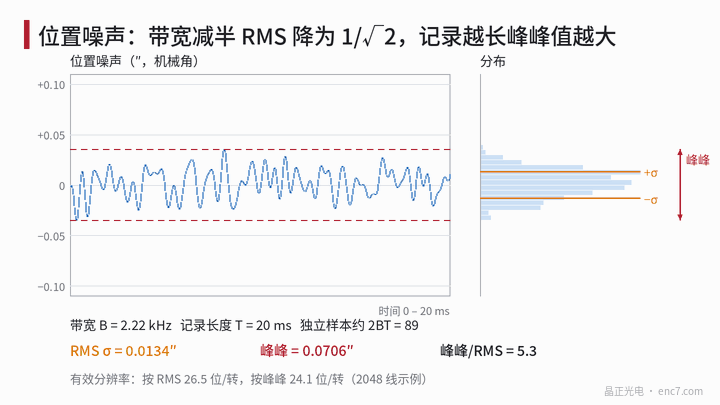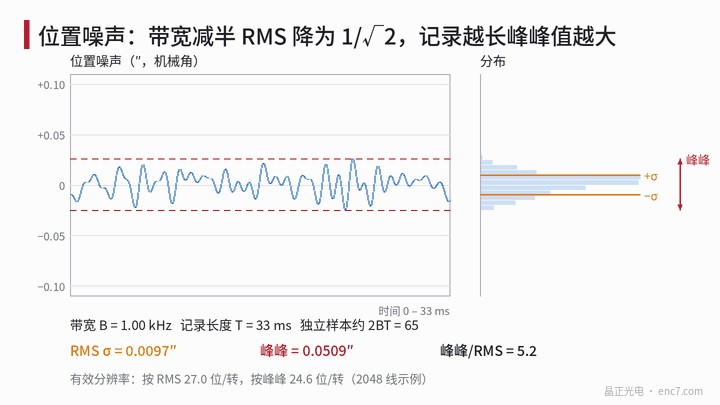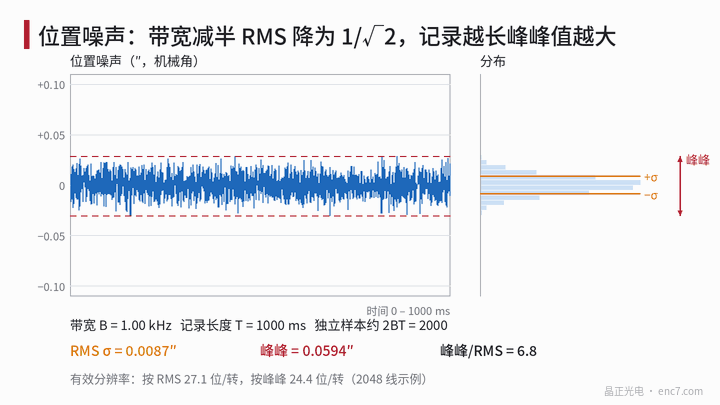
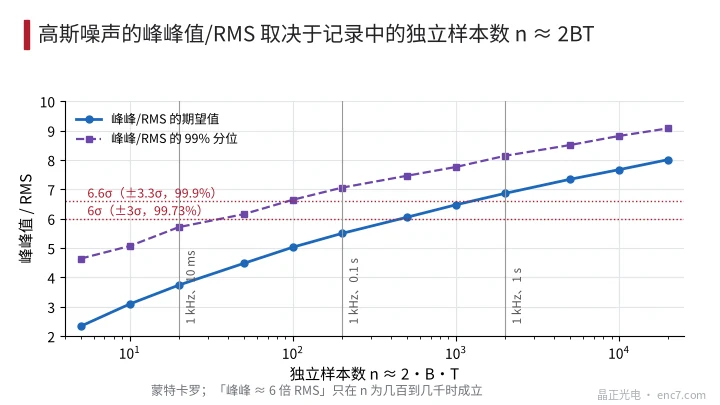
Il rumore gaussiano non ha un multiplo picco-picco fisso: dipende da quanti campioni indipendenti contiene la registrazione. Un segnale con banda B e durata T contiene circa n ≈ 2BT campioni indipendenti; il valore atteso del rapporto picco-picco/RMS è:
| n | 20 | 200 | 2000 | 20 000 |
|---|---|---|---|---|
| Picco-picco/RMS | 3,7 | 5,5 | 6,9 | 8,1 |
Con B = 1 kHz, registrazioni di 10 ms, 0,1 s e 1 s corrispondono a n = 20, 200 e 2000. «Il picco-picco è circa 6 volte l’RMS» vale solo quando n è compreso tra alcune centinaia e alcune migliaia (vedi Figura 2). Alcune fonti definiscono il picco-picco tramite una probabilità di copertura: ±3σ (99,73 %) cioè 6σ, ±3,3σ (99,9 %) cioè 6,6σ, quest’ultimo spesso usato per definire la risoluzione «senza jitter». Un valore picco-picco in specifica dovrebbe indicare se si tratta del «massimo meno minimo misurato nella registrazione T» o di un valore «convertito come 6,6σ».
Se il rumore contiene sporadici picchi di disturbo, il picco-picco è determinato da pochi eventi mentre l’RMS vi è poco sensibile; il rapporto si allontana molto dal valore gaussiano, e questo è già di per sé un segnale diagnostico.
Banda: convertire con la banda equivalente di rumore
L’RMS del rumore bianco è proporzionale alla radice quadrata della banda: dimezzando la banda, l’RMS scende a 1/√2. Per le conversioni si deve usare la banda equivalente di rumore (ENBW), il cui rapporto con la banda a −3 dB dipende dal filtro:
- passa-basso ideale: 1;
- Butterworth del secondo ordine: circa 1,11;
- RC del primo ordine: π/2 ≈ 1,57;
- media mobile di durata T_a: ENBW = 1/(2T_a).
Un filtro del primo ordine con «banda a −3 dB di 1 kHz» dà quindi circa il 25 % di rumore in più di un passa-basso ideale da 1 kHz. Per gli encoder con uscita digitale la banda è fissata dall’anello di inseguimento interno o dal filtro; occorre chiedere al fornitore la banda equivalente di rumore.
Altri due punti. Ridurre la frequenza di campionamento non equivale a ridurre la banda: senza filtraggio prima del campionamento il rumore ad alta frequenza si ripiega per aliasing e l’RMS non cambia. Inoltre la legge √B vale solo nella zona di rumore bianco: il rumore 1/f alle basse frequenze e le derive di temperatura e sorgente luminosa non calano con la radice quadrata della banda, e più lunga è la registrazione, più deriva si mescola al «rumore».
Risoluzione effettiva: diverse basi per il numero di bit
Riferita al giro, la risoluzione effettiva definita dal rumore è
b = log₂(1 296 000″ / σ)
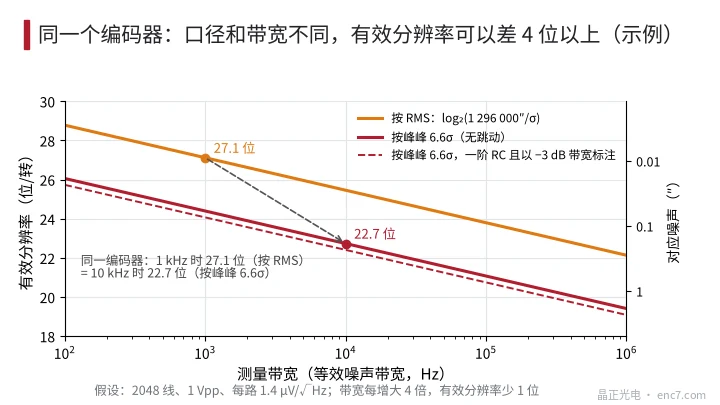
Essa è anche pari a log₂(N_s) + log₂(2π/σ_θ), cioè i bit del numero di periodi del segnale per giro più i bit effettivi di interpolazione per periodo. Usando il picco-picco 6,6σ invece di σ si ottengono i bit «senza jitter», log₂6,6 ≈ 2,72 bit in meno di b; con 6σ circa 2,58 bit in meno. Ogni aumento della banda di un fattore 4 costa 1 bit, un aumento di un fattore 10 circa 1,66 bit.
L’encoder dell’esempio ha 27,1 bit in RMS a 1 kHz, 25,4 bit in RMS a 10 kHz e 22,7 bit a 10 kHz su base picco-picco 6,6σ: tre numeri per lo stesso encoder (vedi Figura 3). La lunghezza di parola dell’interfaccia (per esempio 26 bit) è solo un formato dati e non è la risoluzione effettiva; la risoluzione effettiva, inoltre, non ha nulla a che vedere con la precisione.
Metodo di misura
- Isolare il moto meccanico: bloccare l’albero e isolarlo dalle vibrazioni, oppure usare la differenza tra le letture di due testine sullo stesso disco per eliminare le vibrazioni del banco;
- Dati grezzi: registrare la posizione interpolata a una frequenza di campionamento molto superiore alla banda di interesse, con una durata sufficiente a coprire la frequenza più bassa da riportare;
- Spettro di potenza: stimare la densità spettrale di potenza del rumore di posizione con media per segmenti, individuando il plateau di rumore bianco e il ginocchio 1/f;
- Conversione: integrare lo spettro di potenza sulla banda equivalente di rumore richiesta per ottenere σ(B); per il picco-picco indicare la durata della registrazione o il fattore di conversione;
- Rapporto: σ (″ RMS), ENBW, fermo o velocità, temperatura, picco-picco con T e base dei bit effettivi per giro.
Se il rumore è inferiore a metà del bit meno significativo dell’uscita, l’uscita resta ferma su un codice o salta tra due codici e la stima di σ è distorta; verificare prima il margine di risoluzione (per l’effetto della quantizzazione si veda l’articolo sul limite di risoluzione dell’interpolazione in questa libreria).
Punti chiave di progettazione
- Il rumore di posizione va sempre indicato con grandezza statistica, banda equivalente di rumore e durata della registrazione; se ne manca una, il confronto è impossibile.
- La densità di rumore di posizione (Λ/2π)·e_n/A è indipendente dalla banda ed è adatta al confronto tra prodotti.
- Il rapporto picco-picco/RMS cresce con n ≈ 2BT da 3,7 (n = 20) a 8,1 (n = 20 000); non convertire con un fattore fisso di 6.
- Convertire la banda tramite ENBW: per un RC del primo ordine l’ENBW è 1,57 volte la banda a −3 dB, con circa il 25 % di rumore in più.
- Indicare i bit effettivi per giro: b = log₂(1 296 000″/σ); sottrarre 2,72 bit per la base picco-picco 6,6σ e 1 bit per ogni aumento della banda di un fattore 4.
- Valutando l’aumento del numero di linee per ridurre il rumore di posizione, tenere conto del calo d’ampiezza: stimare prima la profondità di modulazione al passo più piccolo.
Sintesi
Il rumore di posizione è determinato dal rumore in tensione del front-end, dall’ampiezza e dal periodo del segnale; l’RMS scala con la radice quadrata della banda equivalente di rumore, e il picco-picco cresce inoltre con la durata della registrazione. Cambiando banda e base statistica, la risoluzione effettiva dello stesso encoder può essere dichiarata da 27 bit fino a poco più di 22 bit. Solo scrivendo in specifica grandezza statistica, banda e durata della registrazione, e convertendo secondo ENBW e numero di campioni, si possono confrontare cifre di fonti diverse.
Traduzione dell’articolo originale cinese (0270). ENC7 – produttore di dischi encoder (richiesta) · Articoli tecnici · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tutti i diritti riservati. Articolo realizzato con l’assistenza dell’IA.