Glossario del disco encoder
Coefficienti di deriva termica: zero, scala e ampiezza
Le specifiche di temperatura mescolano spesso la deriva dello zero (″/K), la deriva di scala (ppm/K) e il coefficiente di temperatura dell’ampiezza (%/K). L’articolo ne spiega origini e ordini di grandezza, ricava la separazione ai minimi quadrati dei termini di zero e di scala dalla differenza di errore a due temperature, e precisa che il termine di zero dipende dall’origine mentre un giro completo non ha termine di scala.
Una specifica scrive «coefficiente di temperatura 0,1″/K», un’altra «deriva termica 3 ppm/K», una terza «deriva termica del segnale −0,4%/K». I tre numeri hanno unità diverse e non sono la stessa grandezza: il primo è uno spostamento rigido della lettura, il secondo un errore che cresce in proporzione alla corsa, il terzo una variazione di ampiezza del segnale che di per sé non modifica la lettura di posizione. Solo separandoli si capisce dove la temperatura consuma precisione e a chi spetta compensarla.
Definizione dei tre coefficienti
Sia e(x, T) l’errore alla posizione x (lineare, mm) o θ (rotativo, °) e alla temperatura T. Dopo una variazione di temperatura ΔT:
e(x, T + ΔT) − e(x, T) ≈ (Z + S·(x − x0))·ΔT + termini restanti
- Deriva dello zero Z: la parte della differenza indipendente dalla posizione, in μm/K o ″/K. La lettura si sposta nel suo insieme, equivalente a un movimento del punto di riferimento.
- Deriva di scala S: la parte della differenza proporzionale a x − x0, in ppm/K (μm/m/K). L’errore cresce linearmente con la distanza dall’origine.
- Coefficiente di temperatura dell’ampiezza K_A: il tasso relativo di variazione dell’ampiezza del segnale, in %/K. Non compare nell’equazione sopra; influisce sul rapporto segnale/rumore, sull’errore di interpolazione e sul margine di allarme.
- Termini restanti: deformazioni termiche non lineari come la flessione, variazioni delle armoniche di un errore rotativo e ripetibilità di misura.
x0 è l’origine. Dall’equazione, uno spostamento dell’origine di Δx modifica Z di S·Δx, quindi la deriva dello zero va dichiarata insieme all’origine (tacca di riferimento o punto fisso).
Origini e ordini di grandezza
Deriva dello zero: deformazione termica del supporto. Il supporto della testina di lettura ha un percorso di dilatazione termica di lunghezza L nella direzione di misura. Se la differenza dei coefficienti di dilatazione dei due materiali è Δα, la testina si sposta in tangenziale di Δα·L·ΔT e la lettura di un encoder rotativo cambia di Δα·L·ΔT/r. Esempio: L = 10 mm, supporto in alluminio su una sede in acciaio inossidabile (Δα circa 7 ppm/K), r = 20 mm, circa 0,72″/K. Su una scala lineare si sposta anche il punto fisso stesso, al dilatarsi del banco macchina. La dilatazione assiale in illuminazione obliqua può accoppiarsi anch’essa nella deriva dello zero (si veda l’articolo sugli effetti della temperatura in questa biblioteca).
Deriva di scala: disadattamento di dilatazione, e va detto rispetto a che cosa. Per una scala lineare fissa a un’estremità e libera di dilatarsi altrove, la lettura ≈ X·(1 − α_s·ΔT), dove X è la posizione fisica e α_s il coefficiente di dilatazione della scala. Se il riferimento è un interferometro laser corretto alla lunghezza fisica, S = −α_s; se conta la dimensione del pezzo a 20 ℃ e pezzo e macchina hanno coefficiente α_m, allora S = α_m − α_s. Una scala in vetro (circa 8–9 ppm/K) su una macchina in acciaio (circa 11–12 ppm/K) dà circa −9 ppm/K sul primo criterio e circa +3 ppm/K sul secondo: segno e ampiezza diversi. L’incollaggio rigido della scala alla base è ancora un altro caso (per la differenza tra montaggio flottante e incollato si veda l’articolo sulle scale lineari in questa biblioteca).
Un encoder rotativo non ha termine di scala su un giro completo. La dilatazione uniforme non cambia la posizione angolare delle linee di graduazione radiali, e il passo a raggio di lettura fisso resta invariato; inoltre un errore su giro completo deve chiudersi, e(0°) = e(360°), quindi un termine che cresce linearmente con l’angolo non può esistere. Il disadattamento di dilatazione tra disco encoder e mozzo appare come variazione di eccentricità (prima armonica); un carico disuniforme del mozzo come seconda armonica. Un termine di scala che cresce con l’angolo e salta indietro alla giunzione compare solo quando un nastro codificato è avvolto in cerchio, fissato a un’estremità, e nastro e tamburo hanno coefficienti di dilatazione diversi.
Coefficiente di temperatura dell’ampiezza: predomina la sorgente luminosa. Il coefficiente di temperatura della potenza ottica di un LED nel vicino infrarosso è spesso, nei dati di dispositivo, da −0,3 %/K a −0,6 %/K. A −0,4 %/K, dopo un aumento di 60 K l’ampiezza scende a circa il 79%. Il coefficiente di temperatura della responsività di un rivelatore al silicio nel vicino infrarosso è positivo ma minore, e lo spostamento di lunghezza d’onda del LED con la temperatura (circa 0,2–0,3 nm/K) influisce poco sulla finestra di gap di una scansione a formazione d’immagine. Ciò che colpisce davvero la precisione è la differenza tra i coefficienti di temperatura dell’ampiezza dei canali A e B: una differenza di 0,01 %/K produce dopo 80 K uno squilibrio di ampiezza dello 0,8% e circa 0,4″ di errore di interpolazione di seconda armonica a 2048 linee.
Separare i termini di zero e di scala a due temperature
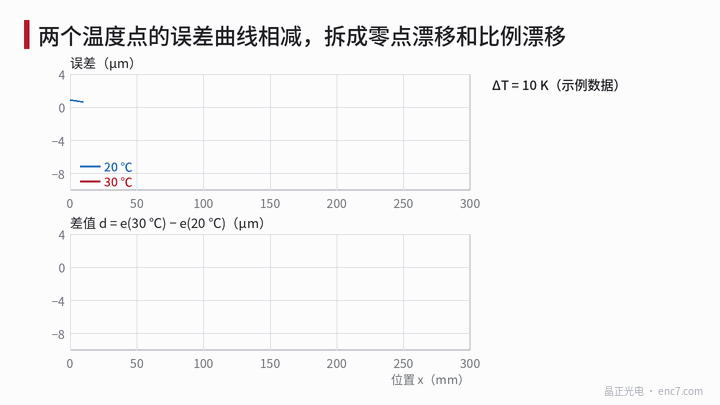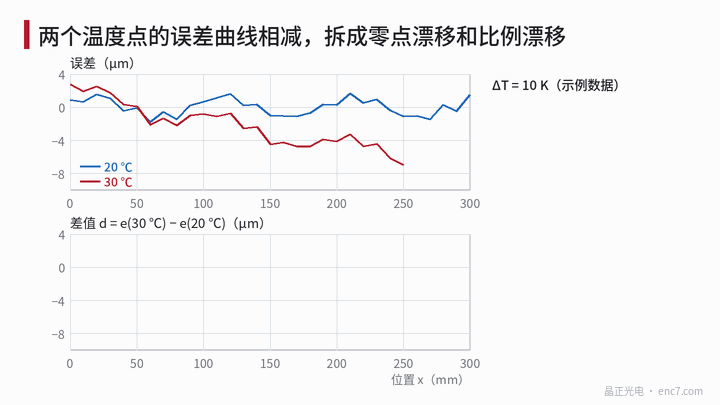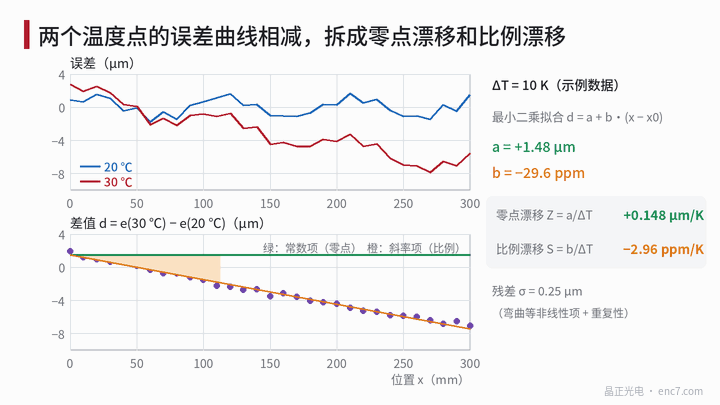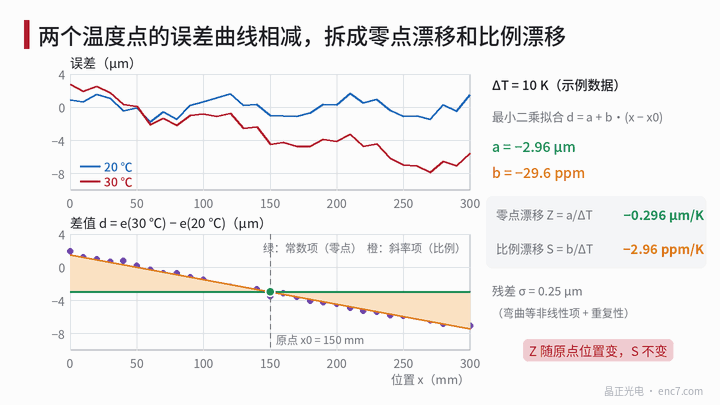
Procedura: portare a equilibrio termico completo a T1 e a T2, misurare gli errori e1 ed e2 nello stesso insieme di posizioni x_i, nello stesso senso di moto e con la stessa tacca di riferimento come origine, formare la differenza d_i = e2 − e1 e adattare ai minimi quadrati
d = a + b·(x − x0)
Allora Z = a/ΔT e S = b/ΔT. I residui riflettono deformazione termica non lineare e ripetibilità. L’incertezza tipo della pendenza è
σ_b = σ_r / √Σ(x_i − x̄)²
dove σ_r è lo scarto tipo dei residui.
Esempio numerico (dati di esempio, si veda la Figura 1): un punto ogni 10 mm da 0–300 mm, ΔT = 10 K, l’adattamento dà a = +1,48 μm e b = −29,6 ppm, quindi Z = +0,148 μm/K e S = −2,96 ppm/K; residuo σ_r = 0,25 μm, σ_b ≈ 0,51 ppm, pari a un’incertezza su S di circa 0,05 ppm/K. A 300 mm il termine di scala contribuisce −8,9 μm, 6 volte il termine di zero. Spostando l’origine a 150 mm, a diventa −2,96 μm e Z = −0,296 μm/K.
Per un encoder rotativo l’adattamento è sostituito da una costante più le armoniche:
d(θ) = a + Σ (c_k·cos kθ + s_k·sin kθ)
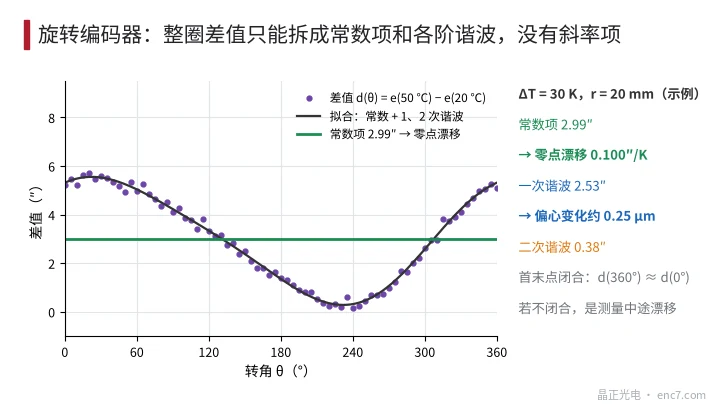
Nell’esempio ΔT = 30 K e r = 20 mm, il termine costante è 2,99″, quindi Z = 0,100″/K; la prima armonica è 2,53″, corrispondente a una variazione di eccentricità di circa 0,25 μm; la seconda armonica è 0,38″. Se la differenza sul giro completo non si chiude da un capo all’altro, il riferimento o la temperatura stavano derivando durante la misura: misurare in entrambi i sensi, oppure tornare all’inizio e rimisurare la tacca di riferimento. Due punti di temperatura danno un coefficiente di secante; se il coefficiente stesso varia con la temperatura, misurare almeno tre punti di temperatura.
Errori di giudizio frequenti
- Prendere il coefficiente di dilatazione del materiale della scala come «deriva di scala» senza dire se è relativo alla lunghezza fisica o alla macchina; il numero può passare da −9 ppm/K a +3 ppm/K.
- Dichiarare la deriva dello zero senza l’origine, o usare come riferimento un’attrezzatura che deriva essa stessa con la temperatura, così il risultato è il valore combinato di attrezzatura e encoder.
- Misurare il coefficiente di temperatura dell’ampiezza con il controllo a luce costante inserito; il risultato è allora prossimo a zero. Misurare invece come varia la corrente del LED con la temperatura, per vedere quanta riserva di pilotaggio resta ad alta temperatura.
- Riportare la variazione con la temperatura della prima armonica di un encoder rotativo in ppm/K; è in realtà una variazione di eccentricità e l’unità dovrebbe essere ″ o μm.
- Non attendere l’equilibrio termico tra i due punti di temperatura, così una flessione da gradiente termico viene presa per un termine di scala.
Punti di progetto
- Scrivere la specifica in tre voci distinte: Z (″/K o μm/K, indicando l’origine), S (ppm/K, indicando se il riferimento è la lunghezza fisica o la macchina) e K_A (%/K, indicando le condizioni di pilotaggio del LED).
- Nella prova, portare a equilibrio entrambe le temperature, misurare nei due sensi e verificare la chiusura da un capo all’altro; se serve una curva, usare almeno tre punti di temperatura.
- Separare i termini ai minimi quadrati: retta a + b·(x − x0) per il lineare, costante più armoniche per il rotativo; riportare anche i residui e non forzare i termini non lineari in S.
- Tenere corto il percorso di dilatazione termica del supporto della testina e allinearne il materiale alla sede di montaggio: uno spostamento tangenziale di 0,07 μm/K a r = 20 mm è già circa 0,7″/K.
- Osservare la differenza tra i coefficienti di temperatura dell’ampiezza dei canali A e B, non solo l’ampiezza stessa: una differenza di 0,01 %/K produce circa 0,4″ di errore di interpolazione dopo un aumento di 80 K (2048 linee).
Sintesi
La deriva dello zero è uno spostamento, la deriva di scala una dilatazione o contrazione, il coefficiente di temperatura dell’ampiezza una variazione di intensità del segnale; origini e mezzi di compensazione dei tre sono diversi. L’adattamento ai minimi quadrati della differenza di errore a due temperature può separare i primi due, ma il termine di zero dipende dall’origine, il termine di scala dal riferimento, e su un giro rotativo completo restano solo costante e armoniche, senza termine di scala.
Traduzione dell’articolo originale cinese (0273). ENC7 – produttore di dischi encoder (richiesta) · Articoli tecnici · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tutti i diritti riservati. Articolo realizzato con l’assistenza dell’IA.