Glossario del disco encoder
Warp, bow e planarità: definizione e conversione di tre termini di forma
La planarità è la distanza tra due piani paralleli che racchiudono una singola superficie; il warp è la differenza tra massimo e minimo della superficie mediana rispetto a un piano di riferimento; il bow è lo scostamento con segno del centro della superficie mediana da un piano di riferimento a tre punti. L’articolo valuta i tre su forme a scodella, a sella e a ondulazione a tre lobi, spiega la differenza tra misura in stato libero e in stato assorbito e la flessione per peso proprio, e dà raccomandazioni di quotatura per i disegni di dischi encoder.
Un disegno di disco encoder recita «planarità ≤ 0,01 mm», il foglio di controllo del fornitore di vetro «warp ≤ 10 μm», e un rapporto di controllo in accettazione mostra poi «bow −8 μm». In cinese le tre parole vengono spesso raggruppate come «imbarcamento», ma si riferiscono a superfici diverse, si calcolano in modo diverso e si misurano in stati diversi. Su uno stesso disco i tre numeri possono essere 10, 10 e 0; più importante, nessuno dei tre risponde direttamente alla domanda che interessa l’encoder: di quanto sale e scende il gap sul cerchio di lettura in un giro.
Definizione dei tre termini
Planarità (flatness). Nel senso della tolleranza geometrica (GB/T 1182, ISO 1101) la superficie reale da misurare deve giacere tra due piani paralleli distanti t, e il valore si valuta con il metodo della zona minima: la coppia di piani per cui quella separazione è più piccola. Si applica a una superficie, il lato del film o il dorso, quindi la variazione di spessore entra direttamente nel risultato. Una «planarità» calcolata da un piano ai minimi quadrati o da un piano a tre punti come riferimento è di solito più grande.
warp. La definizione dell’industria dei wafer (sistema di norme SEMI, discendente dalle precedenti ASTM F657 e F1390): nello stato libero, non bloccato, la differenza tra il massimo e il minimo della distanza della superficie mediana (luogo dei punti medi tra la faccia anteriore e quella posteriore) da un piano di riferimento; sempre positiva. A seconda dell’edizione della norma, il piano di riferimento è un piano ai minimi quadrati o un piano a tre punti. Poiché si usa la superficie mediana, la variazione di spessore (TTV) è esclusa.
bow. La definizione dello stesso sistema (discendente dalla precedente ASTM F534): lo scostamento del punto centrale della superficie mediana, nello stato libero, da un piano di riferimento definito da tre punti egualmente spaziati su una circonferenza a una distanza dichiarata dal bordo. È con segno, quindi si distinguono convessità e concavità, ma guarda solo quel singolo punto centrale.
L’industria del vetro spesso posa il vetro su un piano di riscontro e misura il gioco massimo con uno spessimetro, oppure scrive il rapporto tra saetta e lunghezza come percentuale. Quel metodo include l’effetto appiattente del peso proprio e differisce da entrambe le definizioni in stato libero sopra.
Valutazione delle tre forme
Sia R = 20 mm il raggio esterno del disco e siano le forme della superficie mediana (esempi):
scodella z = a·r²; sella z = b·r²·cos2(θ − φ); ondulazione a tre lobi z = c·(r/R)³·cos3(θ − φ)
Scodella: la zona minima è semplicemente due piani orizzontali, e planarità = warp = a·R². Tutti e tre i punti di riferimento del bow stanno su R_ref e hanno la stessa quota, quindi bow = −a·R_ref² e il rapporto tra bow e planarità è −(R_ref/R)².
Sella: planarità = warp = 2b·R². I tre punti di riferimento sono a 120° e i valori di cos2θ in questi tre punti sommano sempre a zero, quindi il piano di riferimento passa esattamente per la quota del centro e il bow è identicamente 0, qualunque sia l’azimut.
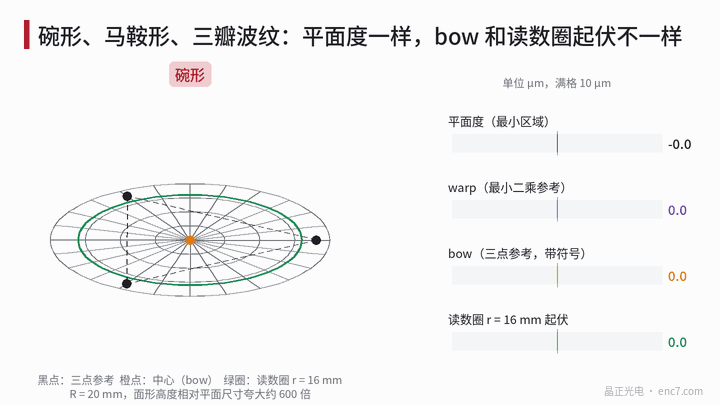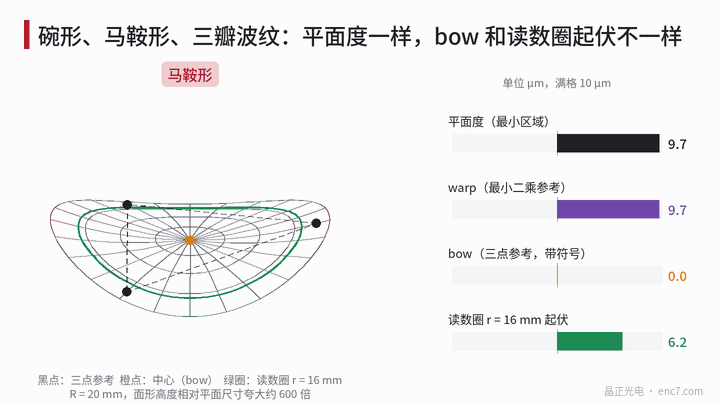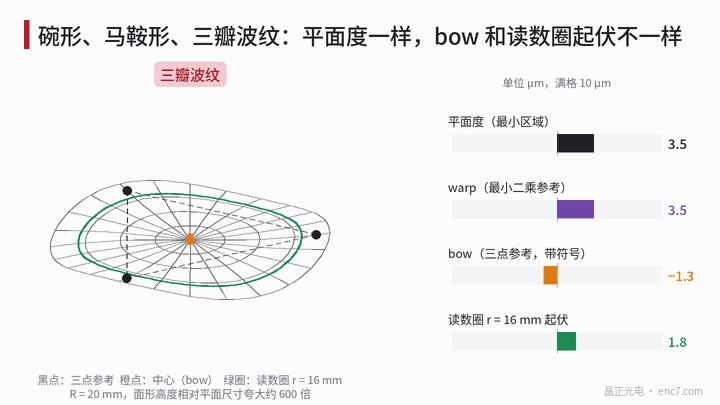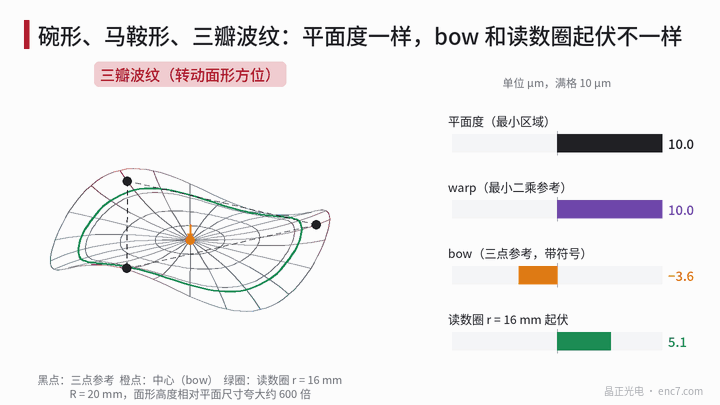
Ondulazione a tre lobi: planarità = warp = 2c. I tre punti di riferimento a 120° cadono sulla stessa fase di cos3θ, il piano di riferimento è orizzontale e bow = −c·(R_ref/R)³·cos3φ, variando con l’azimut dei punti di riferimento rispetto all’ondulazione tra ±c·(R_ref/R)³.
Con a·R² = 10 μm, b·R² = 5 μm, c = 5 μm, R_ref = 18 mm e cerchio di lettura r = 16 mm, i risultati numerici sono:
| Forma | Planarità (zona minima) | warp | bow | Variazione sul cerchio di lettura |
|---|---|---|---|---|
| Scodella | 10,0 | 10,0 | −8,1 | 0 (sollevamento complessivo 6,4) |
| Sella | 10,0 | 10,0 | 0 | 6,4, 2 volte per giro |
| Ondulazione a tre lobi | 10,0 | 10,0 | −3,6 ~ +3,6 | 5,1, 3 volte per giro |
Tutte le unità sono μm. Planarità e warp sono identici per le tre forme; il bow va da −8,1 a 0. Per un encoder, una scodella cambia solo il gap nominale; sono la sella e l’ondulazione a tre lobi a far salire e scendere il gap a ogni giro (una sella fa variare l’ampiezza due volte per giro; si veda l’articolo sull’atlante dei problemi di segnale in questa biblioteca).
Quando la forma è asimmetrica, anche la scelta del piano di riferimento cambia il risultato. Per una scodella inclinata come z = 5·(r/R)³·cosθ + 3·(r/R)² μm, la planarità a zona minima è 4,3 μm, il massimo meno il minimo rispetto a un piano ai minimi quadrati è 5,4 μm, e rispetto a un piano a tre punti 4,8 μm: una differenza di circa un quarto.
Stato libero, stato assorbito e flessione per peso proprio
Stato assorbito. Un disco sottile tirato in piano su un mandrino a vuoto dà una forma di superficie che è soprattutto variazione di spessore più la planarità del mandrino stesso; warp e bow restano mascherati. Questo stato è adatto a valutare l’uniformità di gap in un’esposizione per prossimità, non a valutare la forma dopo il montaggio.
Stato libero. Misurato su appoggi, il risultato è la forma propria più la flessione per peso proprio. Per una piastra circolare piena semplicemente appoggiata al perimetro, la flessione al centro sotto peso proprio è
w = (5 + ν)·q·R⁴ / (64·(1 + ν)·D), q = ρ·g·t, D = E·t³ / (12·(1 − ν²))
dove t è lo spessore, ρ la densità, E e ν il modulo elastico e il coefficiente di Poisson, e D la rigidezza flessionale della piastra. La flessione cresce come R⁴/t². Valori di calcolo per vetro sodico-calcico (E circa 70 GPa, ν = 0,22, ρ = 2,5 g/cm³):
| Diametro esterno × spessore | Flessione per peso proprio |
|---|---|
| Ø40 × 1,0 mm | 0,04 μm |
| Ø100 × 1,0 mm | 1,7 μm |
| Ø80 × 0,5 mm | 2,7 μm |
| Ø80 × 0,3 mm | 7,6 μm |
| Ø100 × 0,3 mm | 18,6 μm |
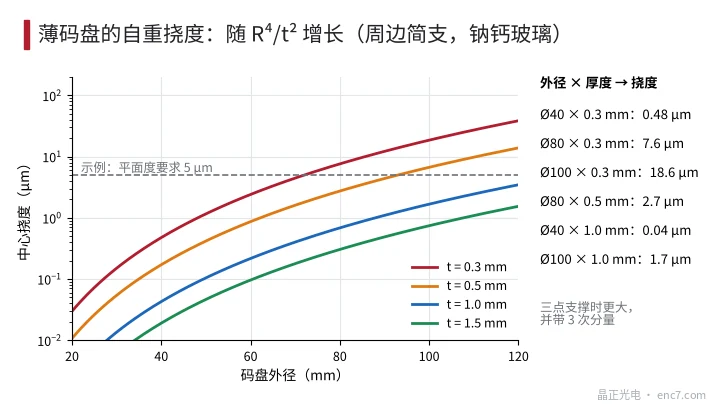
Il peso proprio si può ignorare su un disco piccolo, non su uno grande e sottile. Lo si elimina misurando due volte e capovolgendo il pezzo: la forma propria inverte il segno dopo il capovolgimento, mentre la flessione per peso proprio mantiene la direzione, quindi prendendo la metà della differenza dei due risultati, abbinati per coordinata, si cancella il peso proprio — purché la disposizione degli appoggi sia simmetrica rispetto all’asse di capovolgimento. Con appoggio a tre punti la flessione è maggiore che per l’appoggio perimetrale semplice e porta una componente del terzo ordine; va calcolata per gli appoggi effettivi.
Una volta montato sul mozzo il disco è bloccato al centro e libero al bordo esterno. La stessa teoria della piastra dà, per un disco Ø80 × 0,3 mm su un mozzo Ø12 mm montato con l’albero verticale, un abbassamento del bordo esterno sotto peso proprio di circa 7,5 μm; è una componente assialsimmetrica e cambia solo il gap nominale. Con l’albero orizzontale la gravità giace nel piano del disco e questo termine scompare.
Raccomandazioni di quotatura
- Dichiarare il termine e il metodo di valutazione: planarità con il metodo della zona minima; se si usano warp o bow, dichiarare la norma di riferimento, come si prende il piano di riferimento e la circonferenza su cui stanno i tre punti.
- Dichiarare lo stato di misura: libero (disposizione degli appoggi e se il peso proprio è stato sottratto) o assorbito; lo stesso numero ha significati del tutto diversi nei due stati.
- Dichiarare la regione di valutazione: l’intera superficie, il lato del film o l’anello di lettura. Ciò che l’encoder serve davvero è la variazione di gap al raggio di lettura dopo il montaggio; si può specificare direttamente l’oscillazione assiale picco-picco del cerchio di lettura, o le sue componenti di 2º e 3º ordine.
- Per un disco sottile dare anche il TTV: la planarità in stato assorbito riflette soprattutto la variazione di spessore, il warp in stato libero la flessione, e i due si completano.
Punti di progetto
- Gli stessi 10 μm di planarità non producono variazione di gap in una scodella, ma 6,4 μm di variazione due volte per giro a r = 16 mm in una sella; usare la planarità per governare la forma è quindi conservativo.
- Il bow è del tutto inefficace su una sella (identicamente zero) e cambia segno con l’azimut dei punti di riferimento su un’ondulazione a tre lobi, quindi non va usato da solo come specifica di forma di un disco encoder.
- Per dischi di diametro esterno 80 mm o più e spessore 0,5 mm o meno, la misura in stato libero deve sottrarre la flessione per peso proprio, o con il metodo del capovolgimento o con il calcolo per gli appoggi effettivi.
- Quando la forma è asimmetrica, zona minima, minimi quadrati e riferimento a tre punti possono differire di circa un quarto; fornitore e cliente devono concordare il metodo di valutazione.
- La grandezza di accettazione direttamente legata al gap di lettura è l’oscillazione assiale del cerchio di lettura dopo il montaggio, insieme alle sue componenti armoniche; una specifica di forma è solo la premessa di controllo in accettazione di quella grandezza.
Sintesi
La planarità governa una singola superficie, il warp la flessione complessiva della superficie mediana, il bow guarda solo il punto centrale. Lo stesso disco può avere planarità e warp pari a 10 μm e bow pari a zero. I disegni devono dichiarare il termine, il metodo di valutazione, lo stato di misura e la regione di valutazione, e prendere la variazione di gap sul cerchio di lettura come criterio finale.
Traduzione dell’articolo originale cinese (0275). ENC7 – produttore di dischi encoder (richiesta) · Articoli tecnici · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tutti i diritti riservati. Articolo realizzato con l’assistenza dell’IA.