Progetti di riferimento dischi encoder
Molte righe su raggio piccolo o poche righe su raggio grande: confronto degli errori a pari risoluzione
2²⁰ conteggi per giro si ottengono con r = 10 mm, 4096 righe e interpolazione ×256, oppure con r = 20 mm, 1024 righe e interpolazione ×1024. L’articolo calcola voce per voce eccentricità, interpolazione, graduazione, rumore, distanza di lettura e frequenza: con una sola testina l’errore complessivo della seconda soluzione è circa 47″, quello della prima circa 71″, e l’eccentricità critica tra le due è circa 0,6 μm.
Per ottenere gli stessi 2²⁰ (1 048 576) conteggi per giro, circa 1,24″ per conteggio, ci sono due strade: incidere 4096 righe su r = 10 mm e interpolare ×256, oppure 1024 righe su r = 20 mm e interpolare ×1024. La risoluzione è la stessa, ma la composizione degli errori è completamente diversa. La prima, con righe fitte e raggio piccolo, ha errore di eccentricità grande ed errore di interpolazione piccolo; la seconda il contrario. L’articolo calcola le componenti d’errore delle due soluzioni e indica quando scegliere l’una o l’altra.
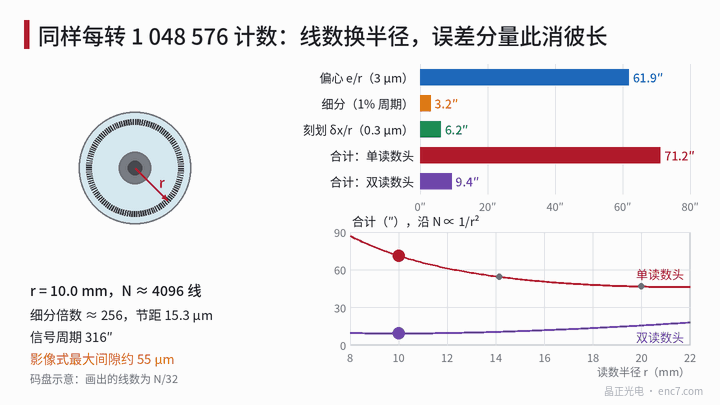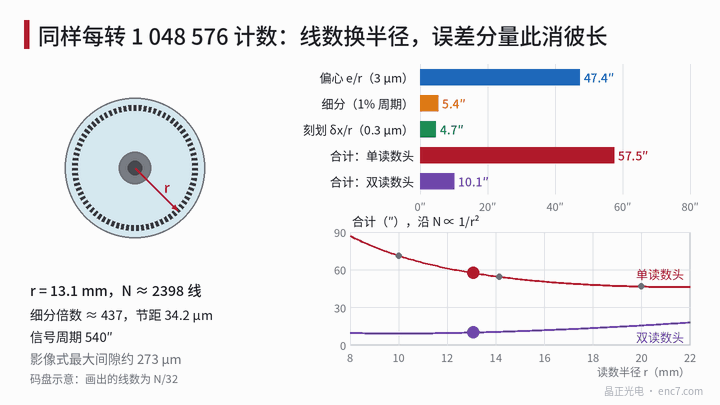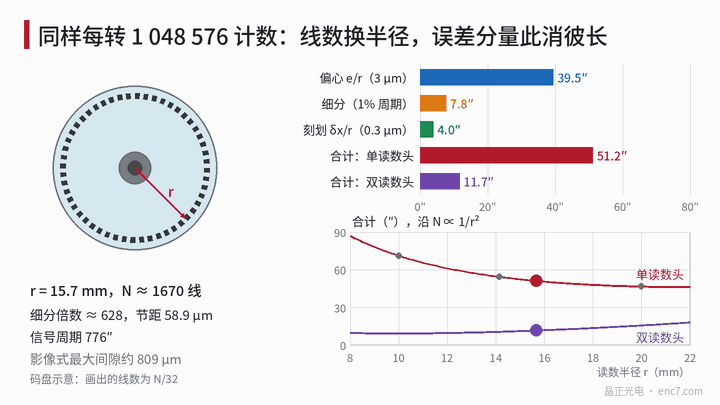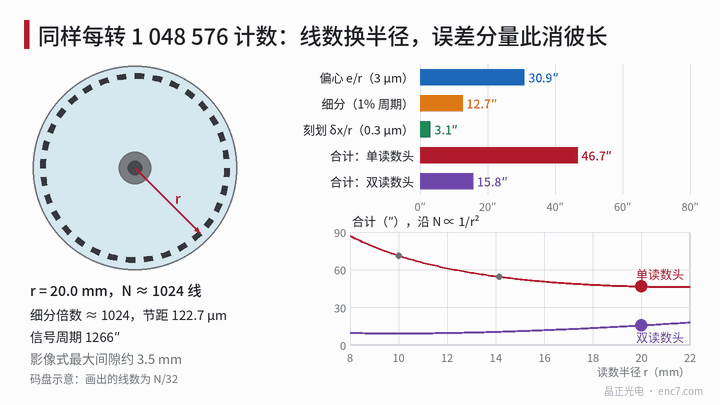
Come variano le componenti d’errore con r e N
Siano r il raggio di lettura, N il numero di righe, k il fattore di interpolazione, C = N·k i conteggi per giro.
Eccentricità (una testina, prima armonica): Δθ_e = e / r, dove e è lo scostamento del centro del disegno rispetto all’asse di rotazione.
Errore di interpolazione: proporzionale al periodo del segnale. Periodo del segnale P = 360°/N; se l’errore di interpolazione è una frazione ε_i del periodo (valore di picco, relativo, determinato dalla qualità del segnale), Δθ_i = ε_i·P.
Errore di graduazione: se deriva principalmente dall’errore di posizione delle righe δx (scrittura della maschera, esposizione, deformazione del substrato), l’errore angolare è Δθ_g = δx / r. Se deriva da errori di tipo angolare (ad esempio l’errore della tavola rotante nella scrittura in coordinate polari), è indipendente da r.
Rumore: il rumore relativo del segnale σ_n/A, convertito in angolo, è σ_θ = (σ_n/A)·P/(2π), anch’esso proporzionale al periodo.
Distanza di lettura: la distanza massima per la lettura a immagine è circa g_max ≈ 0,205·p²/λ (derivazione nell’articolo della libreria sul limite di righe della lettura a immagine), con passo p = 2πr/N.
Frequenza del segnale: f = N·n/60, con n velocità di rotazione (r/min).
Come si vede, r entra solo in eccentricità, errore di graduazione di tipo posizionale e passo; N solo in interpolazione, rumore, passo e frequenza. La differenza tra le due soluzioni è il compromesso tra questi due gruppi.
Esempio: 10 mm/4096 righe contro 20 mm/1024 righe
Ipotesi: una testina con eccentricità residua e = 3 μm, errore di interpolazione pari all'1% del periodo (non compensato), δx = 0,3 μm, rapporto segnale/rumore A/σ_n = 500, λ = 0,88 μm.
| Voce | A: r = 10 mm, 4096 righe | B: r = 20 mm, 1024 righe |
|---|---|---|
| Fattore di interpolazione | 256 | 1024 |
| Passo | 15,3 μm | 122,7 μm |
| Periodo del segnale P | 316,4″ | 1265,6″ |
| Eccentricità e/r | 61,9″ | 30,9″ |
| Errore di interpolazione 1%·P | 3,2″ | 12,7″ |
| Graduazione δx/r | 6,2″ | 3,1″ |
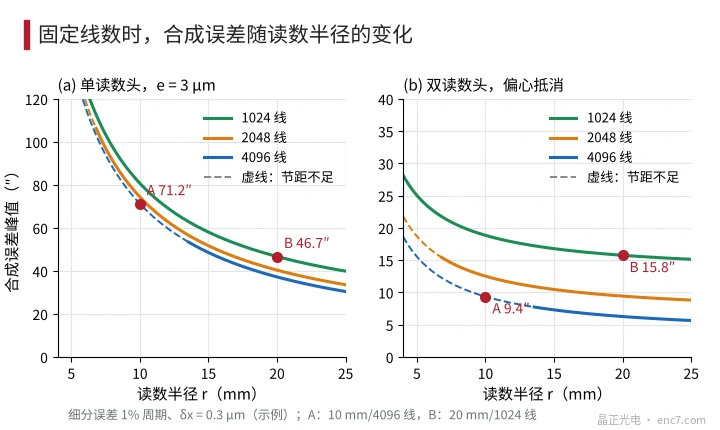
| Totale (una testina) | 71,2″ | 46,7″ |
| Totale (due testine, eccentricità compensata) | 9,4″ | 15,8″ |
| Rumore σ_θ | 0,10″ | 0,40″ |
| Distanza massima, lettura a immagine | circa 55 μm | circa 3,5 mm |
| Frequenza del segnale a 6000 r/min | 409,6 kHz | 102,4 kHz |
| Diametro esterno del disco (esempio) | circa Φ24 | circa Φ44 |
Il totale è la somma dei valori di picco delle componenti. L’eccentricità è una prima armonica, l’errore di interpolazione un’armonica di ordine elevato con 1, 2 o 4 cicli per periodo; con ordini che differiscono di migliaia di volte, vicino al picco della prima armonica la componente di ordine elevato percorre molti cicli, quindi i picchi si sovrappongono quasi certamente: sommare direttamente i picchi non è conservativo.
La conclusione è netta: con una testina l’eccentricità rappresenta l'87% della soluzione A; la soluzione B la dimezza raddoppiando il raggio, e il totale è inferiore di circa 24″. Con due testine che compensano l’eccentricità resta soprattutto l’errore di interpolazione: il periodo di A è solo un quarto di quello di B, e il totale risulta invece inferiore di circa 6″.
Eccentricità critica: quando conviene il raggio grande
Uguagliando i totali con una testina, B è migliore di A se
(e + δx)·(1/r_A − 1/r_B) > ε_i·(P_B − P_A)
con P in radianti e r in mm. Sostituendo 1/r_A − 1/r_B = 0,05 mm⁻¹, P_B − P_A = 949,2″ ≈ 4,60 mrad, ε_i = 1%, si ottiene e + δx > 0,92 μm, cioè un’eccentricità critica e* ≈ 0,62 μm. Con ε_i = 2% e* ≈ 1,54 μm, con 0,5% circa 0,16 μm.
Dopo il montaggio, l’eccentricità residua di un encoder a una testina è in genere dell’ordine del micrometro, molto superiore a 0,6 μm: in questo caso conviene la soluzione con poche righe e raggio grande. Solo con due testine diametralmente opposte, con compensazione dell’eccentricità dopo il montaggio sull’albero o con un errore di interpolazione già molto piccolo emerge il vantaggio delle molte righe. La figura 2 mostra il totale di tre numeri di righe in funzione di r: a pari raggio più righe è meglio, ma 4096 righe con distanza di 0,1 mm richiedono r ≥ 13,5 mm, e i 10 mm della soluzione A cadono sul tratto tratteggiato di passo insufficiente.
Altri costi
- Distanza e principio di lettura: la soluzione A ha passo 15,3 μm; con lettura a immagine la distanza va portata sotto circa 55 μm, il margine per oscillazione assiale e gioco assiale è minimo, e spesso occorre passare alla lettura interferenziale o a tre reticoli. Per la soluzione B la distanza non è praticamente vincolante.
- Frequenza del segnale: la soluzione A arriva a 409,6 kHz a 6000 r/min, e banda del front-end e comparatori vanno progettati di conseguenza; la soluzione B ne ha un quarto.
- Circuito di interpolazione: la soluzione B divide ogni periodo in 1024 parti, una parte vale circa 6,1 mrad elettrici; i requisiti su rumore e bit dell’ADC sono più alti e l’angolo di rumore è 4 volte quello di A.
- Ingombro e momento d’inerzia: a pari spessore il momento d’inerzia cresce con la quarta potenza del diametro; Φ44 vale circa 11 volte Φ24. Per i servomotori di solito l’effetto è modesto, per i moduli di giunto con spazio limitato è un vincolo rigido.
Indicazioni pratiche
- Stabilire prima se l’eccentricità può essere compensata: con una testina l’eccentricità domina in genere l’errore complessivo, nell’esempio circa l'87% per la soluzione A; aumentare prima il raggio di lettura.
- Scegliere con l’eccentricità critica: e* = ε_i·(P_B − P_A)/(1/r_A − 1/r_B) − δx, nell’esempio circa 0,6 μm; se l’eccentricità reale è maggiore, scegliere poche righe e raggio grande.
- Con due testine o compensazione dopo il montaggio guardare l’errore di interpolazione: è proporzionale al periodo del segnale; nell’esempio la soluzione da 4096 righe totalizza 9,4″, meglio dei 15,8″ di quella da 1024.
- Con molte righe e raggio piccolo verificare prima la distanza: r = 10 mm e 4096 righe danno passo 15,3 μm, la distanza di lettura a immagine deve essere inferiore a circa 55 μm.
- Con poche righe e raggio grande verificare la catena di interpolazione: l’angolo di rumore è proporzionale al periodo; più alto il fattore di interpolazione, più severi i requisiti di rapporto segnale/rumore di ADC e front-end analogico.
- Distinguere il tipo di errore di graduazione: quello posizionale diminuisce con r, quello angolare è indipendente da r; aumentare il raggio aiuta solo contro il primo.
In sintesi
A pari risoluzione, la combinazione di numero di righe e raggio determina la composizione degli errori: il raggio governa eccentricità ed errore di posizione delle righe, il numero di righe governa errore di interpolazione, rumore e passo. Con una testina ed eccentricità dell’ordine del micrometro è più precisa la soluzione con poche righe e raggio grande; con eccentricità compensata è più precisa quella con molte righe e raggio piccolo, pagando in distanza di lettura e banda. Inserendo i propri parametri nella formula dell’eccentricità critica si capisce subito quale strada prendere.
Traduzione dell’articolo originale cinese (0302). ENC7 – produttore di dischi encoder (richiesta) · Articoli tecnici · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tutti i diritti riservati. Articolo realizzato con l’assistenza dell’IA.