Progetti di riferimento dischi encoder
Tacche di riferimento a distanza codificata su dischi encoder: distanze e homing
La codifica a distanza su un disco richiede che le distanze di K tacche differiscano a due a due di almeno Δ e diano in somma esattamente un giro. L’articolo ricava la condizione di chiusura, il numero massimo di tacche e l’angolo massimo di homing, mostra che una disposizione alternata riduce l’angolo di homing a circa 2N/K + Δ e fornisce un esempio con 32 tacche su un disco da 2048 linee e un angolo massimo di homing di 23,0°.
Quando un disco incrementale ha una sola tacca di riferimento, ritrovarla dopo l’accensione può richiedere nel caso peggiore un giro intero. Le tacche di riferimento a distanza codificata sono una tecnica consolidata sulle righe lineari (principio e progetto lineare sono trattati negli articoli sulla codifica a distanza di questa raccolta); trasferite su un disco, permettono al motore di conoscere l’angolo assoluto dopo aver ruotato solo una decina o una ventina di gradi. La differenza principale tra disco e riga codificata lineare è che il disco non ha estremità: tutte le distanze devono sommarsi esattamente a un giro completo e l’ultima tacca deve raccordarsi con la prima. Questo articolo ricava distanze, numero di tacche e angolo massimo di homing sotto questa condizione di chiusura.
Regola di codifica e condizione di chiusura
L’unità è il periodo di segnale della traccia incrementale; un giro ha N periodi (N = 2048 per un disco da 2048 linee). K tacche di riferimento sono disposte sulla circonferenza, con distanze g_1 … g_K tra tacche adiacenti, soggette a:
- Tutte le distanze sono diverse a due a due e due qualsiasi differiscono di almeno Δ periodi, così da poter essere identificate anche con un errore di conteggio inferiore a Δ/2 (per la scelta di Δ si veda l’articolo sulla tolleranza agli errori della codifica a distanza di questa raccolta; Δ = 3 corregge ±1 periodo);
- La distanza minima non è inferiore a g_min, così che due tacche non compaiano mai contemporaneamente nella finestra di lettura;
- Chiusura: Σ g_i = N.
La scelta più semplice è una progressione aritmetica: g_i = D + (i − 1)·Δ. La condizione di chiusura è
K·D + Δ·K(K − 1)/2 + R = N
dove R è il resto (0 ≤ R < K). Se R non è zero, si aggiunge 1 periodo a ciascuna delle R distanze maggiori: queste continuano a differire tra loro di Δ e dal gruppo minore di Δ + 1, quindi la capacità di distinguerle non diminuisce. Da D ≥ g_min segue il numero massimo di tacche: K è il valore più grande che soddisfa ⌊(N − Δ·K(K − 1)/2)/K⌋ ≥ g_min.
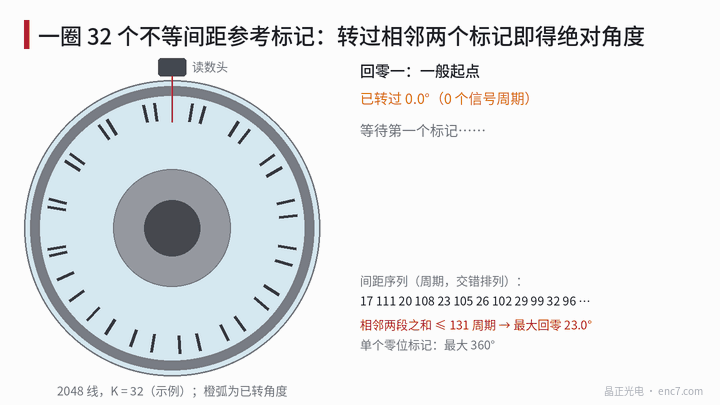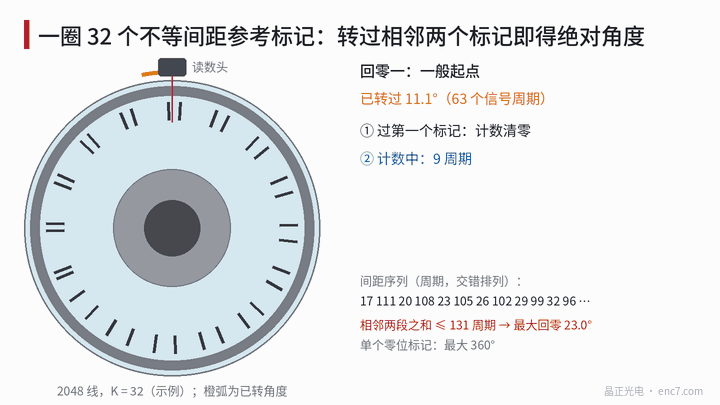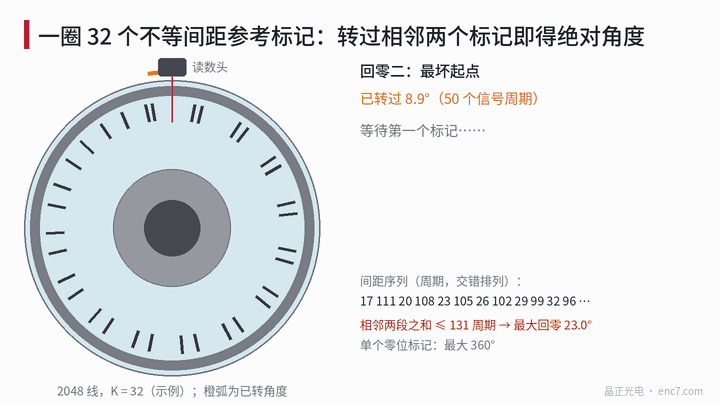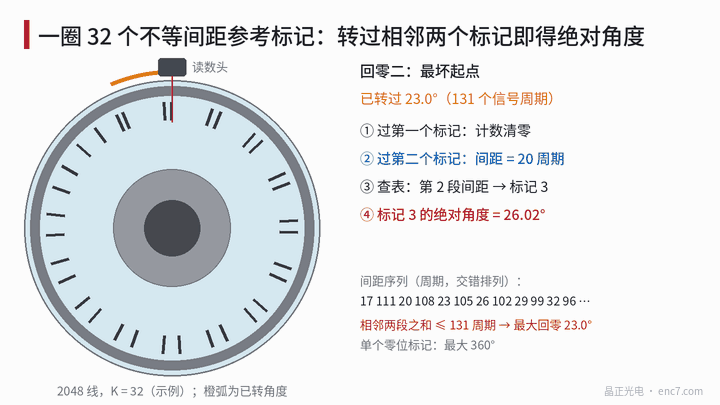
Dopo aver superato due tacche adiacenti qualsiasi, la distanza misurata identifica il segmento e quindi l’angolo assoluto della tacca appena superata. In rotazione diretta la tacca appena superata è la tacca finale del segmento, in rotazione inversa quella iniziale, perciò la decodifica richiede anche la direzione A/B. L’eccentricità influisce sul conteggio delle distanze solo attraverso la differenza di raggio tra traccia di riferimento e traccia incrementale: con 20 μm di eccentricità e raggi delle tracce di 15 mm e 14,2 mm, l’ampiezza differenziale è solo circa 0,02 periodi e si può trascurare.
Angolo massimo di homing: l’ordine di disposizione è decisivo
Partendo da una posizione qualsiasi bisogna vedere due tacche; il caso peggiore è aver appena mancato una tacca, quindi si devono percorrere due distanze adiacenti. L’angolo massimo di homing è
T_max = max(g_i + g_(i+1))
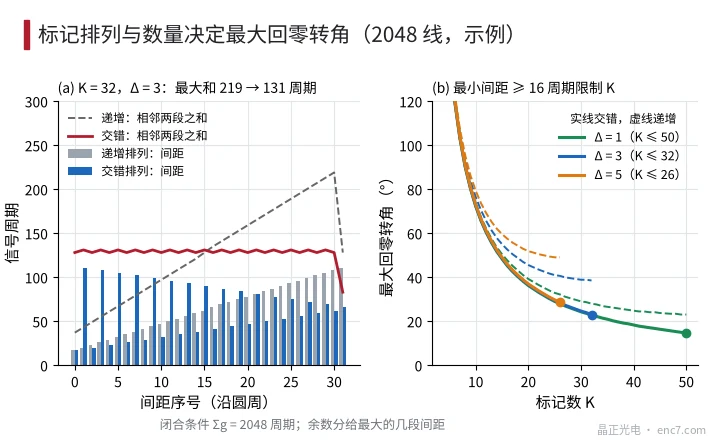
Con le distanze in ordine crescente, le due maggiori sono adiacenti e T_max ≈ 2N/K + (K − 2)·Δ. Questo valore prima diminuisce e poi aumenta con K, con un minimo vicino a K = √(2N/Δ).
Disponendo le distanze in modo alternato, «minima, massima, seconda minima, seconda massima …», le somme delle coppie adiacenti diventano quasi uguali, T_max ≈ 2N/K + Δ. La media di tutte le somme adiacenti è esattamente 2N/K, quindi si è già vicini al limite inferiore, e più K è grande meglio è, con il solo limite di g_min. Nella disposizione alternata g_i + g_(K+1−i) è costante, quindi una tacca sì e una no è esattamente equidistante — la stessa struttura dello schema «tacca fissa + tacca variabile» della codifica a distanza lineare; su un cerchio soddisfa automaticamente la condizione di chiusura.
Esempio numerico per 2048 linee
Parametri di esempio: con r = 15 mm il periodo di segnale è circa 46,0 μm; g_min è preso pari a 16 periodi (circa 0,74 mm, comprendenti la lunghezza del motivo della tacca di riferimento, la finestra di lettura e il margine; valore ipotizzato); Δ = 3.
- Numero massimo di tacche: per K = 32, D = ⌊(2048 − 1488)/32⌋ = 17 ≥ 16; per K = 33, D è inferiore a 16; quindi K = 32.
- Resto R = 2048 − 32 × 17 − 1488 = 16; si aggiunge 1 a ciascuno dei 16 segmenti maggiori. Le distanze sono 17, 20 … 62 (16 segmenti) e 66, 69 … 111 (16 segmenti), totale 2048.
- Disposizione alternata: 17, 111, 20, 108, 23, 105 …, 62, 66. Una tacca sì e una no la distanza è di 128 periodi (22,5°).
- Homing massimo: 108 + 111 = 219 periodi (38,5°) con ordine crescente, 111 + 20 = 131 periodi (23,0°) con ordine alternato. Con posizioni di partenza distribuite uniformemente, gli angoli medi di homing sono rispettivamente circa 19,7° e 15,9°, contro un massimo di 360° e una media di 180° con una sola tacca di riferimento.
Effetto della variazione di Δ (g_min = 16 periodi):
| Δ | Errore correggibile | Numero di tacche K | Distanza min./max. | Homing max. (crescente) | Homing max. (alternato) | Homing medio (alternato) |
|---|---|---|---|---|---|---|
| 1 | Nessuno | 50 | 16 / 66 | 23,0° | 14,6° | 10,4° |
| 3 | ±1 periodo | 32 | 17 / 111 | 38,5° | 23,0° | 15,9° |
| 5 | ±2 periodi | 26 | 16 / 142 | 49,0° | 28,7° | 19,3° |
Note su layout e decodifica
I centri delle tacche di riferimento devono cadere su un numero intero di periodi di segnale ed essere allineati alle linee incrementali sulla stessa maschera, così che, dopo che l’impulso di riferimento è stato abilitato su un quadrante del segnale incrementale, il conteggio delle distanze sia intero. Se il conteggio usa la decodifica x4, sia le distanze sia Δ vanno moltiplicate per 4. La tabella di decodifica ha solo K voci: valore della distanza → numero del segmento → angoli della tacca iniziale e finale. Se la distanza misurata differisce dal valore di tabella più vicino di oltre Δ/2, va segnalato un errore, e il risultato può essere verificato superando una terza tacca.
Checklist di progetto
- Condizione di chiusura K·D + Δ·K(K − 1)/2 + R = N; aggiungere il resto R alle R distanze maggiori non compromette l’identificazione.
- Il numero di tacche è fissato dalla distanza minima: g_min comprende il motivo della tacca e la finestra di lettura; per 2048 linee, con g_min = 16 periodi e Δ = 3, K = 32.
- Usare sempre la disposizione alternata: l’angolo massimo di homing scende da 2N/K + (K − 2)Δ a circa 2N/K + Δ, nell’esempio da 38,5° a 23,0°.
- La disposizione alternata equivale a tacche fisse equidistanti con tacche variabili inserite tra di esse; nell’esempio le tacche fisse distano 128 periodi.
- Δ = 3 corregge errori di conteggio di ±1 periodo, al prezzo di aumentare l’angolo di homing da 14,6° a 23,0°.
- La decodifica deve usare la direzione A/B per stabilire se la tacca appena superata è l’inizio o la fine di un segmento; allineare i centri delle tacche alle linee incrementali sulla stessa maschera.
Sintesi
La codifica a distanza su un disco rotante deve soddisfare tre condizioni: distanze diverse a due a due di almeno Δ, distanza minima non inferiore a g_min e somma pari esattamente a un giro. La distanza minima determina il numero di tacche; numero di tacche e ordine di disposizione determinano l’angolo massimo di homing. La disposizione alternata porta la somma delle distanze adiacenti vicino alla media 2N/K, già prossima al limite inferiore per una disposizione circolare. Un disco da 2048 linee con 32 tacche ha un angolo massimo di homing di circa 23° — più di un ordine di grandezza in meno rispetto a una sola tacca di riferimento.
Traduzione dell’articolo originale cinese (0306). ENC7 – produttore di dischi encoder (richiesta) · Articoli tecnici · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tutti i diritti riservati. Articolo realizzato con l’assistenza dell’IA.