Approfondimenti applicativi di settore
Encoder monogiro a 23 bit a 6000 rpm: come abbinare linee e interpolazione
Con obiettivo 6000 rpm e monogiro a 23 bit, l’articolo confronta accoppiate di numero di linee e interpolazione come 1024×8192, 2048×4096 e 4096×2048, calcola frequenza del segnale, larghezza di banda del front-end, rapporto segnale/rumore e bit dell’ADC, passo e distanza di lettura, e indica il vincolo di errore temporale che deriva quando 1 conteggio dura solo 1,19 ns.
Un encoder monogiro a 23 bit produce 2²³ = 8 388 608 conteggi per giro, ossia 0,154″ per conteggio. Questo prodotto si può scomporre in 1024 linee con fattore di interpolazione 8192, oppure in 2048×4096 o 4096×2048. La risoluzione è identica, ma i requisiti su disco encoder, front-end e ADC differiscono molto. Assumendo come condizione la velocità nominale di 6000 rpm, l’articolo calcola i requisiti di ogni scomposizione e indica quali vincoli non dipendono dal numero di linee.
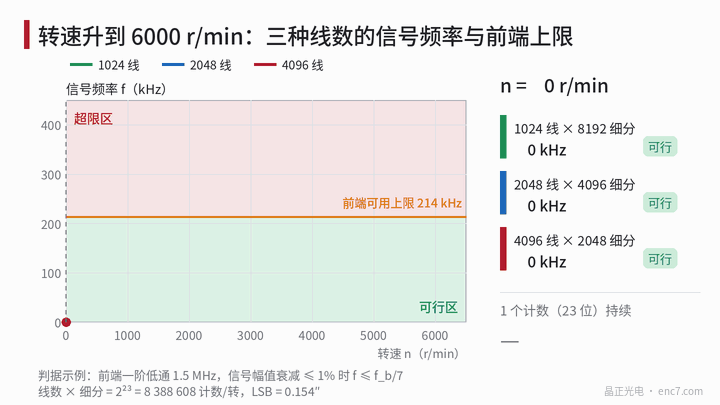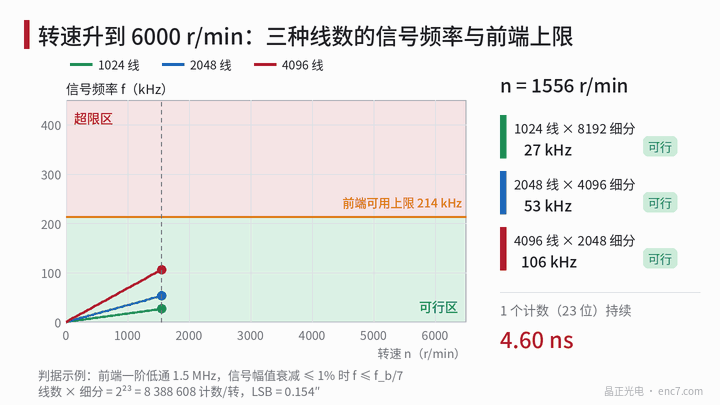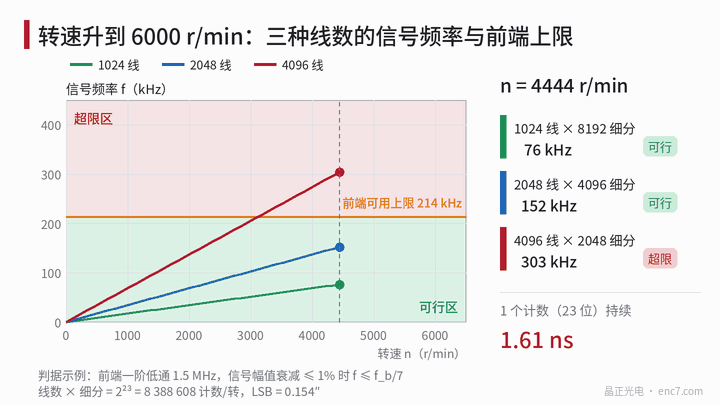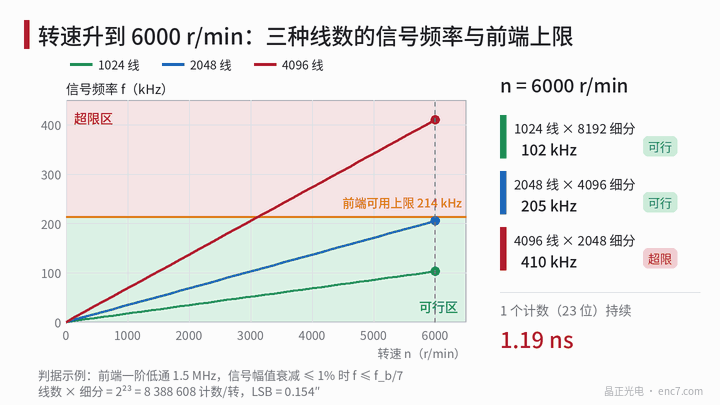
Prima la conversione: quanto dura un conteggio
6000 rpm corrispondono a 100 r/s, quindi ω = 628,3 rad/s. La durata di un conteggio è
t_LSB = 60 / (n·2²³) = 1,19 ns
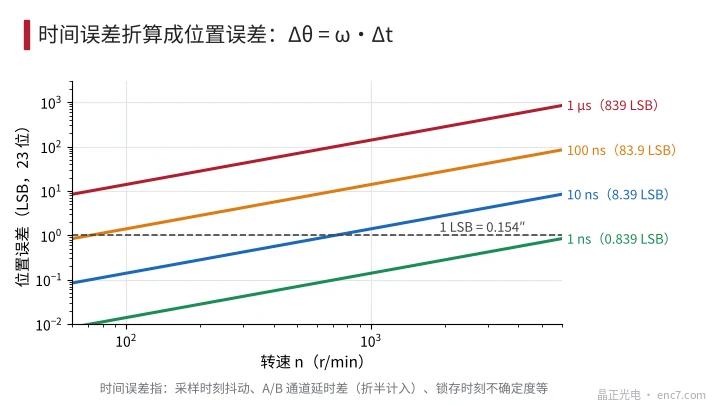
dove n è la velocità di rotazione (r/min). Errore di posizione ed errore di tempo soddisfano quindi Δθ = ω·Δt: 1 ns corrisponde a 0,84 LSB, 10 ns a 8,4 LSB (vedi Figura 3).
D’altra parte l’LSB è solo risoluzione, non precisione (accuratezza). Con un raggio di lettura di 12 mm, 1 μm di eccentricità vale già 17,2″, circa 111 LSB. I 23 bit sono innanzitutto un indicatore di rumore e di regolarità della velocità; l’accuratezza assoluta è ancora determinata da eccentricità, errore di tracciatura e errore di interpolazione.
Vincoli che dipendono dal numero di linee
Frequenza del segnale: f = N·n/60. A 6000 rpm, 1024, 2048 e 4096 linee danno rispettivamente 102, 205 e 410 kHz. Approssimando il front-end con un passa-basso del primo ordine, un’attenuazione di ampiezza dell'1 % richiede f/f_b = 0,1425 (ritardo di fase 8,1°), ossia f_b ≈ 7f.
Rapporto segnale/rumore: sia il valore efficace del rumore pari a s volte l’ampiezza del segnale. Esso produce sul cerchio di Lissajous un jitter di fase di s rad, che si traduce nell’angolo meccanico σ_θ = s·θ_p/2π, dove θ_p = 360°/N è un periodo del segnale. Imponendo σ_θ ≤ 1 LSB si ottiene s ≤ LSB·2π/θ_p. Raddoppiando il numero di linee, θ_p si dimezza, la s ammessa raddoppia e il requisito di SNR si allenta di 6 dB. Se il rumore dell’ADC è solo 1/4 della potenza di rumore totale, a segnale a fondo scala il numero effettivo di bit soddisfa ENOB ≥ (SNR + 6 − 1,76)/6,02.
Errore di interpolazione: per lo stesso difetto di segnale, l’errore in angolo meccanico è proporzionale a θ_p. Un offset in continua dell'1 % dà un errore di 0,01·θ_p/2π.
| Linee × interpolazione | Frequenza a 6000 rpm | Front-end f_b (attenuazione ≤1 %) | SNR richiesto per σ≤1 LSB | Bit effettivi ADC (circa) | Errore da offset 1 % |
|---|---|---|---|---|---|
| 1024×8192 | 102 kHz | 0,72 MHz | 62 dB | 11 | 2,01″ |
| 2048×4096 | 205 kHz | 1,44 MHz | 56 dB | 10 | 1,01″ |
| 4096×2048 | 410 kHz | 2,87 MHz | 50 dB | 9 | 0,50″ |
| 8192×1024 | 819 kHz | 5,75 MHz | 44 dB | 8 | 0,25″ |
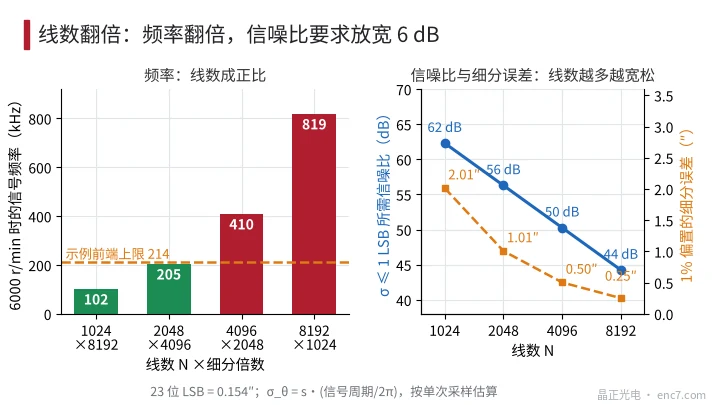
Lo SNR è il requisito per un singolo campione alla velocità massima; a bassa velocità lo si può allentare mediando più campioni. Se l’ADC sviluppa la fase campionando punto per punto, l’incremento di fase tra due punti adiacenti deve essere minore di π, quindi f_s almeno 2f_max; in pratica si prende un fattore 4: circa 0,8 MSPS a 2048 linee e circa 1,6 MSPS a 4096 linee.
Un vincolo indipendente dal numero di linee: il tempo
Dopo l’amplificazione dei segnali incrementali nel front-end, il ritardo tra i due canali A e B determina l’errore dinamico ad alta velocità. Sia il front-end un passa-basso del primo ordine con f_b = 1,5 MHz; il ritardo di gruppo è 1/(2πf_b) = 106 ns.
- Ritardo comune τ: il ritardo di posizione è ω·τ = 13,8″, circa 89 LSB, e a regime si può compensare in funzione della velocità.
- Ritardo differenziale Δτ: la differenza di fase A/B si discosta da 90° e produce 2 volte per periodo del segnale un errore di ampiezza ω·Δτ/2. Se le larghezze di banda dei due canali differiscono del 5 %, Δτ = 5,3 ns, l’errore è 0,34″, circa 2,2 LSB.
Entrambi i termini dipendono solo da ω e dal ritardo, non dal numero di linee: aumentare il numero di linee moltiplica l’errore in angolo elettrico per N, e la riconversione in angolo meccanico divide di nuovo per N. Vi è inoltre il jitter dell’istante di campionamento σ_t; solo σ_t ≤ 0,3 ns lo mantiene entro 0,25 LSB, quindi il latch di posizione deve essere innescato da un clock hardware e non deve passare per un interrupt software.
Sul lato del disco: passo, distanza ed eccentricità
Su un disco encoder Ø30 mm il raggio di lettura è circa 12 mm, su uno Ø20 mm circa 8 mm; il passo è p = 2πr/N. A r = 12 mm i passi per 1024, 2048, 4096 e 8192 linee sono 73,6, 36,8, 18,4 e 9,2 μm; a r = 8 mm sono 49,1, 24,5, 12,3 e 6,1 μm. La distanza di una lettura a formazione d’immagine deve essere assai minore di p²/λ (λ presa pari a 0,88 μm): a r = 12 mm i valori sono 6,2 mm, 1,5 mm, 0,39 mm e 0,10 mm. A 8192 linee il margine sulla distanza è già piccolo, la lettura a formazione d’immagine è difficile da realizzare e conviene considerare un metodo di lettura per diffrazione.
La sensibilità all’eccentricità dipende solo dal raggio: Δθ = e/r. A r = 12 mm, per contenere l’errore del primo ordine entro 20″ con una sola testina di lettura, l’eccentricità non deve superare 1,16 μm; a r = 8 mm è soltanto 0,78 μm.
Come scegliere la combinazione
2048×4096 è la scelta più equilibrata tra frequenza, passo e distanza: basta un front-end da 1,5 MHz e la richiesta sulla qualità del segnale è intermedia. 4096×2048 allenta di un fattore due sia il requisito di SNR sia quello di errore di interpolazione, al prezzo di raddoppiare la larghezza di banda del front-end e la velocità dell’ADC; quando il passo si riduce a 18 μm anche la distanza di lettura si fa più stretta. 1024×8192 è il più favorevole dal punto di vista ottico, ma richiede 62 dB di SNR, un ENOB di circa 11, e un offset dell'1 % produce già 2″, quindi i segnali vanno tarati pezzo per pezzo. Il compromesso concreto dipende da quale tra larghezza di banda del front-end, distanza di lettura e costo raggiunge per primo il limite.
Punti tecnici
- Convertire prima l’obiettivo in tempo con t_LSB = 60/(n·2²³), poi fissare gli indici per innesco di campionamento, ritardo di canale e logica di latch; 1 LSB dura solo 1,19 ns.
- Prendere la larghezza di banda del front-end pari a 7 volte la frequenza di segnale più alta, usare gli stessi componenti e lo stesso layout per i canali A e B, e tenere la differenza di banda possibilmente sotto il 5 %.
- Raddoppiare il numero di linee allenta lo SNR richiesto di 6 dB e dimezza l’errore di interpolazione, ma frequenza, larghezza di banda e frequenza di campionamento raddoppiano tutte; il compromesso va scelto in base alle capacità reali di front-end e ADC.
- Per dischi encoder di diametro esterno 20–30 mm, verificare prima p²/λ e la tolleranza sulla distanza di lettura; sotto un passo di circa 15 μm la lettura a formazione d’immagine va usata con cautela.
- 23 bit non sono un’accuratezza a 23 bit: a r = 12 mm, ogni 1 μm di eccentricità vale circa 17″, quindi servono due testine di lettura diametralmente opposte oppure una compensazione da taratura.
In sintesi
A parità di 23 bit, un numero di linee minore alleggerisce il front-end e dà un passo più grande, ma chiede una qualità di segnale più alta; un numero di linee maggiore fa l’opposto. Ciò che davvero non dipende dal numero di linee è il vincolo temporale: a 6000 rpm 1 conteggio dura solo 1,19 ns, quindi la differenza di ritardo tra canali e il jitter di campionamento devono essere tenuti sotto il nanosecondo. In scelta, frequenza, SNR, distanza ed errore temporale vanno calcolati nella stessa tabella.
Traduzione dell’articolo originale cinese (0761). ENC7 – produttore di dischi encoder (richiesta) · Articoli tecnici · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tutti i diritti riservati. Articolo realizzato con l’assistenza dell’IA.