Approfondimenti applicativi di settore
Come scegliere i dischi di ingresso e uscita per banchi TE di riduttori armonici
L’errore di trasmissione TE = θ_out − θ_in/i va misurato con un encoder all’ingresso e uno all’uscita. L’articolo ricava i pesi con cui gli errori delle due estremità si riportano sulla TE, mostra che risoluzione e precisione (accuratezza) lato ingresso sono diluite da i mentre l’accuratezza lato uscita decide quasi tutto, e con un esempio numerico a i = 100 indica i requisiti su numero di linee, interpolazione, eccentricità e campionamento sincrono.
L’errore di trasmissione (TE) di un riduttore armonico va in genere da alcune decine di secondi d’arco a uno o due primi d’arco. Un banco di prova monta un encoder sull’albero di ingresso e uno sull’albero di uscita, e la TE è semplicemente la differenza dei due angoli dopo la conversione. I due encoder paiono simmetrici, ma il loro contributo alla TE è del tutto asimmetrico: l’albero di ingresso gira veloce e ogni suo errore è ridotto dal rapporto di riduzione i; ogni errore dell’albero di uscita entra nel risultato così com’è. La scelta deve partire da questa asimmetria.
Equazione di misura e incertezza
TE = θ_out − θ_in/i
dove i è il rapporto di riduzione (un intero esatto, fissato dai numeri di denti) e θ_in va accumulato in continuo, senza prenderlo modulo un giro. Le sorgenti di errore si combinano secondo
u_c² = u_out² + (u_in/i)² + (ω_out·Δt)²
ω_out è la velocità angolare di uscita e Δt la differenza tra i due istanti di campionamento. Gli errori lato ingresso sono divisi per i; un errore di sincronizzazione tra i due canali, sia che si campioni prima l’ingresso o prima l’uscita, si riporta sulla TE come ω_out·Δt.
L’incertezza estesa del banco stesso deve essere minore di 1/5~1/10 della specifica del misurando. Ipotizzando una specifica di TE picco-picco ≤ 60″, U non deve superare 6–12″.
Lato ingresso: diluito da i
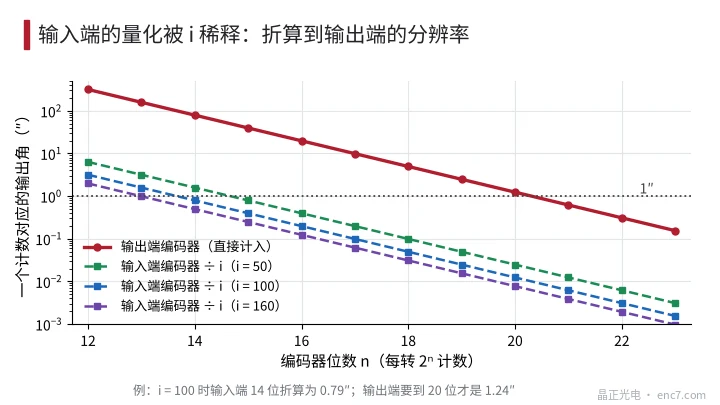
Un conteggio q_in dell’encoder di ingresso, riportato in uscita, vale solo q_in/i. Per avere q_in/i ≤ 1″ occorre q_in ≤ i secondi d’arco: per i = 50, 100 e 160 servono 15, 14 e 13 bit (pari a 39,5″, 79,1″ e 158,2″). Un’unità a 17 bit, comune lato motore (9,9″), si riporta a soli 0,099″, più che sufficienti.
L’accuratezza è diluita allo stesso modo. Nell’esempio l’accuratezza dell’encoder di ingresso è ±40″, ovvero ±0,4″ dopo il riporto. Con 3 μm di eccentricità a r = 12 mm l’errore del primo ordine è 51,6″, 0,52″ dopo il riporto. Cade all’ordine i per giro di uscita, lo stesso ordine della componente di ordine 1 del generatore d’onda, e non si può separare nello spettro, ma l’ampiezza è piccola.
Lato uscita: l’accuratezza decide quasi tutto
Gli errori dell’encoder di uscita entrano così come sono. Ne seguono tre requisiti.
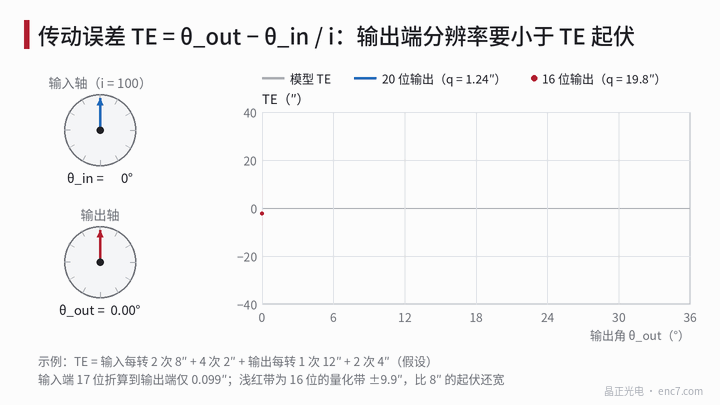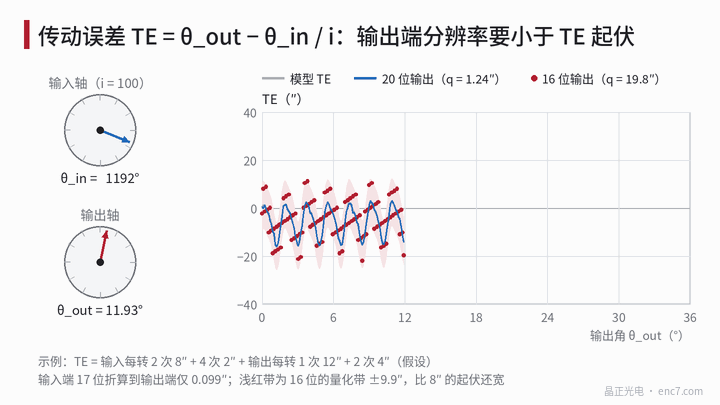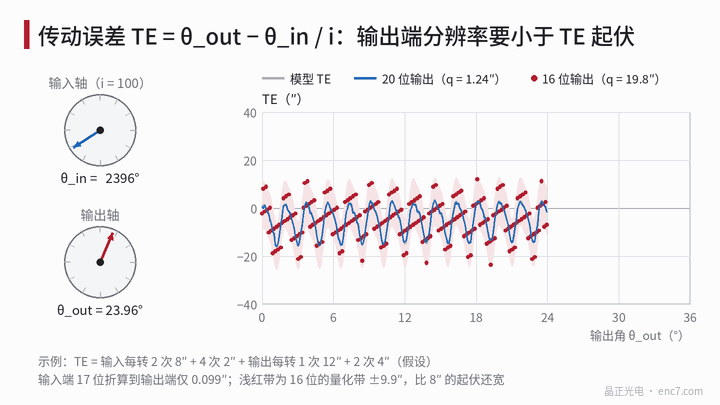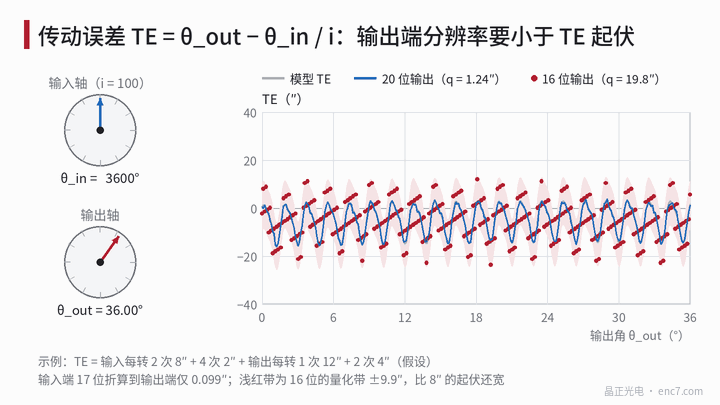
Accuratezza: quando gli altri termini sono trascurabili, U = 2a/√3 ≈ 1,15a (a è la semilarghezza della specifica di accuratezza), quindi a deve essere leggermente minore di 0,87·U. Quantizzazione: q_out deve essere minore di 1/5 dell’ampiezza della componente di TE da risolvere. In Figura 1, 16 bit (19,8″) non misurano una componente di ordine 2 da 8″; 20 bit (1,24″) la rendono visibile. Errore di ordine basso: l’errore di eccentricità proprio dell’encoder si presenta 1 volta per giro di uscita, allo stesso ordine della componente di ordine 1 in uscita dal riduttore, e si sovrappone direttamente come TE spuria. Su un disco encoder Ø100 mm a r = 45 mm, 2 μm di eccentricità valgono già 9,2″, quindi il lato uscita dovrebbe usare due testine di lettura diametralmente opposte, oppure essere prima tarato contro un campione di riferimento. Il disco encoder va montato direttamente sulla flangia di uscita, non attraverso un giunto; l’errore di trasmissione angolare di un giunto varia con il disallineamento.
Anche il numero di linee deve evitare gli ordini della TE. Le componenti principali della TE stanno, nel dominio dell’angolo di uscita, agli ordini 2i e 4i (ordini 200 e 400 quando i = 100). Con un encoder di uscita a 4096 linee, l’errore di interpolazione compare all’ordine 4096 e ai suoi multipli, che non sono multipli interi di 200; se si prendono 2000 linee, l’errore di interpolazione cade su multipli interi di 2i e non si distingue dalle armoniche superiori della TE.
Campionamento sincrono
La componente 2i della TE ha nel dominio di uscita un periodo di soli circa 1,8°. Il campionamento va innescato a intervalli uguali di angolo di ingresso, con 32 punti per giro di ingresso (3200 punti per giro di uscita), ossia 16 punti per periodo dell’ordine 2i e 8 punti per periodo dell’ordine 4i, e si devono acquisire almeno 2 giri di uscita per verificare la ripetibilità.
I due canali devono essere agganciati sullo stesso fronte di trigger. A una velocità di uscita di 2 r/min (12°/s), ω_out·Δt vale 0,43″ per Δt = 10 μs, 4,3″ per 100 μs e 43″ per 1 ms. Una differenza di ritardo fissa di un’interfaccia seriale si può sottrarre dopo taratura; la parte di jitter va controllata con un trigger hardware.
Esempio numerico: i = 100, specifica TE 60″
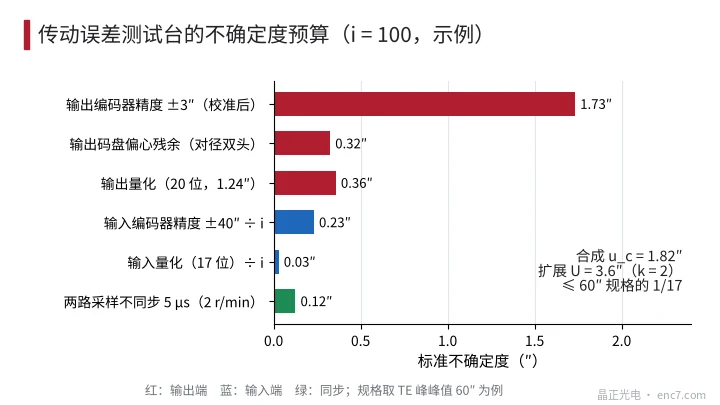
Ipotesi: ingresso 17 bit (2048 linee × fattore di interpolazione 64), accuratezza ±40″; uscita un disco encoder Ø100 mm, 4096 linee × fattore di interpolazione 256 (20 bit), doppie testine diametralmente opposte, accuratezza dopo taratura ±3″, eccentricità residua assunta pari al 5 %; velocità di uscita 2 r/min, errore di sincronizzazione 5 μs.
| Sorgente di errore | Ampiezza | Incertezza tipo |
|---|---|---|
| Accuratezza dell’encoder di uscita | ±3″ | 1,73″ |
| Eccentricità residua del disco di uscita | 0,46″ | 0,32″ |
| Quantizzazione in uscita | 1,24″ | 0,36″ |
| Accuratezza dell’encoder di ingresso ÷ i | ±0,4″ | 0,23″ |
| Quantizzazione in ingresso ÷ i | 0,099″ | 0,03″ |
| Sincronizzazione, 5 μs | 0,22″ | 0,12″ |
L’incertezza combinata è u_c = 1,82″, U (k = 2) = 3,6″, circa 1/17 della specifica.
Effetto delle variazioni: se il lato ingresso si riduce a 12 bit (3,2″ dopo il riporto), U sale soltanto a 4,1″ e soddisfa ancora 1/10; se il lato uscita non usa testine diametralmente opposte e include per intero i 9,2″ da 2 μm di eccentricità, U sale a circa 13,4″ e supera 1/5 (12″). Se la specifica si stringe a 15″, l’accuratezza lato uscita deve arrivare alla classe ±1″; in quel caso U è circa 1,6″ (circa 1/9) e 17 bit lato ingresso bastano ancora.
Punti tecnici
- Scegliere il numero di bit lato ingresso da q_in ≤ i secondi d’arco; 13–17 bit bastano, e non serve un encoder di alta accuratezza.
- Tenere la semilarghezza di accuratezza lato uscita sotto 0,87 volte U, la quantizzazione sotto 1/5 dell’ampiezza della componente di TE da risolvere, e togliere il termine di eccentricità di ordine 1 con due testine di lettura diametralmente opposte o con una taratura.
- Agganciare i due canali sullo stesso fronte di trigger hardware, dimensionare il requisito di sincronizzazione da ω_out·Δt e sottrarre la differenza di ritardo fissa dell’interfaccia.
- Campionare a intervalli uguali di angolo di ingresso, con almeno 32 punti per giro di ingresso, e prendere un numero intero di giri di uscita, così gli ordini 2i e 4i della TE non disperdono.
- Evitare un numero di linee dell’encoder di uscita che sia un multiplo intero di 2i; montare il disco encoder lato uscita direttamente sulla flangia di uscita, non attraverso un giunto.
- Ogni volta che la specifica si stringe della metà, la priorità di investimento è l’accuratezza lato uscita, non la risoluzione lato ingresso.
In sintesi
I due encoder di un banco TE differiscono in peso di un fattore i: risoluzione, accuratezza ed eccentricità lato ingresso sono tutte diluite da i, quelle lato uscita entrano così come sono. Perciò lato ingresso basta un encoder convenzionale di bit intermedi; il budget va concentrato su accuratezza, doppie testine e montaggio diretto lato uscita, con un trigger hardware a garantire la sincronia dei due canali.
Traduzione dell’articolo originale cinese (0762). ENC7 – produttore di dischi encoder (richiesta) · Articoli tecnici · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tutti i diritti riservati. Articolo realizzato con l’assistenza dell’IA.