Approfondimenti applicativi di settore
Prima asse di un SCARA: quanti micrometri in punta per 1″ a 400 mm
L’errore in punta di un SCARA è la combinazione dei due errori di angolo di giunto dopo l’amplificazione da parte del rispettivo braccio di leva. L’articolo ricava σ_p = √(r²σ1² + L2²σ2²), ripartisce ±10 μm sulle due assi (3,6″ e 8,3″), riporta il budget all’encoder lato motore con rapporto di riduzione 80 e stima una frequenza del segnale di 205 kHz in una reciprocazione di 60°.
La specifica di ripetibilità all’end-effector di un SCARA è una lunghezza, per esempio ±10 μm, mentre la specifica dell’encoder è un angolo. Tra le due sta solo un braccio di leva: quando la distanza dalla prima asse alla punta è 400 mm, 1″ vale 400 mm × 4,848×10⁻⁶ = 1,94 μm. Partendo da questa conversione, l’articolo assegna la specifica di punta ai due giunti e la riporta all’encoder lato motore, per vedere quanto fine e quanto accurato debba essere.
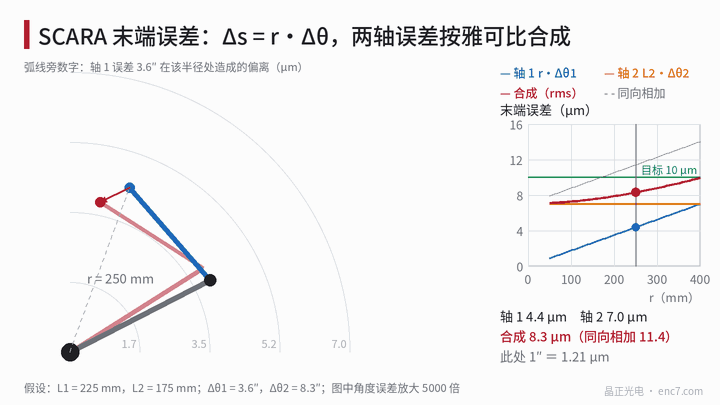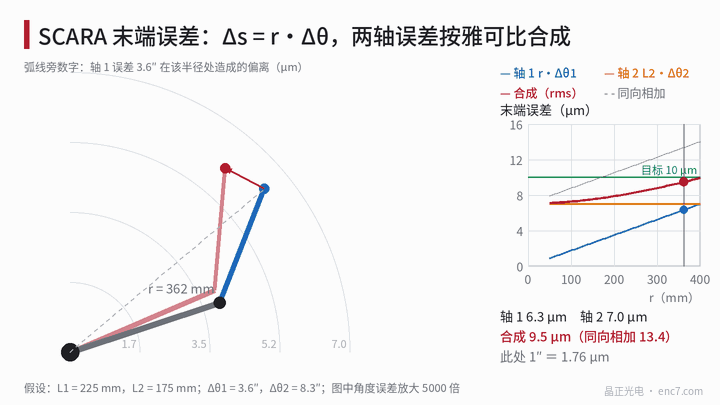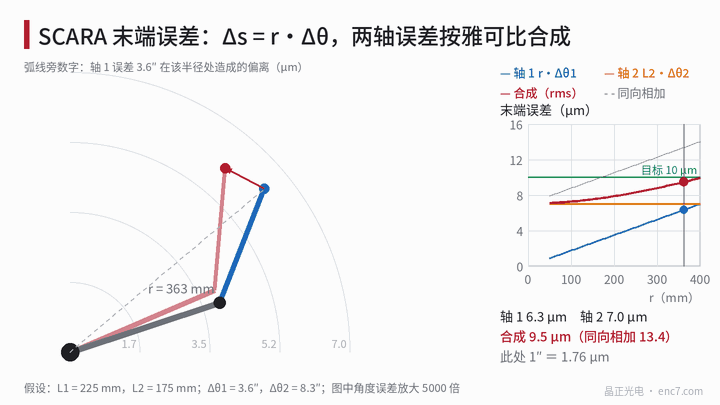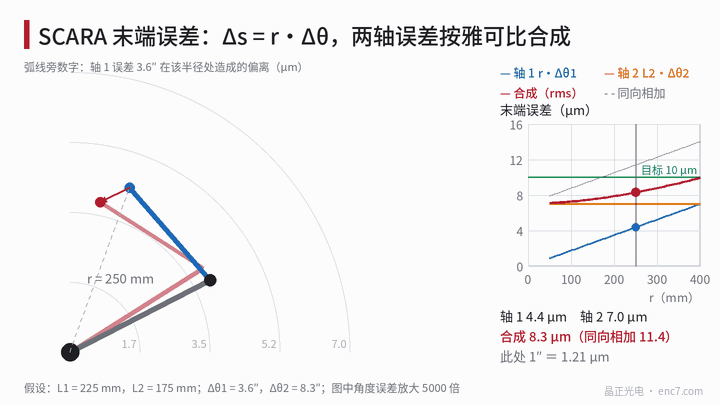
Dall’angolo alla punta: lo jacobiano e la combinazione delle due assi
La posizione della punta è p = L1·(cosθ1, sinθ1) + L2·(cos(θ1+θ2), sin(θ1+θ2)), dove L1 e L2 sono le due lunghezze di braccio e θ1 e θ2 i due angoli di giunto. Le derivate parziali rispetto ai due angoli di giunto danno:
- ∂p/∂θ1: modulo r (distanza dall’asse 1 alla punta), direzione perpendicolare alla congiungente;
- ∂p/∂θ2: modulo L2, direzione perpendicolare al secondo braccio.
Quindi l’errore in punta Δp = J·Δθ ha solo una componente tangenziale, non radiale. Quando gli errori delle due assi sono indipendenti, il valore efficace del vettore di errore in punta è
σ_p = √(r²σ1² + L2²σ2²)
σ1 e σ2 sono gli scarti tipo dei due errori di angolo di giunto. Il limite superiore dell’addizione nello stesso senso delle due colonne è r·σ1 + L2·σ2 e si presenta a braccio completamente esteso. σ_p dipende solo da r, perciò le isolinee di errore sono cerchi concentrici intorno alla prima asse (Figura 1).
Budget di errore: ripartire ±10 μm sulle due assi
L’esempio numerico prende L1 = 225 mm, L2 = 175 mm e un r massimo = 400 mm. Trattando ±10 μm come limite superiore combinato e assegnando 7 μm a ciascuna asse, la somma quadratica è 9,9 μm:
- Asse 1: 7 μm ÷ 400 mm → 1,75×10⁻⁵ rad = 3,6″;
- Asse 2: 7 μm ÷ 175 mm → 4,0×10⁻⁵ rad = 8,3″.
Il budget angolare è inversamente proporzionale al braccio di leva; il secondo braccio è più corto, quindi è ammesso un errore angolare maggiore. I contributi a ciascun r sono i seguenti:
| r | Asse 1 (3,6″) | Asse 2 (8,3″) | Combinato | Somma nello stesso senso |
|---|---|---|---|---|
| 100 mm | 1,75 μm | 7,0 μm | 7,3 μm | 8,8 μm |
| 200 mm | 3,49 μm | 7,0 μm | 7,9 μm | 10,5 μm |
| 300 mm | 5,24 μm | 7,0 μm | 8,8 μm | 12,3 μm |
| 400 mm | 6,98 μm | 7,0 μm | 9,9 μm | 14,0 μm |
Da vicino prevale l’asse 2; a piena estensione le due assi sono confrontabili. Va notato che la ripetibilità riguarda la dispersione dopo ogni arrivo in posizione; un errore statico dell’encoder stabile nella stessa posizione non entra nella ripetibilità, ma entra nell’accuratezza assoluta; rumore, gioco e deriva termica sono le fonti della ripetibilità.
Riporto lato motore: il rapporto di riduzione allenta l’encoder di un fattore 80
Si assuma sull’asse 1 un rapporto di riduzione N = 80. Nell’esempio l’errore ripetibile del riduttore è preso pari a 2,5″ e la deriva strutturale e termica a 2,0″, quindi il budget rimasto sull’asse 1 per i termini legati all’encoder è
√(3,6² − 2,5² − 2,0²) = 1,65″
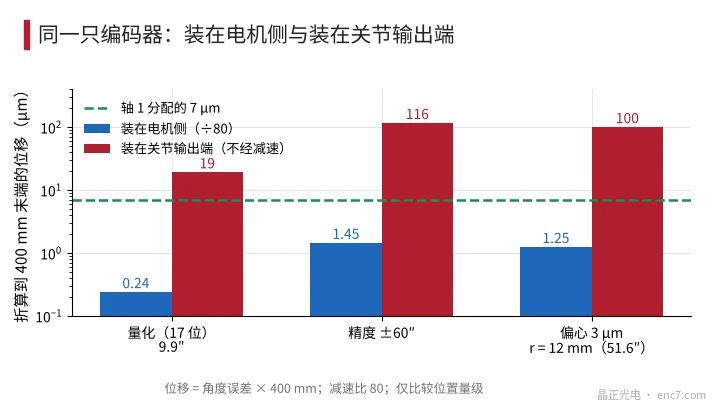
Riportato lato motore è 1,65″ × 80 = 132″. Prendendo come esempio un’unità a 17 bit (9,9″ per conteggio), 2048 linee, accuratezza ±60″ e un disco encoder Ø30 mm a r = 12 mm con 3 μm di eccentricità (errore del primo ordine 51,6″), i valori riportati al giunto sono:
| Voce | Lato motore | Riportato al giunto | Riportato alla punta a 400 mm |
|---|---|---|---|
| Quantizzazione | 9,9″ | 0,12″ | 0,24 μm |
| Accuratezza | ±60″ | 0,75″ | 1,45 μm |
| Eccentricità | 51,6″ | 0,64″ | 1,25 μm |
La somma quadratica delle tre ampiezze è circa 0,99″, inferiore a 1,65″. Un criterio di risoluzione può essere q/N ≤ 1/5 del budget dell’encoder, ossia q ≤ 26″, già soddisfatto da un’unità a 16 bit (19,8″). Se lo stesso encoder è montato all’uscita del giunto (Figura 2), i tre termini sono 19, 116 e 100 μm, tutti superiori a 7 μm; se l’asse 1 passa a misura diretta in uscita, un disco encoder Ø100 mm (r = 45 mm) deve contenere la sola eccentricità entro 0,36 μm solo per esaurire il budget di 1,65″, altrimenti servono due testine di lettura diametralmente opposte.
Moto di reciprocazione: frequenza del segnale e accelerazione
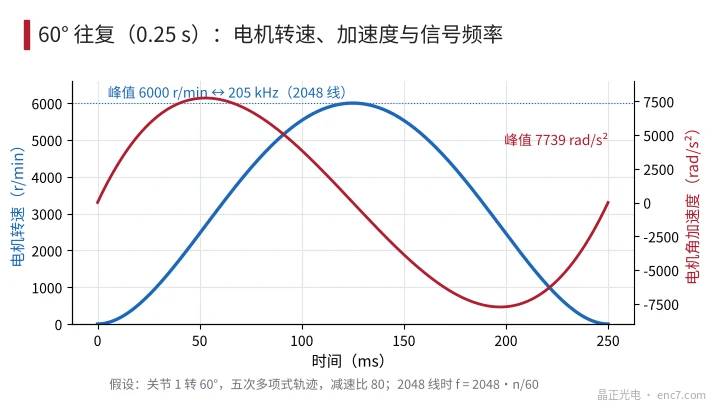
Si assuma che il giunto 1 ruoti di 60° in 0,25 s, su una traiettoria polinomiale di quinto grado. La velocità angolare di picco del giunto è 1,875·Δ/T = 7,85 rad/s (75 r/min), l’accelerazione angolare di picco è 5,77·Δ/T² = 96,7 rad/s². Moltiplicando per il rapporto di riduzione 80, la velocità di picco del motore è 6000 r/min e l’accelerazione angolare di picco è 7739 rad/s².
A 2048 linee la frequenza di segnale di picco è 205 kHz (f = N·n/60); in salita e in discesa di velocità la frequenza varia a circa 2,5 kHz/ms. La condizione di sblocco di un interpolatore a anello di inseguimento è f_n ≥ √(N·α)/2π, qui circa 634 Hz, quindi una larghezza di banda d’anello di alcuni multipli di quel valore è sufficiente.
L’accuratezza di percorso durante il moto è influenzata anche dal ritardo di campionamento: al picco di 7,85 rad/s, un ritardo di 62,5 μs corrisponde a 101″, circa 196 μm, e va trattato con una compensazione; è una questione diversa dalla ripetibilità dopo l’arrivo in posizione.
Punti tecnici
- Convertire prima con Δs = L·Δθ: a 400 mm, 1″ ≈ 1,94 μm; a 175 mm, 1″ ≈ 0,85 μm; il budget angolare è inversamente proporzionale al braccio di leva.
- Quando i due errori di giunto sono indipendenti, combinarli come √(r²σ1² + L2²σ2²); a braccio completamente esteso r è massimo e le due colonne si addizionano nello stesso senso, che è la posa più sfavorevole.
- Con un rapporto di riduzione di 80, un encoder lato motore a 17 bit e accuratezza ±60″ si riporta in punta a soli circa 1 μm, assai meno dei termini di riduttore e struttura, quindi non serve una risoluzione più alta.
- Distinguere ripetibilità e accuratezza assoluta: la ripetibilità riguarda rumore, gioco e deriva termica; l’accuratezza assoluta riguarda eccentricità ed errore di tracciatura.
- Se sull’asse 1 si omette la riduzione e si misura l’angolo direttamente in uscita, i requisiti di eccentricità e accuratezza del disco si stringono di circa un fattore 80, quindi si devono usare un disco encoder di grande diametro e due testine di lettura diametralmente opposte.
- In reciprocazione ad alta accelerazione, dimensionare la larghezza di banda del front-end da f = N·n/60 e quella dell’anello di inseguimento da √(N·α)/2π.
In sintesi
Uno SCARA converte una specifica in micrometri alla punta in una specifica in secondi d’arco ai giunti, e il fattore di conversione è il braccio di leva: a 400 mm, 1″ vale circa 1,94 μm. La combinazione delle due assi è la somma quadratica dei contributi attraverso ciascun braccio di leva; nell’esempio, ±10 μm in punta corrispondono a 3,6″ sull’asse 1 e 8,3″ sull’asse 2. Con un rapporto di riduzione, i requisiti di risoluzione e accuratezza dell’encoder lato motore si allentano di due ordini di grandezza, e la difficoltà si sposta sulla ripetibilità del riduttore, sulla deriva termica e sulla compensazione del ritardo.
Traduzione dell’articolo originale cinese (0763). ENC7 – produttore di dischi encoder (richiesta) · Articoli tecnici · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tutti i diritti riservati. Articolo realizzato con l’assistenza dell’IA.