Approfondimenti applicativi di settore
Pressa ad iniezione interamente elettrica: risoluzione di posizione della vite e precisione di commutazione
In una pressa ad iniezione interamente elettrica un servomotore spinge la vite tramite una vite a ricircolo di sfere. L’articolo calcola una risoluzione di 19 nm per un passo di 20 mm e 2²⁰ conteggi, mostra che l’errore di volume del colpo alla commutazione velocità-pressione, ΔV = A·v·T_d, è determinato soprattutto dal ritardo di campionamento, dà i valori ammessi di ritardo e jitter e li confronta con errori elastici e termici esterni all’encoder.
Nella pressa ad iniezione interamente elettrica la vite è azionata da un servomotore tramite una vite a ricircolo di sfere, e la velocità di iniezione può raggiungere alcune centinaia di mm/s. La posizione in cui, a fine riempimento, il controllo passa da velocità a pressione determina il volume di fuso che entra in cavità a ogni colpo, quindi la ripetibilità del volume iniettato è, in misura notevole, semplicemente la ripetibilità di posizione del punto di commutazione. Che cosa implica per l’encoder sul motore? La conclusione è un po’ controintuitiva: la risoluzione è quasi senza pressione; ciò che è davvero stretto è il tempo.
Risoluzione di posizione: ben oltre il necessario
Si assuma il motore accoppiato direttamente alla vite, il passo di 20 mm e l’encoder da 2²⁰ = 1 048 576 conteggi per giro. Allora
spostamento per conteggio = 20 mm ÷ 1 048 576 = 19,07 nm
L’area della sezione di una vite Ø40 mm è A = π·20² = 1256,6 mm² e a uno spostamento Δx corrisponde il volume ΔV = A·Δx. Una differenza di posizione di commutazione di 0,01 mm è già 12,6 mm³, pari a 524 conteggi, mentre 1 conteggio corrisponde solo a 0,024 mm³. Se il volume del pezzo è 5 cm³, 12,6 mm³ è circa 0,25 %; è una stima per eccesso che attribuisce l’intera deviazione al volume riempito, e la fase di mantenimento ne compensa una parte.
Per tenere la quantizzazione di posizione a 1/10 di 0,01 mm (1 μm) bastano 20 mm ÷ 1 μm = 20 000 conteggi per giro, quindi 15 bit sono sufficienti. Un’accuratezza dell’encoder di ±100″ si riporta sulla vite come 100/1 296 000 × 20 mm = 1,5 μm, e anch’essa non è il termine principale.
Ritardo di campionamento: l’errore di posizione è velocità per ritardo
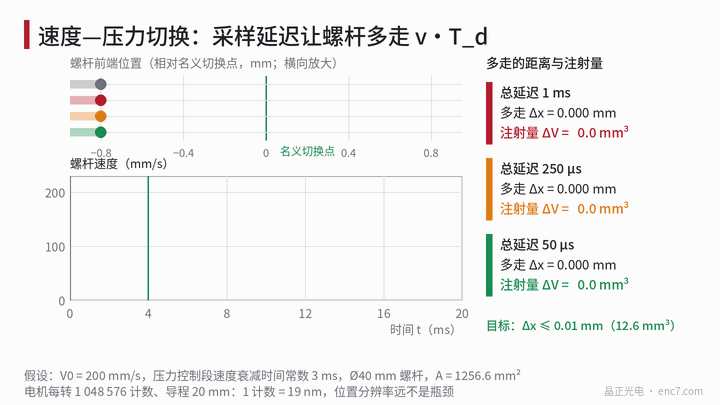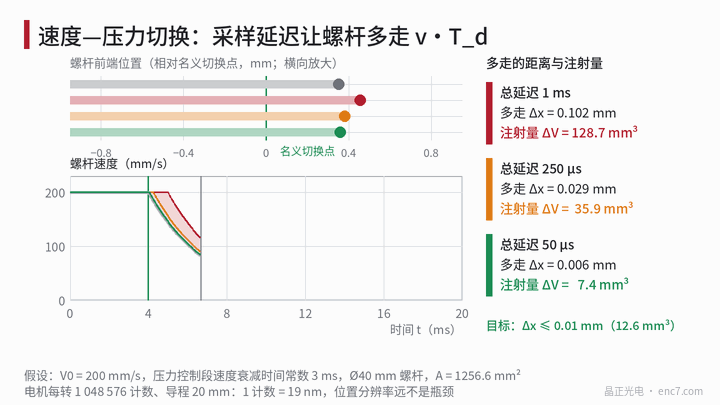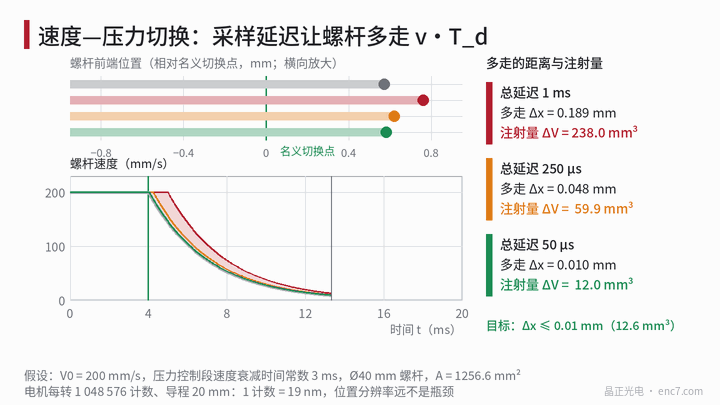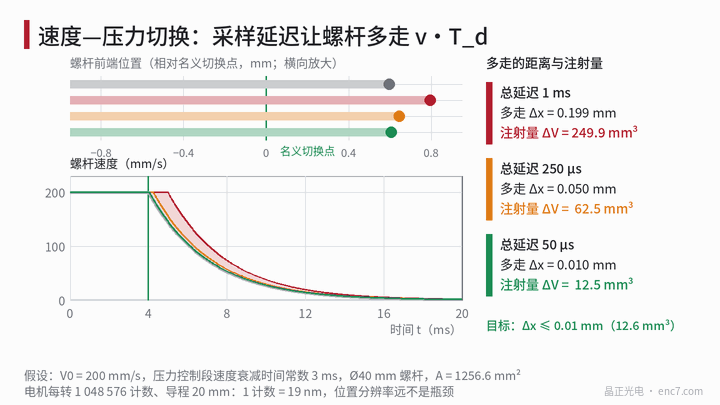
La vite avanza a velocità v. Dall’istante in cui si raggiunge la posizione di commutazione alla commutazione effettiva, il controllore subisce un ritardo totale T_d, quindi la commutazione è in ritardo di
Δx = v·T_d, ΔV = A·v·T_d
T_d è la serie di tre tratti: trasferimento attraverso l’interfaccia dell’encoder (qualche microsecondo quando una trama seriale è di alcune decine di bit a un clock di 10 MHz), il periodo di campionamento dell’anello di posizione del drive (di solito 62,5–125 μs) e il periodo di scansione del controllore (scala dei millisecondi). Risultati a A = 1256,6 mm²:
| Ritardo totale T_d | Δx (100 mm/s) | Δx (200 mm/s) | Δx (300 mm/s) | ΔV (200 mm/s) |
|---|---|---|---|---|
| 10 μs | 0,001 mm | 0,002 mm | 0,003 mm | 2,5 mm³ |
| 50 μs | 0,005 mm | 0,010 mm | 0,015 mm | 12,6 mm³ |
| 125 μs | 0,0125 mm | 0,025 mm | 0,0375 mm | 31,4 mm³ |
| 250 μs | 0,025 mm | 0,050 mm | 0,075 mm | 62,8 mm³ |
| 1 ms | 0,100 mm | 0,200 mm | 0,300 mm | 251 mm³ |
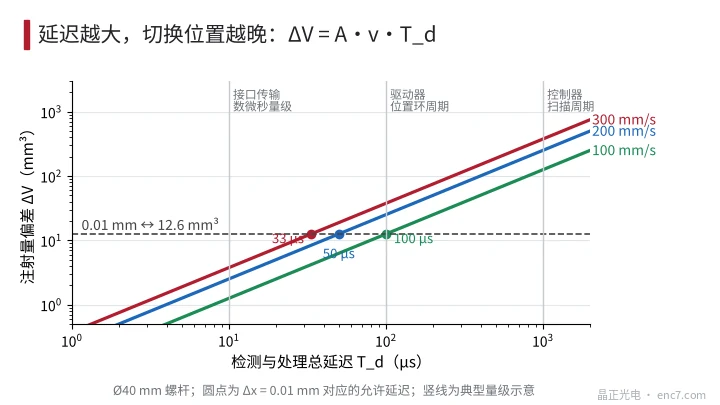
Ne segue che un periodo di scansione del controllore sulla scala di 1 ms non può in alcun modo servire a decidere la commutazione; il confronto di posizione deve stare nel drive o in hardware.
Ciò che resta dopo la compensazione
Il valor medio del ritardo si può compensare: anticipare il trigger in base alla velocità stimata e commutare in x_s − v·T_d. Dopo la compensazione resta il jitter del ritardo, di solito preso pari a 1/3 del Δx ammissibile:
ΔT_j ≤ 0,0033 mm ÷ 200 mm/s = 17 μs
Se l’anello di posizione del drive decide solo ogni 62,5 μs, e l’istante di decisione è uniformemente distribuito rispetto all’istante di arrivo, l’errore picco-picco a 200 mm/s è 12,5 μm, già più di 10 μm; a 125 μs è 25 μm. La commutazione dovrebbe quindi avvenire con un confronto di posizione hardware: il segnale dell’encoder entra in un contatore e il trigger parte direttamente quando uguaglia il registro di confronto, lasciando solo pochi microsecondi di ritardo.
Anche la stima di velocità dipende dalla quantizzazione. Quando l’anello di velocità differenzia su 62,5 μs, la quantizzazione di velocità di un encoder a 17 bit è 0,153 μm ÷ 62,5 μs = 2,4 mm/s (1,2 % di 200 mm/s) e quella di un encoder a 20 bit è 0,3 mm/s (0,15 %). Il significato di 2²⁰ è la regolarità della velocità, non la posizione.
Errori al di fuori dell’encoder
Ciò che l’encoder vede è l’angolo del motore; la vera posizione della vite include anche la catena di trasmissione:
- Elasticità assiale: si assuma una pressione del fuso di 80 MPa alla commutazione; la forza sulla vite è 80 MPa × 1256,6 mm² = 100,5 kN; se la rigidezza assiale combinata di vite, cuscinetti e telaio è 1,5 kN/μm, la deformazione è 67 μm e una fluttuazione di pressione di ±10 % è già ±6,7 μm.
- Dilatazione termica: una vite in acciaio è circa 11–12×10⁻⁶/K; su una corsa di 100 mm e un innalzamento di 10 K la dilatazione è circa 11,5 μm.
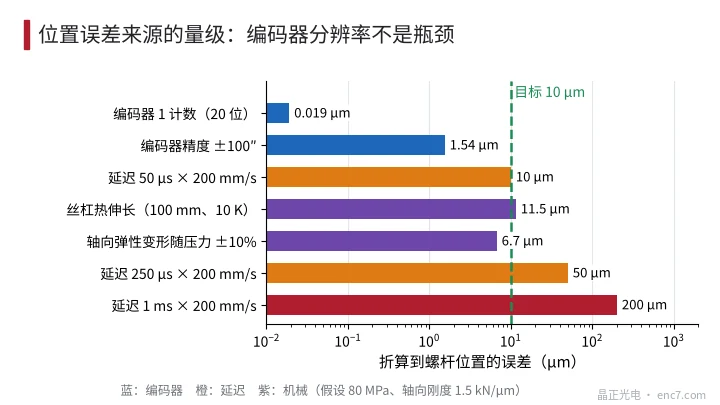
Nessuno dei due termini dipende dalla risoluzione dell’encoder; si possono trattare solo con compensazione di pressione, azzeramento periodico o misurando la posizione direttamente sulla vite.
Punti tecnici
- La quantizzazione di posizione deve solo essere minore di 1/10 di 0,01 mm; 15 bit bastano e il valore di 20 bit sta nella regolarità dell’anello di velocità.
- Dimensionare il ritardo da T_d ≤ Δx ammissibile ÷ v: 0,01 mm a 200 mm/s corrispondono a 50 μs; porre la decisione di commutazione nel drive o in un confronto di posizione hardware.
- Dopo aver compensato il ritardo medio, tenere il jitter a 1/3 del valore ammissibile, circa 17 μs a 200 mm/s.
- Il tempo di trasferimento e il periodo di aggiornamento dell’interfaccia encoder vanno inclusi in T_d, e l’istante di campionamento di un protocollo seriale deve essere sincronizzato con il periodo di controllo.
- Trattare elasticità e dilatazione termica con compensazione di pressione o con l’azzeramento; l’esempio a 80 MPa e 1,5 kN/μm ha già 67 μm di deformazione.
- L’estremità motore è calda e subisce urti, quindi substrato del disco e testina di lettura vanno scelti per temperatura e vibrazione.
In sintesi
Il requisito di posizione sulla vite di iniezione è dell’ordine di 0,01 mm, eppure un encoder a 20 bit risolve già 19 nm. Lo scostamento del punto di commutazione è fissato da v·T_d; a 200 mm/s un ritardo di 50 μs consuma l’intera tolleranza e un periodo di scansione di 1 ms inietterebbe circa 251 mm³ in più. Per ottenere la ripetibilità del volume iniettato occorre accorciare e stabilizzare il ritardo di decisione, e affrontare l’elasticità e la dilatazione termica della catena, che l’encoder non vede.
Traduzione dell’articolo originale cinese (0764). ENC7 – produttore di dischi encoder (richiesta) · Articoli tecnici · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tutti i diritti riservati. Articolo realizzato con l’assistenza dell’IA.