Approfondimenti applicativi di settore
Robot paralleli di picking: banda dell'encoder a 150 prelievi al minuto
Un robot parallelo di picking che esegue 150 cicli di prelievo e deposito al minuto è limitato, sul braccio attivo, dall’accelerazione e non dalla velocità di rotazione. Da una traiettoria a portale l’articolo calcola picchi lato braccio di 8,5 rad/s e 419 rad/s², ricava l’errore di ritardo ω·T_d e il residuo ½α·T_d² dopo compensazione, e dà i requisiti su ciclo di comunicazione, profondità di interpolazione e rigidezza dell’incollaggio del disco.
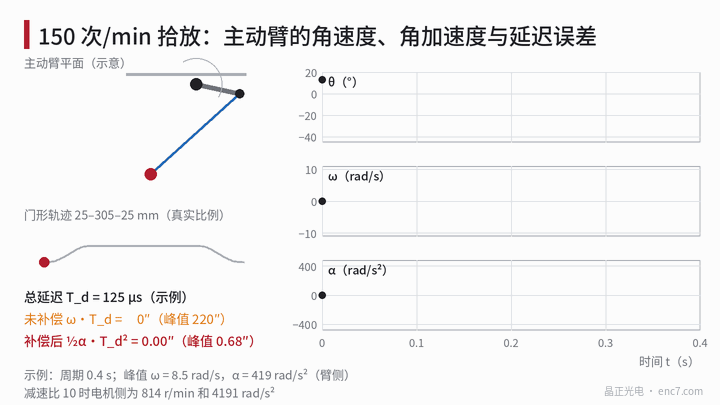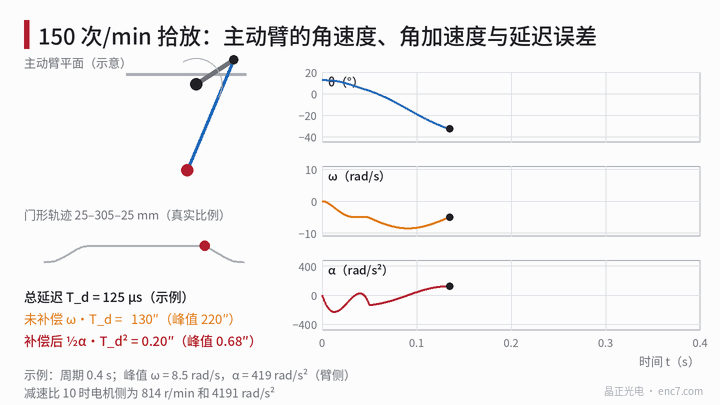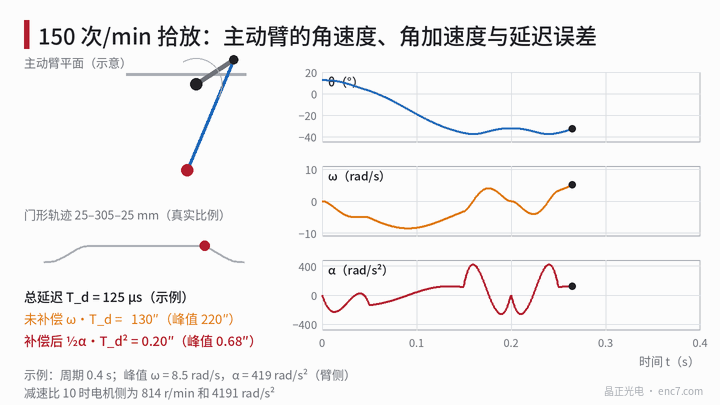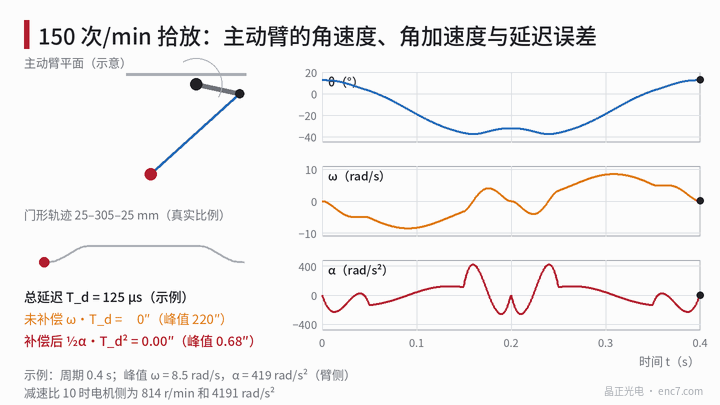
Una specifica tipica per un robot parallelo di picking è 150 cicli di prelievo e deposito al minuto, un periodo di 0,4 s, ogni ciclo prima solleva di 25 mm, trasla di 305 mm e poi scende di 25 mm. La velocità di rotazione dei bracci attivi non è alta, ma accelerazione e inversione vanno completate in alcune decine di millisecondi, quindi l’accelerazione angolare è grande. Il significato della banda dell’encoder cambia allora: non è la frequenza del segnale, ma il ritardo dal campionamento dei dati al loro uso.
Dalla traiettoria a portale al giunto: ω e α
Si prenda un modello piano semplificato di un singolo braccio attivo (parametri di esempio): raggio della base 0,20 m, raggio della piattaforma mobile 0,05 m, braccio attivo a = 0,30 m, braccio passivo b = 0,80 m, piano di presa 0,6 m sotto le spalle. Andata 0,2 s: il moto orizzontale di 305 mm segue un polinomio di quinto grado, e il primo e l’ultimo 1/4 del tempo servono a completare il sollevamento e la discesa di 25 mm; il ritorno è l’inversione temporale. Le derivate numeriche della cinematica inversa, per il braccio che giace nel piano di moto, danno:
- l’angolo del braccio oscilla tra +12,6° e −37,4°, per un arco di 50°;
- una velocità angolare di picco di 8,5 rad/s (81 r/min), vicino al punto medio dell’andata;
- un’accelerazione angolare di picco di 419 rad/s², nella parte successiva dell’andata, dove si sovrappongono discesa e decelerazione traversale.
Gli altri due bracci sono circa 4,7 rad/s e 312 rad/s². La velocità di picco in punta è circa 2,9 m/s e l’accelerazione circa 7 g. Con un rapporto di riduzione i = 10, la velocità di picco lato motore è 814 r/min e l’accelerazione angolare è 4191 rad/s². A 814 r/min un disco encoder da 2048 linee ha una frequenza del segnale di soli 27,8 kHz; il vincolo sul numero di linee viene da altrove.
Errore di ritardo: due formule
Sia T_d il ritardo totale dal campionamento dei dati di posizione al loro uso da parte del controllore e θ(t) l’angolo del braccio. Se si usano direttamente i dati vecchi, l’errore è
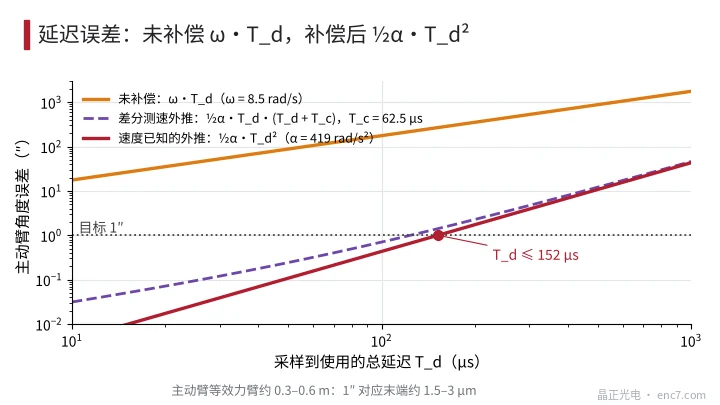
θ(t) − θ(t − T_d) ≈ ω·T_d
Se si compensa con un’estrapolazione del primo ordine sulla velocità, dopo lo sviluppo di Taylor resta
e = ½·α·T_d²
dove ω e α sono velocità e accelerazione angolare del braccio. Quanto più lungo è il ritardo e quanto più grande l’accelerazione, tanto più necessaria è la compensazione:
| T_d | Non compensato ω·T_d | Compensato ½α·T_d² |
|---|---|---|
| 62,5 μs | 110″ | 0,17″ |
| 125 μs | 220″ | 0,68″ |
| 250 μs | 440″ | 2,7″ |
| 500 μs | 880″ | 10,8″ |
Il braccio di leva equivalente di un braccio attivo è circa 0,3–0,6 m; 220″ corrispondono in punta a 0,3–0,6 mm e 0,68″ dopo compensazione sono circa 1–2 μm. Puntando a un residuo ≤ 1″, T_d ≤ √(2·1″/α) = 152 μs. Se la velocità si ottiene per differenza a due punti, la velocità stessa è in ritardo di mezzo periodo di campionamento e il residuo diventa ½·α·T_d·(T_d + T_c), dove T_c è il periodo di campionamento. A T_c = 62,5 μs, T_d deve scendere a 124 μs.
Requisiti su ciclo di comunicazione, interpolazione e numero di linee
Ciclo di comunicazione: T_d comprende l’età massima dei dati (un ciclo di comunicazione) più i tempi di trasferimento e di elaborazione. Un ciclo di 62,5 μs più 60 μs di trasferimento ed elaborazione fa circa 122 μs, che soddisfa appena i 124 μs di cui sopra; se il ciclo si allenta a 250 μs, anche dopo compensazione l’errore è di 2,7″ o più.
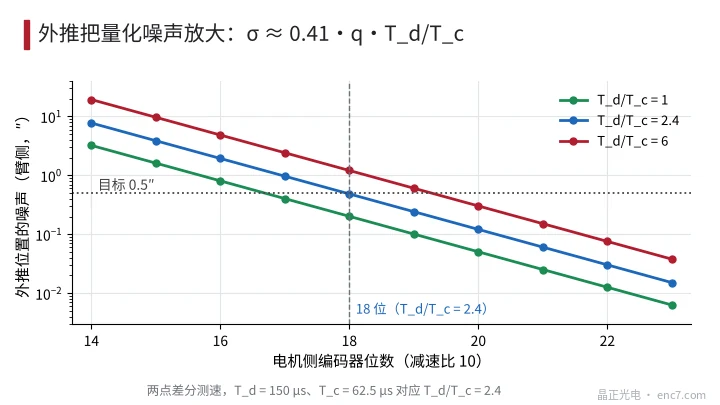
Profondità di interpolazione: l’estrapolazione amplifica il rumore di quantizzazione. Il rumore di velocità di una differenza a due punti è σ_v ≈ 0,41·q/T_c e, dopo l’estrapolazione a T_d, il rumore di posizione che introduce è 0,41·q·T_d/T_c. Quando T_d/T_c = 2,4, per tenere il rumore lato braccio sotto 0,5″ il q lato motore non deve superare 0,5″ × 10 / (0,41 × 2,4) = 5,1″, cioè almeno 18 bit (4,9″) (Figura 3). A 2048 linee, un fattore di interpolazione 128 raggiunge già 18 bit e la richiesta sulla qualità del segnale è molto bassa.
Numero di linee: la frequenza è solo 27,8 kHz, quindi il numero di linee non è limitato dalla larghezza di banda del front-end e si può scegliere in base a qualità del segnale, passo e costo; non occorre inseguire un numero di linee alto.
Vibrazione di reciprocazione: il giunto tra disco e mozzo
Il disco encoder lato motore subisce con il rotore un’accelerazione angolare di 4191 rad/s², circa 4×10⁷ inversioni all’anno (stima a 2,5 cicli al secondo, 16 h al giorno e 300 giorni all’anno). Prendendo un disco encoder in vetro Ø30 mm, spessore 1 mm, foro Ø8 mm, la massa è 1,64 g, il momento d’inerzia J = 2,0×10⁻⁷ kg·m² e la coppia d’inerzia di picco è 8,3×10⁻⁴ N·m. Con un anello di incollaggio di raggio 5 mm, larghezza 2 mm e spessore di adesivo 50 μm, lo sforzo di taglio è solo circa 2,6 kPa, ben sotto la resistenza dell’adesivo, quindi la fatica non è il rischio principale.
Ciò che influisce davvero sull’accuratezza è la cedevolezza torsionale dello strato di incollaggio. La rigidezza torsionale è k_t = G·A·r²/h e il ritardo del disco rispetto al mozzo è φ = J·α/k_t:
| Adesivo | Modulo di taglio | Ritardo lato motore | Riportato al braccio | Frequenza di risonanza |
|---|---|---|---|---|
| Epossidico rigido | 1,2 GPa | 0,005″ | trascurabile | circa 69 kHz |
| Adesivo flessibile | 50 MPa | 0,11″ | 0,01″ | circa 14 kHz |
| Silicone | 0,5 MPa | 10,9″ | 1,09″ | circa 1,4 kHz |
La frequenza della variazione di accelerazione è solo di alcuni hertz fino ad alcune decine di hertz, ben sotto la risonanza, quindi il ritardo si può calcolare in regime quasistatico. Il ritardo di un disco incollato con silicone morbido è già dello stesso ordine del traguardo di 1″ e varia con l’accelerazione, quindi non si può sottrarre con una taratura unica; un adesivo di modulo medio o superiore si può trascurare.
Punti tecnici
- Ottenere prima i picchi lato braccio ω e α dalla traiettoria, poi calcolare a ritroso il ritardo totale T_d da e = ½·α·T_d² ≤ l’obiettivo.
- T_d comprende ciclo di comunicazione, trasferimento ed elaborazione; se la velocità si misura per differenza, includere anche il termine T_c; il ciclo non dovrebbe superare 62,5 μs.
- Interpolare a 18 bit o più lato motore, dimensionare il rumore di estrapolazione da q·T_d/T_c; il rumore si dimezza per ogni 1 bit aggiunto.
- Il numero di linee lo decidono qualità del segnale e passo; una frequenza di 27,8 kHz non mette sotto pressione il front-end.
- Incollare il disco encoder con un adesivo di modulo medio o superiore e verificare φ = J·α/k_t; il silicone morbido produce, ad alta accelerazione, un ritardo dell’ordine del secondo d’arco.
- La posizione negli istanti critici come la presa deve usare dati agganciati nello stesso istante, perché ritardi diversi sugli assi non producano uno scostamento in punta.
In sintesi
Per un robot di picking in reciprocazione ad alta accelerazione, ciò che si chiede all’encoder è un ritardo basso e stabile: il ritardo fissa l’errore e, dopo compensazione, il residuo è ½α·T_d², con T_d limitato alla scala di 150 μs. Un ciclo di comunicazione di circa 62,5 μs, un’interpolazione a 18 bit o più lato motore e un incollaggio del disco a modulo medio bastano a tenere l’errore dinamico legato all’encoder entro 1″; la frequenza del segnale, al contrario, non è il limite.
Traduzione dell’articolo originale cinese (0765). ENC7 – produttore di dischi encoder (richiesta) · Articoli tecnici · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tutti i diritti riservati. Articolo realizzato con l’assistenza dell’IA.