Approfondimenti applicativi di settore
Odometria delle ruote motrici AGV: diametro, linee ed errore di stima
Gli AGV a trazione differenziale eseguono la navigazione stimata con gli encoder delle ruote motrici. Questo articolo calcola una risoluzione di 5,89 μm con diametro ruota 150 mm, rapporto di riduzione 20 e encoder da 1000 linee, confronta lo scarto tra errore di quantizzazione (0,24 mm a 10 m) e una differenza di diametro dello 0,5% (0,5 m) e indica un intervallo ragionevole di risoluzione e le priorità di taratura.
La navigazione stimata di un AGV a trazione differenziale usa soltanto gli encoder delle due ruote motrici: in ogni periodo di campionamento si prendono gli spostamenti della ruota sinistra e di quella destra, e dalla loro differenza si ottiene la variazione di prua. In sede di scelta torna spesso una domanda: più alto è il numero di linee dell’encoder motore, più precisa è l’odometria? Una volta distinti gli errori per origine, la risposta è no.
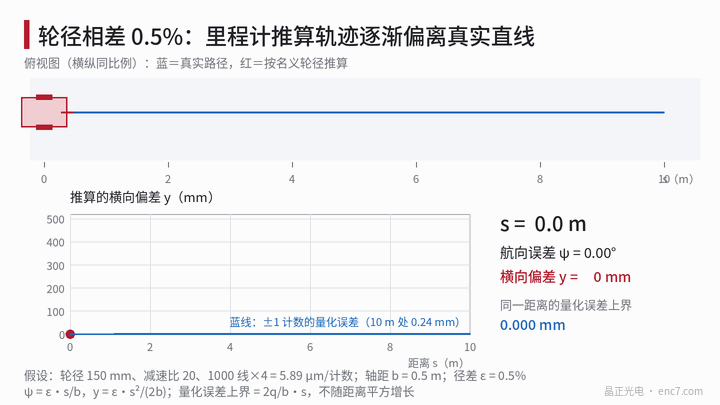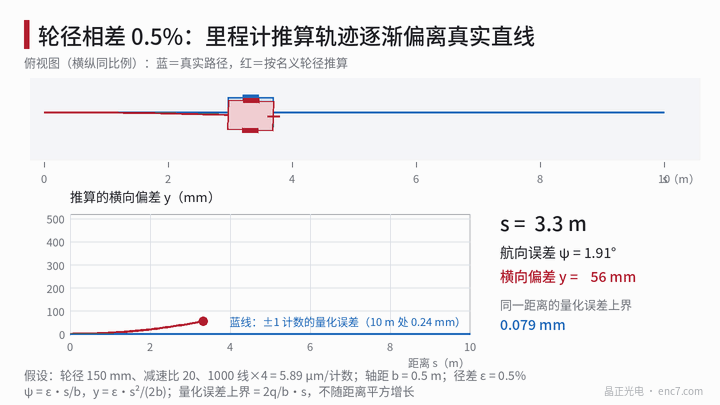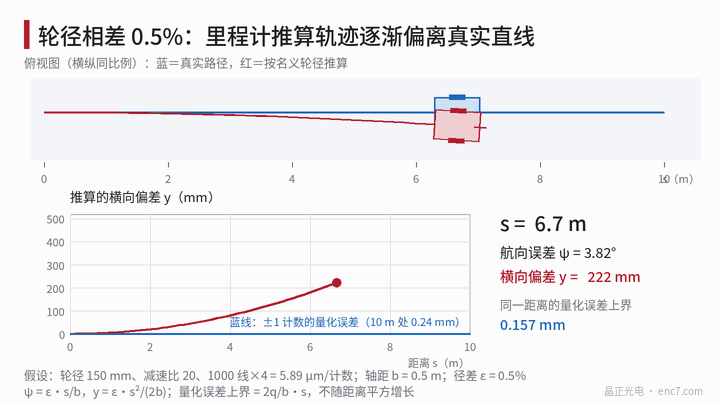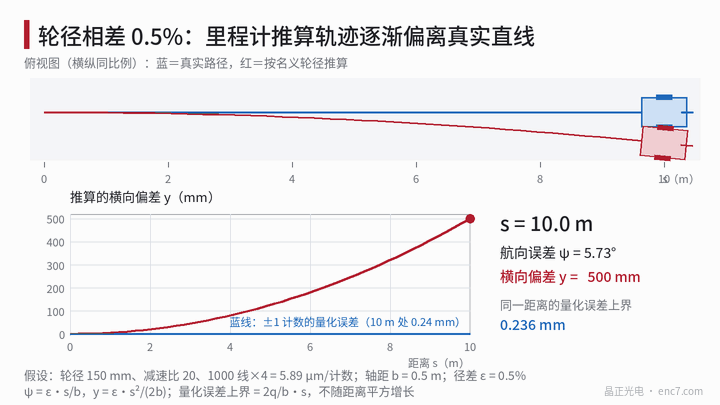
Il modello: come l’errore di prua diventa scostamento laterale
Siano gli incrementi di spostamento delle ruote sinistra e destra Δs_L e Δs_R, e la carreggiata b. Allora
Δs = (Δs_R + Δs_L)/2,Δψ = (Δs_R − Δs_L)/b
dove Δs è l’avanzamento del veicolo e Δψ la variazione di prua. Per ogni avanzamento successivo s, un errore di prua ψ_err aggiunge uno scostamento laterale ψ_err·s. Le due classi di errore si comportano in modo diverso:
- Errore limitato: quantizzazione dell’encoder. Il conteggio è una grandezza cumulativa e non si perde; l’errore di spostamento cumulato di ciascuna ruota non supera mai ±1 conteggio, l’errore di prua è limitato e lo scostamento laterale cresce soltanto in modo lineare con la distanza.
- Errore accumulante: la distanza percorsa per giro differisce tra le due ruote, ad esempio per una differenza di diametro o per un errore della carreggiata effettiva. L’errore di prua stesso cresce con la distanza e lo scostamento laterale cresce con il quadrato della distanza.
Errore di quantizzazione: una risoluzione di 5,89 μm
Esempio numerico: diametro ruota 150 mm (circonferenza 471,2 mm), rapporto di riduzione 20, encoder motore da 1000 linee con decodifica quadrupla. Allora
conteggi per giro ruota = 4000 × 20 = 80 000,per conteggio = 471,2 mm ÷ 80 000 = 5,89 μm
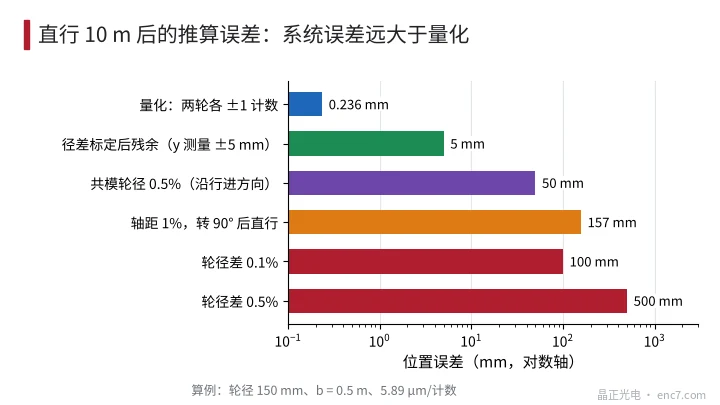
Ciascuna delle due ruote ha uno scostamento di ±1 conteggio. Prendendo la carreggiata pari a 0,5 m, il limite superiore dell’errore di prua è Δψ = 2 × 5,89 μm ÷ 0,5 m = 2,36×10⁻⁵ rad (4,9″). Dopo 10 m di rettilineo il limite superiore dello scostamento laterale è 2,36×10⁻⁵ × 10 m = 0,24 mm.
Differenza di diametro: crescita quadratica
Quando i due diametri differiscono di ε, se il percorso vero è una retta le due ruote rotolano in realtà la stessa distanza, mentre la stima che usa i diametri nominali dà una differenza di percorso sinistra–destra pari a ε·s, quindi
ψ(s) = ε·s/b,y(s) = ε·s²/(2b)
dove y è lo scostamento laterale della posizione stimata rispetto al percorso vero. Per ε = 0,5% (una differenza di diametro di circa 0,75 mm su una ruota da 150 mm, ad esempio per usura disuniforme) e b = 0,5 m, a 10 m si ha ψ = 0,1 rad (5,7°) e y = 0,5 m. Viceversa, se le due ruote sono comandate allo stesso conteggio in base ai diametri nominali, il percorso vero si piega in un arco di raggio b/ε = 100 m, e lo scostamento ha la stessa ampiezza. Per b = 0,5 m, y = ε·s²:
| ε \ s | 2 m | 5 m | 10 m | 20 m |
|---|---|---|---|---|
| 0,1% | 4 mm | 25 mm | 100 mm | 400 mm |
| 0,5% | 20 mm | 125 mm | 500 mm | 2000 mm |
Le ampiezze dei vari errori a 10 m sono riportate in Figura 2. Una differenza di diametro dello 0,5% è circa 2100 volte l’errore di quantizzazione; se la carreggiata effettiva è errata dell'1%, dopo una rotazione di 90° la prua è in eccesso di 0,9°, e 10 m di rettilineo deviano di 157 mm; se entrambe le ruote sono contemporaneamente più piccole dello 0,5%, la prua non ne risente e compare soltanto un errore di distanza di 50 mm nella direzione di avanzamento.
Un intervallo ragionevole per la risoluzione
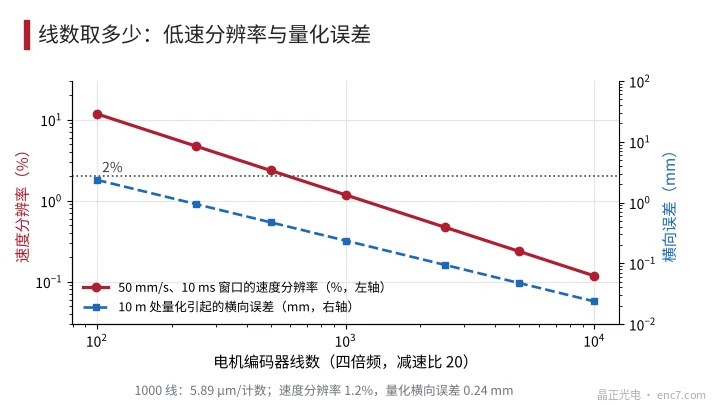
Il limite inferiore della risoluzione è fissato dalla misura di velocità a bassa andatura, non dall’odometria. Prendendo una velocità minima di 50 mm/s e una finestra di misura di 10 ms, il numero di conteggi percorsi nella finestra è 0,05 × 0,01 ÷ 5,89 μm = 85, e la risoluzione di velocità è circa 1,2%. Se si richiede non meno del 2% (almeno 50 conteggi), ogni conteggio non deve superare 10 μm, cioè non meno di 47 100 conteggi per giro ruota, che corrisponde a circa 590 linee o più per un encoder con decodifica quadrupla e rapporto di riduzione 20. A 1000 linee il valore è 1,2%, a 500 linee 2,4% (Figura 3).
Il limite superiore non ha significato: anche se il numero di linee aumenta ancora e l’errore laterale da quantizzazione scende da 0,24 mm a 0,02 mm, ciò non ha effetto di fronte a uno scostamento sistematico di 0,5 m. Se il motore usa già un encoder da 17–23 bit, lo si può impiegare così com’è; non occorre alzare la risoluzione apposta per l’odometria. A velocità ancora più basse, passando a un metodo sull’intervallo tra impulsi (metodo M/T) si può migliorare la risoluzione di velocità senza aumentare il numero di linee.
Priorità della taratura
- Differenza di diametro: far percorrere all’AGV 10 m in rettilineo senza correzione di prua, misurare lo scostamento laterale y del percorso reale rispetto a una retta, allora ε = 2·b·y/s². Un errore di prua all’avvio introduce un termine lineare, per cui è opportuno un adattamento quadratico su più punti di distanza. Quando l’errore di misura di y è ±5 mm, l’incertezza di ε è 2 × 0,5 × 0,005 ÷ 100 = 0,005%. Dopo la taratura, lo scostamento residuo su una distanza s è circa ±5 mm × (s/10 m)².
- Carreggiata effettiva: ruotare sul posto di alcuni giri, misurare la rotazione effettiva con un riferimento esterno (ad esempio un bersaglio fisso) e confrontarla con la rotazione stimata per ottenere un fattore di correzione.
- Variazione nel tempo: il diametro delle ruote in poliuretano cambia con usura, carico e temperatura; va ritarato periodicamente, oppure un giroscopio fornisce la prua e stima online la differenza di diametro.
- Slittamento: l’encoder è lato motore, quindi slittamento e creep del battistrada restano invisibili; è necessaria una correzione periodica con landmark o localizzazione laser.
Punti di ingegneria
- Calcolare prima l’ordine di grandezza di ciascuna origine di errore: quantizzazione 0,24 mm, una differenza di diametro dello 0,5% già 0,5 m — è quest’ultima da migliorare.
- Una risoluzione di 5–10 μm per conteggio è già sufficiente per l’odometria; 1000 linee e 5,89 μm/conteggio sono un punto di partenza ragionevole.
- Il limite inferiore del numero di linee è fissato richiedendo almeno 50 conteggi nella finestra di misura alla velocità più bassa, circa 590 linee (rapporto di riduzione 20, decodifica quadrupla).
- Tarare la differenza di diametro dallo scostamento laterale di un rettilineo di 10 m: ε = 2·b·y/s²; un’accuratezza di misura di ±5 mm corrisponde allo 0,005%.
- Montare ruote sinistra e destra dello stesso lotto e nello stesso stato di usura, e ricontrollare periodicamente la differenza di diametro; una differenza dello 0,1% dà già uno scostamento di 100 mm a 10 m.
- L’odometria copre soltanto la posizione relativa su tempi brevi; su lunghe distanze la correzione viene da un giroscopio o da landmark.
In sintesi
L’errore dell’odometria delle ruote motrici è dominato dai termini sistematici: la quantizzazione è limitata ed è soltanto 0,24 mm a 10 m; una differenza di diametro fa crescere lo scostamento laterale con il quadrato della distanza, e lo 0,5% è già 0,5 m. Una risoluzione dell’encoder di 5–10 μm/conteggio è già sufficiente; un alto numero di linee non migliora l’odometria. Ciò che merita l’investimento è la taratura della differenza di diametro e della carreggiata, e la correzione periodica con giroscopio o landmark.
Traduzione dell’articolo originale cinese (0766). ENC7 – produttore di dischi encoder (richiesta) · Articoli tecnici · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tutti i diritti riservati. Articolo realizzato con l’assistenza dell’IA.