Approfondimenti applicativi di settore
Tavole a vite senza fine: anello completamente chiuso con disco di grande diametro
L’encoder lato motore di una tavola rotante a vite senza fine misura l’angolo della vite; il passo della corona e il gioco di ingranamento restano fuori dal suo campo visivo. Con parametri di esempio questo articolo calcola una U dell’anello semicchiuso di circa 22″ e dell’anello completamente chiuso di circa 1,9″, e indica i punti su numero di linee, doppia testina e controllo a doppio anello per un disco encoder Ø200 mm.
Una tavola rotante a vite senza fine scambia un grande rapporto di riduzione con una coppia elevata e l’autobloccaggio, e il costo è basso. La pratica usuale è montare l’encoder in coda al motore (anello semicchiuso): 90 giri del motore fanno compiere alla tavola 1 giro, e l’angolo della tavola si deduce dividendo l’angolo motore per 90. L’encoder in sé è accurato; il problema è che ciò che misura non è la tavola.
Che cosa misura davvero l’anello semicchiuso
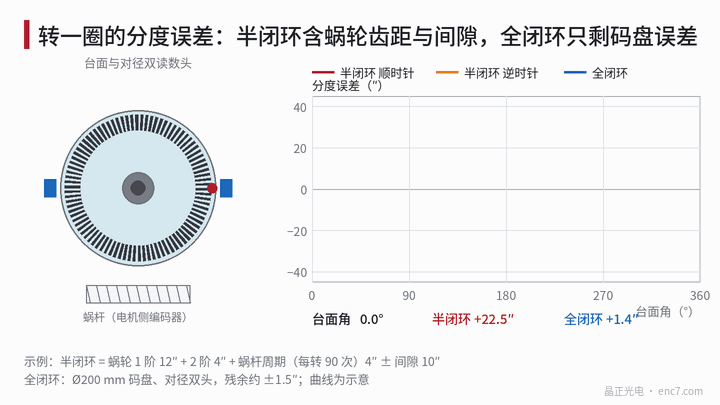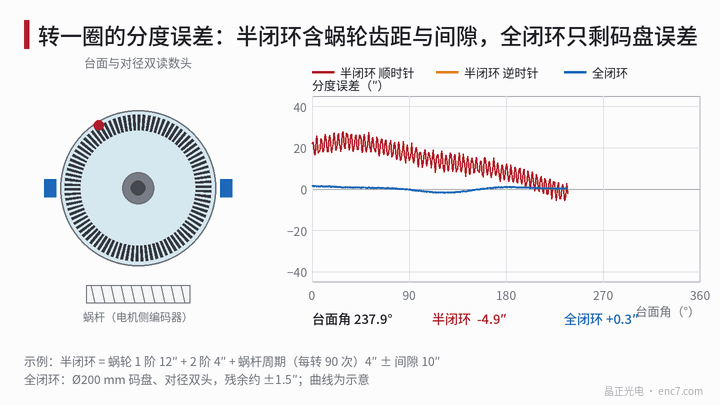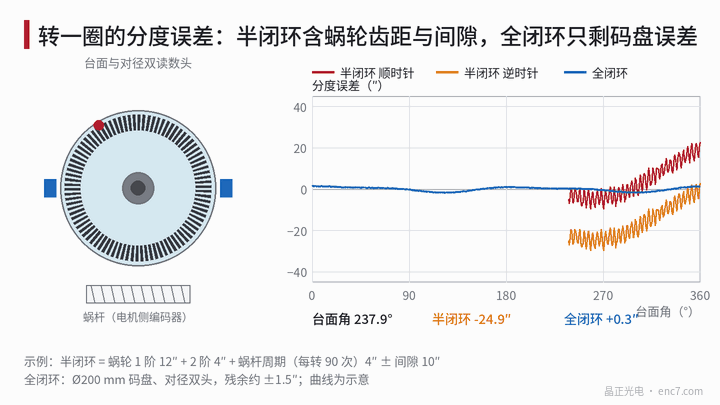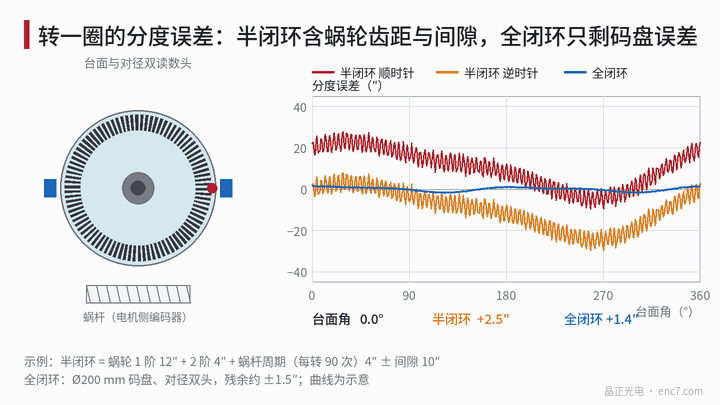
Angolo effettivo della tavola = angolo motore ÷ i + errore della catena di trasmissione, i = 90. L’errore della catena comprende:
- Errore di passo della corona: l’eccentricità di montaggio e l’errore di lavorazione della corona producono 1 e 2 ondulate per giro di tavola, di solito il termine maggiore;
- Errore periodico della vite: si ripete una volta per giro della vite, quindi 90 volte per giro di tavola;
- Gioco di ingranamento: a seconda del senso di avvicinamento la tavola si ferma in una posizione diversa;
- Deformazione elastica e termica: gioco assiale ed elasticità torsionale della vite, e l’effetto della temperatura sulla distanza tra gli assi.
L’errore proprio dell’encoder motore è diviso per 90: da ±60″ restano soltanto 0,67″. La risoluzione è ancor meno un problema: un encoder a 23 bit riferito alla tavola dà 360° × 3600 ÷ (2²³ × 90) = 0,0017″ per conteggio. Il collo di bottiglia dell’anello semicchiuso non è la qualità dell’encoder, ma la catena di trasmissione.
Anello completamente chiuso: montare il disco encoder sulla tavola
Un disco encoder Ø200 mm è montato sul rotore della tavola. Prendendo il raggio di lettura r = 95 mm, 1 μm di eccentricità corrisponde a 1 μm ÷ 95 mm = 2,17″, e 2 μm sono 4,34″. Con due testine diametralmente opposte, la media delle letture alle due estremità annulla quasi del tutto l’eccentricità e gli altri errori di ordine dispari; prendendo il residuo al 5% (ipotesi di esempio) si ottiene 0,22″ (Figura 3). La tabella elenca l’incertezza tipo di ciascun termine, con le componenti sinusoidali prese come ampiezza ÷ √2 e le distribuzioni uniformi come semiampiezza ÷ √3:
| Origine di errore (esempio) | Anello semicchiuso | Anello completamente chiuso |
|---|---|---|
| Corona, 1º ordine (ampiezza 12″) | 8,49″ | corretto dal feedback |
| Corona, 2º ordine (4″) | 2,83″ | corretto dal feedback |
| Errore periodico della vite (4″) | 2,83″ | corretto dal feedback |
| Gioco (±10″) | 5,77″ | dentro l’anello |
| Encoder motore ±60″ ÷ 90 | 0,38″ | — |
| Graduazione del disco, 2º e 4º ordine (1,2″, 0,5″) | — | 0,85″, 0,35″ |
| Residuo di eccentricità 5%, interpolazione, rumore di quantizzazione | — | 0,15″, 0,08″, 0,13″ |
| Combinato u_c / esteso U (k = 2) | 11,0″ / 22,0″ | 0,94″ / 1,9″ |
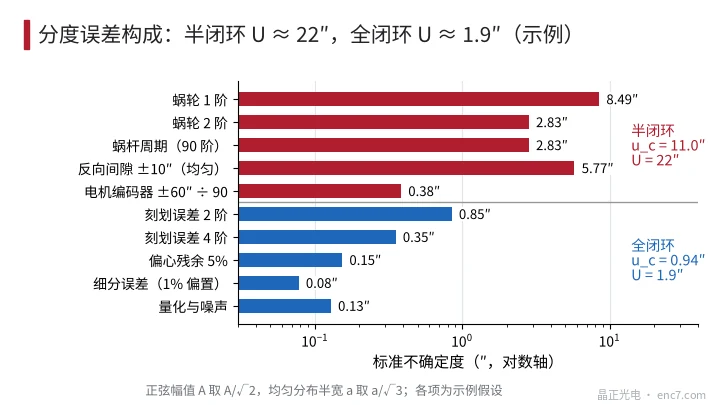
L’anello completamente chiuso non rende più accurata la corona; fa sì che l’anello di posizione usi direttamente l’angolo della tavola: quanto la corona avanza in più o in meno, il motore lo compensa, quindi l’errore a arrivo avvenuto è determinato dal disco encoder. Questa conclusione vale per la posizione statica dopo l’arrivo; in moto, un errore periodico della vite la cui frequenza supera la banda dell’anello di posizione si manifesta ancora come ondulazione di velocità.
Numero di linee, interpolazione e numero di testine
Un disco encoder di grande diametro non deve inseguire un alto numero di linee: si prendano 18 000 linee, e il passo è 2π × 95 mm ÷ 18 000 = 33,2 μm; con interpolazione a 256 si hanno 4 608 000 conteggi per giro (circa 22 bit), 0,28″ per conteggio, e a 60 r/min della tavola la frequenza del segnale è soltanto 18 kHz. L’errore di interpolazione dovuto a un offset di segnale dell'1% è 72″ × 0,01 ÷ 2π = 0,11″. Il passo grande rende anche più ampio il gioco di lettura; se si usa una testina a imaging per diffrazione, la scala p²/λ è circa 1,2 mm (stima con λ preso pari a 0,9 μm; vale la tolleranza di distanza della testina scelta).
Numero di testine: mediando N testine equispaziate restano soltanto gli ordini di errore multipli interi di N. 2 testine lasciano il 2º e il 4º ordine, e la U di esempio è 1,9″; 4 testine lasciano il 4º e l'8º ordine, e con lo stesso insieme di dati di esempio U è circa 0,8″, al prezzo di più testine, staffe e registrazioni di centratura. Se l’obiettivo di posizionamento è dell’ordine di pochi secondi d’arco, 2 testine di solito bastano.
Controllo a doppio anello: il gioco dentro l’anello
- Usare l’encoder lato motore per l’anello di velocità e l’encoder della tavola per l’anello di posizione: il segnale lato motore non ha né gioco né elasticità della vite, e si presta a un anello di velocità ad alta banda; se l’anello di posizione contiene gioco e cedevolezza, il margine di fase scende e vicino al punto di arresto può comparire un moto oscillante di ampiezza paragonabile al gioco (ciclo limite).
- Ridurre la non linearità dentro l’anello: precaricare la vite, oppure recuperare il gioco con una vite a doppio passo; impostare la banda dell’anello di posizione a una frazione della frequenza di risonanza meccanica (una regola empirica comune è circa 1/3, da confermare con la misura) e limitare l’azione integrale a bassa velocità.
- Monitoraggio dello scostamento: prendere la differenza tra angolo motore ÷ i e angolo tavola come grandezza diagnostica. Il suo valore normale sta entro l’inviluppo dell’errore di trasmissione e del gioco (circa ±40″ nell’esempio); il superamento del limite indica slittamento del giunto, un disco encoder allentato o un guasto dell’encoder.
Montaggio e approcci alternativi
- Fissare il disco encoder direttamente al rotore della tavola o alla flangia del mandrino. Un montaggio attraverso un albero sottile o un giunto porta l’elasticità torsionale nella misura, che allora non è più l’angolo della tavola.
- Fissare la testina alla base non rotante e regolare distanza e saltellamento secondo le istruzioni della testina. La deriva termica della staffa diventa a sua volta un errore; la pratica usuale sulle tavole rotanti ad azionamento diretto si trova in un articolo correlato di questa biblioteca.
- Se non si vuole modificare la struttura, si può usare una tabella di compensazione di divisione in anello semicchiuso: misurare un giro con un campione di riferimento e scrivere nella tabella l’errore ripetibile della corona. Compensa soltanto la parte ripetibile; il gioco, e gli errori che variano con temperatura, usura e lubrificazione, restano.
Punti di ingegneria
- Stabilire prima dove sta l’errore: un encoder lato motore riferito alla tavola è soltanto qualche decimo di secondo d’arco; l’errore dell’anello semicchiuso viene dalla corona, dalla vite e dal gioco, con una U di esempio di circa 22″.
- Quando il requisito di accuratezza della tavola è più stretto di quanto l’anello semicchiuso possa dare (22″ nell’esempio), considerare l’anello completamente chiuso: disco encoder Ø200 mm e testine diametralmente opposte, con una U di esempio di circa 1,9″.
- Scegliere il numero di linee in base al passo e alla qualità del segnale; 18 000 linee × 256 di interpolazione sono circa 0,28″, la frequenza del segnale è bassa, e non occorre inseguire un numero di linee più alto.
- La media delle letture alle due estremità toglie gli ordini dispari; 4 testine tolgono anche il 2º ordine. L’eccentricità del disco è circa 2,2″ per 1 μm, e dopo il montaggio va misurata.
- Collocare l’anello di velocità lato motore e l’anello di posizione lato tavola, monitorare la differenza tra i due canali e, se il gioco è dentro l’anello, applicare un precarico e limitare l’integrale.
- Montare il disco encoder direttamente sulla tavola, non attraverso un giunto o un albero sottile.
In sintesi
L’anello semicchiuso di una tavola a vite senza fine lascia l’errore nella catena di trasmissione: passo della corona, errore periodico della vite e gioco portano insieme l’incertezza di divisione di esempio a 22″; per quanto accurato sia l’encoder motore, non li vede. Montare un disco encoder Ø200 mm sulla tavola e usare testine diametralmente opposte porta la stessa tavola a circa 1,9″. Quel che ne segue è un problema di stabilità dovuto al gioco dentro l’anello, da trattare con precarico, con la separazione degli anelli di velocità e di posizione, e con il monitoraggio dello scostamento.
Traduzione dell’articolo originale cinese (0767). ENC7 – produttore di dischi encoder (richiesta) · Articoli tecnici · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tutti i diritti riservati. Articolo realizzato con l’assistenza dell’IA.