Approfondimenti applicativi di settore
Teste basculanti ad azionamento diretto: calore del disco e errore in punta
Il disco encoder di una testa basculante ad azionamento diretto è calettato su un albero cavo Ø150 mm; il riscaldamento del motore produce una differenza di temperatura tra i due lati del mozzo. Questo articolo stima, con la formula del primo ordine per un gradiente lineare, un errore in punta di circa 6,8 μm per un mozzo in acciaio con incollaggio rigido a 10 K di differenza, e di circa 1,9 μm per vetro borosilicato incollato in modo cedevole, e fornisce indicazioni su substrato, mozzo e disposizione delle testine.
La testa basculante ad azionamento diretto di una macchina utensile a cinque assi è azionata direttamente da un motore torquante, senza riduttore, e ciò che l’encoder legge è l’angolo di basculamento stesso. La punta dell’utensile sta a una distanza L = 200 mm all’esterno dell’asse di basculamento, quindi un errore angolare moltiplicato per la lunghezza di basculamento è uno spostamento della punta: 1″ corrisponde a 0,97 μm. A pieno carico il motore si riscalda; il calore entra nel mozzo dal lato dello statore e tra i due lati del mozzo compare una differenza di temperatura. Un disco encoder a largo foro calettato su un albero cavo Ø150 mm, con un raggio di lettura di circa 85 mm, non è insensibile a questa differenza di temperatura.
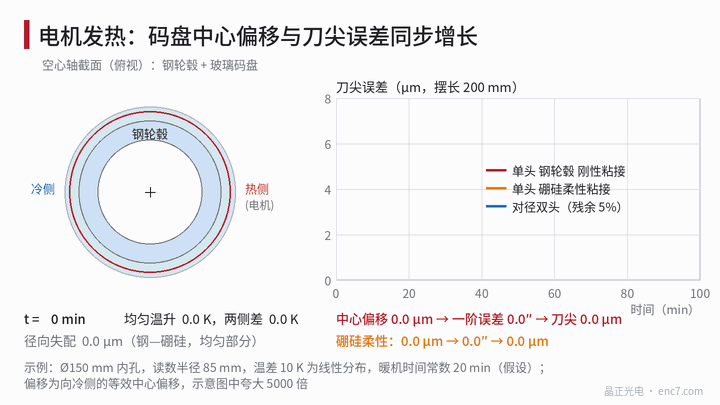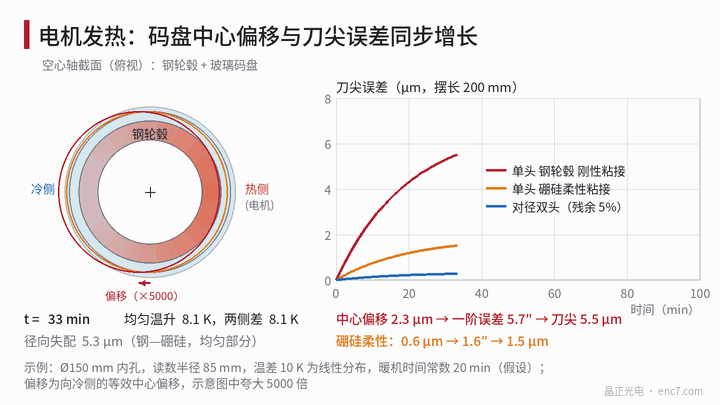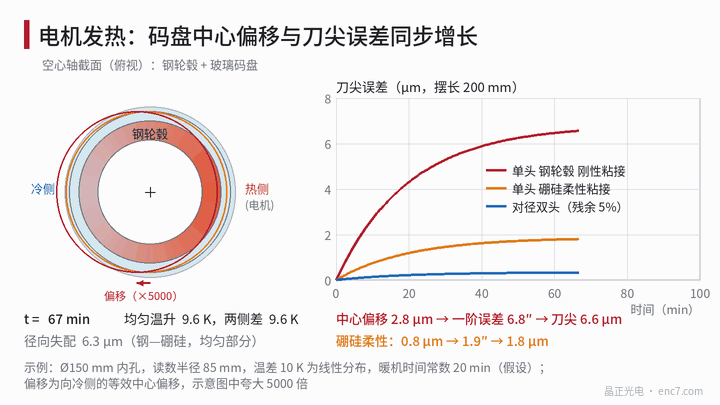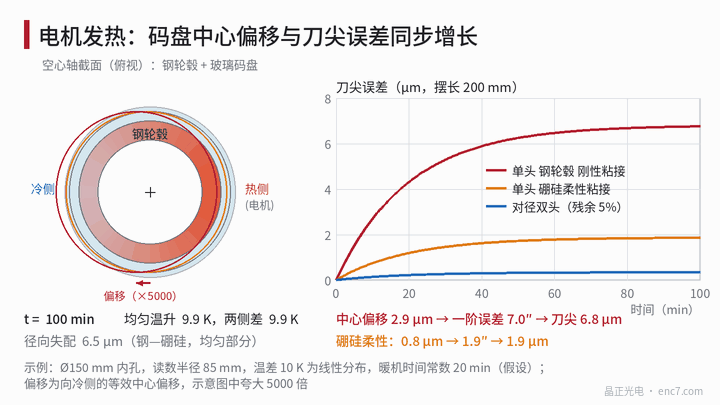
Il modello: la parte uniforme e il gradiente lineare
Il campo di temperatura si può scomporre in due parti. Un innalzamento uniforme di temperatura scala tutte le dimensioni nella stessa proporzione, non cambia gli angoli di graduazione e produce soltanto un disadattamento radiale Δα·ΔT·r_b tra mozzo e vetro. Nell’esempio il mozzo è preso come acciaio strutturale (circa 12×10⁻⁶/K), il raggio di incollaggio come 75 mm e l’innalzamento come 10 K: per dischi in vetro sodico-calcico, vetro borosilicato e vetro di quarzo il disadattamento è rispettivamente di circa 2,3, 6,5 e 8,6 μm, e viene assorbito dallo strato di adesivo o dal gioco di accoppiamento.
È il gradiente lineare a produrre un errore angolare. Si supponga una differenza di 10 K tra i due lati del mozzo distribuita linearmente sul diametro di 150 mm, così G = 10 K ÷ 0,15 m = 66,7 K/m. Un corpo libero in un campo di temperatura lineare non ha tensione termica, e la variazione dell’angolo di graduazione è
Δψ = (α·G·r / 2)·sinψ,spostamento equivalente del centro e = α·G·r² / 2
verso il lato freddo, dove r è il raggio di lettura. La questione è di chi prendere l’α. Il disco encoder è collegato al mozzo da uno strato di adesivo, e ci sono due limiti: con incollaggio cedevole il disco si deforma quasi liberamente secondo il proprio campo di temperatura, quindi α è quello del vetro; con incollaggio rigido il mozzo è spesso e rigido, il disco viene trascinato e α è quello del mozzo. La realtà sta in mezzo, e dipende dalla rigidezza dello strato di adesivo e dalla distribuzione dell’incollaggio. Le cifre che seguono sono stime di ordine di grandezza e vanno confermate con un’analisi agli elementi finiti e una prova di riscaldamento.
Esempio numerico: differenza di 10 K, r = 85 mm
| Disposizione (testina singola) | α (×10⁻⁶/K) | Spostamento del centro | Errore angolare del primo ordine | Punta utensile (200 mm) |
|---|---|---|---|---|
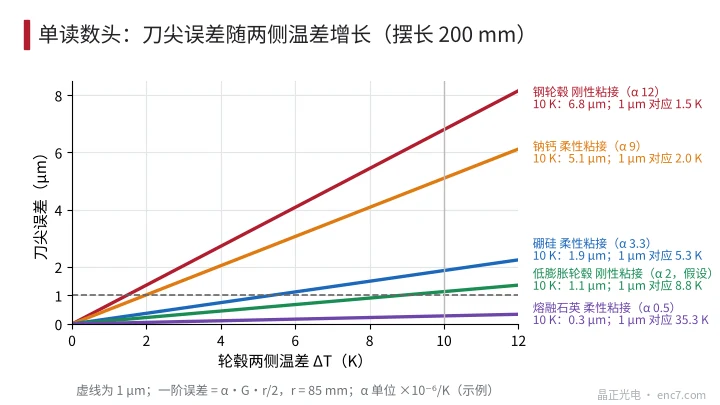
| Mozzo in acciaio, incollaggio rigido | 12 | 2,9 μm | 7,0″ | 6,8 μm |
| Vetro sodico-calcico, incollaggio cedevole | 9 | 2,2 μm | 5,3″ | 5,1 μm |
| Vetro borosilicato, incollaggio cedevole | 3,3 | 0,79 μm | 1,9″ | 1,9 μm |
| Vetro di quarzo, incollaggio cedevole | 0,5 | 0,12 μm | 0,29″ | 0,28 μm |
| Mozzo a bassa dilatazione (α assunto circa 2), incollaggio rigido | 2 | 0,48 μm | 1,2″ | 1,1 μm |
Con l’incollaggio rigido, anche un vetro ottimo non serve: l’errore è determinato dall’α del mozzo. Prendendo un bilancio di 1 μm in punta, le differenze di temperatura tra i due lati che una testina singola può ammettere sono: 1,5 K per un mozzo in acciaio con incollaggio rigido, 5,3 K per l’incollaggio cedevole del borosilicato e 8,8 K per un mozzo a bassa dilatazione (Figura 3). Questo differisce da un albero in rotazione continua: la testa basculante si muove soltanto in un angolo limitato, il campo di temperatura è fisso alla scocca e il disco encoder non può mediarlo in assialsimmetria; l’errore è una funzione dell’angolo di basculamento e varia con il carico e con il processo di riscaldamento.
Disposizione delle testine
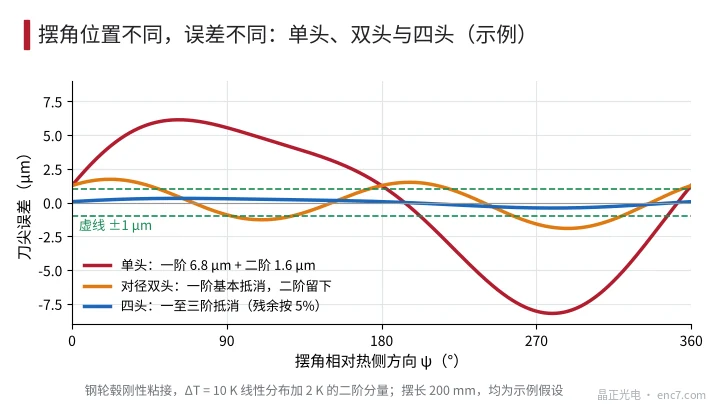
Due testine diametralmente opposte mediando eliminano il termine del primo ordine (e tutti gli ordini dispari); prendendo il residuo al 5%, a 10 K la punta è a circa 0,34 μm. Il campo di temperatura reale, però, non sarà puramente lineare. Se si sovrappone una componente del secondo ordine di 2 K, la stima α·T_m/(m+1) dà circa 1,65″ per un mozzo in acciaio con incollaggio rigido, ovvero 1,6 μm in punta. Le due testine non possono annullare gli ordini pari; soltanto quattro testine equispaziate possono togliere il primo, il secondo e il terzo ordine (Figura 2). La deriva termica tangenziale delle staffe delle testine non dipende dal numero di testine; va affrontata con un montaggio simmetrico e un isolamento termico. Un articolo correlato sulle tavole rotanti ad azionamento diretto in questa biblioteca ne discute in dettaglio.
Substrato e progetto del mozzo
- Ridurre la differenza di temperatura è più diretto che cambiare il materiale: distribuire i canali di raffreddamento in modo uniforme sulla circonferenza del mozzo e disporre le sorgenti di calore in modo simmetrico, così che il campo di temperatura sia prossimo all’assialsimmetria; più piccola è la componente lineare G, più piccolo è l’errore.
- Materiale del mozzo: scegliere una lega a bassa dilatazione (coefficiente di dilatazione termica dell’ordine 1~5×10⁻⁶/K) e verificarne resistenza, permeabilità magnetica e lavorabilità; lasciare uno strato cedevole tra mozzo e disco encoder.
- Incollaggio: usare un adesivo elastico, punti distribuiti in modo uniforme o uno strato sottile continuo, così che il vetro non sia trascinato dalla dilatazione del mozzo.
- Tensione: per un mozzo in acciaio e vetro borosilicato con un innalzamento di 10 K, il limite superiore in vincolo rigido è circa E·Δα·ΔT = 63 GPa × 8,7×10⁻⁶ × 10 K ≈ 5,5 MPa; a un innalzamento di 40 K è circa 22 MPa, già dello stesso ordine della resistenza di progetto usuale del vetro (qualche decina di MPa), un ulteriore motivo per non incollare in modo rigido.
- Compensazione: montare un sensore di temperatura su ciascuno dei due lati diametralmente opposti del mozzo; l’errore è proporzionale a ΔT e si può compensare con un coefficiente misurato.
Punti di ingegneria
- Convertire prima l’angolo in uno spostamento della punta: con una lunghezza di basculamento di 200 mm, 1″ ≈ 0,97 μm; uno spostamento di centro di 1 μm di un disco a largo foro è circa 2,4″ a r = 85 mm.
- Usare e = α·G·r²/2 per stimare l’effetto di una differenza di temperatura asimmetrica; α si prende tra quello del vetro e quello del mozzo, e va nota la rigidezza o la cedevolezza dell’incollaggio.
- Il campo di temperatura della testa basculante è fisso alla scocca e non viene mediato dalla rotazione; l’errore del primo ordine è una funzione dell’angolo di basculamento.
- Con una testina singola e un mozzo in acciaio con incollaggio rigido è ammissibile soltanto circa 1,5 K di differenza; vanno usate testine diametralmente opposte, e vanno considerati anche gli ordini pari, con quattro testine se necessario.
- Ridurre la differenza di temperatura, il raffreddamento simmetrico e l’incollaggio cedevole hanno priorità sul cambio di substrato; un mozzo a bassa dilatazione può portare l’errore dell’incollaggio rigido all’ordine di 1 μm.
- Dopo il riscaldamento, eseguire una taratura di posizionamento dell’angolo di basculamento, registrare la differenza di temperatura tra i due lati e controllare la pendenza dell’errore rispetto alla differenza di temperatura.
In sintesi
L’errore termico del disco encoder su una testa basculante ad azionamento diretto proviene da un campo di temperatura asimmetrico: l’errore angolare del primo ordine è α·G·r/2, e moltiplicato per la lunghezza di basculamento è l’errore in punta. Nell’esempio, a 10 K di differenza un mozzo in acciaio con incollaggio rigido dà circa 6,8 μm, l’incollaggio cedevole del borosilicato circa 1,9 μm, e le testine diametralmente opposte possono ridurre il termine del primo ordine a circa 0,3 μm. Solo usando insieme una differenza di temperatura più piccola, un incollaggio cedevole, un mozzo a bassa dilatazione e testine diametralmente opposte si può tenere l’errore termico sotto 1 μm.
Traduzione dell’articolo originale cinese (0768). ENC7 – produttore di dischi encoder (richiesta) · Articoli tecnici · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tutti i diritti riservati. Articolo realizzato con l’assistenza dell’IA.