Approfondimenti applicativi di settore
Robot di movimentazione wafer: ripetibilità di posa ±0,1 mm ed encoder di giunto
Con una ripetibilità di posa di ±0,1 mm e una portata di 700 mm, il bilancio angolare complessivo dell’asse θ è soltanto 29,5″. Partendo da valori di esempio, questo articolo sottrae gli errori del riduttore e della struttura, arriva a circa 10″ per i termini legati all’encoder, confronta una disposizione lato motore con una a valle e stima un limite superiore del degassamento dell’adesivo in camera bianca (circa 1,4 nm per 0,1 g).
Un robot di movimentazione wafer porta wafer da 300 mm dal cassette alla camera di processo, e la ripetibilità della posizione di posa è spesso indicata come ±0,1 mm. Il giunto è al centro e il wafer è all’estremità del braccio, quindi un errore angolare dell’asse θ viene ingrandito dalla portata in uno scostamento di posizione. La specifica di posa va perciò prima convertita in un bilancio angolare, prima di poter formulare i requisiti sull’encoder.
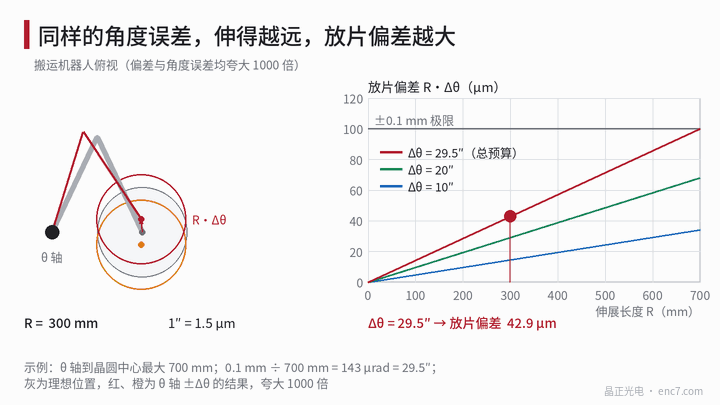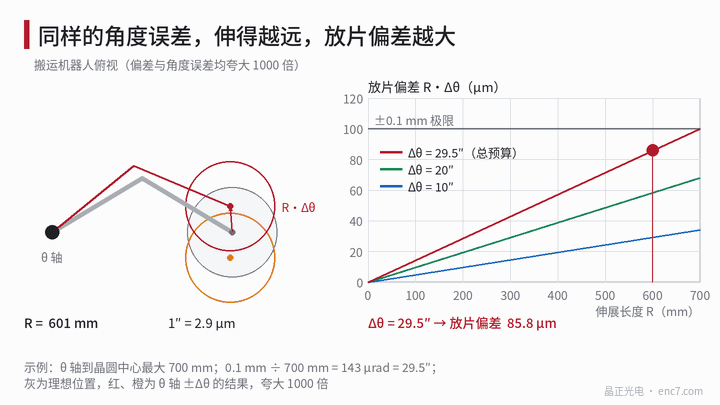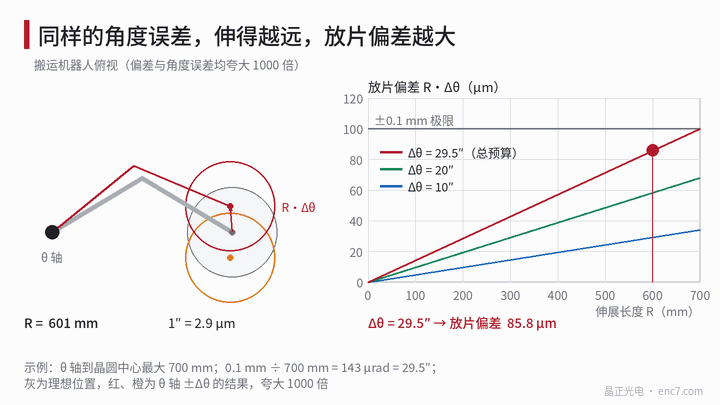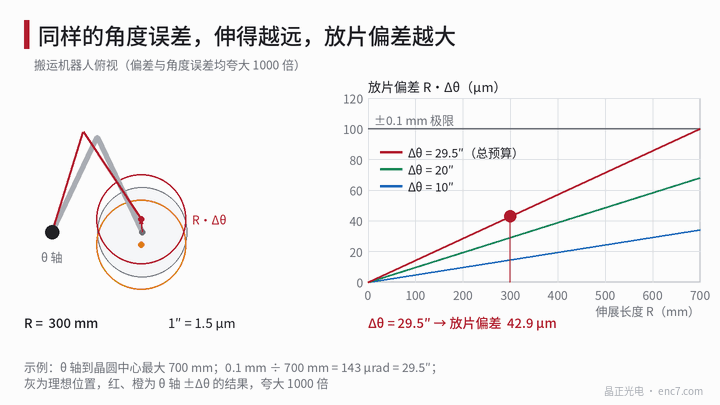
Da ±0,1 mm a un bilancio angolare
L’asse θ ruota l’intero braccio attorno all’asse, e lo scostamento tangenziale del centro del wafer = R·Δθ. Nell’esempio la distanza massima dall’asse θ al centro del wafer è presa come R = 700 mm, quindi
1″ = 700 mm × 4,848×10⁻⁶ = 3,39 μm,0,1 mm ÷ 700 mm = 143 μrad = 29,5″
Questo è il bilancio di tutte le cause insieme. Più corta è l’estensione, più piccolo è l’errore di posizione a parità di errore angolare: a R = 300 mm, 29,5″ sono soltanto 43 μm, quindi vale la portata massima. Se la specifica ±0,1 mm è data come 3σ, allora σ è circa 9,8″, e ogni termine che segue va inteso con lo stesso significato statistico.
Sottrazione degli errori di riduttore e struttura
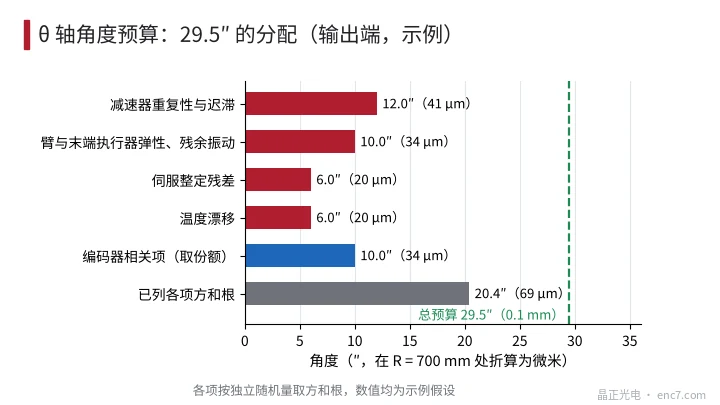
Non tutto lo scostamento dell’asse θ appartiene all’encoder. Quanto segue sono ipotesi di esempio (angoli a valle, grandezze aleatorie indipendenti combinate in radice della somma dei quadrati):
| Voce | Angolo | A 700 mm |
|---|---|---|
| Ripetibilità e isteresi del riduttore | 12″ | 41 μm |
| Elasticità di braccio ed end-effector, vibrazione residua | 10″ | 34 μm |
| Residuo di assestamento del servo | 6″ | 20 μm |
| Deriva termica | 6″ | 20 μm |
| Radice della somma dei quadrati | 17,8″ | 60 μm |
Da √(29,5² − 17,8²) = 23,5″, ai termini legati all’encoder restano al massimo 23,5″. Lasciando un margine per voci non elencate (scivolamento del wafer sul pad, accoppiamento degli assi radiali e simili), all’encoder si assegnano 10″; la combinazione è 20,4″ (69 μm) e restano ancora 21″ (Figura 2).
Disposizione dell’encoder: lato motore o a valle
La risoluzione si prende come q ≤ 1/5 della quota: 10″ ÷ 5 = 2″, quindi almeno 648 000 conteggi per giro (circa 19,3 bit). Prendendo 2²⁰ (4096 linee × 256 di interpolazione) si ottengono 1,24″ per conteggio.
| Disposizione | Termini legati all’encoder (a valle) | Note |
|---|---|---|
| Lato motore, rapporto di riduzione 50, 17 bit (9,9″) | quantizzazione 0,2″, accuratezza ±60″ riferita 1,2″ | l’encoder in sé è appena un vincolo, ma non vede i 12″ del riduttore |
| Disco encoder cavo a valle, testina singola | un’eccentricità di 3 μm a r = 60 mm è 10,3″ | supera già la quota di 10″ |
| Disco encoder cavo a valle, testine diametralmente opposte | residuo di eccentricità del 5% pari a 0,5″, U ≈ 5,9″ | soddisfa il bilancio |
Combinazione per la disposizione a testine diametralmente opposte: accuratezza ±5″ (2,9″), residuo di eccentricità 0,5″, quantizzazione 1,24″ ÷ √12 = 0,36″, errore di interpolazione da un offset di segnale dell'1% 316″ × 0,01 ÷ 2π = 0,5″ (prendendo ampiezza ÷ √2 si ottiene 0,36″), rumore 0,3″, u_c = 3,0″, U (k = 2) circa 6″, inferiore a 10″. Quando il rapporto di riduzione è grande e il riduttore stesso è accurato, un encoder lato motore basta; con azionamento diretto, o quando l’errore del riduttore va compensato dentro l’anello, il disco encoder va montato a valle.
Ambiente pulito: particelle, materiali e degassamento
Il degassamento dei materiali sotto vuoto è già trattato in un articolo dedicato di questa biblioteca; qui si considera soltanto una camera bianca in atmosfera.
Particelle. Un encoder ottico legge senza contatto, quindi non c’è usura tra disco encoder e testina. Le fonti residue sono scheggiature del bordo del disco, fuoriuscita o briciole di adesivo, guaine dei cavi e polvere che entra in montaggio. I bordi del disco vanno smussati e lucidati, e la pulizia del pezzo finito va accettata secondo le curve di classe di questa biblioteca; il vetro è isolante e si carica facilmente per via elettrostatica, e il problema dell’attrazione di particelle è oggetto di un altro articolo dedicato di questa biblioteca. Una pratica comune è mantenere un’aspirazione in depressione all’interno del robot, così che le particelle non vadano verso il lato del wafer.
Materiali. Un substrato di vetro con uno strato di cromo ha un degassamento basso e un assorbimento di umidità molto piccolo; i substrati plastici in genere assorbono più umidità e degassano di più, e vanno valutati voce per voce. Per incollaggio e tenuta si usi per quanto possibile un adesivo a basso degassamento, e si limitino i materiali contenenti silossani, spesso strettamente controllati in un ambiente per semiconduttori.
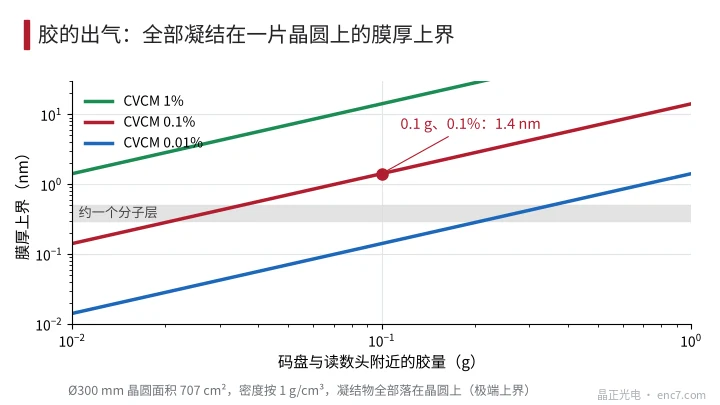
Degassamento. I volatili organici rilasciati dall’adesivo possono condensare sul wafer. Una linea di selezione di uso comune è una perdita totale di massa TML ≤ 1% e materiale volatile condensabile raccolto CVCM ≤ 0,1% (le condizioni di prova ASTM E595 sono vuoto, 125 °C e 24 h, più severe di una camera bianca; l’applicabilità è definita dalla specifica dell’utente). Esempio: presso il disco encoder sono presenti 0,1 g di adesivo, e il CVCM è preso allo 0,1%, cioè 0,1 mg; se tutto condensa su un wafer Ø300 mm (area 707 cm²) e la densità è presa pari a 1 g/cm³, lo spessore del film = 0,1 mg ÷ 707 cm² ÷ 1 g/cm³ ≈ 1,4 nm (Figura 3). Questo è un limite superiore estremo; in realtà soltanto una piccola frazione raggiunge il wafer, ma l’ordine di grandezza è già chiaro: la quantità di adesivo deve essere piccola, indurimento e cottura devono essere completi, e l’accettabilità dipende dal processo.
Punti di ingegneria
- Convertire prima la specifica di posa in un angolo con R·Δθ: a 700 mm, 1″ = 3,39 μm, e ±0,1 mm è 29,5″; valutare alla portata massima.
- Sottrarre prima riduttore, struttura, servo e deriva termica, e assegnare ai termini legati all’encoder una quota (10″ nell’esempio); non dare all’encoder l’intero bilancio.
- Prendere la risoluzione non superiore a 1/5 della quota, circa 2″; un encoder con 2²⁰ conteggi è sufficiente.
- Con una testina singola l’eccentricità è il termine maggiore; su un disco encoder di grande diametro a valle usare testine diametralmente opposte, e verificare anche l’errore di interpolazione dovuto all’offset di segnale.
- Quando il rapporto di riduzione è grande e il riduttore è stabile, scegliere un encoder lato motore; quando l’errore del riduttore va compensato dentro l’anello, scegliere un disco encoder a valle.
- In camera bianca le priorità sono degassamento e particelle: un adesivo a basso degassamento, una piccola quantità di adesivo, bordi smussati, imballaggio pulito e aspirazione interna mantenuta in funzione.
In sintesi
Una ripetibilità di posa di ±0,1 mm a una portata di 700 mm corrisponde a un bilancio complessivo dell’asse θ di 29,5″. Il riduttore e la struttura prendono prima la parte maggiore; circa 10″ bastano per i termini legati all’encoder, e 2²⁰ conteggi con testine diametralmente opposte sono sufficienti. I requisiti aggiuntivi della camera bianca riguardano i materiali: un substrato di vetro con strato di cromo, un adesivo a basso degassamento, una piccola quantità di adesivo e un’aspirazione affidabile, così che i volatili condensati dell’adesivo restino entro quanto il processo può accettare.
Traduzione dell’articolo originale cinese (0769). ENC7 – produttore di dischi encoder (richiesta) · Articoli tecnici · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tutti i diritti riservati. Articolo realizzato con l’assistenza dell’IA.