Approfondimenti applicativi di settore
Preallineatori wafer: tacca, eccentricità e risoluzione dell'encoder
Un preallineatore fa compiere al wafer un giro e usa le letture di bordo di un sensore a riga per adattare l’eccentricità e localizzare la tacca allo stesso tempo. Questo articolo dà l’accuratezza di eccentricità σ_c = σ·√(2/N), confronta tre metodi di rivelazione della tacca e, per una tacca di wafer da 300 mm di ±0,02°, ricava i requisiti su encoder, frequenza di campionamento e sincronizzazione.
Un preallineatore tiene il wafer su un chuck a vuoto e lo fa ruotare di un giro. Un sensore a riga sta al bordo del wafer e ogni campione fornisce una posizione di bordo. I dati di questo unico giro rispondono insieme a due domande: di quanto il centro del wafer è scostato dall’asse del chuck, e a quale angolo si trova la tacca. La prima si ottiene con un adattamento, la seconda trovando la depressione. L’encoder della tavola etichetta ogni campione con un angolo; il suo numero di linee, l’accuratezza e la sincronizzazione determinano quanto accurato può essere l’angolo della tacca.
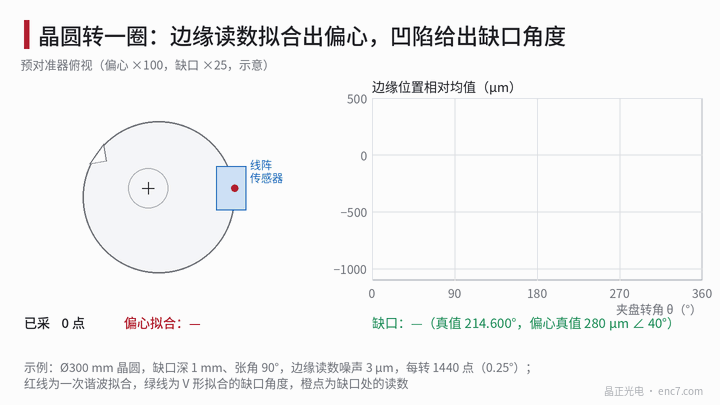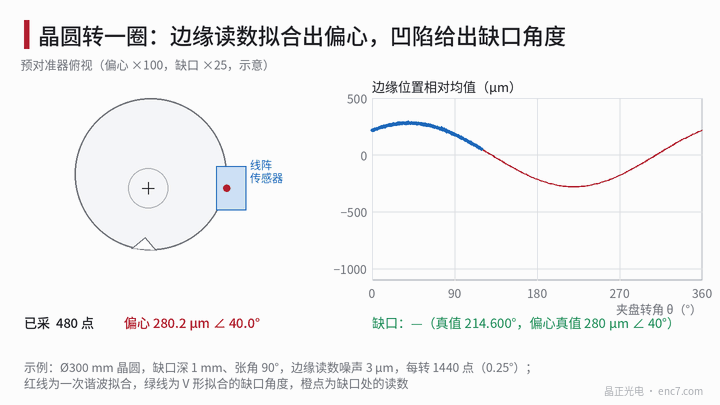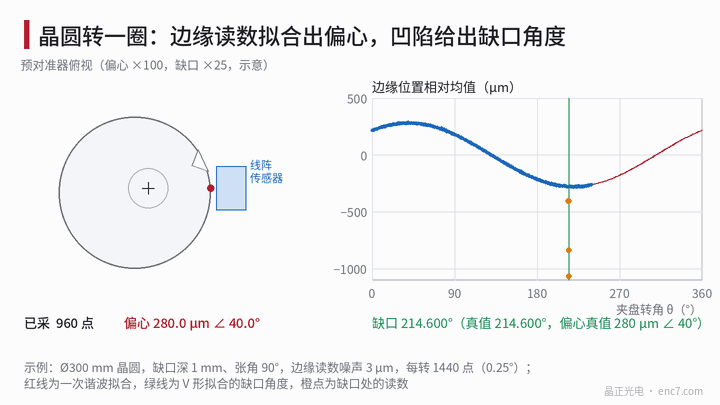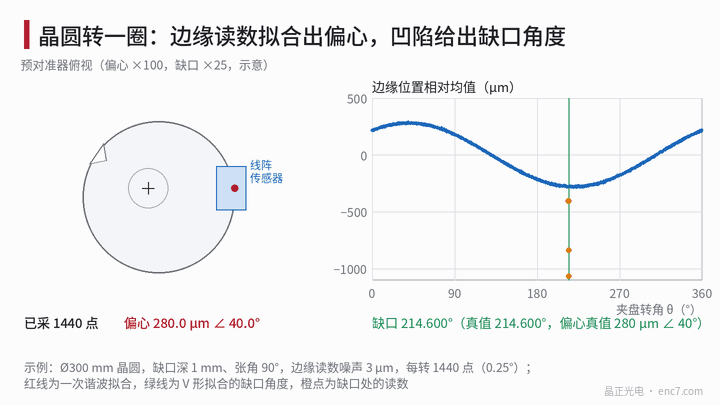
Il modello: eccentricità e tacca nelle letture di bordo
Il raggio del wafer è R = 150 mm, il centro è scostato dall’asse del chuck di e nella direzione φ. Quando l’angolo del chuck è θ, la posizione di bordo al sensore è
r(θ) = R + e·cos(θ − φ) + n(θ) − tacca
dove n è il rumore di lettura del singolo punto (scarto tipo σ, preso pari a 3 μm nell’esempio) e il termine di tacca è una depressione a V profonda circa 1 mm con un angolo di apertura di circa 90° (la norma SEMI specifica le dimensioni della tacca per i wafer da 300 mm; fa fede il testo della norma). La pendenza di ciascun fianco è circa 1, la lunghezza d’arco di ciascun fianco sul bordo è circa 1 mm, corrispondente a 0,38°, e l’intera tacca è circa 2 mm (0,76°). ±0,02° sul bordo sono soltanto 52 μm. Quando l’eccentricità è maggiore, il termine del secondo ordine è circa e²/(2R); a e = 1 mm è 3,3 μm e si può eliminare per iterazione.
Eccentricità: con quanta accuratezza N punti fissano il centro
Prendendo N punti in modo uniforme e eseguendo un adattamento ai minimi quadrati della prima armonica, lo scarto tipo di ciascuna componente di eccentricità è (la derivazione è in un articolo correlato di questa biblioteca)
σ_c = σ·√(2/N)
Per σ = 3 μm, N = 100 dà 0,42 μm e N = 1440 dà 0,11 μm; per avere σ_c ≤ 1 μm basta N ≥ 2 × 9 = 18. Il rumore non è il collo di bottiglia. Ciò che va osservato è che i punti nella zona della tacca siano esclusi dall’adattamento, e che le deviazioni di rotondità di ordine superiore del contorno del wafer possano aliasarsi nella prima armonica quando il numero di punti è insufficiente.
L’eccentricità influisce anche sull’angolo della tacca: l’angolo della tacca rispetto al centro del wafer differisce dall’angolo del chuck di e/R·sin(…); a e = 280 μm il massimo è 0,107°, ben maggiore di ±0,02°, quindi una correzione con l’eccentricità adattata è obbligatoria; dopo la correzione il residuo è σ_c/R = 0,11 μm ÷ 150 mm, soltanto 0,00004°.
La tacca: l’intervallo di campionamento decide il metodo di rivelazione
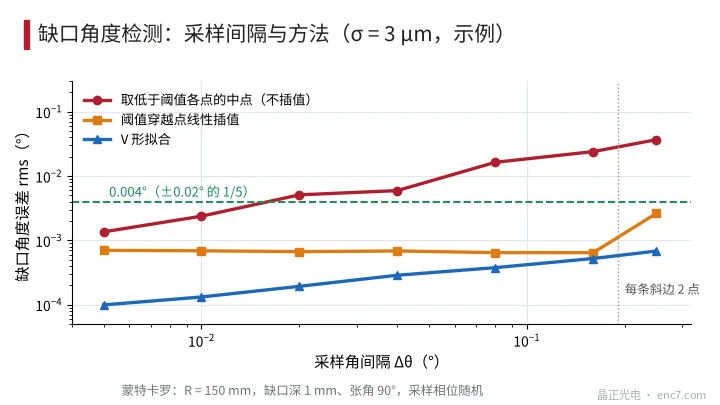
L’angolo della tacca si ottiene con uno dei tre metodi seguenti. La relazione dell’errore con l’intervallo angolare di campionamento Δθ è mostrata in Figura 2 (Monte Carlo, σ = 3 μm, fase di campionamento casuale):
| Δθ | Punti per giro | Frequenza di campionamento (1 r/s) | Punto medio dei punti sotto la soglia | Interpolazione degli attraversamenti di soglia | Adattamento a profilo a V |
|---|---|---|---|---|---|
| 0,01° | 36 000 | 36 kHz | 0,0024° | 0,0007° | 0,0001° |
| 0,02° | 18 000 | 18 kHz | 0,0051° | 0,0007° | 0,0002° |
| 0,08° | 4 500 | 4,5 kHz | 0,016° | 0,0006° | 0,0004° |
| 0,16° | 2 250 | 2,25 kHz | 0,024° | 0,0006° | 0,0005° |
Senza interpolazione l’errore è circa 0,15–0,25 volte Δθ. Per raggiungere 0,004° (1/5 di ±0,02°), Δθ non deve superare circa 0,016°, che a 1 r/s è una frequenza di campionamento di circa 22 kHz. L’adattamento usa tutti i punti sui fianchi: con n_f punti su ciascun fianco e pendenza 1, l’errore del centro della tacca è σ/√(2·n_f), e sul bordo n_f = 0,38° ÷ Δθ. A Δθ = 0,176° (2048 punti per giro) si ha n_f ≈ 2,2, e l’errore è 3 μm ÷ √4,4 = 1,4 μm, ovvero 0,0006°, in accordo con i valori della tabella. Quando ciascun fianco ha meno di 2 punti (Δθ maggiore di circa 0,19°), il metodo di interpolazione viene meno per primo e anche l’errore dell’adattamento cresce rapidamente (Figura 2).
Esempio numerico: quanto fine deve essere l’encoder per ±0,02°
Impostazioni (esempio): velocità 60 r/min (360°/s), 2048 punti per giro (2,05 kHz, innescati dividendo il conteggio dell’encoder), adattamento a profilo a V. Alla quantizzazione dell’encoder si assegna una quota di 0,004°, il che richiede non meno di 360° ÷ 0,004° = 90 000 conteggi per giro, ossia 17 bit (0,00275°), ad esempio 4096 linee × 32 di interpolazione. Se si usa soltanto la decodifica quadrupla dell’onda quadra, 4096 linee danno soltanto 16 384 conteggi (0,022°), che non bastano; occorrono più di 22 500 linee, oppure un passaggio all’interpolazione seno-coseno.
Sincronizzazione: ω·Δt a 360°/s è 0,0072°/20 μs, quindi il jitter tra il campionamento del sensore e il latch dell’encoder deve essere dell’ordine di 5 μs (0,0018°); un ritardo fisso si sottrae dopo la taratura. Durante l’esposizione il bordo si muove a ωR = 942 mm/s; un’esposizione di 50 μs striscia 47 μm, ed è sufficiente prendere la marca temporale al punto medio dell’esposizione.
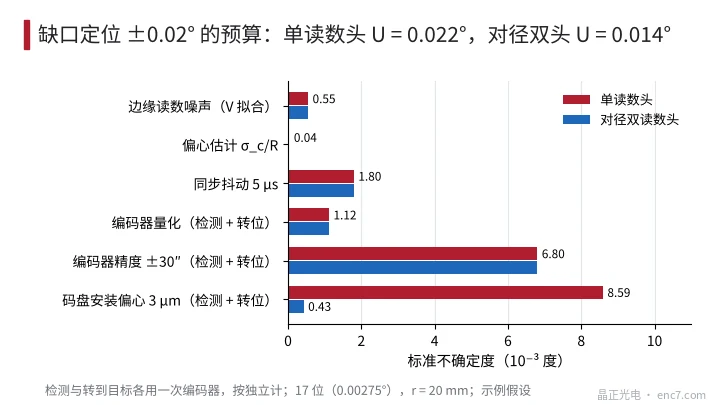
Il bilancio di errore si combina come incertezze tipo. L’encoder è usato una volta per rivelare la tacca e una volta per ruotare all’angolo obiettivo, e i termini correlati sono trattati come indipendenti e contati √2 volte (accuratezza dell’encoder ±30″, raggio del disco r = 20 mm, eccentricità 3 μm, tutte ipotesi di esempio):
| Voce | Testina singola | Testine diametralmente opposte |
|---|---|---|
| Rumore di lettura di bordo (adattamento a V) | 0,0006° | 0,0006° |
| Stima di eccentricità σ_c/R | 0,00004° | 0,00004° |
| Jitter di sincronizzazione 5 μs | 0,0018° | 0,0018° |
| Quantizzazione dell’encoder (17 bit) | 0,0011° | 0,0011° |
| Accuratezza dell’encoder ±30″ | 0,0068° | 0,0068° |
| Eccentricità del disco 3 μm (31″) | 0,0086° | 0,0004° |
| Combinato u_c / U (k = 2) | 0,0112° / 0,022° | 0,0072° / 0,014° |
Con una testina singola, U = 0,022°, che supera ±0,02°. I contributi principali sono eccentricità e accuratezza del disco; le testine diametralmente opposte riducono il residuo di eccentricità al 5%, e U scende a 0,014°. L’eccentricità si può anche montare entro 1 μm, con U di circa 0,015°. Numero di linee e frequenza di campionamento non sono qui la difficoltà; rumore di bordo, quantizzazione e stima di eccentricità insieme restano sotto il 5% della varianza totale (Figura 3).
Punti di ingegneria
- Convertire prima la specifica in un angolo e in una lunghezza d’arco: ±0,02° = 72″, che sul bordo a R = 150 mm è 52 μm; ciascun fianco della tacca è largo soltanto circa 0,38°.
- Adattare l’eccentricità con una prima armonica ai minimi quadrati, σ_c = σ·√(2/N); alcune decine di punti bastano. Escludere la zona della tacca e correggere l’angolo della tacca con l’eccentricità adattata (la correzione è 0,107° a e = 280 μm).
- Rivelare la tacca con un adattamento a profilo a V o con l’interpolazione, ed evitare di prendere soltanto i punti sotto la soglia: quest’ultimo richiede Δθ ≤ circa 0,016°, ovvero circa 22 kHz a 1 r/s.
- Assegnare alla quantizzazione dell’encoder 1/5 della quota, circa 0,004°; 17 bit bastano. La decodifica quadrupla dell’onda quadra richiede un numero di linee più alto.
- Accuratezza ed eccentricità del disco prendono la parte maggiore del bilancio: usare testine diametralmente opposte, oppure montare l’eccentricità entro 1 μm.
- Sincronizzare il campionamento con il latch dell’encoder; ogni raddoppio di velocità inasprisce anche del medesimo fattore il requisito di sincronizzazione; prendere la marca temporale dell’esposizione al punto medio.
In sintesi
Sul preallineatore l’eccentricità si ottiene con un adattamento della prima armonica, σ_c = σ·√(2/N), e alcune decine di punti bastano; la tacca con un adattamento a profilo a V o con l’interpolazione, e una frequenza di campionamento dell’ordine di 2 kHz è sufficiente. Per una tacca di wafer da 300 mm specificata a ±0,02°, un encoder a 17 bit, 2048 punti per giro e 5 μs di sincronizzazione bastano. Ciò che va davvero tenuto sotto controllo è l’accuratezza dell’encoder e l’eccentricità del disco; le testine diametralmente opposte sono il metodo più diretto.
Traduzione dell’articolo originale cinese (0770). ENC7 – produttore di dischi encoder (richiesta) · Articoli tecnici · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tutti i diritti riservati. Articolo realizzato con l’assistenza dell’IA.