Approfondimenti applicativi di settore
Acquisizione line-scan innescata dall'encoder: come accoppiare numero di linee, divisione e dimensione del pixel
Quando una camera lineare è innescata dall’encoder, l’interlinea Δy = πD·K/(4N) deve uguagliare il pixel trasversale lato oggetto, altrimenti il cerchio diventa un’ellisse. L’articolo deriva i vincoli fra numero di linee, divisione di frequenza, frequenza di riga massima e velocità lineare massima, calcola sull’esempio di un rullo da 100 mm e un pixel da 10 μm le 7854 linee con decodifica in quadrupla, e stima l’errore periodico di posizione di riga dovuto all’eccentricità dell’encoder.
Una camera lineare riprende una sola riga per volta; la direzione «longitudinale» dell’immagine si costruisce riga dopo riga con lo spostamento del pezzo. Se si acquisisce a frequenza di riga fissa, ogni oscillazione della velocità del nastro cambia l’interlinea e allunga un motivo circolare in un’ellisse. L’innesco con gli impulsi dell’encoder fa corrispondere invece ogni riga a uno spostamento fisso del nastro, indipendente dalla velocità. Resta però un problema di configurazione: in che rapporto devono stare il numero di linee, il fattore di decodifica e il divisore di frequenza rispetto al pixel della camera e all’ingrandimento dell’obiettivo, perché i pixel siano uguali nelle due direzioni? Questo articolo scrive le formule di quella catena, le calcola per un rullo di diametro 100 mm e un pixel lato oggetto di 10 μm, e stima poi quanto errore periodico l’eccentricità dell’encoder apporta all’interlinea.
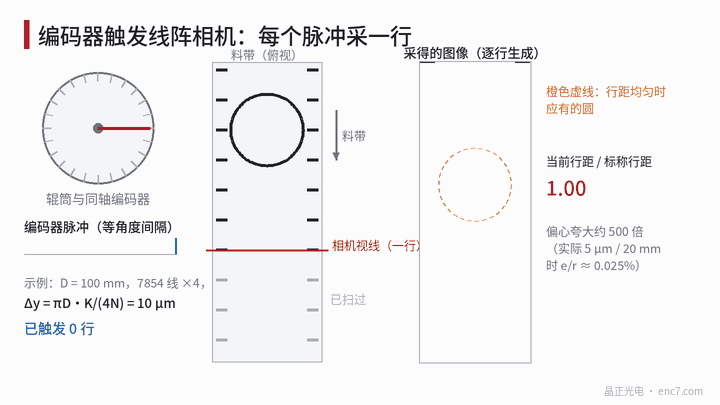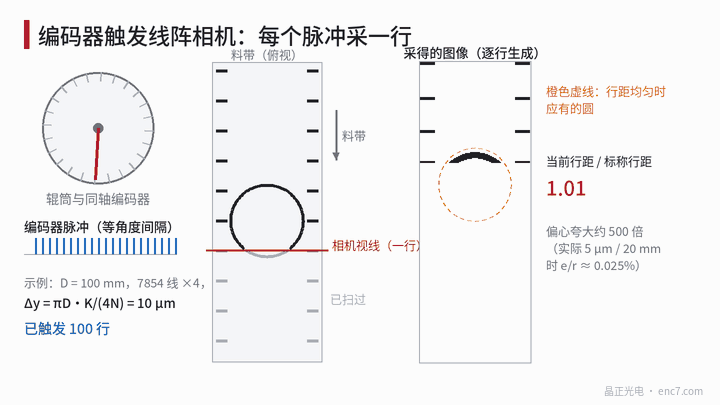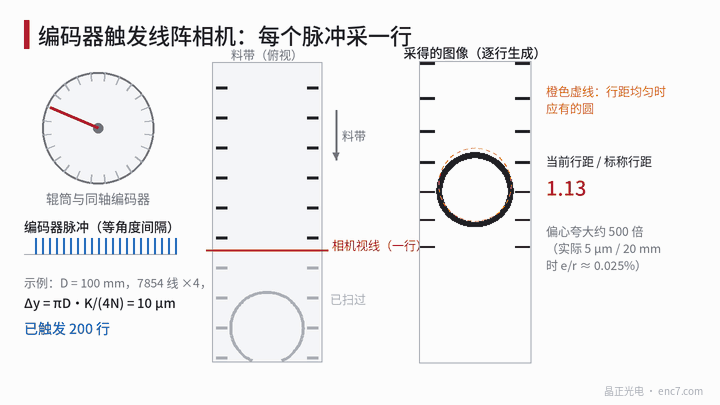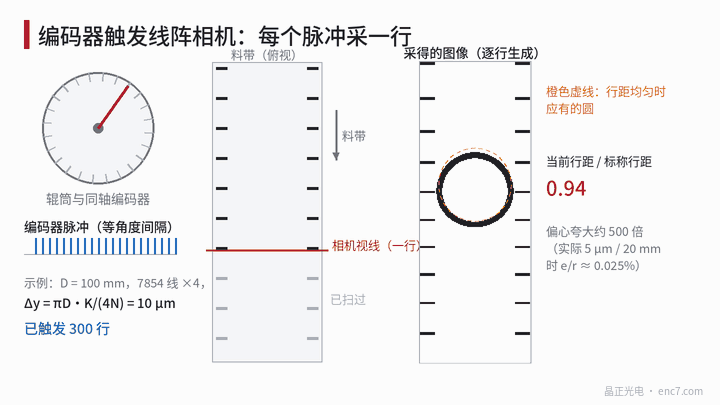
La formula dell’interlinea: a quale avanzamento del nastro corrisponde ogni impulso
L’encoder sia coassiale al rullo, con numero di linee N; dopo la decodifica in quadrupla si hanno 4N conteggi per giro. Il diametro del rullo è D e il nastro non slitta. Lo spostamento del nastro per conteggio è πD/(4N). Se il modulo di innesco emette una riga ogni K conteggi, l’interlinea è
Δy = πD·K / (4N)
Il pixel trasversale lato oggetto è
Δx = p / m
dove p è la dimensione del pixel del sensore e m l’ingrandimento ottico. La condizione di immagine non deformata è Δy = Δx. Inoltre l’esposizione deve occupare un periodo di riga, così che la larghezza integrata nella direzione di avanzamento sia pari a Δy; se l’esposizione è troppo breve, in quella direzione compaiono interstizi non campionati.
Esempio: D = 100 mm, circonferenza del rullo πD = 314,16 mm, richiesto Δx = 10 μm, K = 1, allora
N = πD / (4Δx) = 314,16 / (4 × 0,010) = 7853,98
Con 7854 linee l’interlinea è 9,99998 μm, uno scostamento di sole due parti per milione. Ma 7854 non è un numero di linee usuale. La tabella elenca procedimenti con numeri di linee prontamente disponibili (decodifica in quadrupla, K = 1):
| Numero di linee N | Conteggi per giro | Distanza lato oggetto per conteggio | Frequenza di conteggio a 0,4 m/s | Procedimento |
|---|---|---|---|---|
| 7854 | 31 416 | 10,00 μm | 40,0 kHz | Corrispondenza diretta; occorre un numero di linee su misura |
| 10 000 | 40 000 | 7,854 μm | 50,9 kHz | Regolare l’obiettivo così che Δx = 7,854 μm (m = 1,273) e limitare la velocità o usare la divisione di frequenza |
| 5000 | 20 000 | 15,71 μm | 25,5 kHz | Obiettivo m = 0,637, pixel lato oggetto 15,7 μm |
| 2500 | 10 000 | 31,42 μm | 12,7 kHz | Interlinea troppo grossolana; un pixel da 10 μm sottocampionerebbe |
In pratica è più comune fissare prima il diametro del rullo e l’encoder, e poi aggiustare Δx con l’ingrandimento dell’obiettivo, perché l’ingrandimento si regola con continuità e il numero di linee no. Se il modulo di innesco può combinare moltiplicazione e divisione di frequenza in un rapporto razionale, si possono approssimare anche rapporti come π/4, purché il residuo sia minore dell’incertezza del diametro del rullo stesso.
Frequenza di riga, velocità del nastro e frequenza di interfaccia
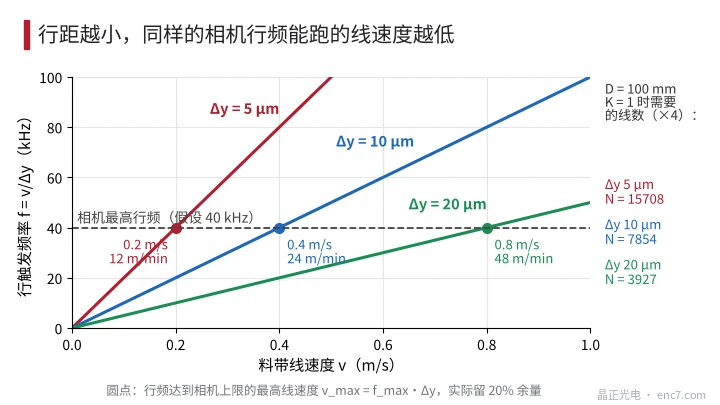
La camera ha una frequenza di riga massima f_max. La frequenza di riga è f = v / Δy, quindi la velocità massima del nastro è
v_max = f_max · Δy
Si assuma una frequenza di riga massima della camera di 40 kHz: con Δy = 10 μm si ha v_max = 0,4 m/s (24 m/min); con Δy = 5 μm soltanto 0,2 m/s; con Δy = 20 μm si arriva a 0,8 m/s, vedi Figura 2. Per lavorare a 1 m/s su una linea con una camera da 40 kHz, l’interlinea non può essere inferiore a 25 μm. In ingegneria si consiglia un margine del 20%, perché gli impulsi non superino la frequenza a cui la camera riesce a rispondere e non si perdano righe.
Va verificata anche la frequenza lato encoder: a 0,4 m/s la velocità del rullo è circa 76,4 r/min, la frequenza A/B di un encoder da 7854 linee è soltanto 10 kHz, e 40 kHz dopo la decodifica in quadrupla, del tutto innocua per un’interfaccia differenziale. Il limite vero sta quasi sempre sul lato camera. Se la frequenza di conteggio dell’encoder supera il limite della camera, si deve usare la divisione K per allargare l’interlinea fino a farla coincidere con il Δx regolato, invece di far perdere impulsi alla camera.
Errore periodico di interlinea dovuto all’eccentricità
Se il disco encoder ha eccentricità e e il raggio di lettura è r, l’angolo misurato eccede l’angolo vero di un termine una volta per giro:
θ_enc = θ + (e/r)·sin(θ + φ)
L’innesco è emesso a intervalli uguali di θ_enc, quindi l’intervallo in angolo vero è 1/[1 + (e/r)·cos(θ + φ)], e l’interlinea diventa
Δy(θ) ≈ Δy0 · [1 − (e/r)·cos(θ + φ)]
L’errore di posizione di riga accumulato è
δy(θ) = −R·(e/r)·sin(θ + φ)
dove R è il raggio del rullo e φ l’azimut dell’eccentricità. Si notino i due ordini di grandezza: la variazione relativa delle interlinee adiacenti è soltanto e/r; con e = 5 μm e r = 20 mm è 0,025% (circa 52″), solo 2,5 nm su un’interlinea di 10 μm, e un motivo circolare non mostra distorsione visibile. L’ampiezza dell’errore di posizione di riga è invece R·e/r, e a R = 50 mm arriva a 12,5 μm, circa 1,25 righe; due elementi distanti mezzo giro (157 mm) possono differire fino a 25 μm.
| Eccentricità e dell’encoder / raggio di lettura r | e/r | Errore del primo ordine | Ampiezza dell’errore di posizione a R = 50 mm |
|---|---|---|---|
| 3 μm / 20 mm | 0,015% | 31″ | 7,5 μm |
| 5 μm / 20 mm | 0,025% | 52″ | 12,5 μm |
| 10 μm / 10 mm | 0,10% | 206″ | 50 μm |
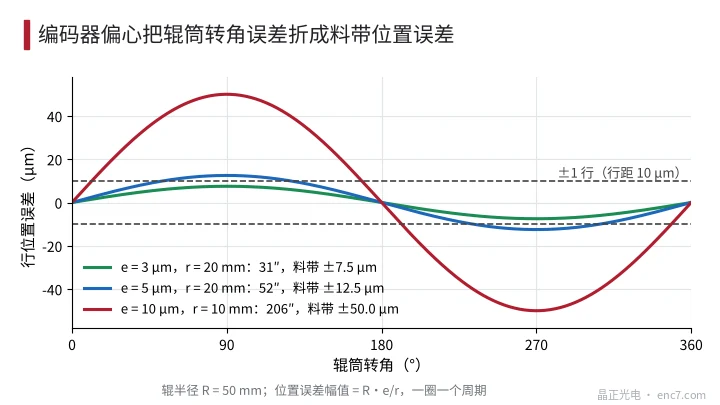
Questo errore è proporzionale al raggio R del rullo, quindi lo stesso encoder è più penalizzato su un rullo grande che su una piccola ruota di misura. Per un controllo interessato solo all’aspetto del motivo si può trascurare; per un controllo che deve localizzare un difetto entro 0,05 mm va inserito nel bilancio insieme al saltellamento radiale del rullo (spesso maggiore: 20 μm di saltellamento diventano direttamente circa 20 μm di errore di posizione) e allo slittamento.
Punti ingegneristici
- Scrivere prima l’uguaglianza Δy = πD·K/(4N) = Δx = p/m, poi scegliere il numero di linee; se il numero di linee non è standard, compensare con l’ingrandimento dell’obiettivo.
- Il diametro del rullo ha di per sé un’incertezza: un errore di diametro di 0,1 mm è un errore di scala dello 0,1%, e un’immagine lunga 100 mm sbaglia di 0,1 mm. Dopo l’avviamento della linea, l’interlinea reale va tarata con un target a scala.
- Verificare la velocità massima del nastro con v_max = 0,8·f_max·Δy e controllare insieme se la frequenza di conteggio dell’encoder supera il limite di frequenza di riga della camera.
- Montare l’encoder su un rullo condotto o su una ruota di misura a contatto del nastro, evitando errore di trasmissione e slittamento attraverso cinghie e giunti.
- Il modulo di innesco deve discriminare il senso, perché un contraccolpo inverso del nastro non emetta due volte la stessa riga.
- Con raggio del rullo 50 mm e raggio di lettura 20 mm, tenere l’eccentricità dell’encoder entro 5 μm mantiene l’ampiezza dell’errore di posizione sotto 1,3 righe; requisiti più stretti richiedono testine di lettura diametralmente opposte.
In sintesi
La risoluzione longitudinale di una camera lineare è determinata interamente dall’innesco dell’encoder. Il cuore della configurazione è che Δy = πD·K/(4N) uguagli il pixel lato oggetto p/m, e che la frequenza di riga resti entro il limite della camera. La variazione di interlinea dovuta all’eccentricità è minutissima, ma si accumula in un errore periodico di posizione di ampiezza R·e/r; se ciò conti dipende dalla precisione di posizionamento richiesta dal controllo.
Traduzione dell’articolo originale cinese (0771). ENC7 – produttore di dischi encoder (richiesta) · Articoli tecnici · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tutti i diritti riservati. Articolo realizzato con l’assistenza dell’IA.