Approfondimenti applicativi di settore
Misura dell'angolo del gantry CT: dischi ad anello grande con luce interna oltre 700 mm
Un gantry CT veloce compie un giro in 0,25 s. A un raggio di lettura di 0,5 m la velocità lineare è 12,6 m/s e la frequenza del segnale è di alcune centinaia di kHz. L’articolo deriva i requisiti di frequenza e di sincronizzazione del campionamento, converte l’errore angolare in errore di posizione nel campo visivo e stima l’entità di tre errori dell’anello grande: eccentricità, giunti di segmento e disadattamento termico.
In una CT il tubo e i rivelatori sono montati su un gantry rotante. Il paziente deve passare al centro, quindi l’apertura è di almeno poco più di settecento millimetri, e su una macchina veloce un giro dura soltanto 0,25–0,3 s. Il disco encoder diventa così un grande anello di circa 1 m di diametro: un disco di vetro intero non entra, e la scala va realizzata come nastro d’acciaio continuo o come nastro codificato unito da più segmenti. Anche la velocità lineare è molto più alta che su un tipico disco encoder per servocomando. Questo articolo calcola, per quel regime, velocità e frequenza, sincronizzazione del campionamento, la conversione dell’errore angolare e le fonti di errore proprie dell’anello grande. Tutti i numeri sono esempi.
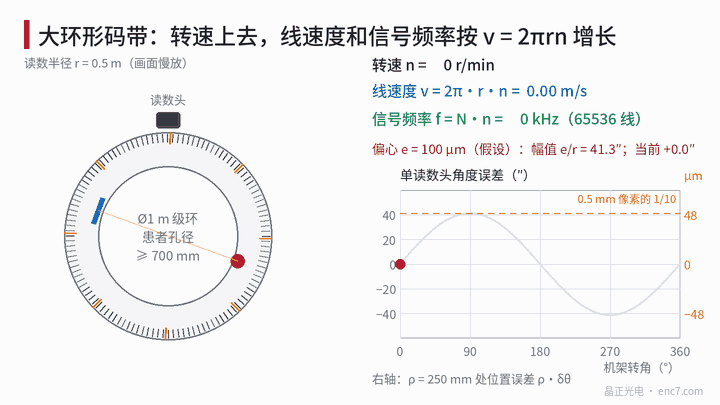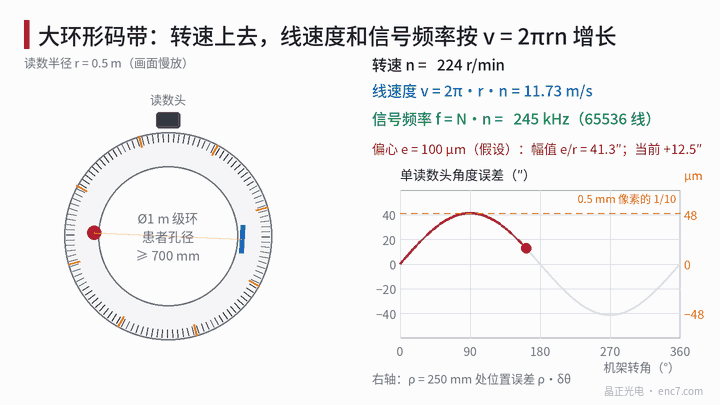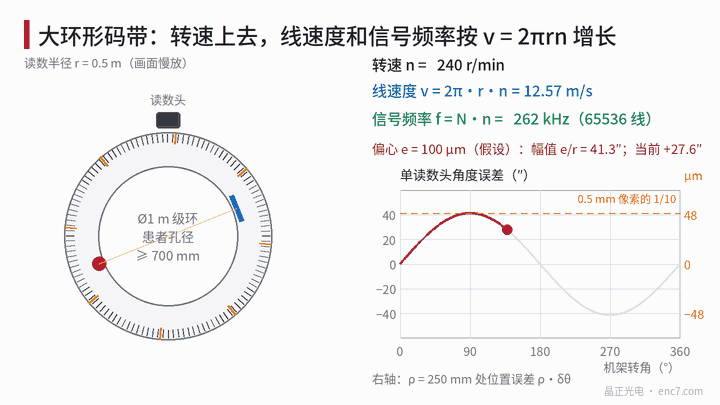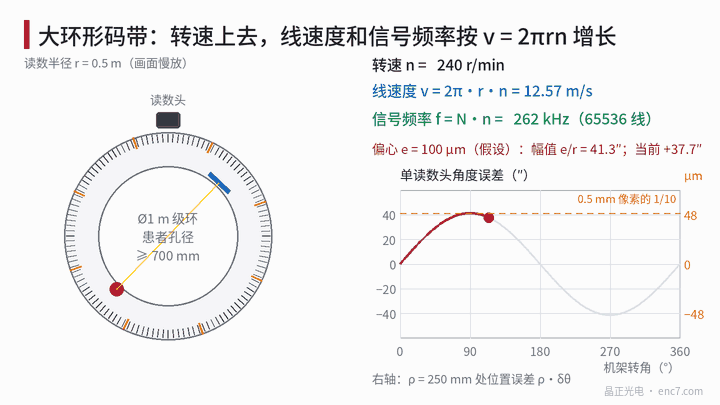
Velocità e frequenza del segnale
Velocità lineare e velocità di rotazione sono legate da
v = 2π·r·n
dove r è il raggio di lettura e n il numero di giri al secondo. Con r = 0,5 m e 0,25 s/giro (4 r/s, 240 r/min), v = 12,57 m/s; a 0,3 s/giro è 10,47 m/s. La frequenza del segnale è f = v/p = N·n, dove p è il passo del nastro codificato e N il numero di linee sull’intera circonferenza.
| Passo p | Numero di linee sull’intera circonferenza (r = 0,5 m) | Frequenza del segnale a 0,25 s/giro |
|---|---|---|
| 100 μm | 31 416 | 126 kHz |
| 47,9 μm | 65 536 | 262 kHz |
| 40 μm | 78 540 | 314 kHz |
| 20 μm | 157 080 | 628 kHz |
Con 65 536 linee, dopo la decodifica in quadrupla si hanno 262 144 conteggi per giro, 4,94″ per conteggio, e l’intervallo fra i conteggi è di circa 0,95 μs. Alcune centinaia di kHz non sono gravose per il front-end della testina di lettura, ma più fine è il passo, più stretta è la tolleranza di gap e più difficile il controllo dell’errore di graduazione sull’intera circonferenza. Un anello grande prende quindi di solito un passo più grosso e recupera la risoluzione angolare con l’interpolazione. Inoltre l’accelerazione centripeta sul gantry è ω²r ≈ 316 m/s², circa 32 g, e l’incollaggio o il bloccaggio del nastro va verificato per quel carico.
Sincronizzazione del campionamento: quanti conteggi corrispondono a una vista
Si supponga che vi siano 1024 viste per giro (ipotesi). Allora ogni vista occupa 262 144/1024 = 256 conteggi, l’intervallo fra le viste è 0,35° e a 0,25 s/giro ciò equivale a circa 244 μs. Un numero intero di conteggi facilita l’innesco diretto dagli impulsi dell’encoder. La quantizzazione angolare dell’innesco è 4,94″ per 1 conteggio, che a ρ = 250 mm si converte in 6 μm e può essere trascurata.
Va badato di più al jitter del ritardo di innesco, che si converte in angolo con la velocità di rotazione:
δθ = ω·δt
A ω = 25,13 rad/s, 1 μs di jitter corrisponde a 25 μrad (5,2″) e 10 μs a 52″. Che l’encoder inneschi direttamente l’acquisizione, o che l’acquisizione sia innescata in tempo e l’angolo di ogni vista sia registrato dopo, il jitter del ritardo va tenuto entro pochi microsecondi.
Come l’errore angolare diventa errore di immagine
Se in ricostruzione ogni vista ha un errore angolare δθ, la posizione a distanza ρ dal centro di rotazione è spostata di ρ·δθ. Si assuma un pixel all’isocentro di 0,5 mm, un raggio di campo di 250 mm, e si richieda che l’errore di posizione al bordo del campo non superi 0,1 pixel (valore interno assunto), cioè 50 μm:
δθ ≤ 50 μm / 250 mm = 200 μrad ≈ 41,3″
Vi è compreso l’intero errore della misura angolare. Un errore lentamente variabile e sincrono con l’angolo di rotazione ruota la geometria di tutte le viste come un tutto; salti irregolari da vista a vista rendono le proiezioni in direzioni diverse mutuamente incoerenti, e questi ultimi sono di solito meno accettabili. Si veda la Figura 3: un errore di 41,3″ è esattamente 50 μm a ρ = 250 mm e soltanto 20 μm a ρ = 100 mm. Per la CT, quindi, la risoluzione angolare è facilmente sufficiente; ciò che è difficile è l’accuratezza e la ripetibilità sull’intera circonferenza.
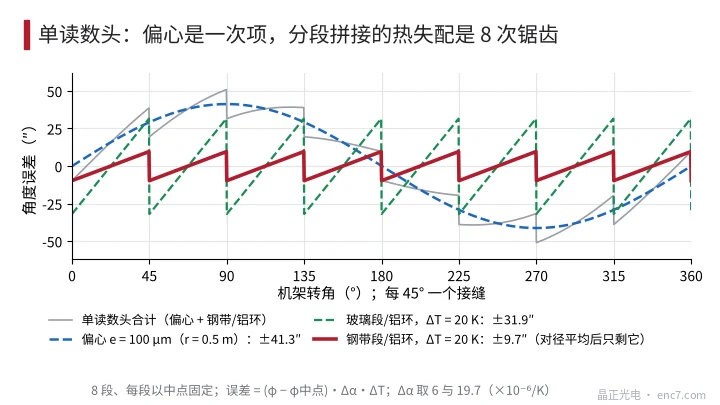
Tre fonti di errore dell’anello grande
Eccentricità. Per una sola testina l’ampiezza dell’errore del primo ordine è e/r. Se il centro dell’anello del nastro è spostato di 100 μm rispetto all’asse del gantry e r = 0,5 m, ciò vale 200 μrad, cioè 41,3″, e il bilancio è già interamente usato. L’accuratezza relativa di un anello grande non è elevata, e l’eccentricità assoluta è difficile da mantenere piccola, quindi si mediano di solito due testine diametralmente opposte (a 180°). Ciò cancella il termine del primo ordine e tutti gli errori di ordine dispari.
Giunti e segmenti. Un errore di posizione δ in un giunto di un nastro segmentato diventa direttamente un errore angolare locale δ/r: 5 μm corrispondono a 2,1″ e 10 μm a 4,1″. L’errore di una scala a 8 segmenti ha periodo di ordine 8 ed è di ordine pari, quindi le testine diametralmente opposte non lo cancellano; va governato con la precisione dei giunti e con la taratura.
Disadattamento termico. Un aumento uniforme di temperatura non cambia la posizione angolare dell’anello intero, ma cambia il raggio: a r = 0,5 m e ΔT = 20 K la variazione è di circa 170 μm per un anello d’acciaio e di circa 230 μm per un anello d’alluminio, e il gap di lettura cambia di conseguenza. La testina va montata su un organo con la stessa dilatazione termica. Ciò che produce un errore angolare è la differenza Δα dei coefficienti di dilatazione dei segmenti e dell’anello di base. Se ogni segmento è fissato solo a metà, l’errore entro il segmento è
δθ = (φ − φ_mezzo)·Δα·ΔT
dove φ è la posizione angolare nel segmento; con 8 segmenti, φ − φ_mezzo è al massimo ±22,5° (0,393 rad).
| Combinazione (8 segmenti, ΔT = 20 K) | Δα (×10⁻⁶/K) | Errore entro il segmento |
|---|---|---|
| Nastro d’acciaio su anello d’acciaio | circa 0 | circa 0 |
| Nastro d’acciaio su anello d’alluminio (17 e 23) | 6 | ±9,7″ |
| Segmenti di vetro borosilicato su anello d’alluminio (3,3 e 23) | 19,7 | ±31,9″ |
La sola voce dei segmenti di vetro su anello d’alluminio assorbe già tre quarti del bilancio di 41,3″, quindi il materiale del nastro dell’anello grande e quello dell’anello di base vanno scelti in coppia, privilegiando coefficienti di dilatazione vicini.
Punti ingegneristici
- Calcolare prima la frequenza più alta da v = 2πrn e f = N·n, poi verificare la banda della testina di lettura; un anello grande dovrebbe prendere un passo più grosso e recuperare la risoluzione con l’interpolazione.
- Convertire l’errore di posizione al bordo del campo in una specifica angolare: δθ = errore di posizione ammesso / ρ; l’esempio di 50 μm e 250 mm corrisponde a circa 41″.
- Scegliere il numero di viste come divisore dei conteggi per giro, così che ogni vista contenga un numero intero di conteggi, e tenere il jitter del ritardo di innesco entro pochi microsecondi.
- Usare testine diametralmente opposte per cancellare l’eccentricità e, insieme, tarare la classe di errore di ordine 8 ai giunti; indicarla a parte nel bilancio.
- Tenere i coefficienti di dilatazione del nastro e dell’anello di base il più possibile vicini; misurare l’errore di posizione ai giunti e non affidarsi solo al disegno.
- Verificare incollaggio e bloccaggio sotto l’accelerazione centripeta di 32 g, e rendere rigido il supporto della testina, perché una risonanza non faccia variare periodicamente il gap.
In sintesi
La difficoltà di un disco encoder ad anello grande per CT non è la risoluzione, ma l’alta velocità lineare di 0,25 s per giro, l’accuratezza sull’intera circonferenza dopo la conversione ρ·δθ nel campo visivo, e i tre errori propri di un anello grande: eccentricità, giunti e disadattamento termico. Riportare l’errore di posizione ammesso a una specifica angolare, e poi ripartire il bilancio su queste tre voci, è ciò che dà un fondamento alla scelta.
Traduzione dell’articolo originale cinese (0772). ENC7 – produttore di dischi encoder (richiesta) · Articoli tecnici · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tutti i diritti riservati. Articolo realizzato con l’assistenza dell’IA.