Approfondimenti applicativi di settore
Rotazione di gantry e collimatore nell'acceleratore di radioterapia: requisiti angolari a 1 mm di isocentro
Un errore di angolo del gantry Δθ ruota il fascio intorno all’isocentro, e lo scostamento a distanza L sull’asse è L·Δθ: a L = 1 m, 0,1° corrisponde a 1,75 mm. L’articolo converte un bilancio di 1 mm in una specifica angolare, deriva i limiti superiore e inferiore della soglia di allarme sulla differenza di due encoder, e discute l’effetto dell’ambiente di radiazione sul disco e sulla testina di lettura.
Il gantry di un acceleratore di radioterapia ruota intorno all’isocentro, così che il fascio converge sul bersaglio da ogni direzione, mentre il collimatore ruota intorno all’asse del fascio per orientare il campo. La tolleranza della macchina sullo scostamento dell’asse del fascio dall’isocentro è di solito dell’ordine di 1 mm. La misura angolare è soltanto una delle fonti di errore, ma è quella da cui l’interblocco dipende di più. Questo articolo converte prima l’errore angolare in errore di posizione del fascio, poi risale a risoluzione e accuratezza dell’encoder, e infine discute come fissare la soglia di allarme sulla differenza dei due encoder e quali problemi può portare l’ambiente di radiazione. Tutti i numeri sono esempi.
Come l’errore angolare diventa uno scostamento del fascio
Ogni errore angolare Δθ intorno all’asse produce, in un punto a distanza L dall’asse di rotazione, lo spostamento
δ = L·Δθ (Δθ in radianti, piccoli angoli)
L’asse del gantry passa per l’isocentro. Se l’angolo del gantry è in errore di Δθ, l’intero fascio ruota di Δθ intorno all’isocentro. L’asse del fascio passa ancora per l’isocentro, ma lo scostamento trasversale a una distanza z dall’isocentro lungo l’asse è z·Δθ: all’estremo sorgente, z = SAD ≈ 1 m; in profondità nel bersaglio z è soltanto da alcune decine a poco più di cento millimetri. L’asse di rotazione del collimatore è l’asse del fascio, e il braccio di leva è la distanza ρ del bordo del campo dall’asse, ρ = 100–200 mm.
| Errore angolare | Estremo sorgente L = 1000 mm | L = 500 mm | L = 100 mm (in profondità nel bersaglio, bordo del campo) |
|---|---|---|---|
| 0,01° (36″) | 0,17 mm | 0,09 mm | 0,017 mm |
| 0,05° (180″) | 0,87 mm | 0,44 mm | 0,087 mm |
| 0,1° (360″) | 1,75 mm | 0,87 mm | 0,17 mm |
| 0,5° | 8,7 mm | 4,4 mm | 0,87 mm |
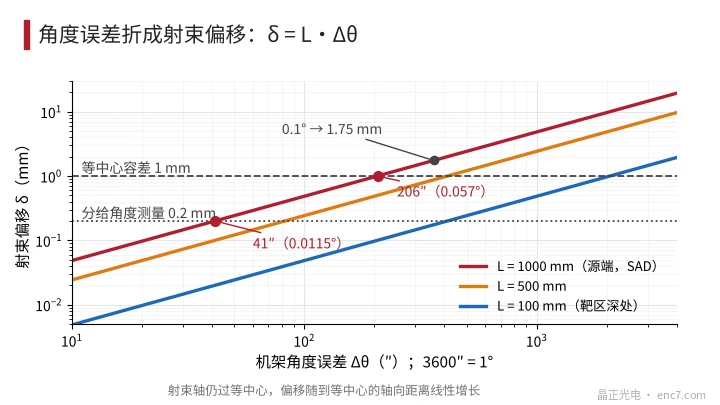
Prendendo come stima conservativa il braccio più lungo L = SAD, 0,1° è già circa 1,7 mm. Lo scostamento effettivamente subito nel bersaglio è molto minore, ma i componenti che definiscono il campo sono vicini alla sorgente, e anche l’interblocco è impostato su quest’ordine di grandezza, vedi Figura 2.
Ripartizione del bilancio e specifiche dell’encoder
Si assuma che la macchina consenta allo scostamento dell’asse del fascio dall’isocentro 1 mm, di cui le voci meccaniche come la flessione del gantry e il saltellamento dei cuscinetti prendono la parte maggiore, e si assegnino 0,2 mm alla misura angolare (ipotesi). Convertito a L = 1 m:
δθ ≤ 0,2 mm / 1000 mm = 200 μrad ≈ 41″ (0,0115°)
Per il collimatore, convertito a ρ = 200 mm, gli stessi 0,2 mm corrispondono a 206″ (0,057°), quindi la specifica si può allentare di un fattore cinque. La risoluzione dovrebbe essere circa un ordine di grandezza più fine del bilancio, intorno a 4″: 18 bit danno 4,94″ per conteggio, un po’ grossolani, 19 bit danno 2,47″, quindi 19 bit o più sull’asse del gantry è la scelta più robusta. L’accuratezza (compresi eccentricità, giunti e trasmissione) deve cadere entro 41″; l’accuratezza dell’encoder in sé può prendere soltanto circa la metà, per esempio ±20″.
Ci sono due modi di misurare: un encoder a grande foro montato direttamente sull’asse del gantry, oppure la misura attraverso un ingranaggio di presa. Nel secondo caso l’errore proprio dell’encoder è ridotto dal rapporto i, ma anche il gioco e l’errore di trasmissione dell’ingranaggio sono riferiti al gantry, quindi se l’asse del gantry si può misurare direttamente, lo si deve fare.
Ridondanza a due encoder e soglia di allarme
Il canale A serve al controllo e un canale B indipendente al monitoraggio; la differenza è D = θ_A − θ_B. Se ciascun canale ha un errore casuale σ, il rumore della differenza è σ_d = √2·σ; per σ = 20″, σ_d = 28″.
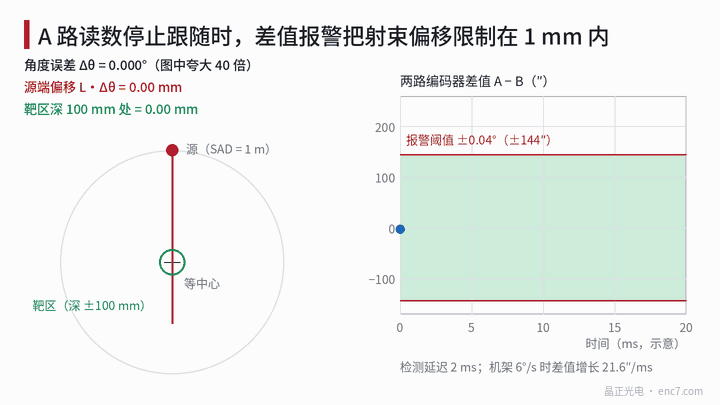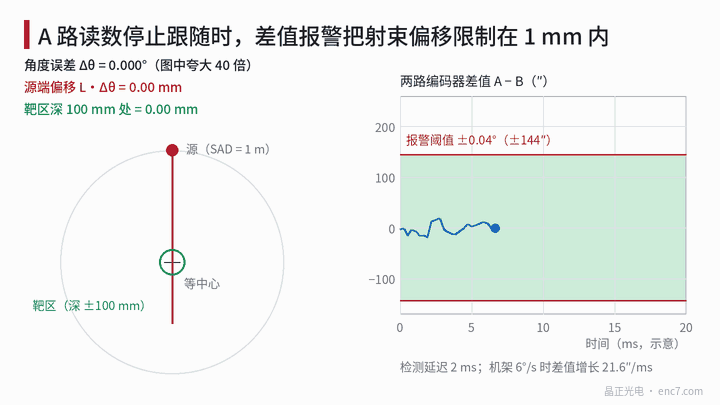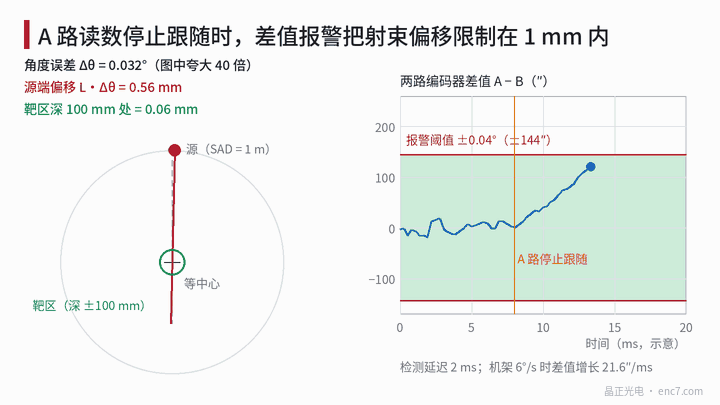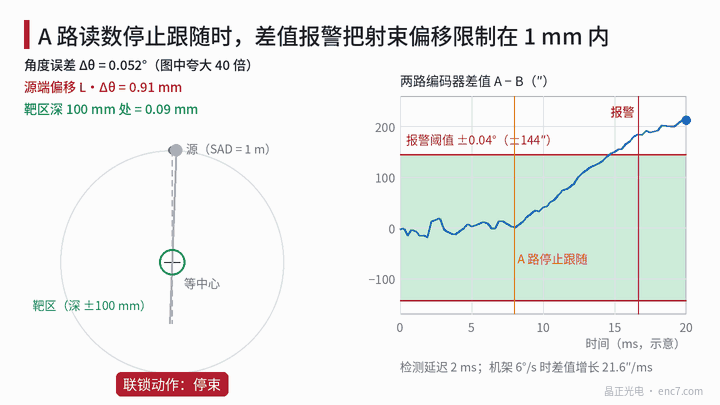
Il guasto peggiore è che il canale A smetta di seguire mentre il gantry continua a muoversi. Si assuma una velocità massima del gantry di 6°/s (1 r/min, ipotesi); la differenza cresce allora a 21,6″/ms. Prima dell’allarme resta un ritardo di rivelazione t_d (somma del periodo di campionamento, del debounce e della risposta dell’interblocco), durante il quale la differenza continua a crescere. La soglia di allarme θ_th deve soddisfare entrambe:
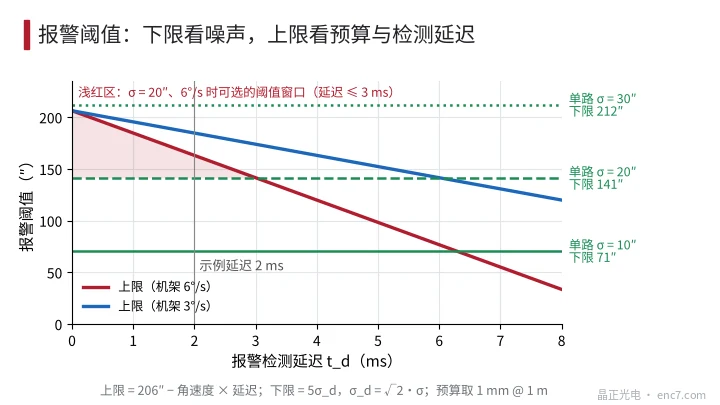
θ_th ≥ 5σ_d (limite inferiore, per evitare falsi allarmi; un fattore di 5 è una scelta di esempio)
θ_th + ω_g·t_d ≤ θ_bud (limite superiore; θ_bud è 1 mm a 1 m, cioè 206″)
Per σ = 20″ e t_d = 2 ms il limite inferiore è 141″ e quello superiore è 206 − 43 = 163″; si sceglie 0,04° (144″). All’allarme la differenza è di circa 187″ (0,052°), corrispondente a uno scostamento all’estremo sorgente di 0,91 mm, ancora entro 1 mm (Figura 1). La finestra è stretta: se σ sale a 30″, il limite inferiore sale a 212″, sopra il limite superiore, e non c’è soluzione; se il ritardo sale a 3 ms o più, scompare anche la finestra per σ = 20″, vedi Figura 3. Ciò mostra che accuratezza dell’encoder e ritardo di rivelazione vanno progettati insieme; la sola soglia non basta.
L’indipendenza dei due canali è altrettanto importante: non devono condividere alimentazione, testina di lettura, cavo o circuito di elaborazione. Due canali di principio diverso evitano meglio i guasti di causa comune, e la differenza non deve essere calcolata dal circuito di uno dei due canali.
L’ambiente di radiazione
La testa di trattamento dell’acceleratore produce fotoni di alta energia e, a energie di fascio più elevate, si generano anche fotoneutroni nel bersaglio e nelle schermature. L’encoder, vicino all’asse del gantry, vede radiazione di fuga e di diffusione, molto minore del fascio primario, ma la dose accumulata non è nulla. Possibili effetti:
- la trasmittanza di un disco in vetro diminuisce e il vetro imbrunisce per l’aumento dei centri di colore; esistono gradi radiorresistenti, da verificare rispetto alla dose;
- la corrente di buio del fotodiodo aumenta e l’uscita della sorgente luminosa decade, così l’ampiezza scende lentamente;
- singoli eventi (single-event upset) in memorie e FPGA possono corrompere di tanto in tanto la posizione assoluta o la configurazione;
- adesivi e materie plastiche invecchiano e diventano fragili.
La dose effettiva dipende dal tipo di macchina e dalla posizione di montaggio; va misurata o fornita dal costruttore della macchina. Questo articolo non dà cifre. Le norme di sicurezza pertinenti (per esempio IEC 60601-2-1) hanno ulteriori requisiti su interblocco e indicazione; fa fede il testo originale della norma.
Punti ingegneristici
- Convertire prima il bilancio della macchina in un angolo: 1 mm a 1 m è 206″, e i 0,2 mm assegnati alla misura angolare sono 41″.
- Prendere la risoluzione a circa 1/10 del bilancio, e usare 19 bit o più per l’encoder dell’asse gantry; il collimatore, convertito a ρ = 200 mm, può essere allentato.
- Porre la soglia fra 5σ_d e θ_bud − ω_g·t_d; se la finestra è troppo stretta, passare a un encoder più accurato o accorciare il ritardo di rivelazione.
- Fare il debounce allarmando solo dopo che diversi campioni consecutivi superano il limite, ma il tempo di debounce va incluso in t_d.
- Alimentare ed elaborare i due canali encoder in modo indipendente, di preferenza su principi diversi; se l’asse del gantry si può misurare direttamente, non prelevare attraverso un ingranaggio.
- Sorvegliare l’andamento dell’ampiezza A²+B²; un decadimento lento da radiazione può allora dare un preavviso prima che i conteggi vadano errati.
In sintesi
L’errore angolare si converte in scostamento del fascio con δ = L·Δθ. Prendendo in modo conservativo L = SAD, 0,1° corrisponde a circa 1,75 mm. Convertire il bilancio di 1 mm in una specifica angolare di circa 41″ richiede una risoluzione di 19 bit o più e un’accuratezza dell’ordine di ±20″. La soglia di allarme dei due encoder è stretta fra un limite inferiore di rumore e un limite superiore di bilancio; la finestra varia con il ritardo di rivelazione e con l’accuratezza dell’encoder. Gli effetti della radiazione su vetro, dispositivi fotoelettrici e memorie vanno valutati insieme alla scelta dell’encoder.
Traduzione dell’articolo originale cinese (0773). ENC7 – produttore di dischi encoder (richiesta) · Articoli tecnici · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. Tutti i diritti riservati. Articolo realizzato con l’assistenza dell’IA.