競合技術と動向
カメラとパターン認識:計算イメージングによる位置計測
画像センサで符号化パターンやランダムなテクスチャを撮影し、復号で絶対位置を、画像相関でサブピクセルの並進を得るのは、発展途上の計測手法である。本稿ではサブピクセル推定の雑音下限を導き、シミュレーションで三つの当てはめ法の系統偏差を比較し、モーションブラー、フレームレート、遅延と計算量の制約を定量する。
従来のエンコーダは少数のフォトダイオードで丁寧に設計した目盛を読み、信号処理はアナログ領域で行う。別の考え方は、画像センサでパターンの一区画をまるごと撮影し、復号と位置合わせをアルゴリズムに任せることである。日常の例が光学マウスで、毎秒数千フレームで机のテクスチャを撮影し、相関演算で変位を推定する。この考え方を精密位置計測に仕立てたとき、どこまで正確に、どこまで速くできるのか。代償はどこにあるのか。
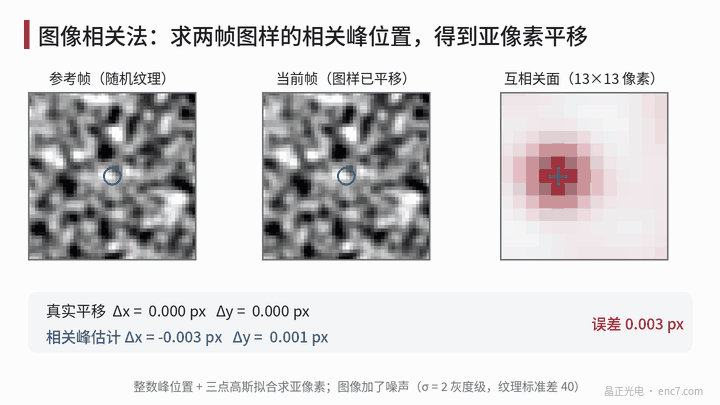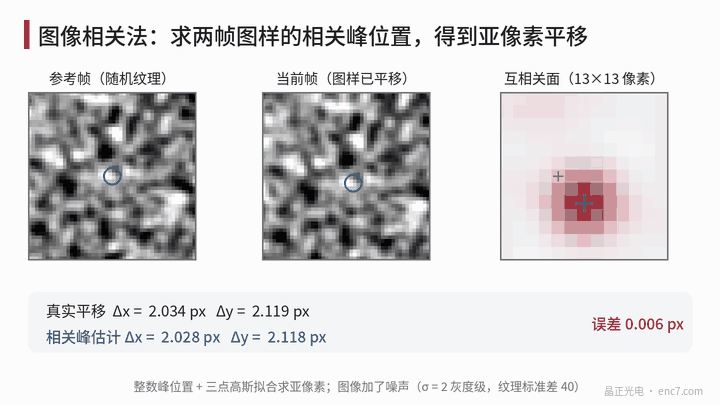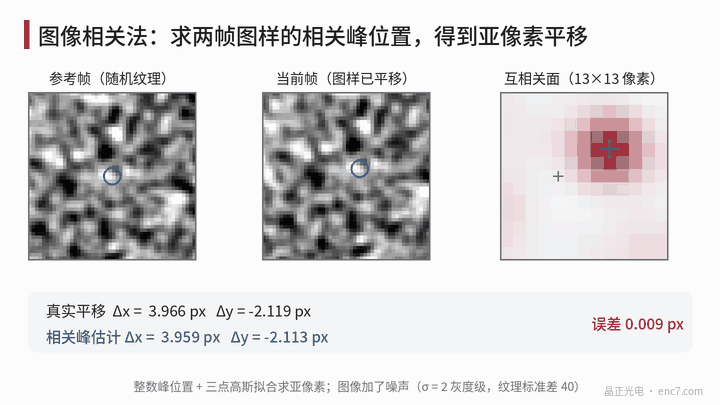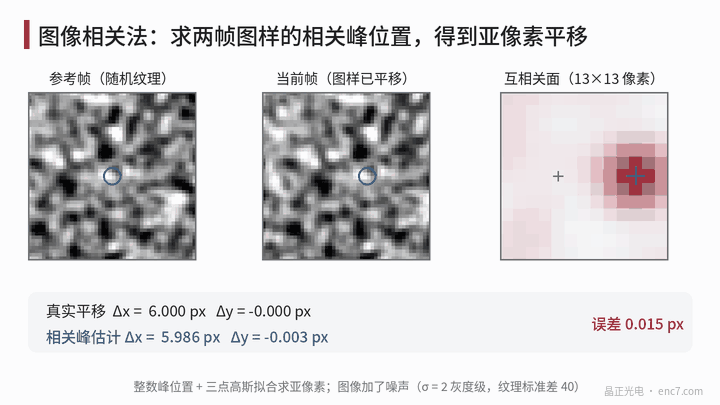
原理:復号が絶対位置を、位置合わせが微細位置を与える
計算イメージング計測は通常、二層に分かれる。
- 粗位置決め(絶対):パターンは二次元の擬似ランダム符号、またはマーク付きのコードアレイで、任意の k×k 窓の組み合わせは全測定範囲で繰り返さない。二値の 6×6 窓には 2³⁶ 通りの組み合わせがあり、実際に必要な位置数を大きく上回り、余りは誤り訂正に使える。符号語を解けば、視野中心がどの符号要素にあるかが分かる。
- 細位置決め(サブピクセル):符号要素の内部で、現在フレームを参照パターンに位置合わせして並進量を求める。
位置合わせには相互相関がよく使われる。c(u, v) = Σ I₁(x, y)·I₂(x + u, y + v) で、ピーク位置が並進である。FFT で計算するときは c = F⁻¹[F(I₁)*·F(I₂)] であり、スペクトル振幅を正規化して位相だけを残すと位相相関法になる。整数ピーク位置の外側では、ピーク付近の三点に放物線またはガウス関数を当てはめてサブピクセルオフセットを求めるか、勾配反復法(Lucas–Kanade)で並進を直接解く。
物体側の分解能は画素サイズと倍率で決まる。画素 3.45 μm、倍率 1 倍のとき、物体側は画素あたり 3.45 μm である。サブピクセル精度が 0.01 画素に達すれば 34.5 nm に相当し、半径 20 mm のコード板に刻めば約 0.36″ になる。
雑音下限:クラメール–ラオ下限
参照パターンに雑音がなく、現在フレームの各画素に分散 σ_n² の独立な雑音があるとすると、x 方向の並進推定の分散の下限は
σ_δ² ≥ σ_n² / Σ(∂I/∂x)²
である。和は位置合わせに使う全画素にわたる。ここから二つのことが分かる。テクスチャ勾配が大きいほど、画素数が多いほど精度は高く、雑音は 1/√画素数 で下がる。計算例:128×128 画素、テクスチャの灰値勾配の二乗平均平方根が 25 灰値/画素、雑音 2 灰値のとき、σ_δ ≥ 2/(128×25) ≈ 6×10⁻⁴ 画素。シミュレーションでは勾配反復法のランダム誤差は約 8×10⁻⁴ 画素で、下限と同じ桁である。参照フレームにも雑音があれば、下限に約 √2 を掛ける。
系統偏差:ピクセルロッキング
ランダム誤差は平均できるが、系統偏差はできない。三点当てはめはピーク形状を放物線またはガウスと仮定するが、実際のピーク形状はテクスチャに依存し、推定値は整数画素に「引き込まれ」、誤差は真のサブピクセル位置に対して S 字になる。これをピクセルロッキングと呼ぶ。
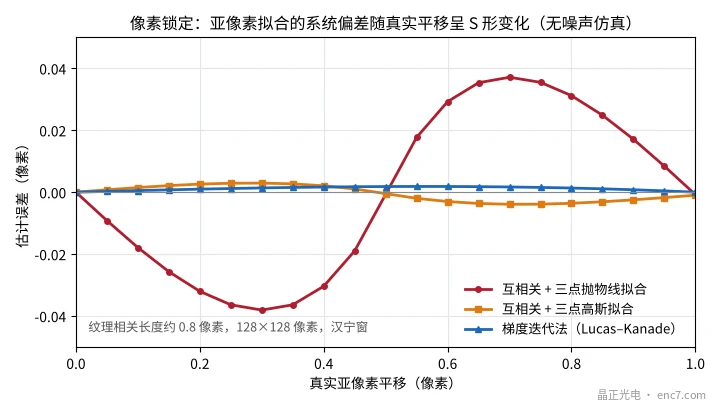
シミュレーション条件はテクスチャの相関長約 0.8 画素、128×128 画素、ハニング窓である。三点放物線当てはめの偏差は最大約 0.038 画素、ガウス当てはめは約 0.004 画素、勾配反復法は約 0.002 画素である。テクスチャが細すぎると悪化する。相関長が 0.5 画素まで下がるとパターンはアンダーサンプリングされ、勾配法の偏差も約 0.03 画素まで上がる。したがってパターンの特徴は少なくとも二つの画素を覆うべきである。
実システムにはさらに、レンズ歪み、照明むら、画素応答の不均一、温度による倍率変化などの系統誤差がある。理想シミュレーションでの数千分の一画素は実際にはしばしば届かず、百分の一画素の桁で安定させるだけでも入念な校正が要る。
速度、遅延と計算量
モーションブラー:露光中にパターンは v·t_exp だけ動く。1 μs のパルス照明では、1 m/s のときブラーは 1 μm、約 0.29 画素で、まだ許容できる。10 μs 露光では 2.9 画素になる。
フレーム間変位:相対位置合わせだけを行う場合、隣接する二フレームは十分に重ならなければならない。視野 128 画素(約 0.44 mm)で、フレーム間変位を視野の 1/4 以下に抑えるとすると、10 kHz のフレームレートでの速度上限は約 1.1 m/s である。毎フレーム独立に復号できる絶対パターンには、この制限はない。
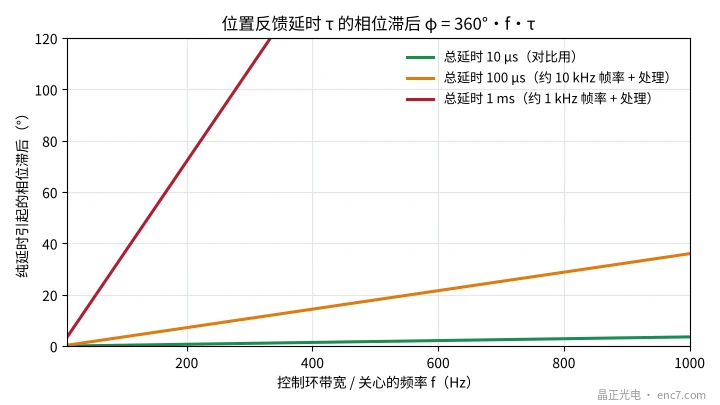
遅延:露光、読み出し、計算が合計遅延 τ をもたらし、周波数 f で 360°·f·τ の位相遅れを生じる。τ = 100 μs のとき、200 Hz では遅れは 7.2°、1 kHz では 36° となり、高帯域のサーボループでは無視できない(図3 参照)。
計算量:128×128 の複素 FFT は約 5N·log₂N ≈ 1.1×10⁶ 回の浮動小数点演算を要し、各フレームで少なくとも順変換と逆変換が各一回、10 kHz のフレームレートでは約 2×10¹⁰ 回/秒、データ流量は約 164 MB/s になる。これは通常、FPGA か専用ハードウェアを必要とする。
先端の方向と現実の難しさ
- パターンは依然として基準である:カメラが測るのは「パターンのセンサに対する位置」であり、パターン自身の位置誤差 Δx はそのまま角度誤差 Δθ = Δx/r になる。精密計測には、パターン自体にフォトリソグラフィ級の精度がなお必要である。ランダムテクスチャでは点ごとの校正が要り、摩耗や汚染によるドリフトにも直面する。
- 多自由度:一枚の画像から x、y と回転角を同時に解け、平面ステージなどの多自由度の用途に向く。一次元エンコーダに対する独自の利点である。
- グレーティング内挿との組み合わせ:カメラが絶対位置と低速での高精度を担い、従来のグレーティング読取りが高速度・低遅延の連続内挿を担うという、ハイブリッド構成もあり得る。
- 新しいセンサとアルゴリズム:イベント型ビジョンセンサや学習に基づく復号は研究段階にあるが、校正、解釈可能性、長期安定性はまだ検証が必要である。
エンジニアリングの要点
- まず物体側画素を計算する:画素サイズ ÷ 倍率に、実現できるサブピクセル精度(実務では 0.01 画素の桁で見積もる)を掛け、頼れる分解能を得る。
- サブピクセル手法を選ぶ:三点放物線当てはめのピクセルロッキングは数百分の一画素に達し得る。精密な場合はガウス当てはめ、位相法、または勾配反復法を使う。
- パターンの特徴は 2 画素以上:アンダーサンプリングはどの手法の偏差も大きくする。
- パルス照明でブラーを抑える:ブラー量 v·t_exp を 零点数画素以内に収める。
- 遅延が制御ループに与える影響を確かめる:φ = 360°·f·τ であり、100 μs の遅延は 1 kHz で既に 36° である。
- パターン精度を誤差予算に入れる:カメラ方式でも高精度パターンの必要性はなくならず、パターンの位置誤差は測定結果に直接入る。
まとめ
計算イメージング計測は「目盛 + アナログ分割」を「撮影 + アルゴリズム」に置き換え、多自由度、絶対位置決め、耐故障の面で魅力がある。サブピクセル精度の理論下限は十分に低くできるが、ピクセルロッキング、レンズと照明の系統誤差、フレームレートと遅延、計算量は現実の制約である。従来のグレーティング読取りを単純に置き換えるより補完する方が見込みが高く、精密パターンそのものが計測の基準であり続ける。
中国語原文記事の翻訳 (0187). ENC7 コード板メーカー(お問い合わせ) · 技術記事 · https://enc7.com
© 廊坊晶正光電技術有限公司(Langfang Jingzheng Optoelectronic Technology Co., Ltd.)無断転載を禁じます。本記事はAIの支援を受けて作成されています。