競合技術と動向
エンコーダ誤差補償への機械学習の適用
高調波補償とテーブル補償は、校正条件のもとでの繰返し誤差にしか効かず、温度や負荷が変わると誤差も変わる。本稿では一組の模式データで、静的補償、物理構造モデル、ガウス過程、ニューラルネットワーク、高次多項式を、内挿温度と外挿温度で比較し、過学習、交差検証、解釈可能性の要点を示す。
エンコーダの誤差補償は、通常は一つの温度、一つの取付け状態で校正され、角度に応じた補償テーブルが得られる。しかしハブと軸の熱不整合は偏心を変え、読取りヘッドのオフセットは温度とともにドリフトし、負荷は軸系を変形させるため、現場の誤差は校正時の誤差と一致しない。そこで温度や負荷なども入力として機械学習モデルで当てはめる、という提案がある。この道はどこまで行けるのか。従来の高調波補償とどう関係するのか。本稿では一組の模式データで、得るものとリスクの両方を計算する。
誤差モデル:e(θ) から e(θ, T, …) へ
従来の補償は回転角 θ だけを独立変数とする。
e(θ) = Σ [a_k·cos(kθ) + b_k·sin(kθ)]
ここで k は回転あたりの高調波次数、a_k、b_k は校正で得た係数である。運転条件を入れると、誤差は e(θ, x) となり、x には温度 T、負荷、回転方向などが入り得る。よくある機構は、熱不整合による偏心の変化(主に 1 次高調波)、負荷による軸系の変形(低次高調波)、読取りヘッドオフセットのドリフト(信号周期ごとに 1 回の内挿誤差)、正逆転のバックラッシ(回転方向に依存)である。
モデル化には二つの道がある。
- 物理構造モデル:高調波の形を保ち、係数を運転条件で変化させる。例えば a_k(T) = a_k0 + a_k1·(T − T₀)。パラメータに対して線形なので、最小二乗で一度に解け、各係数に物理的な意味がある。
- データ駆動モデル:ガウス過程回帰、小型ニューラルネットワーク、勾配ブースティング木などで、cosθ、sinθ、T などを入力として誤差を直接当てはめる。θ を cosθ、sinθ に符号化するのは、モデルが 360° の周期性を自然に満たすためである。
計算例:内挿と外挿
模式データを次のように構成する。1 次高調波の振幅 20″ + 0.6″/K·ΔT + 0.004″/K²·ΔT²、2 次高調波 8″ + 0.15″/K·ΔT、これに固定の 3 次(3″)と 8 次(1.5″)成分、測定雑音 1.5″ rms、ΔT は 25 ℃ を基準とした温度差。15、20、25、30、35 ℃ で各 128 点を訓練データとし、新しい温度で試験データを取る。
| モデル | パラメータ数 | 27.5 ℃(内挿) | 45 ℃(外挿) | 5 ℃(外挿) |
|---|---|---|---|---|
| 補償なし | — | 16.7″ | 25.2″ | 8.2″ |
| 静的補償(25 ℃ のみ、8 次) | 17 | 2.1″ | 10.1″ | 7.8″ |
| 物理構造(8 次、係数は T に対して線形) | 34 | 1.5″ | 2.0″ | 1.9″ |
| ガウス過程回帰 | 非パラメータ、640 点を保存 | 1.9″ | 1.9″ | 1.9″ |
| ニューラルネットワーク(2 層 × 32) | 1217 | 1.5″ | 4.8″ | 3.2″ |
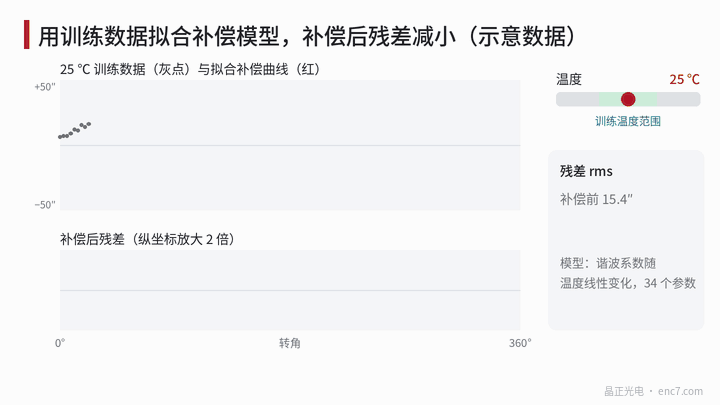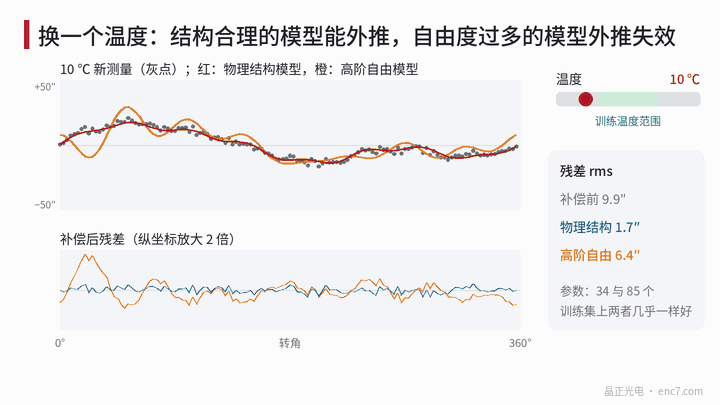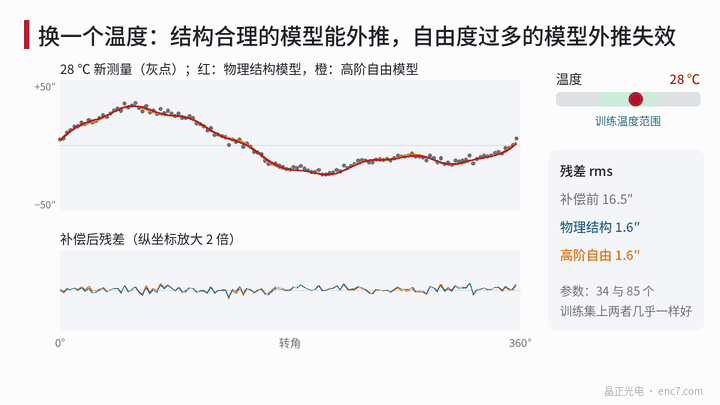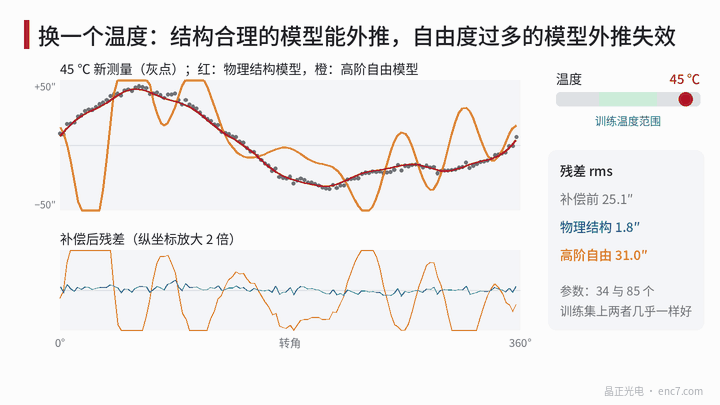
| 高次の自由モデル(係数は T の四次) | 85 | 1.6″ | 31.2″ | 30.3″ |
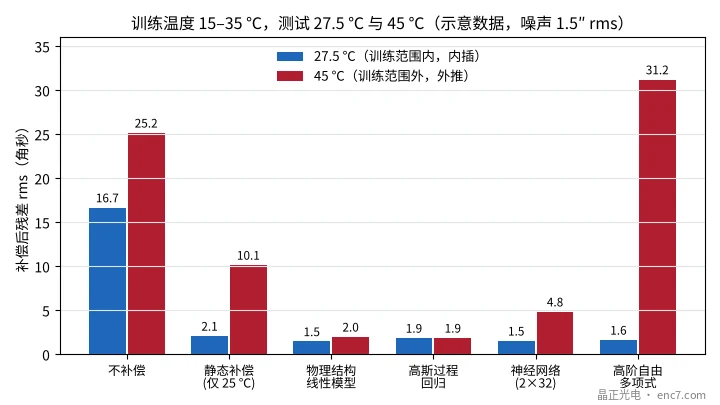
いくつかの観察がある。
- 訓練範囲内では、どれもよく似ている:静的補償を除き、各モデルの残差は 1.5″ の雑音レベルに近い。内挿の成績だけを見ても、モデルの優劣は分からない。
- 外挿で差が出る:物理構造モデルは 45 ℃ でも 2.0″ を保つ。ニューラルネットワークは 4.8″ まで悪化する。高次の自由モデルは 31.2″ に達し、補償なしの 25.2″ より悪い。
- ガウス過程は今回は良い結果だった。データから温度方向に長い相関長を学習したためである。ただしこの種のモデルはデータから離れると事前分布の平均に戻り、外挿の出来はカーネルとハイパーパラメータに依存し、一般則とはみなせない。
このデータの結論は「機械学習は使えない」ではなく、モデルが外挿できるかどうかは、構造が物理に合うかどうかで決まり、名前ではない、ということである。
過学習とモデル選択
訓練誤差はモデルの複雑さとともに単調に下がるので、モデルが見ていないデータで検証しなければならない。温度に依存する補償では、試験点を無作為に抜くのは信頼できない。同一温度の点は強く相関し、無作為分割はモデルの成績を過大評価する。より適切なのは温度ごとの leave-one-out 交差検証である。毎回ある温度の全データを残し、残りの温度で訓練してからその温度を予測する。
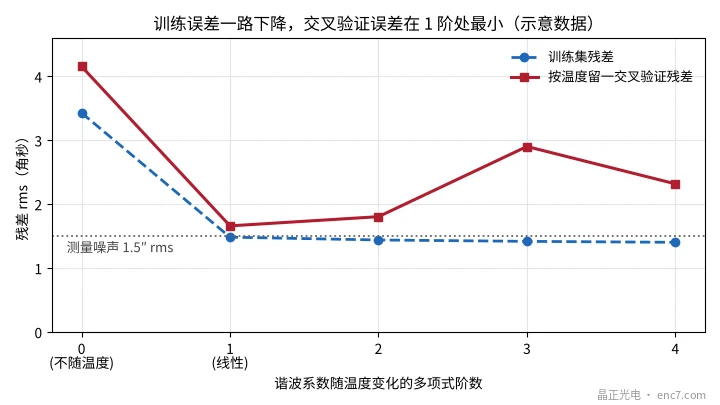
計算例では、多項式次数が 0 から 4 まで上がると、訓練残差は 3.43″ から 1.40″ まで下がり、すでに雑音を下回る。交差検証残差は順に 4.15″、1.66″、1.80″、2.90″、2.32″ で、1 次で最小になる。パラメータ数はデータ量とも対照すべきである。34 個のパラメータに対して 640 点は余裕があり、1217 個のパラメータを持つニューラルネットワークは主に正則化で制約される。
解釈可能性、安全と実装
- 解釈可能性:物理構造モデルの係数は診断に直接使える。例えば 1 次高調波の温度に対する傾きは熱不整合による偏心変化に対応し、異常があれば組立や材料まで遡れる。ブラックボックスモデルの予測は項ごとに照合しにくい。
- 適用域を定義する:訓練が覆った温度・負荷範囲を記録し、運転条件がそれを超えたら警報するか保守的な補償に戻す。同時に補償量の振幅を制限し、モデルが異常値を出さないようにする。
- 機能安全:補償は位置値を直接変える。安全関連機能に使う場合、アルゴリズム、データ、ツールチェーンは IEC 61508 などの規格の手順で検証する必要がある。
- 計算量と遅延:物理構造モデルは各サンプルで数十回の乗加算、2×32 のニューラルネットワークは約千回の乗加算である。数十 kHz の更新レートであれば組込みプロセッサで一般に担えるが、遅延と記憶は数え入れる必要がある。
- ドリフトと老化:モデルはある時点のデータに基づくので、再点検の周期を決めておく必要がある。
公開資料では、データ駆動手法は研究や装置全体の熱誤差補償に多く現れ、エンコーダ本体の層では高調波補償とテーブル補償がなお主流である。より実際的なのは「グレーボックス」である。物理構造モデルが主な誤差を担い、データ駆動モデルが残りを当てはめ、その出力を振幅制限する。
エンジニアリングの要点
- まず繰返し誤差をきれいに補償する:静的な高調波補償はなお基礎である。計算例では内挿温度の誤差を 16.7″ から 2.1″ に下げている。
- 物理構造をモデルに書き込む:係数が温度に対して線形に変わるモデルはパラメータが 34 個だけで、内挿も外挿も安定する。
- 運転条件ごとに leave-one-out で検証する:温度や負荷のまとまりごと残し、点を無作為に抜かない。さもなければ効果を過大評価する。
- 訓練の被覆は使用範囲より広く:計算例の高次自由モデルは 45 ℃ への外挿で、補償なしより悪い。
- 入力に周期性を符号化する:θ そのものではなく cosθ、sinθ を入力にする。
- 実装では振幅制限し、適用域を監視する:訓練範囲を超えたら警報するか、保守的な補償に戻す。
まとめ
機械学習は温度や負荷などの運転条件を誤差補償に取り込めるが、訓練範囲の中では物理構造モデルとの差は小さく、差が出るのは外挿、解釈可能性、検証のコストである。成否を決めるのはモデル構造、データの被覆、検証方法である。エンコーダについては、高調波の物理モデルを主軸とし、データ駆動モデルで補うのが、現時点ではより堅実な道である。
中国語原文記事の翻訳 (0188). ENC7 コード板メーカー(お問い合わせ) · 技術記事 · https://enc7.com
© 廊坊晶正光電技術有限公司(Langfang Jingzheng Optoelectronic Technology Co., Ltd.)無断転載を禁じます。本記事はAIの支援を受けて作成されています。