試験・信頼性・品質
高速ダイナミック試験:回転中のエンコーダ誤差と信号完整性
静的校正に合格したエンコーダでも6000 r/minでは数十秒角の位置遅れ、速度とともに増える内挿誤差、パルス欠落が出ることがある。本稿は一次フロントエンドモデルで振幅・位相・チャネル不整合を計算し、エッジ間隔で決まる最高速度式を与え、基準エンコーダ法と時間間隔法を比較する。
低速回転台で校正した2500本エンコーダの内挿誤差は1″未満である。サーボモータに載せ6000 r/minまで回すと、コントローラは現実より約46″遅れた位置を見、誤差曲線の形は静的と異なり、速度限界付近では時々カウントを落とす。いずれも板の目盛問題ではなく、「回り始めてから」出るダイナミック誤差である。本稿はその由来・大きさ・測り方を論じる。
静的誤差とダイナミック誤差
静的誤差は静止またはごく低速で測り、目盛誤差・偏心・正弦/余弦信号欠陥による内挿誤差を含む。角速度位置だけに依存し、速度には依存しない。
ダイナミック誤差は速度とともに変わり、主に:信号チェーン帯域制限による振幅低下と位相遅れ;A/B周波数応答の不一致による内挿誤差;計数・内挿・受信回路の速度限界によるパルス欠落;高速時の軸振動や板のアキシャル振れといった機械要因、を含む。
速度と信号周波数は f = N·n/60 で結ばれ、Nは線数、nは速度(r/min)。2500本・6000 r/minでは f = 250 kHz。
アナログフロントエンド:振幅・位相・チャネル不整合
フォトダイオード接合容量とトランスインピーダンスアンプがローパスをなす。一次モデルで近似すると
|H| = 1 / √(1 + (f/f_c)²), φ = arctan(f/f_c)
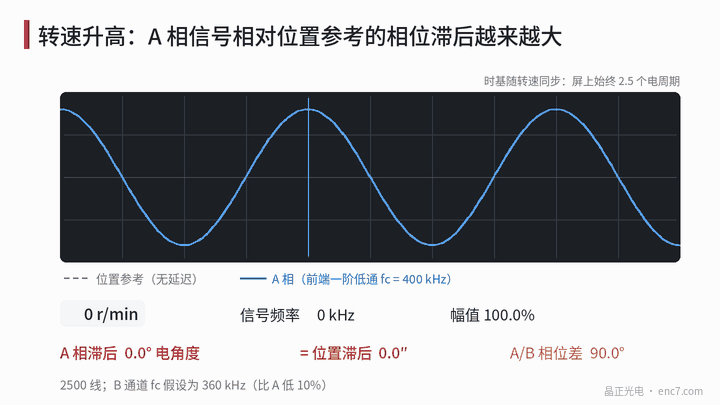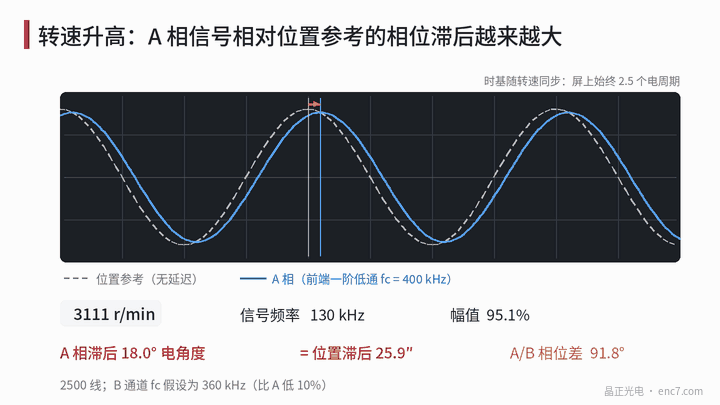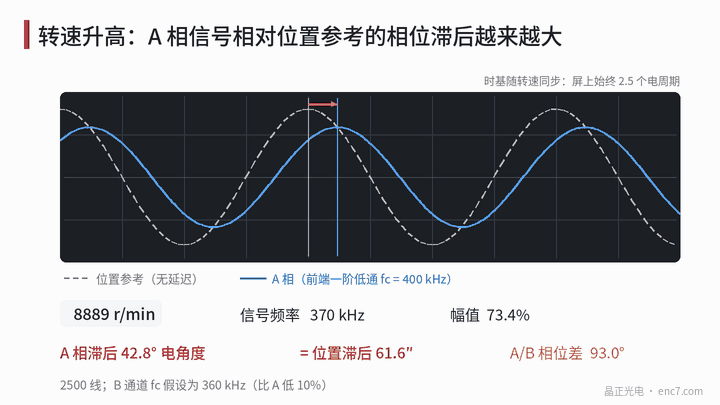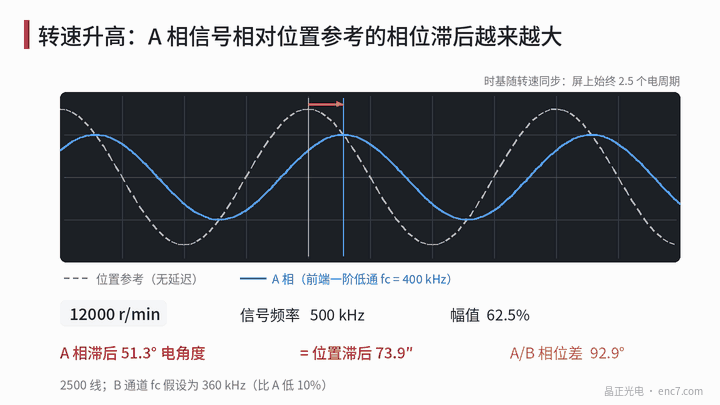
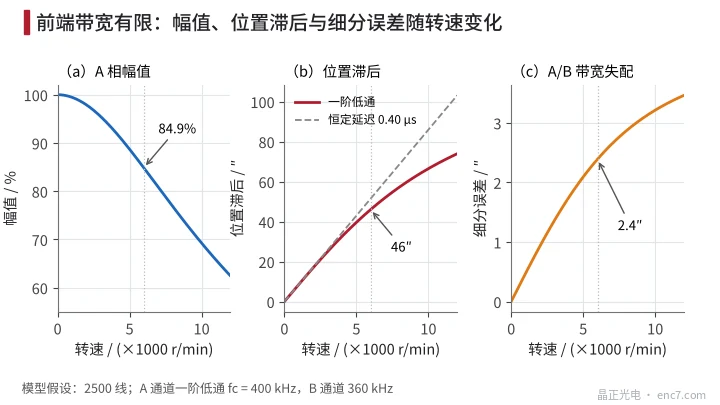
ここでf_cは遮断周波数、φは位相遅れ。f_c = 400 kHz(仮定)では6000 r/minで振幅は84.9%、位相遅れは電気角32.0°。電気角を線数で割ると機械角:32.0°/2500 = 0.0128°、すなわち約46″の位置遅れ。
低周波では一次ローパスは一定遅延 τ = 1/(2π·f_c) ≈ 0.40 μs に等価で、位置遅れ Δθ = ω·τ は速度に比例する(図2b)。この遅れは目盛誤差ではなく、遅延が安定ならコントローラで速度により補償できる;温度やロットで遅延が変わると補償残りが残る。
より微妙なのがチャネル不整合である。チャネルBのf_cがAより10%低い(360 kHz)と、6000 r/minで両者の位相差は約92.8°、振幅差約3%、2周期当たり内挿誤差約2.4″が生じ;12000 r/minでは約3.5″に近づく(図2c)。低速校正はこの項を見ない。
デジタル経路:エッジ間隔とパルス欠落
内挿後に方形波を出すエンコーダでは一回転あたりカウントは4·N·k(kは内挿倍率)。カウンタや内挿チップは隣接エッジをt_minより近づけられないので、最高速度は
n_max = 60 / (4·N·k·t_min)
2500本・×25内挿・t_min = 100 nsでは n_max = 2400 r/min。実信号には位相誤差とジッタがあり、最小エッジ間隔は平均より短いので余裕が要る。
ケーブルも余裕を食う。A/B差動対の5 nsスキューは250 kHz原信号では電気角わずか0.45°だが、100 nsの内挿エッジ間隔の5%になる。
アブソリュート直列エンコーダにパルス欠落はないが、サンプリング遅延がある。遅延τは位置遅れ 360°·(n/60)·τ に対応し、τ = 1 μs・6000 r/minでは約0.036°(約130″)。コントローラは位置がいつサンプリングされたかを正確に知る必要がある。
小さな静的誤差のダイナミック増幅
位置誤差は速度を導くときに増幅される。一回転あたりk周期の誤差 e·sin(kθ) では速度測定の相対変動はk·e。2500本の2周期当たり内挿誤差では k = 5000;e = 1″(4.85×10⁻⁶ rad)で速度変動は約2.4%。高速ではこの変動周波数がサーボ帯域を大きく上回り濾波される;低速では帯域内に入りトルクリップルやノイズになる。低速で滑らかなエンコーダには総合精度だけでなく短い周期誤差が小さいことが要る。
ダイナミック試験のやり方
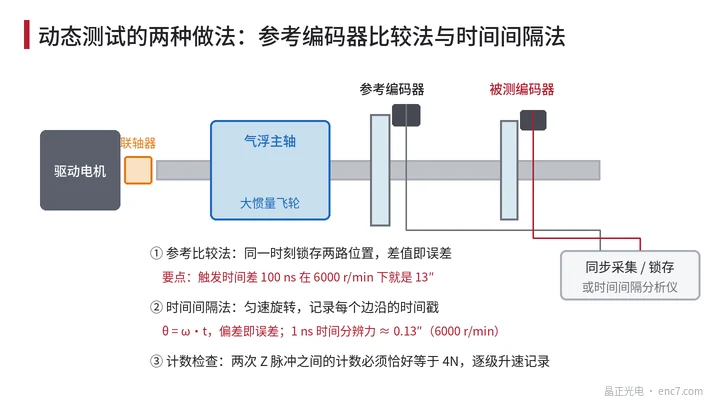
- 基準エンコーダ比較:被検と高精度基準を同軸にし、定速で両位置を同時ラッチし差分を誤差とする。速度を段階上げ低速曲線と比較すればダイナミック分が分離できる。同期が鍵:両ラッチ時刻の100 ns差は6000 r/minで既に13″の偽誤差;カップリングねじりと軸振動も別途評価する。
- 時間間隔法:大慣性エアベアリングスピンドルを定速またはコーストダウンさせ、時間間隔アナライザが各エッジにタイムスタンプ;θ = ω·t で時間を角に直し理想等分と比較する。基準エンコーダ不要;6000 r/minで1 ns時間分解能は約0.13″に相当;主誤差源は一回転内の速度変動。
- 信号完整性確認:オシロで速度対振幅、高速リサージュ、実ケーブル長での差動信号アイ図を見る。
- カウント確認:連続する二つのZパルス間のカウントは厳密に4N(内挿出力なら4·N·k)でなければならない;速度を段階上げながら記録し、ずれがあれば欠落または余分なカウント。
工学上の要点
- 仕様の精度は試験速度を明記する。高速用途にはダイナミック誤差指標かフロントエンド帯域と遅延が要る。
- フロントエンド帯域は最高信号周波数を十分上回る(数倍余裕)とし、A/Bチャネルのデバイス整合を管理する。本例では10%不整合でも高速内挿誤差約2.4″。
- 位置遅れは速度に比例し補償可能;重要なのは遅延の安定性——必要なら遅延の温度係数を測る。
- 内挿出力では n_max = 60/(4·N·k·t_min) で最高速度を確認し、ジッタとケーブルスキューの余裕を残す。
- 基準比較は二つのラッチをナノ秒で同期させる。さもなくば高速では偽誤差が被検誤差を大きく上回る。
- 低速滑らかさ指標は短い周期誤差を見る。2500本で1″の内挿誤差は既に約2.4%の速度変動に相当する。
まとめ
エンコーダ誤差は角に依存する静的分と速度に依存するダイナミック分に分かれる。フロントエンド帯域は振幅低下と速度比例の位置遅れを生み、チャネル不整合は速度とともに増える内挿誤差を生み、デジタル経路のエッジ間隔限界がパルス欠落なしの最高速度を決める。同期ラッチ付き基準比較、または時間間隔法を複数速度で試して初めて、回転中のエンコーダを十分に特徴づけられる。
中国語原文記事の翻訳 (0198). ENC7 コード板メーカー(お問い合わせ) · 技術記事 · https://enc7.com
© 廊坊晶正光電技術有限公司(Langfang Jingzheng Optoelectronic Technology Co., Ltd.)無断転載を禁じます。本記事はAIの支援を受けて作成されています。