信号トラブル事例集
症状:回転速度を上げるとリサージュが円から傾いた楕円になる――両チャネルの帯域幅の不一致
低速ではリサージュが円なのに、回転速度を上げると傾いた楕円になる場合、多くはA相・B相の帯域幅の不一致が原因である。500 kHzと450 kHzなら200 kHzでの位相差は約2.2°となる。本記事では位相差と振幅比の周波数依存性を導き、チャネル間時間差・サンプリング時間差との区別、速度段階別の測定法と停止状態での光量変調スイープ、帯域幅整合の許容差を示す。
試験台で低速校正をするときはすべて正常で、リサージュは教科書どおりの円である。ところがモータに取り付けて五、六千r/minで回すと、同じ読取りヘッドのリサージュが傾いた楕円になり、内挿誤差も増え、止めると元に戻る。このような「高速時にだけ現れる」位相誤差の最も多い原因は、A相・B相のアナログチャネルの帯域幅の不一致である。本記事ではその周波数依存性を導き、チャネル間時間差やサンプリング時間差との見分け方、測定方法、そして両チャネルの帯域幅をどこまで揃えるべきかを説明する。帯域幅そのものがフォトダイオード容量とトランスインピーダンスでどう決まるかは、本ライブラリのフォトダイオード容量と帯域幅の記事を参照。
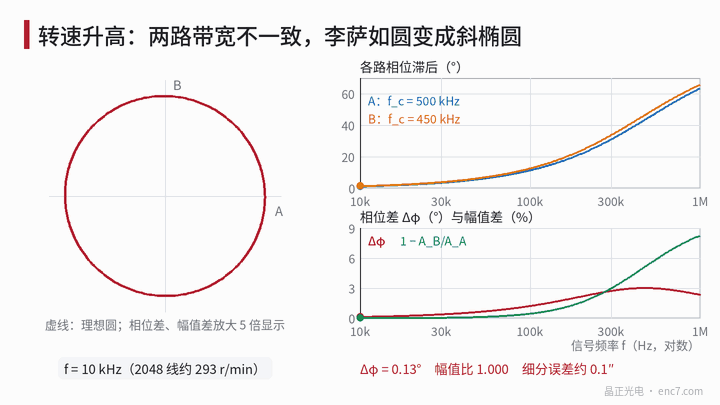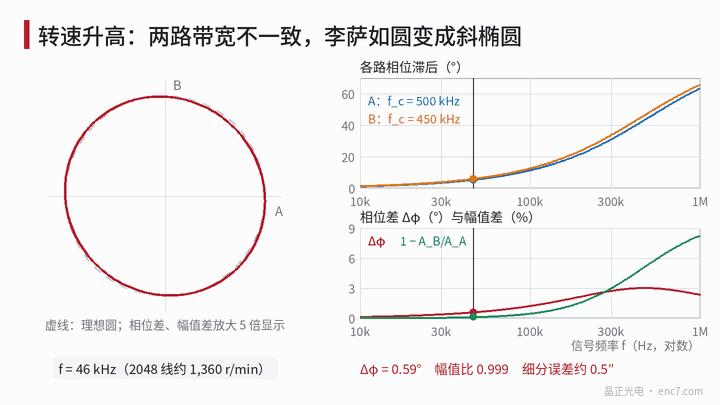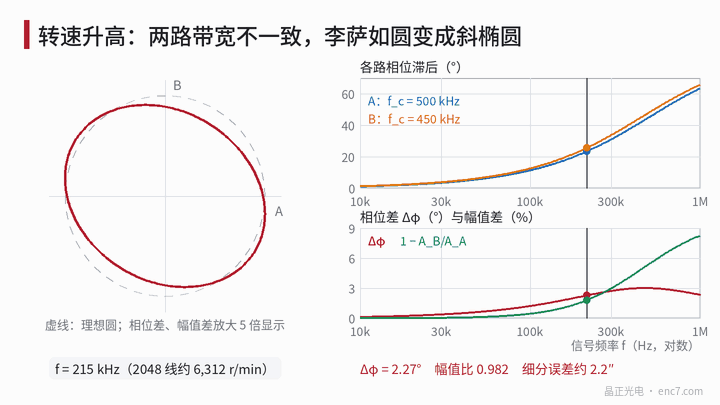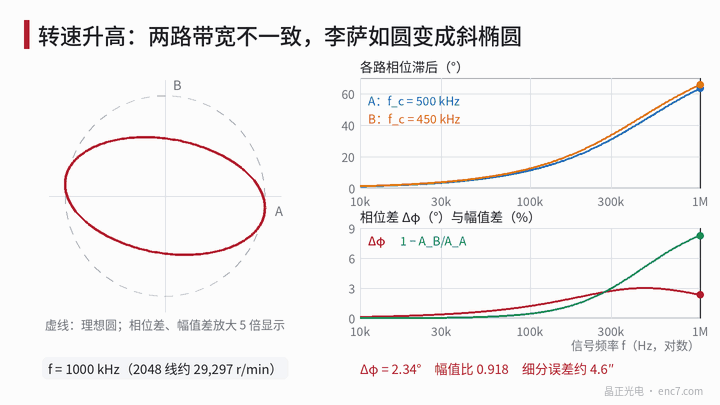
モデル:位相差と振幅比の周波数依存性
各チャネルのフロントエンドを一次ローパスH = 1/(1 + j·f/f_c)で近似し、A・Bのカットオフ周波数をそれぞれf_A、f_Bとする。両チャネルの位相遅れの差と振幅比は
Δφ = arctan(f/f_B) − arctan(f/f_A)
ρ = A_B/A_A = √(1 + (f/f_A)²) / √(1 + (f/f_B)²)
ここでf = N·n/60は信号周波数、Nはスリット数、nは回転速度(r/min)。f_A = 500 kHz、f_B = 450 kHz、f = 200 kHzのとき、両チャネルの遅れはそれぞれ21.80°と23.96°で、差は2.16°、振幅比は0.984である。
この式には覚えておくべき三つの性質がある。
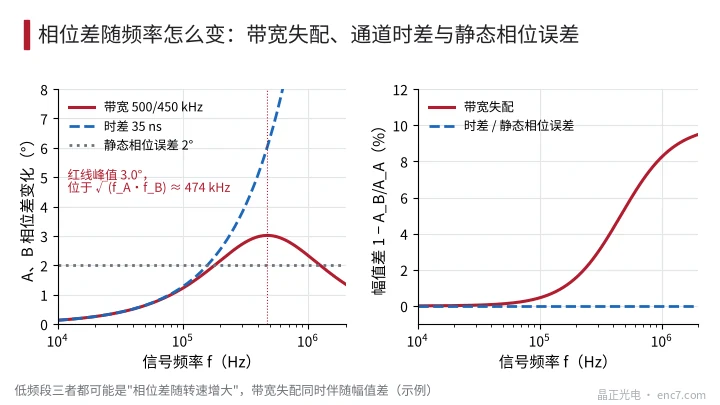
- 低周波域では一定の時間差のように見える。 fがカットオフ周波数より十分低いとき、Δφ ≈ 360°·f·Δτ、Δτ = (1/f_B − 1/f_A)/(2π)で、例では35 ns。
- 位相差にはピークがある。 f = √(f_A·f_B) ≈ 474 kHzで最大となり、Δφ_max = arctan[(f_A − f_B)/(2√(f_A·f_B))] ≈ 3.0°、それより上ではかえって減少する。
- 振幅差は単調に増加する。 低周波域ではf²に比例して増え、高周波では1 − f_B/f_A = 10%に近づく。
位相差は楕円を45°方向に傾け、振幅差は座標軸方向に押しつぶす。どちらも一周期に二回の内挿誤差を生み、その振幅は約½·√(Δφ² + δ²)(δ = 1 − ρ、いずれもラジアン)である。このほかΔφ/2の固定オフセットがあり、回転速度に応じた位置遅れとして現れる。2048本(電気角1 radは約100.7″)で換算すると:
| f | 2048本での回転速度 | Δφ | 振幅差δ | 内挿誤差 |
|---|---|---|---|---|
| 50 kHz | 1465 r/min | 0.63° | 0.1% | 0.56″ |
| 100 kHz | 2930 r/min | 1.22° | 0.5% | 1.09″ |
| 200 kHz | 5859 r/min | 2.16° | 1.6% | 2.06″ |
| 300 kHz | 8789 r/min | 2.73° | 3.0% | 2.82″ |
最初の三行では誤差がほぼ周波数に比例しており、これが「速いほど悪くなる」原因である。atan2で直接シミュレーションすると、200 kHzでの誤差振幅は0.0205 radで、近似式と一致する。
ほかの「回転速度で変わる」原因との区別
回転速度に依存する位相誤差の原因は一つではなく、周波数特性がそれぞれ異なる(図2参照)。
| 原因 | Δφとfの関係 | 振幅比とfの関係 | オシロスコープ上のアナログリサージュ |
|---|---|---|---|
| 両チャネルの帯域幅不一致 | 最初は直線的に増え、√(f_A·f_B)でピークの後に減少 | f²で低下し始める | 傾いてつぶれた楕円 |
| チャネル間時間差Δt(フィルタ群遅延、コンパレータ、配線) | 360°·f·Δt、直線的に増え続ける | 不変 | 傾いた楕円 |
| 静的位相誤差(読取りヘッドのアジマス角、検出エリア配置) | 回転速度によらない | 不変 | 低速時から傾いた楕円 |
| デジタル側でのA・B時分割サンプリング | 360°·f·Δt_s | 不変 | 円のまま |
最後の項目は見落とされやすい。一つのADCでA・Bを交互にサンプリングすると、サンプリング間隔Δt_sがデジタル領域で位相差を生む。オシロスコープで見たアナログ信号はまったく正常なのに、内挿誤差は回転速度に比例して増える。したがって最初のステップとして、「アナログ側のリサージュ」と「デジタル側の内挿誤差」が一致するかを比較する。
測定:速度段階別と停止状態での光量変調スイープ
速度段階ごとにリサージュを観察する。 最高回転速度までの範囲で6〜8段階の回転速度を選び、各段階で差動プローブによりA・Bを同時に取り込み、楕円フィッティングでΔφとρを求める。横軸をf = N·n/60に換えてプロットし、Δφ = φ₀ + 360°·f·Δt + [arctan(f/f_B) − arctan(f/f_A)]でフィッティングすれば、三つの成分が分離できる。オシロスコープの二つのチャネルとプローブ自体の時間差は先に校正しておく。二本のプローブを入れ替えて各一回測定し、平均すれば消去できる。
停止状態での光量変調スイープ。 高速運転が難しい場合は、軸をA・Bが等振幅となる45°付近で止め、定光量フィードバックを止め、信号発生器でLED電流に小振幅の正弦波変調(深さ5%〜10%)を重畳し、10 kHzから1 MHzまでスイープしてA・B出力の交流成分の比を測る。両チャネルは同じ光量変調を受けるので、比はH_B/H_Aそのものであり、LED自身の帯域幅は比の中で打ち消される。両チャネルのオフセットは交流成分に付加項を生じるが、45°と225°の二つの位置で各一回測定して差を取れば消せる。この方法の上限は、LED駆動の変調帯域幅とS/N比で制限される。
回路基板に触れられる場合は、小容量のコンデンサを介して各トランスインピーダンスアンプの入力にテスト電流を注入し、各チャネルの伝達関数を直接測ることもできる。
帯域幅整合の許容差
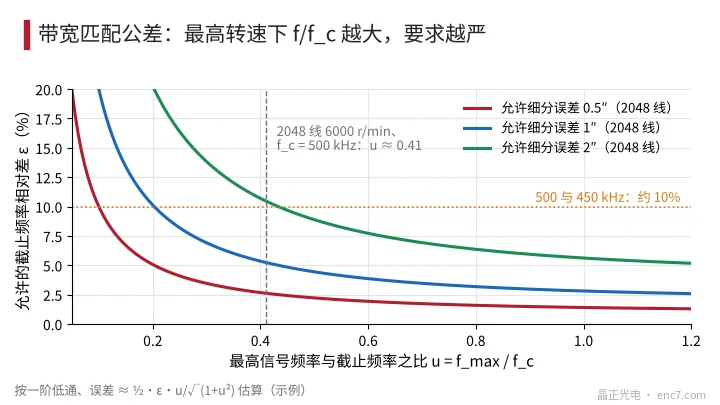
両チャネルのカットオフ周波数の相対差をε = (f_A − f_B)/f_A、最高信号周波数とカットオフ周波数の比をu = f_max/f_cとする。εが小さいとき誤差は約½·ε·u/√(1 + u²)なので、許容誤差E(電気角、rad)を与えると:
ε ≤ 2E·√(1 + u²) / u
2048本での許容値:
| 許容誤差 | u = 0.2 | u = 0.4 | u = 0.8 |
|---|---|---|---|
| 0.5″ | 5.1% | 2.7% | 1.6% |
| 1″ | 10.1% | 5.3% | 3.2% |
| 2″ | 20.3% | 10.7% | 6.4% |
計算例:2048本、6000 r/minではf_max ≈ 205 kHz、f_c = 500 kHzならu ≈ 0.41。高速時の内挿誤差を1″以下にするには、両チャネルのカットオフ周波数の差を約5%以内に抑える必要がある(図3参照)。
不一致の出どころ:フィルタ抵抗1%、コンデンサ5%の場合、RC積は最悪で約6%ずれる。トランスインピーダンスの帯域幅は入力容量の平方根にほぼ反比例するので、両チャネルのダイオード容量や配線容量が10%違えば帯域幅は約5%違う。オペアンプのゲイン帯域幅積のばらつきも平方根で効く。対策は、両チャネルに同一ロットの1%〜2%コンデンサと同じデュアルオペアンプを使い、レイアウトを対称にすること。必要ならf_cを上げてuを下げるが、それに伴うノイズ増加も検算する。
エンジニアリングのポイント
- まずf = N·n/60で回転速度を信号周波数に換算し、ある一つの回転速度だけでなく、Δφと振幅比のf依存曲線を見る。
- 帯域幅不一致は低周波域ではΔτ = (1/f_B − 1/f_A)/(2π)の時間差と等価で、500/450 kHzなら約35 ns。
- 見分け方:帯域幅不一致は振幅差を同時に伴い、位相差にピークがある。時間差は直線的な位相のみ。静的誤差は低速時から存在する。サンプリング時間差はアナログのリサージュには現れない。
- 高速運転が難しい場合は、停止状態の光量変調スイープでH_B/H_Aを測り、45°と225°で各一回測定してオフセットを消す。
- 帯域幅整合の許容差はε ≤ 2E·√(1 + u²)/uで決める。2048本、u = 0.4、1″なら約5%。部品は1%〜2%のコンデンサを同一ロット・同一パッケージで選ぶ。
まとめ
回転速度を上げるとリサージュが傾いた楕円になるのは、多くの場合両チャネルのローパス帯域幅の不一致による。位相差はまず周波数に比例して増え、√(f_A·f_B)でピークに達し、振幅差は増え続け、常用速度域では誤差はほぼ回転速度に比例する。速度段階別のフィッティングや停止状態での光量変調スイープで時間差・静的誤差・サンプリング時間差と切り分け、許容誤差から帯域幅整合の許容差を逆算すれば、設計と受入れの両面でこれを管理できる。
中国語原文記事の翻訳 (0223). ENC7 コード板メーカー(お問い合わせ) · 技術記事 · https://enc7.com
© 廊坊晶正光電技術有限公司(Langfang Jingzheng Optoelectronic Technology Co., Ltd.)無断転載を禁じます。本記事はAIの支援を受けて作成されています。