信号トラブル事例集
症状:リサージュ楕円の傾きが一回転に一回揺れる――偏心によるピッチ不整合
偏心により読取り半径が一回転に一回変化し、A/B検出エリア間の位相差は 2π(n + 1/4)(e/r)cosθ で揺れます。r = 10 mm、e = 20 μm、n = 3 では約±2.3°です。本稿では静的な位相誤差との違いと自己校正への影響を説明し、回転角ごとの区分フィッティングと径方向微小移動による診断方法を示します。
オシロスコープのX-YモードでA・Bを見ると、リサージュ図形は一回転のうちにまず45°方向へ傾き、次に円になり、さらに135°方向へ傾き、一回転に一往復します。一回転分のデータで楕円フィッティングを一度行うと位相誤差はわずか零点数度ですが、補正後も内挿誤差は回転角とともに起伏し続けます。静的な傾いた楕円の原因と調べ方は本シリーズの傾いた楕円の記事で扱い、読取り半径の誤差による位相誤差の式を示しました。本稿ではその動的な版を扱います。偏心により読取り半径が一回転に一回変化し、位相誤差がそれにつれて揺れるのです。
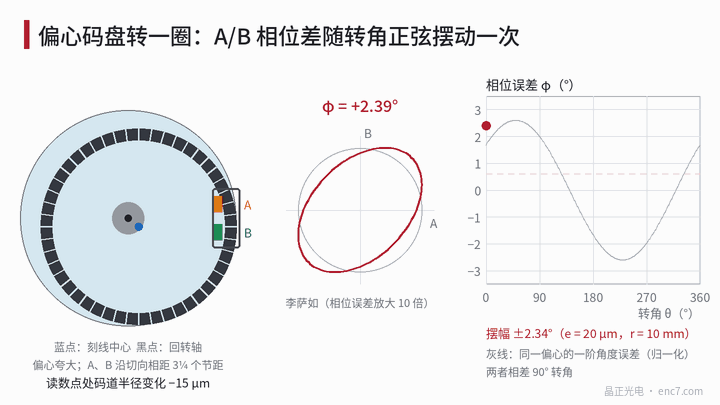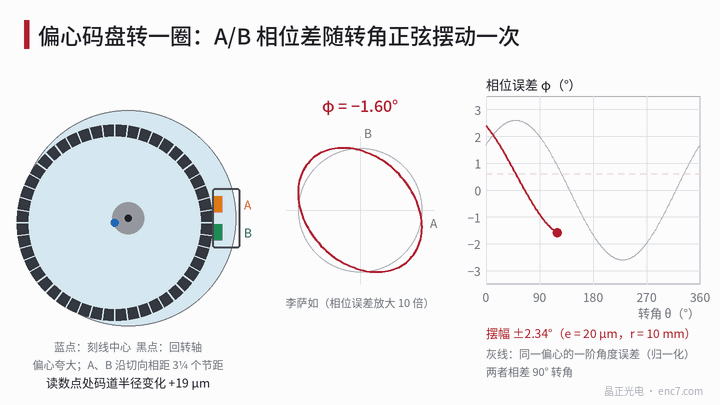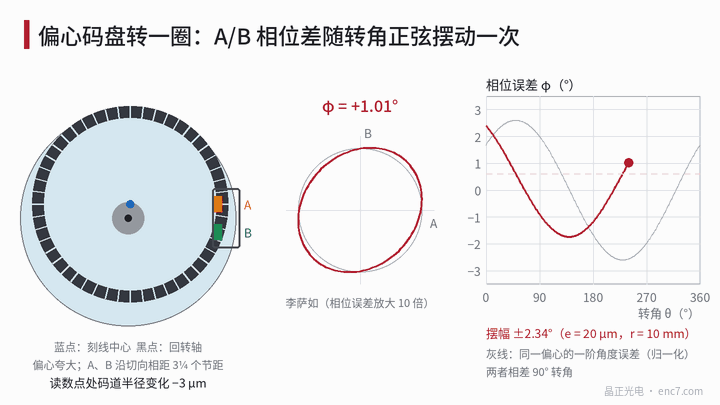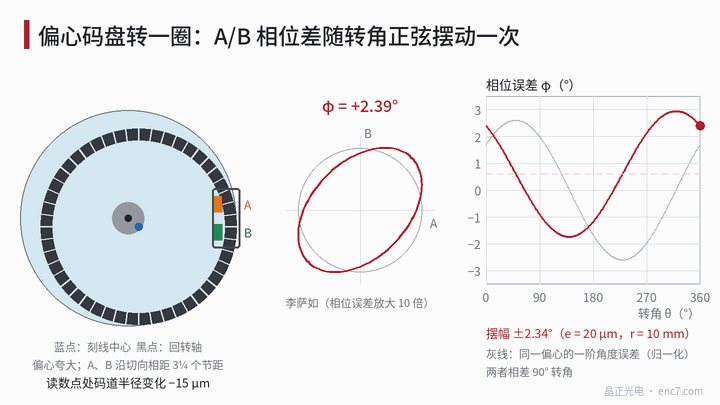
モデル:読取り半径が揺れ、検出エリア間の位相差も揺れる
検出エリア分割構造の読取りヘッドでは、A・B二つの検出エリアが接線方向に (n + 1/4) 個の設計ピッチpだけ離れています(nは整数)。目盛線の中心が回転軸に対してeだけ偏心していると、読取り点から目盛線中心までの距離は r − e·cos(θ − θ_e) となり、局所ピッチも同じ比率で変わるので、A・Bの位相差の90°からのずれは
φ(θ) = φ0 + 2π·(n + 1/4)·(e/r)·cos(θ − θ_e)
となります。φ0は静的な位相誤差(読取りヘッドの取付け半径、方位角、回路遅延など)、θ_eは偏心の方向です。計算例:r = 10 mm、e = 20 μm、n = 3 のとき、揺れ幅は 2π × 3.25 × 0.002 ≈ 0.041 rad、約±2.3°です。
偏心は読取り点での目盛線の向きも ψ ≈ (e/r)·sin(θ − θ_e) だけ回転させます。A・B二つのエリアが径方向にもΔyずれていると、2π·Δy·ψ/p の項が加わります。Δy = 0.2 mm、2048ライン(p ≈ 30.7 μm)のとき振幅は約4.7°です。この項はsinで変化し、ピッチ不整合の項とは回転角で90°ずれており、両者を合成した揺れ幅は二つのベクトル和になります。
どちらのメカニズムも回転角に対して一回転に一回で、回転速度には依存しません。一方、回路遅延による位相誤差は周波数とともに大きくなり、回転角では変わらないので、二つの回転速度で再測定すれば除外できます。
静的な位相誤差との違い
静的な位相誤差φ0は一回転を通して変わらず、楕円フィッティング一回で補正できます。しかし一回転ごとに揺れる部分はそうはいきません。
- 内挿誤差は約φ/2で、一周期に二回現れる。φが一回転に一回揺れると、2N次成分が1次で変調されることになり、誤差スペクトルの 2N ± 1 次に側帯波が現れる。
- 自己校正が一回転分のデータで平均パラメータを求める場合、残差には揺れ幅の半分が残る。上の例の2048ラインでは約±2.1″(位相誤差1°は約0.9″に相当)。
- ある回転角で一度だけ校正すると、他の回転角での残差は最大で揺れ幅の二倍に達し得る(校正点がちょうど極値にある場合)。上の例では約3.6″。
- オンライン逐次補正の時定数が一回転より短いと、低速では揺れに追従できても高速では追従できず、内挿誤差が回転速度とともに変わるように見える。
回転角で補間する36区分の補正テーブルに切り替えると、例では残差が約0.2″まで下がります(図2右参照)。問題は補正アルゴリズムではなく、パラメータ自体が回転角とともに変わることにあるとわかります。
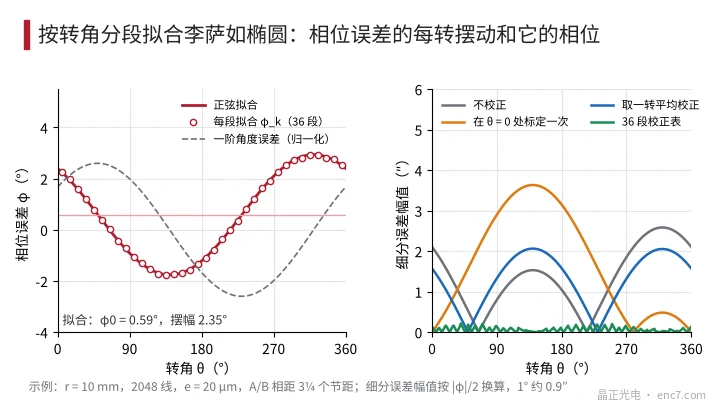
診断:回転角ごとの区分フィッティング
- 区分収集:Zを角度基準とし、等速で一回転以上回して、A・Bのサンプルを回転角でK区分(例えば36区分)に分けます。各区分には数十周期の信号が含まれます。
- 区分ごとのフィッティング:各区分で楕円フィッティングを行ってφ_kを求め、さらに φ_k = φ0 + a·cosθ_k + b·sinθ_k でフィッティングします。揺れ幅は √(a² + b²) です。揺れ幅が区分フィッティングの繰返し性(一般に0.1°程度は達成可能)より明らかに大きい場合に限り、一回転ごとの揺れと判定します。
- 位相を見る:揺れの位相を一次の角度誤差の位相と比べます。一次誤差は基準エンコーダによる校正、または直径方向に対向する二つの読取りヘッドの読み値の差から得られます。両者が回転角で約90°ずれていれば主因はピッチ不整合、同相または逆相なら主因は目盛線の向きの回転と二つのエリアの径方向のずれです。
- 径方向微小移動による校正:読取りヘッドを径方向に既知のΔr(例えば20 μm)動かすと、静的φ0の変化量 Δφ0 = 2π(n + 1/4)·Δr/r から感度 k_r = Δφ0/Δr が得られます。上の例では20 μmが2.34°に相当し、k_r ≈ 0.117°/μm です。偏心の推定値 e ≈ 揺れ幅 ÷ k_r を、ダイヤルゲージで実測したトラックの振れ、またはe/rの一次誤差と照合し、一致すれば確認できます。
- 二つの回転速度で再測定:揺れ幅が回転速度で変わらないことで、回路遅延とオンライン補正の遅れを除外します。
設計・製造のポイント
- リサージュの傾きが一回転に一回揺れたら、まず偏心を疑う。揺れ幅は約 2π(n + 1/4)·e/r で、r = 10 mm、e = 20 μm、n = 3 では約±2.3°。
- A/B検出エリア間の周期数nが大きいほど敏感になる。四相を一周期内に交互配置したアレイでは、同じ偏心でも約±0.18°にとどまる。
- 自己校正パラメータは一回転分のデータで求める。高精度が必要なら回転角で区分したテーブルを作り、一か所だけで校正しない。
- 揺れの位相が一次の角度誤差と90°ずれていればピッチ不整合、同相なら二つのエリアの径方向のずれと目盛線の向きの回転を示す。
- 径方向に20 μm動かしてΔφ0を測れば、nを知らなくても揺れ幅を直接偏心に換算できる。
- 根本対策は芯出し。偏心を半分にすれば、揺れ幅と 2N ± 1 次の側帯波が同時に半分になる。
まとめ
リサージュ楕円の傾きが一回転に一回揺れるのは、偏心により読取り半径と局所ピッチが一回転に一回変化し、検出エリア間の位相差がそれにつれて揺れるためです。これは静的な位相誤差とは異なり、一回転平均の補正では消えず、一か所だけで校正した補正ではさらに悪化します。回転角ごとの区分フィッティングで揺れ幅と位相を測り、径方向微小移動による校正で偏心に換算すれば原因を確認できます。芯出しと交互配置の読取りヘッドが根本的な対策です。
中国語原文記事の翻訳 (0234). ENC7 コード板メーカー(お問い合わせ) · 技術記事 · https://enc7.com
© 廊坊晶正光電技術有限公司(Langfang Jingzheng Optoelectronic Technology Co., Ltd.)無断転載を禁じます。本記事はAIの支援を受けて作成されています。