信号トラブル事例集
症状:同形式の読取りヘッドに交換すると原点が数カウントずれる——原点窓の位置公差
同形式の読取りヘッドに交換して原点が数カウントずれる原因は、取付け位置決め、位置決めピンまわりの回転、検出エリアの内部公差、そして原点窓がゲートマージンを越えたときの周期飛びである。本記事では各項を読取り半径での変位とカウントに換算し(r = 15 mm、2500本で1カウント約9.4 μm)、互換性バジェットとクロス交換試験を示す。
アフターサービスで読取りヘッドを交換した、あるいは生産ラインで同形式の別の読取りヘッドに替えて再測定したら、原点復帰位置が変わった。一、二カウントずれることもあれば三、四カウントのこともあり、まれにちょうど4カウントずれる、あるいはZが細くなる、1回転に二つ出る。コード板も軸も動かしておらず、変わったのは読取りヘッドだけである。「どれだけずれれば正常か」に答えるには、まず原点位置をいくつかの成分に分け、それぞれを読取り半径での変位とカウントに換算し、どの成分を厳しくすべきか、どの成分を調整や電子的原点設定で解決すべきかを判断する。電気的原点と機械的原点の誤差連鎖全体は本ライブラリの用語編を参照されたい。ここでは読取りヘッド互換の一環だけを扱う。
原点位置を決める成分
ゲート後のZは、生の原点信号とA = B = 1象限とのANDであり、そのエッジはA、Bのエッジそのものである。したがってコード板に対する原点位置は二つの部分からなる。
Z位置 = s_m + s_i + k·p
- s_m:回転軸に対する読取りヘッド基準の接線方向取付け位置。位置決め面、位置決めピンと穴のはめあい、ねじ穴のすきまで決まる。
- s_i:読取りヘッド基準に対するインクリメンタル検出エリアの接線方向位置。読取りヘッドの内部公差である。
- k·p:生のZが何番目の信号周期に入るか。インクリメンタル検出エリアに対する原点窓の位置zで決まる。pはピッチ。
前の二項は連続的に変化し、そのままカウントに換算できる。第三項は周期単位の飛びで、zがゲートマージンを越えない限りkは変わらない。
換算の基準:r = 15 mm、2500本のときp = 2πr/N ≈ 37.7 μm、4逓倍の1カウントはp/4 ≈ 9.42 μmで、129.6″に相当する。2回の組立て間の原点差は
ΔC = (Δs_m + Δs_i)/(p/4) + 4·Δk
互換性バジェット
| 項目 | 公差(例) | 換算 |
|---|---|---|
| 読取りヘッドの位置決め(接線方向) | ±15 μm | ±1.6カウント |
| 位置決めピンまわりの回転:ピンから検出窓まで10 mm、回転1 mrad | ±10 μm | ±1.1カウント |
| 読取りヘッド基準に対するインクリメンタル検出エリア | ±10 μm | ±1.1カウント |
| インクリメンタル検出エリアに対する原点窓 | ±10 μm(電気角約±95°) | 0または±4カウント |
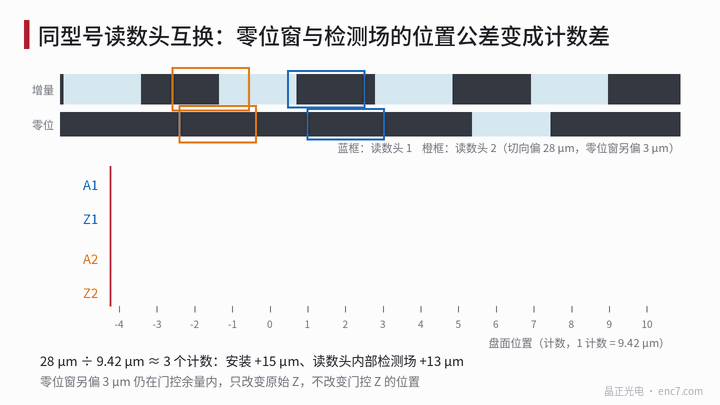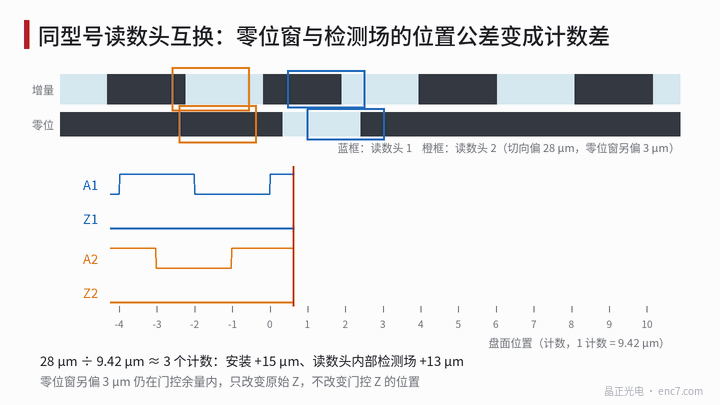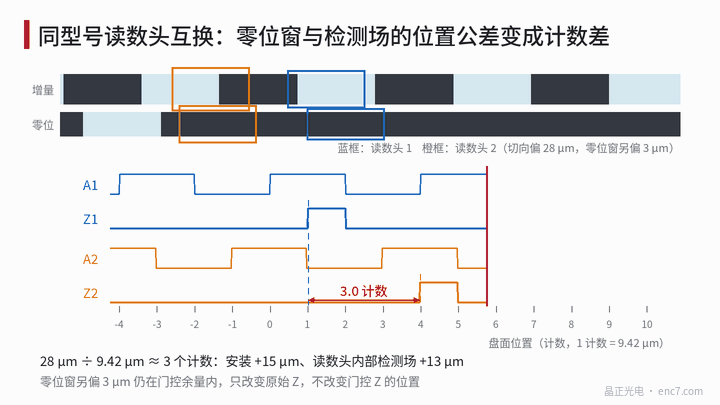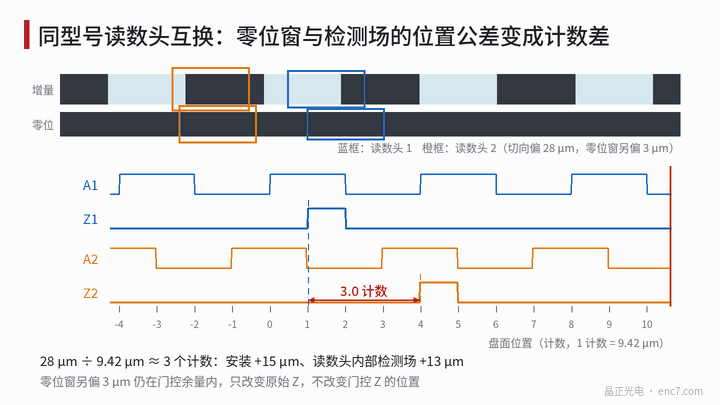
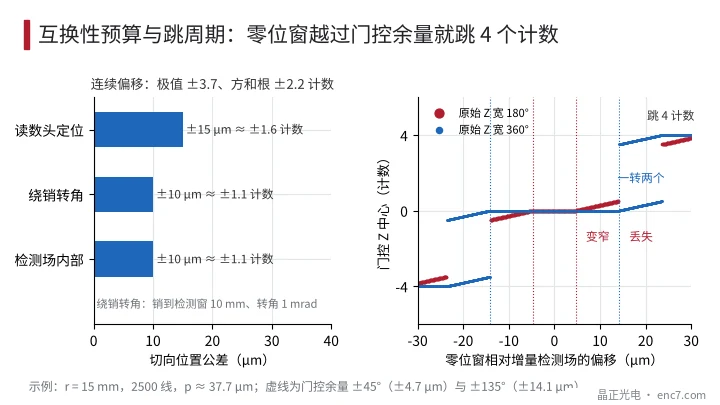
連続成分の最悪値は±35 μmで約±3.7カウント、二乗和平方根で約±2.2カウントである(図2左)。つまり「ヘッド交換後に二、三カウントずれる」のは、この位置決め方式では正常なばらつきである。交換後も原点を±1カウント以内に保つには三項の和を±9.4 μmまで抑える必要があり、ねじと通常の位置決めピンだけでは難しい。
角度方向の公差は過小評価されやすい。読取りヘッドを1本のピンで位置決めし、もう一つのねじ穴で回り止めする場合、回転Δβは検出窓でL·Δβの接線方向変位を生む。Lはピンから検出窓までの距離である。L = 10 mm、Δβ = 1 mradなら10 μmで、約1カウントになる。
しきい値のばらつきの影響は小さい。ゲート後Zのエッジは A、B で決まるので、生Zのしきい値が変わっても生Zの幅と中心が変わるだけで、ゲートマージンを消費するにとどまる。ゲートなし出力の場合に限りエッジを直接動かすが、電気角90°にわたる生Zのエッジは、しきい値が10%変わっても約9°、わずか0.1カウントしか動かない。
周期飛び:原点窓がゲートマージンを越える
生Zの幅がW_rのとき、ゲートマージンは±(W_r − 90°)/2である。
- W_r = 180°:±45°、すなわち±4.7 μm。読取りヘッド内部の原点窓公差±10 μmはすでにこれを超えており、一部の読取りヘッドではZが細くなる。ずれが135°~225°の間ではZが消え、さらに大きいと隣の周期に飛び、原点はちょうど4カウントずれる。
- W_r = 360°:±135°、すなわち±14.1 μmで、±10 μmの公差をカバーできる。超えると生Zの両端がそれぞれ一つの象限にかかり、1回転に細いZが二つ現れ、さらに大きいとやはり4カウント飛ぶ(図2右)。
したがって原点差がちょうど4の整数倍である場合、あるいはZが細くなる、消える、1回転に二つ出る現象を伴う場合は、取付け位置決めではなく、インクリメンタル検出エリアに対する原点窓の位置を調べるべきである。コード板上の原点トラックとインクリメンタルトラックの半径差が大きいほど、偏心とアジマス角による相対位相ずれも大きくなり、同じくこのマージンを消費する(本ライブラリの原点合わせ設計編を参照)。
クロス交換試験
- 基準をつくる:同じコード板上に取り外さない基準読取りヘッドを1台残すか、軸に基準エンコーダを結合する。被試験読取りヘッドのZ位置を基準側のカウントで表す。
- クロス組合せ:読取りヘッド2~3台と取付け位置2か所(または機体2台)を用意し、各組合せで3回着脱してZ位置を記録する。
- 起源を分ける:同じ読取りヘッドが別の機体でも同じずれを示せば読取りヘッド内部(s_iまたはz)、ずれが機体についてくれば取付け面と位置決め穴、同じ組合せの着脱間でばらつきが大きければ位置決めの繰返し精度である。
- 数値の特徴を見る:ずれが連続的に分布していれば9.42 μm/カウントで変位を逆算し、取付け公差・内部公差と照合する。ずれが0と±4に集中していれば原点窓とゲートマージンを調べ、必要なら生Zのテストポイントで A = B = 1 象限に対する位置を確認する。
- 対策を決める:連続ずれは位置決めピンの厳格化か、組立て時の信号による芯出しで対処する。周期飛びは生Zの拡幅と原点窓公差の厳格化で対処する。システムが許せば、読取りヘッド交換後にコントローラで原点オフセットを再校正する。
実務のポイント
- まず換算する:読取り半径15 mm、2500本なら1カウント約9.4 μm、接線方向28 μmは3カウントになる。
- 読取りヘッドの接線方向位置決めとピンまわりの回転は、読取りヘッドの内部公差より大きいことが多い。原点の互換性が求められるなら、まず位置決めを厳しくする。
- 交換後の原点を±1カウント以内にするには三つの連続公差の和をp/4未満にする必要があり、細ピッチのコード板では実質的に信号による芯出しか電子的原点設定に頼るしかない。
- 原点差が4の整数倍、あるいはZが細くなる・消える・1回転に二つ出る場合は、インクリメンタル検出エリアに対する原点窓の位置と生Zの幅を調べる。
- 生Zの幅が約1周期ならゲートマージンは±135°で、180°幅のときの±45°よりはるかに広く、互換性に有利である。
- 基準読取りヘッドのカウントで行うクロス交換試験により、読取りヘッド内部、取付け面、着脱繰返し性の三種類の起源を分離できる。
まとめ
同形式の読取りヘッドへの交換で原点が数カウントずれる場合、連続成分は取付け位置決め、ピンまわりの回転、検出エリアの内部公差から来ており、p/4でカウントに換算できる。ちょうど4カウントの飛びは原点窓がゲートマージンを越えたことによる。各項を読取り半径でのμmとカウントに換算して互換性バジェットを組み、クロス交換試験で起源を分ければ、位置決めを厳しくするか、生Zを広げるか、交換後に原点を再校正するかを決められる。
中国語原文記事の翻訳 (0235). ENC7 コード板メーカー(お問い合わせ) · 技術記事 · https://enc7.com
© 廊坊晶正光電技術有限公司(Langfang Jingzheng Optoelectronic Technology Co., Ltd.)無断転載を禁じます。本記事はAIの支援を受けて作成されています。