信号トラブル事例集
症状:UVW転流信号の間隔が電気角120°にならない——転流トラックの点検
転流誤差は極対数倍に拡大され、機械角Δθ_mは電気角p·Δθ_mに相当する。4極対、e = 10 μm、r = 10 mmのとき偏心の寄与は約0.23°にすぎず、数度の偏差の多くはしきい値と遷移帯、センサ位置、あるいはモータ自体に由来する。本記事では六つのエッジ間隔による指紋判定と、逆起電力と比較する点検手順を示す。
サーボモータの電源投入時の転流で騒音が大きく、ある区間だけ電流が高い。オシロスコープで見ると、U、V、W三相の矩形波の位相差がきれいな電気角120°になっておらず、エッジ間隔が57°のところもあれば63°のところもある。モータの逆起電力と比べると偏差はさらに大きい。転流トラックのパターン設計、窓位置、位置合わせ規則は本ライブラリのUVW転流トラック設計編を参照されたい。ここで扱うのは、組み立て後に測ったら合わないとき、問題がコード板、読取りヘッド、しきい値、モータ自体のどこにあるかをどう判断するかである。
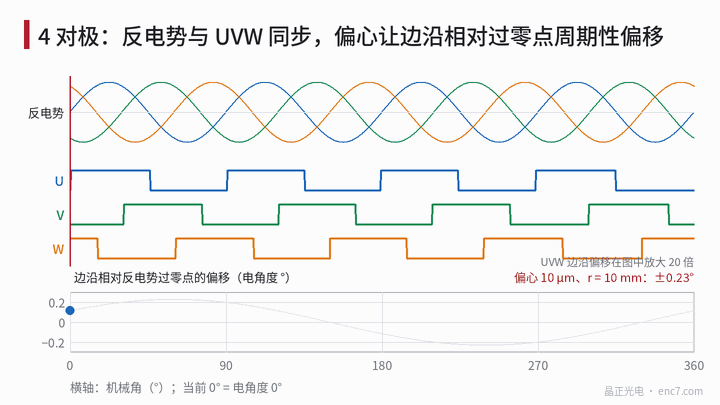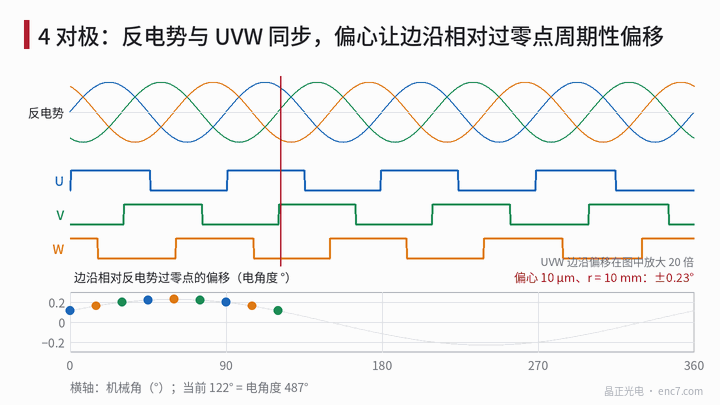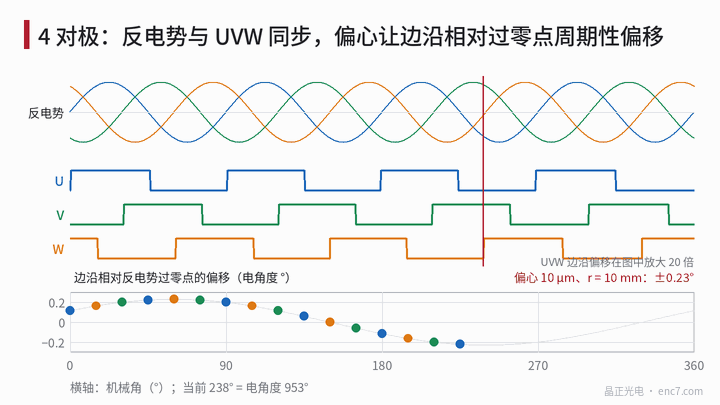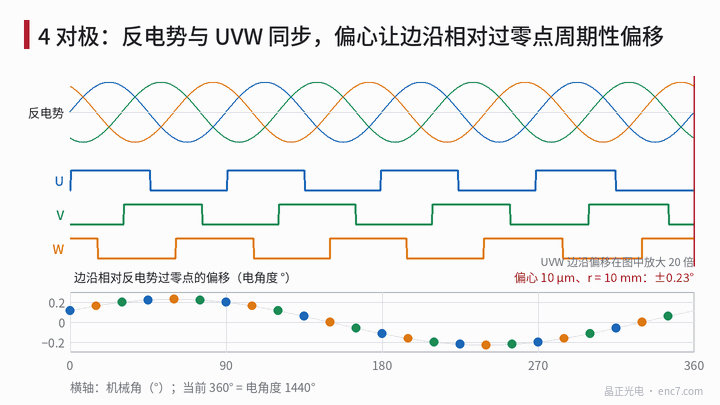
判定基準:六つの間隔と位置合わせ偏差
p極対モータの電気角はθ_e = p·θ_mである。三相矩形波は電気角60°ごとにエッジが一つ現れ、正転時の順序はU↑、W↓、V↑、U↓、W↑、V↓で、一回転あたり6p個のエッジがある。評価する量は二種類ある。
- 間隔:隣り合う二つのエッジの電気角差で、理想値は60°。エンコーダだけで決まり、エンコーダ自身のインクリメンタルカウントで測定できる。2500本を4逓倍すると一回転あたり10000カウント、4極対なら1カウントは電気角約0.14°で、分解能は十分である。
- 位置合わせ:各エッジの、対応する逆起電力ゼロクロスに対する偏差。その平均値は転流原点の校正誤差であり(校正方法は本ライブラリの転流角校正編を参照)、平均値まわりの各エッジのばらつきこそが「120°にならない」問題である。
機械角誤差が極対数倍に拡大される点が要である。同じ0.1 mmの接線方向誤差は、r = 10 mmでは機械角0.57°だが、4極対では電気角2.3°になる。
各要因の大きさ
| 要因 | 換算 | 例 | 電気角 |
|---|---|---|---|
| 転流トラックの偏心 | p·e/r | e = 10 μm、r = 10 mm | ±0.23°(一回転に一回) |
| 単一トラック・三センサの接線方向取付けずれ | p·Δy/r | Δy = 0.1 mm | 2.3° |
| 光量20%低下、しきい値固定 | 遷移幅 × 0.125 | 窓0.3 mm、遷移幅p·b/r = 6.9° | エッジごとに0.86° |
| パターン線幅偏差 | p·Δw/r | 片側5 μm | 0.11° |
| エッジの目盛線グリッドへの丸め | ピッチの半分 × p | 2500本 | 最大0.29° |
| 回路遅延 | 360°·f_e·Δt | 3000 r/min、1 μs | 0.07° |
| モータ磁石の位置誤差 | p·Δs/R | ロータR = 20 mm、0.1 mm | 1.15° |
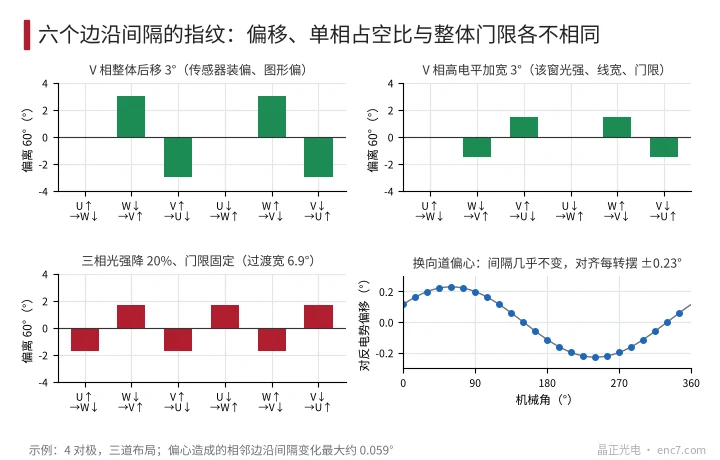
転流トラックはふつう内周にあり半径が小さいので、偏心による電気角への影響はインクリメンタルトラックより大きいが、例でもわずか0.23°である。しかも三トラック配置では三相の読取り点が同じ角度位置にあるため、偏心は三相にほぼ同じように効き、隣接間隔の変化は約0.06°にとどまる。したがって数度オーダの間隔誤差は、通常は偏心ではなく、しきい値と遷移帯、センサ位置、あるいは基準に使った逆起電力そのものの不正確さによる。
間隔パターンは指紋である
一電気周期内の六つの間隔偏差を順に並べると、要因ごとに異なるパターンになる(図2参照)。
- 一相全体のずれ(その相のセンサの取付けずれ、その相のパターンの位置ずれ):その相のエッジに隣接する間隔が一方は正、一方は負となり、0、+δ、−δ、0、+δ、−δと並ぶ。その相のデューティ比は変わらない。
- 一相のデューティ比変化(その相の窓の光量の違い、線幅偏差、しきい値のずれ):その相の二つのエッジが逆方向に動き、パターンは0、−d/2、+d/2、0、+d/2、−d/2となる。
- 三相共通のしきい値問題(光量全体の低下、しきい値固定):立上りエッジはすべて後ろへ、立下りエッジはすべて前へ動き、間隔は−、+と交互になり、三相のハイレベルが同時に狭くなる。
- 偏心:間隔はほとんど変わらず、位置合わせ偏差が一回転に一回揺れる。
- コンパレータのヒステリシス:すべてのエッジが運動方向にそろって移動し、間隔は変わらない。正転と逆転の位置合わせ偏差はヒステリシス角の約二倍異なる。
次に、p個の電気周期どうしが一致しているかを見る。p組のパターンが完全に同じなら、問題は読取りヘッド、しきい値、あるいは三相パターンの相対関係にある。電気周期の番号によって変わるなら、転流トラックの分割誤差、単一トラック方式の偏心、あるいは逆起電力と比較する際にはモータ磁石を調べる。
点検手順
- エンコーダだけで間隔を測る:低速一定で回し、インクリメンタルカウントで6p個のエッジ位置を記録して全間隔を算出する。正転、逆転で各一回。この段階はモータと無関係である。
- 指紋を照合する:上のパターンに従い、一相のずれ、一相のデューティ比、三相しきい値のどれかを判断する。正転と逆転の結果を平均してから判定し、ヒステリシスを除く。
- しきい値を検証する:LED電流または読取りギャップを変えてデューティ比を再測定する。デューティ比が光量で明らかに変わるなら、遷移帯が広くしきい値が固定されている。「光量20%低下で約0.86°移動」というオーダで照合する。
- 逆起電力と比較する:モータを外部から駆動し(巻線開放)、三本の等しい抵抗で作った仮想中性点に対して相逆起電力を測り、UVWと同時に記録する。同じカウント列から逆起電力ゼロクロスの間隔とUVWエッジ間隔をそれぞれ求める。前者の60°からのずれはモータに、後者はエンコーダに属し、位置合わせ偏差の平均値は転流原点の校正に属する。
- 判定基準(例。サーボアンプの要求に従う):六つの間隔がすべて60° ± 2°以内、各エッジの位置合わせ偏差の平均値まわりのばらつきが±2°以下。平均値は別途転流校正で扱う。
実務上のポイント
- すべて電気角で見積もる:半径rでの接線方向Δsによる電気角誤差はp·Δs/rで、4極対、r = 10 mmなら0.1 mmで2.3°になる。
- 偏心の転流への寄与は小さく、例では0.23°、しかも三トラック配置では間隔をほとんど変えない。転流のためだけに芯出しを厳しくする必要はない。
- 窓の遷移帯が広いほど、しきい値と光量の変化がエッジに与える影響は大きい。しきい値を光量に比例して追従させるか、窓の接線方向幅を小さくする。
- まずエンコーダ自身のカウントで間隔を測り、それから逆起電力と比較する。モータ磁石の誤差をコード板のせいにしないためである。
- 六つの間隔の正負パターンで、一相のずれ、一相のデューティ比、三相しきい値問題を直接見分けられる。
- 単一トラック・三センサ方式の120°は取付けに依存する。組立て時に実測間隔でセンサ位置を調整する。
まとめ
UVWの間隔が電気角120°にならないときは、まずエンコーダ自身のカウントで六つのエッジ間隔を測り、パターンから一相のずれ、一相のデューティ比、三相しきい値問題のどれかを判断する。偏心は例で約0.23°にすぎず、主因であることはまれである。次にモータを駆動して逆起電力と比較し、モータ磁石の誤差と転流原点の校正誤差を切り分ける。残ったものが、転流トラックと読取りヘッドで直すべき部分である。
中国語原文記事の翻訳 (0240). ENC7 コード板メーカー(お問い合わせ) · 技術記事 · https://enc7.com
© 廊坊晶正光電技術有限公司(Langfang Jingzheng Optoelectronic Technology Co., Ltd.)無断転載を禁じます。本記事はAIの支援を受けて作成されています。