コード板用語解説
温度ドリフト係数:ゼロ点ドリフト、比例ドリフト、振幅温度係数
温度仕様にはゼロ点ドリフト(″/K)、比例ドリフト(ppm/K)、振幅温度係数(%/K)がしばしば混在します。本稿では三者の由来と桁を説明し、二つの温度点における誤差の差を最小二乗でゼロ点項と比例項に分離する方法を導き、ゼロ点項は原点に依存し、全周回転には比例項がないことを示します。
ある仕様は「温度係数 0.1″/K」、別の仕様は「温度ドリフト 3 ppm/K」、また別の仕様は「信号温漂 −0.4%/K」と書きます。三つの数は単位が違い、測っている量も同じではありません。最初は読み値全体の平行移動、次は行程に比例して増える誤差、三つ目は信号振幅の変化であり、それ自体は位置の読みを変えません。これらを分けて初めて、温度が精度をどこで削っているか、誰が補償すべきかが判断できます。
三つの係数の定義
位置 x(直線、mm)または θ(回転、°)における誤差が温度 T のとき e(x, T) であるとし、温度が ΔT 変化したあと
e(x, T + ΔT) − e(x, T) ≈ (Z + S·(x − x0))·ΔT + 残りの項
- ゼロ点ドリフト Z:差のうち位置に依らない部分で、単位は μm/K または ″/K。読み値全体が平行移動し、基準点の移動に相当します。
- 比例ドリフト S:差のうち x − x0 に比例する部分で、単位は ppm/K(μm/m/K)。誤差は原点からの距離とともに線形に増えます。
- 振幅温度係数 K_A:信号振幅の相対変化率で、単位は %/K。上式には現れず、S/N比、内挿誤差、アラーム余裕に影響します。
- 残りの項:曲げなどの非線形な熱変形、回転時の各次高調波の変化、および測定の繰返し精度です。
x0 は原点です。上式から、原点が Δx 動くと Z は S·Δx だけ変わるので、ゼロ点ドリフトは原点(原点マークまたは固定点)と一緒に報告しなければなりません。
由来と桁
ゼロ点ドリフト:ブラケットの熱変形。 読取りヘッドのブラケットには測定方向に長さ L の熱膨張経路があります。二種類の材料の膨張係数差が Δα のとき、読取りヘッドは接線方向に Δα·L·ΔT 動き、ロータリエンコーダの読みの変化は Δα·L·ΔT/r です。例:L = 10 mm、ステンレス鋼の座にアルミブラケット(Δα 約 7 ppm/K)、r = 20 mm で約 0.72″/K。リニアスケールでは固定点自体も機械ベッドの伸びとともに動きます。斜め照明のもとでは軸方向の伸びもゼロ点ドリフトに結合し得ます(本ライブラリの温度影響の記事を参照)。
比例ドリフト:膨張の不整合、しかも何に対してかを明示する必要があります。 一端固定、残りが自由に伸び縮みできるリニアスケールでは、読み ≈ X·(1 − α_s·ΔT) です。X は物理位置、α_s はスケールの膨張係数です。物理長さに補正したレーザ干渉計を基準にすれば S = −α_s、関心が 20 ℃でのワーク寸法で、ワークと工作機械の膨張係数が α_m なら S = α_m − α_s です。ガラス尺(約 8–9 ppm/K)を鋼製工作機械(約 11–12 ppm/K)に載せた場合、前者の立場では約 −9 ppm/K、後者では約 +3 ppm/K となり、符号も大きさも違います。スケールとベースを剛に接着した場合はまた別です(フローティングと接着の違いは本ライブラリのリニアスケールの記事を参照)。
ロータリエンコーダの全周には比例項がありません。 一様膨張は放射状目盛線の角度位置を変えず、固定した読取り半径でのピッチも変わりません。しかも全周誤差は閉じなければならず、e(0°) = e(360°) なので、角度とともに線形に増える項は存在し得ません。コード板とハブの膨張不整合は偏心の変化(一次高調波)として現れ、ハブの荷重不均一は二次高調波として現れます。角度とともに増え、継ぎ目で戻る比例項が現れるのは、コードストリップを円に巻き、一端を固定し、ストリップとドラムの膨張係数が異なる場合に限られます。
振幅温度係数:光源が主です。 近赤外LEDの光出力温度係数は、デバイス資料では −0.3 %/K から −0.6 %/K がよく見られます。−0.4 %/K とすると、60 K 上昇後の振幅は約 79% まで下がります。近赤外でのシリコン検出器の応答度温度係数は正ですが小さく、LED波長の温度ドリフト(約 0.2–0.3 nm/K)が幾何光学式読取りのギャップ窓に与える影響も小さいです。精度に本当に効くのは A、B 二系統の振幅温度係数の差です。差が 0.01 %/K なら 80 K 後に振幅差は 0.8% となり、2048 本では約 0.4″ の二次内挿誤差が生じます。
二つの温度点でゼロ点項と比例項を分離する
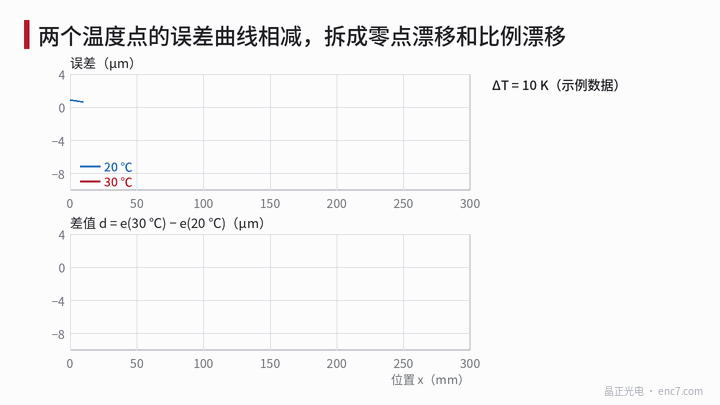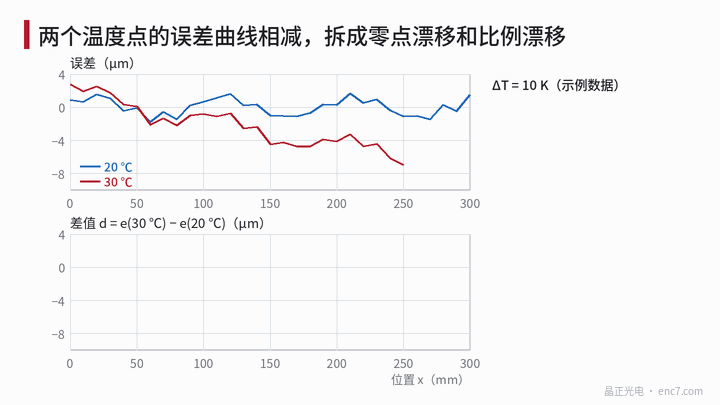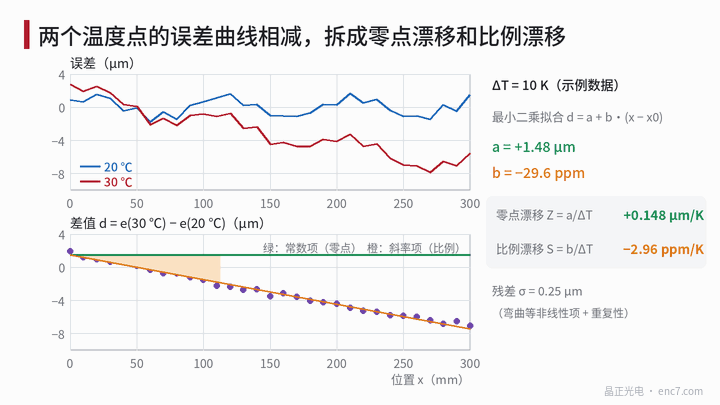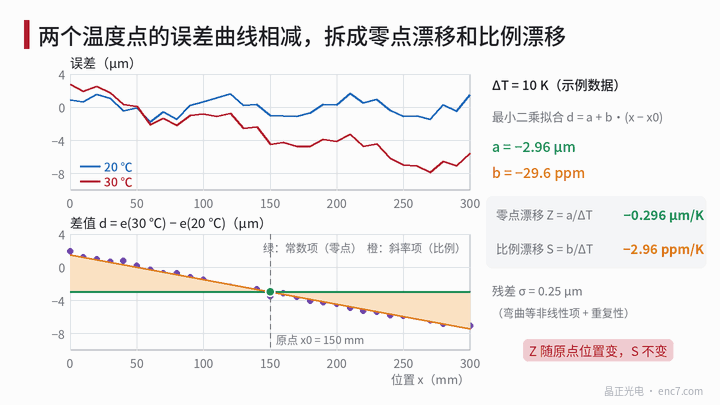
手順:T1、T2 でそれぞれ十分に均熱し、同じ位置群 x_i、同じ運動方向、同じ原点マークを原点として誤差 e1、e2 を測り、差 d_i = e2 − e1 をとり、最小二乗で
d = a + b·(x − x0)
とフィットします。すると Z = a/ΔT、S = b/ΔT です。残差は非線形熱変形と繰返し精度を反映します。傾きの標準不確かさは
σ_b = σ_r / √Σ(x_i − x̄)²
で、σ_r は残差の標準偏差です。
計算例(例示データ、図1参照):0–300 mm を 10 mm ごとに一点、ΔT = 10 K、フィット結果は a = +1.48 μm、b = −29.6 ppm、すなわち Z = +0.148 μm/K、S = −2.96 ppm/K。残差 σ_r = 0.25 μm、σ_b ≈ 0.51 ppm で、S の不確かさは約 0.05 ppm/K です。比例項は 300 mm で −8.9 μm 寄与し、ゼロ点項の 6 倍です。原点を 150 mm に移すと a は −2.96 μm、Z は −0.296 μm/K になります。
ロータリエンコーダではフィット式を定数加各次高調波に替えます。
d(θ) = a + Σ (c_k·cos kθ + s_k·sin kθ)
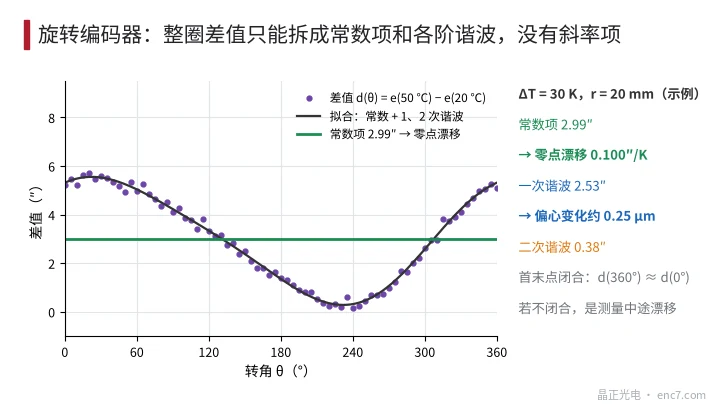
例では ΔT = 30 K、r = 20 mm、定数項 2.99″ で Z = 0.100″/K、一次高調波 2.53″ は約 0.25 μm の偏心変化、二次高調波は 0.38″ です。全周の差が先頭と末尾で閉じない場合は、測定中に基準または温度が漂ったことを意味します。正逆両方向で測るか、起点に戻って原点マークを再測してください。二つの温度点から得られるのは割線係数であり、係数自体が温度で変わる場合は少なくとも三つの温度点を測ります。
よくある誤判定
- スケール材料の膨張係数を「比例ドリフト」とし、物理長さ基準か工作機械基準かを示さない。数値は −9 ppm/K から +3 ppm/K に変わり得ます。
- ゼロ点ドリフトに原点を書かない、または温度とともに漂う治具を基準にする。測っているのは治具とエンコーダの合成値です。
- 定光制御を入れたまま振幅温度係数を測り、結果がほぼゼロになる。このときは LED 電流の温度変化を測り、高温でどれだけ駆動余裕が残るかを評価すべきです。
- ロータリエンコーダの一次高調波の温度変化を ppm/K で報告する。実際は偏心変化であり、単位は ″ または μm であるべきです。
- 二つの温度点のあいだで熱平衡を待たず、温度勾配による曲げを比例項とみなす。
設計上の要点
- 仕様は三項に分けて書く。Z(″/K または μm/K、原点を明記)、S(ppm/K、基準が物理長さか工作機械かを明記)、K_A(%/K、LED 駆動条件を明記)。
- 試験では両温度点で十分に均熱し、正逆測定して首尾の閉じを確認する。曲線が必要なら少なくとも三つの温度点を用いる。
- 分離は最小二乗による。直線は a + b·(x − x0)、回転は定数加高調波。残差も報告し、非線形項を S に押し込まない。
- 読取りヘッドブラケットの熱膨張経路は短く、材料は取付け座と揃える。接線方向 0.07 μm/K の変位は r = 20 mm で約 0.7″/K になります。
- 振幅そのものだけでなく A、B 二系統の振幅温度係数の差に着目する。0.01 %/K の差は 80 K の昇温で約 0.4″ の内挿誤差を生みます(2048 本)。
まとめ
ゼロ点ドリフトは平行移動、比例ドリフトは伸び縮み、振幅温度係数は信号の強弱であり、三者の由来も補償手段も異なります。二つの温度点の誤差差を最小二乗すれば前二者を分けられますが、ゼロ点項は原点に、比例項は基準に依存し、回転の全周には定数項と高調波しかなく、比例項はありません。
中国語原文記事の翻訳 (0273). ENC7 コード板メーカー(お問い合わせ) · 技術記事 · https://enc7.com
© 廊坊晶正光電技術有限公司(Langfang Jingzheng Optoelectronic Technology Co., Ltd.)無断転載を禁じます。本記事はAIの支援を受けて作成されています。