業界応用の深読み
ハーモニック減速機の伝達誤差試験台:入出力コード板の選び方
伝達誤差 TE = θ_out − θ_in/i は、入力と出力の両エンコーダで測る。本稿では両端の誤差が TE に換算される重みを導き、入力側の分解能と精度は i で薄まり、出力側の精度がほぼすべてを決めることを示し、i = 100 の計算例でスリット数、内挿、偏心、同期サンプリングの要求を与える。
ハーモニック減速機の伝達誤差(TE)は、通常、数十秒角から一分ないし二分角である。試験台は入力軸と出力軸にそれぞれエンコーダを取り付け、TE は両路の角度を換算した差である。両エンコーダは対称に見えるが、TE への寄与はまったく非対称である。入力軸は速く回り、その誤差はすべて減速比 i で縮小される。出力軸の誤差は、そのまま結果に入る。選定はこの非対称から出発する。
測定方程式と不確かさ
TE = θ_out − θ_in/i
ここで i は減速比(歯数で決まる正確な整数)であり、θ_in は連続累積しなければならず、剰余を取ってはならない。各誤差源は次式で合成する。
u_c² = u_out² + (u_in/i)² + (ω_out·Δt)²
ω_out は出力の角速度、Δt は両路のサンプリング時刻の差である。入力側の誤差は i で割られる。両路の同期誤差は、入力を先に取るか出力を先に取るかにかかわらず、TE に換算すると ω_out·Δt である。
試験台そのものの拡張不確かさは、被測定量の仕様の 1/5~1/10 より小さくなければならない。TE のピークツーピーク仕様を ≤ 60″ と仮定すると、U は 6~12″ 以下であるべきである。
入力側:i で薄まる
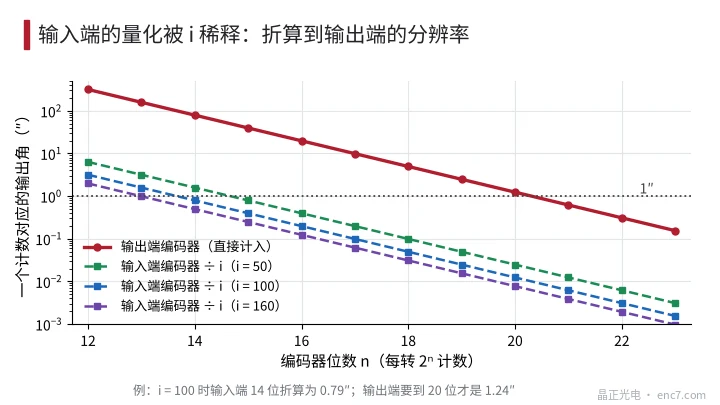
入力エンコーダのカウント q_in を出力側に換算すると q_in/i にすぎない。q_in/i ≤ 1″ とするには q_in ≤ i 秒角が必要で、i = 50、100、160 ではそれぞれ 15、14、13 ビットである(39.5″、79.1″、158.2″ に対応)。モータ側でよく使う 17 ビット(9.9″)は換算後わずか 0.099″ で、十分すぎる。
精度も同様に薄まる。例では入力エンコーダの精度は ±40″、換算後は ±0.4″ である。偏心 3 μm、r = 12 mm のとき一次誤差は 51.6″、換算後 0.52″ である。これは出力回転あたり i 次に落ち、ウェーブジェネレータの 1 次成分と同じ次数で、スペクトル上では分離できないが、振幅は小さい。
出力側:精度がほぼすべてを決める
出力エンコーダの誤差はそのまま計上される。要求は三点ある。
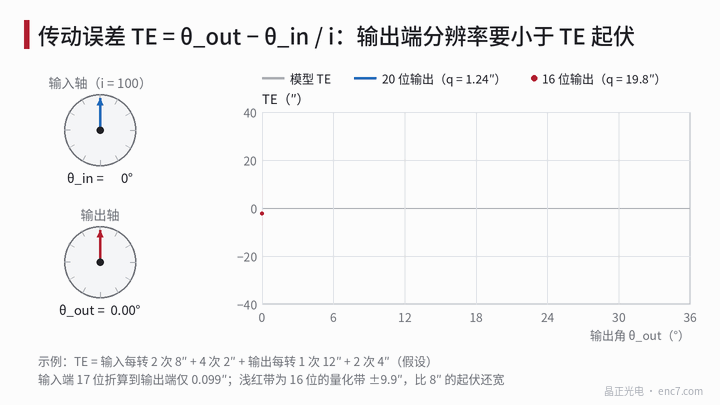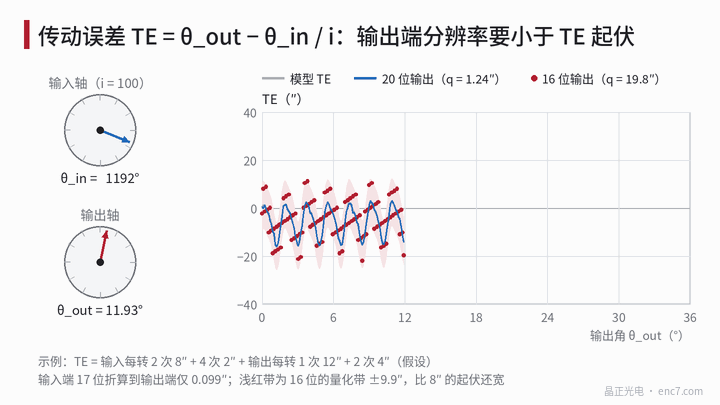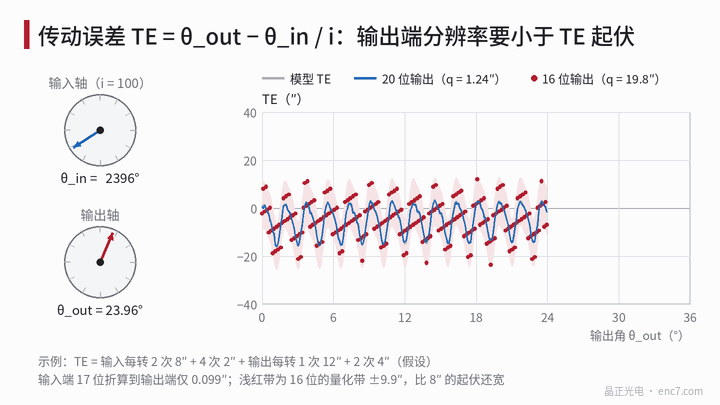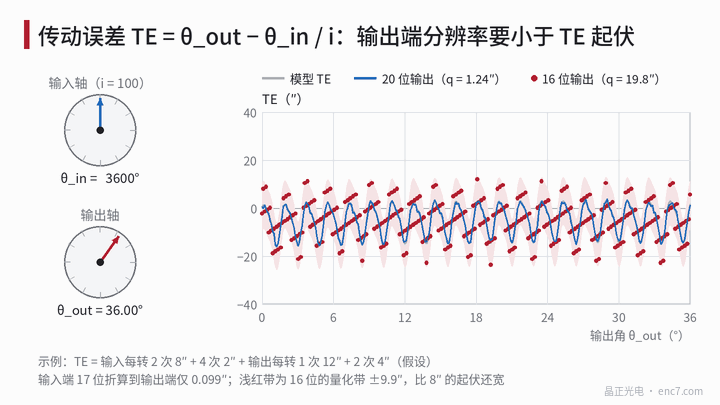
精度:ほかの項が無視できるとき U = 2a/√3 ≈ 1.15a(a は精度の半幅)なので、a は 0.87·U よりわずかに小さくなければならない。量子化:q_out は分解したい TE 成分の振幅の 1/5 より小さくなければならない。図1 では 16 ビット(19.8″)では 8″ の 2 次成分は測れず、20 ビット(1.24″)でようやく見える。低次誤差:エンコーダ自身の偏心誤差は出力回転あたり 1 回で、減速機出力の 1 次成分と同じ次数になり、そのまま偽の TE として重なる。Ø100 mm のコード板、r = 45 mm では、偏心 2 μm がすでに 9.2″ なので、出力側は対径の双読取りヘッドを用いるか、先に標準器で校正する。コード板は出力フランジに直接取り付け、カップリングを介さない。カップリングの角度伝達誤差はミスアライメントとともに変わる。
スリット数も TE の次数を避ける必要がある。TE の主成分は出力角域の 2i、4i 次(i = 100 のとき 200、400 次)にあり、出力エンコーダを 4096 本にすると、内挿誤差は 4096 次とその倍数に現れ、200 の整数倍ではない。2000 本にすると、内挿誤差は 2i の整数倍の次数に落ち、TE の高次高調波と区別できなくなる。
同期サンプリング
TE の 2i 次成分は出力域では約 1.8° の周期しかなく、入力角度の等間隔でトリガし、入力回転あたり 32 点(出力回転あたり 3200 点)、2i 次は周期あたり 16 点、4i 次は 8 点とし、繰り返し精度を見るために少なくとも 2 出力回転を取る。
両路は同じトリガエッジでラッチしなければならない。出力 2 r/min(12°/s)のとき、ω_out·Δt は Δt = 10 μs で 0.43″、100 μs で 4.3″、1 ms で 43″ である。シリアルインタフェースの固定遅延差は校正のあと差し引け、ジッタ分はハードウェアトリガで抑える。
計算例:i = 100、TE 仕様 60″
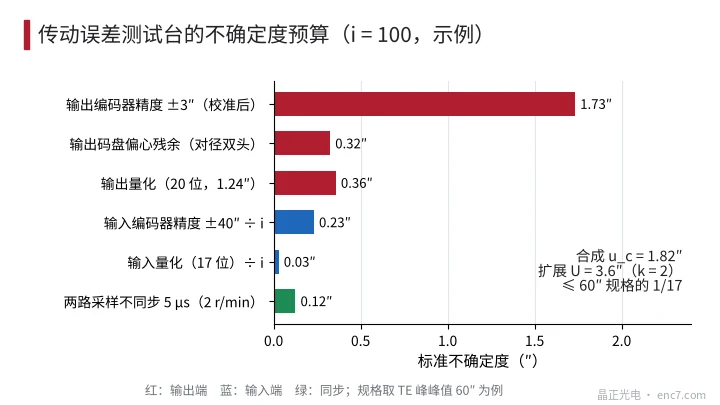
仮定:入力 17 ビット(2048 本×分割数 64)、精度 ±40″;出力は Ø100 mm コード板、4096 本×分割数 256(20 ビット)、対径双ヘッド、校正後精度 ±3″、偏心残留は 5% とする;出力 2 r/min、同期誤差 5 μs。
| 誤差源 | 振幅 | 標準不確かさ |
|---|---|---|
| 出力エンコーダ精度 | ±3″ | 1.73″ |
| 出力コード板の偏心残留 | 0.46″ | 0.32″ |
| 出力の量子化 | 1.24″ | 0.36″ |
| 入力エンコーダ精度 ÷ i | ±0.4″ | 0.23″ |
| 入力の量子化 ÷ i | 0.099″ | 0.03″ |
| 同期 5 μs | 0.22″ | 0.12″ |
合成は u_c = 1.82″、U(k = 2)= 3.6″ で、仕様の約 1/17 である。
変更の影響:入力側を 12 ビット(換算 3.2″)に落とすと、U は 4.1″ までしか上がらず、なお 1/10 を満たす。出力側で対径双ヘッドを使わず、偏心 2 μm の 9.2″ を全額計上すると、U は約 13.4″ に上がり、1/5(12″)を超える。仕様を 15″ まで詰めると、出力側精度は ±1″ 級が必要で、そのとき U は約 1.6″(約 1/9)、入力側 17 ビットでも足りる。
技術上の要点
- 入力側は q_in ≤ i 秒角でビット数を選ぶ。13–17 ビットで足り、高精度エンコーダを追う必要はない。
- 出力側精度の半幅は U の 0.87 倍以下、量子化は分解したい TE 成分振幅の 1/5 未満とし、対径の双読取りヘッドか校正で 1 次の偏心項を除く。
- 両路を同じハードウェアトリガエッジでラッチし、ω_out·Δt で同期要求を算定し、インタフェースの固定遅延差を差し引く。
- 入力角度の等間隔でサンプリングし、入力回転あたり 32 点以上、データは整数個の出力回転分を取り、TE の 2i、4i 次が漏れないようにする。
- 出力エンコーダのスリット数は 2i の整数倍を避け、出力側のコード板は出力フランジに直接取り付け、カップリングを介さない。
- 仕様を半分に詰めるたびに、投資の重点は出力側精度であり、入力側分解能ではない。
まとめ
TE 試験台の両エンコーダは、結果への重みが i 倍違う。入力側の分解能・精度・偏心はすべて i で薄まり、出力側は原形のまま計上される。したがって入力側は通常の中程度ビット数のエンコーダで足り、予算は出力側の精度、双読取りヘッド、直接取付けに集中し、ハードウェアトリガで両路の同期を保証すればよい。
中国語原文記事の翻訳 (0762). ENC7 コード板メーカー(お問い合わせ) · 技術記事 · https://enc7.com
© 廊坊晶正光電技術有限公司(Langfang Jingzheng Optoelectronic Technology Co., Ltd.)無断転載を禁じます。本記事はAIの支援を受けて作成されています。