業界応用の深読み
SCARAロボット第一軸:アーム長400 mmで1″は先端何マイクロメートルか
SCARAの先端誤差は、両関節の角度誤差がそれぞれの力の腕で増幅されたあとに合成される。本稿は σ_p = √(r²σ1² + L2²σ2²) を導き、±10 μm を両軸に分け(3.6″ と 8.3″)、減速比 80 のモータ側エンコーダに換算し、60° 往復時の信号周波数 205 kHz を見積もる。
SCARAの先端繰返し位置決めの指標は長さ量、たとえば ±10 μm であり、エンコーダの指標は角度量である。両者のあいだにあるのは力の腕だけである。第一軸から先端まで 400 mm のとき、1″ は 400 mm × 4.848×10⁻⁶ = 1.94 μm である。本稿はこの換算から出発し、先端指標を二つの関節に分け、モータ側エンコーダに戻して、どれだけ細く、どれだけ正確でなければならないかを見る。
角度から先端へ:ヤコビ行列と両軸の合成
先端位置は p = L1·(cosθ1, sinθ1) + L2·(cos(θ1+θ2), sin(θ1+θ2)) であり、L1、L2 は両節のアーム長、θ1、θ2 は両関節角である。両関節角で偏微分すると:
- ∂p/∂θ1:大きさは r(軸 1 から先端までの距離)、方向は結線に垂直;
- ∂p/∂θ2:大きさは L2、方向は第二アームに垂直。
したがって先端誤差 Δp = J·Δθ は接線成分だけで、半径成分はない。両軸の誤差が独立なとき、先端誤差ベクトルの二乗平均平方根は
σ_p = √(r²σ1² + L2²σ2²)
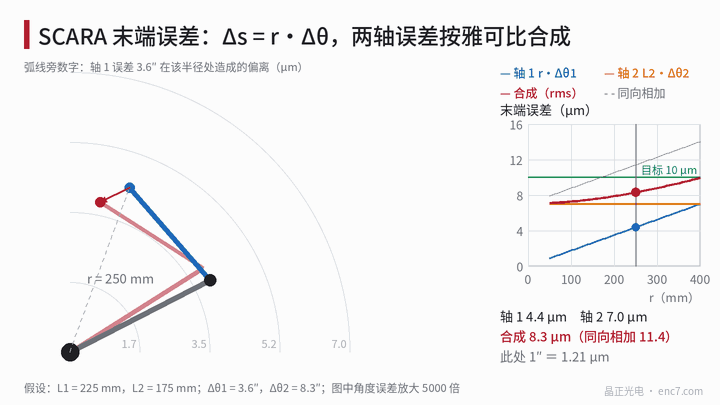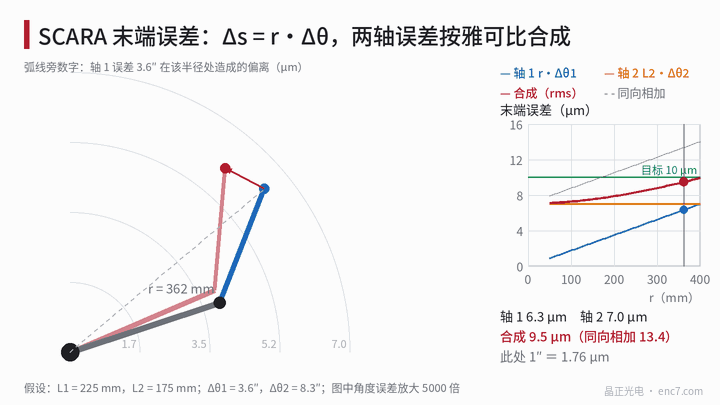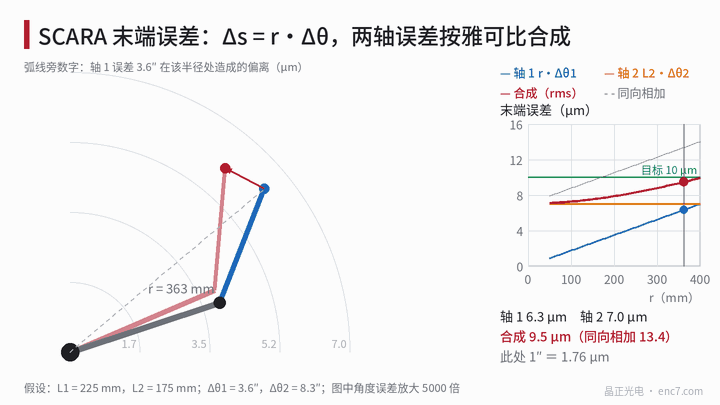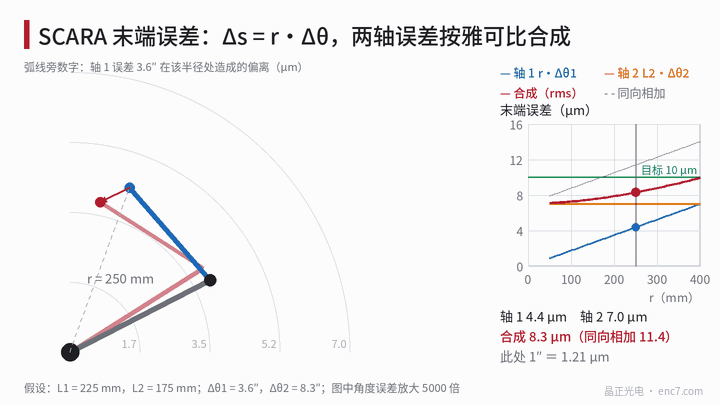
σ1、σ2 は両関節角誤差の標準偏差である。両列が同方向に加わる上限は r·σ1 + L2·σ2 で、アームが伸び切ったときに現れる。σ_p は r だけに依るので、誤差の等値線は第一軸を中心とする同心円になる(図1)。
誤差予算:±10 μm を両軸に分ける
計算例は L1 = 225 mm、L2 = 175 mm、最大 r = 400 mm とする。±10 μm を合成上限とみなし、両軸に各 7 μm を分けると、平方和は 9.9 μm である:
- 軸 1:7 μm ÷ 400 mm → 1.75×10⁻⁵ rad = 3.6″;
- 軸 2:7 μm ÷ 175 mm → 4.0×10⁻⁵ rad = 8.3″。
角度予算は力の腕に反比例し、第二アームは短いので許容される角度誤差はより大きい。各 r での寄与は次のとおりである:
| r | 軸 1(3.6″) | 軸 2(8.3″) | 合成 | 同方向加算 |
|---|---|---|---|---|
| 100 mm | 1.75 μm | 7.0 μm | 7.3 μm | 8.8 μm |
| 200 mm | 3.49 μm | 7.0 μm | 7.9 μm | 10.5 μm |
| 300 mm | 5.24 μm | 7.0 μm | 8.8 μm | 12.3 μm |
| 400 mm | 6.98 μm | 7.0 μm | 9.9 μm | 14.0 μm |
近距離では軸 2 が主で、伸び切ると両軸は同程度になる。注意すべきは、繰返し位置決めが問題にするのは毎回の到着後のばらつきであり、同じ位置で安定なエンコーダの静的誤差は繰返し精度には入らず、絶対精度に入る。繰返し精度の源は雑音、バックラッシ、温度ドリフトである。
モータ側への換算:減速比がエンコーダを 80 倍緩める
軸 1 の減速比を N = 80 とする。例では減速機の繰返し誤差を 2.5″、構造と熱ドリフトを 2.0″ とすると、軸 1 がエンコーダ関連項に残す予算は
√(3.6² − 2.5² − 2.0²) = 1.65″
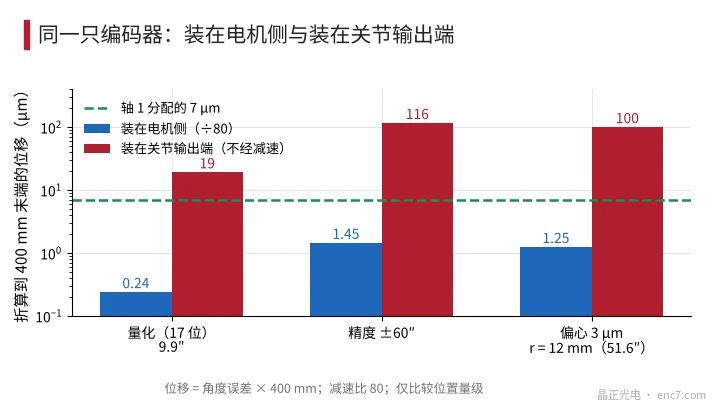
である。モータ側に換算すると 1.65″ × 80 = 132″ である。17 ビット(カウントあたり 9.9″)、2048 本、精度 ±60″、Ø30 mm コード板で r = 12 mm、偏心 3 μm(一次誤差 51.6″)を例にとると、関節への換算は:
| 項目 | モータ側 | 関節への換算 | 400 mm 先端への換算 |
|---|---|---|---|
| 量子化 | 9.9″ | 0.12″ | 0.24 μm |
| 精度 | ±60″ | 0.75″ | 1.45 μm |
| 偏心 | 51.6″ | 0.64″ | 1.25 μm |
三項の振幅の平方和は約 0.99″ で、1.65″ より小さい。分解能の判拠は q/N ≤ エンコーダ予算の 1/5、すなわち q ≤ 26″ としてよく、16 ビット(19.8″)で足りる。同じエンコーダを関節出力端に付けると(図2)、三項はそれぞれ 19、116、100 μm となり、いずれも 7 μm を超える。軸 1 を出力端の直接測定に改めると、Ø100 mm コード板(r = 45 mm)では偏心だけでも 1.65″ を使い切るには 0.36 μm 以内に抑えなければならず、さもなければ対径の双読取りヘッドが必要である。
往復運動:信号周波数と加速度
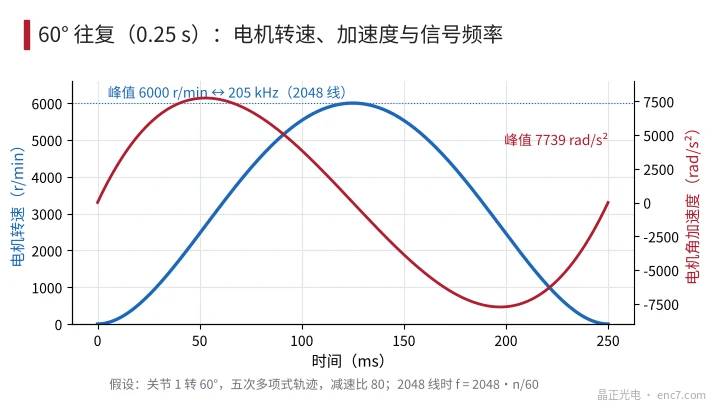
関節 1 が 0.25 s で 60° 回り、五次多項式軌道をとるとする。関節のピーク角速度は 1.875·Δ/T = 7.85 rad/s(75 r/min)、ピーク角加速度は 5.77·Δ/T² = 96.7 rad/s² である。減速比 80 を掛けると、モータのピーク回転速度は 6000 r/min、ピーク角加速度は 7739 rad/s² である。
2048 本では信号周波数のピークは 205 kHz(f = N·n/60)で、回転速度の上昇と下降では周波数は約 2.5 kHz/ms の速さで変わる。追従ループ式内挿の失ロック条件は f_n ≥ √(N·α)/2π で、このとき約 634 Hz なので、ループ帯域幅はその数倍で足りる。
運動中の経路精度はサンプリング遅延にも左右される。ピーク 7.85 rad/s で 62.5 μs の遅延は 101″、約 196 μm に相当し、補償で処理する必要がある。これは到着後の繰返し位置決めとは別の話である。
技術上の要点
- まず Δs = L·Δθ で換算する。400 mm では 1″ ≈ 1.94 μm、175 mm では 1″ ≈ 0.85 μm。角度予算は力の腕に反比例する。
- 両関節の誤差が独立なときは √(r²σ1² + L2²σ2²) で合成する。アームが伸び切ると r は最大、かつ両列が同方向になり、いちばん不利な姿勢である。
- 減速比 80 のとき、モータ側 17 ビット、精度 ±60″ のエンコーダを先端に換算すると約 1 μm にすぎず、減速機と構造の項よりはるかに小さく、より高い分解能を追う必要はない。
- 繰返し精度と絶対精度を区別する。繰返し精度は雑音・バックラッシ・温度ドリフト、絶対精度は偏心と目盛誤差を見る。
- 軸 1 で減速をやめ、出力端で直接測角すると、コード板の偏心と精度の要求は約 80 倍厳しくなり、大径コード板と対径の双読取りヘッドを用いるべきである。
- 高加速の往復では f = N·n/60 でフロントエンド帯域幅を、√(N·α)/2π で追従ループ帯域幅を算定する。
まとめ
SCARAは先端のマイクロメートル指標を関節の秒角指標に換え、換算係数は力の腕である。400 mm では 1″ は約 1.94 μm である。両軸の合成はそれぞれの力の腕による寄与の平方和の平方根であり、例では先端 ±10 μm が軸 1 の 3.6″ と軸 2 の 8.3″ に対応する。減速比があれば、モータ側エンコーダの分解能と精度の要求は二桁緩み、難しさは減速機の繰返し精度、熱ドリフト、遅延補償に移る。
中国語原文記事の翻訳 (0763). ENC7 コード板メーカー(お問い合わせ) · 技術記事 · https://enc7.com
© 廊坊晶正光電技術有限公司(Langfang Jingzheng Optoelectronic Technology Co., Ltd.)無断転載を禁じます。本記事はAIの支援を受けて作成されています。