業界応用の深読み
全電動射出成形機:射出スクリュの位置分解能と保圧切換え精度
全電動射出成形機では、サーボモータがボールねじを介してスクリュを押す。本稿はリード 20 mm、2²⁰ カウントで分解能 19 nm を算出し、速度—圧力切換え点の射出量偏差 ΔV = A·v·T_d が主にサンプリング遅延で決まることを示し、遅延とジッタの許容値を与え、エンコーダの外にある弾性と熱誤差と比べる。
全電動射出成形機のスクリュはサーボモータがボールねじを介して駆動し、射出速度は数百 mm/s に達しうる。充填末期に速度制御から圧力制御へ切換わる位置が、各ショットでキャビティに入る溶融量を決めるので、射出量の繰返し精度はかなりの程度、切換え点の位置繰返し精度そのものである。これがモータ上のエンコーダにとって何を意味するか。結論はやや直観に反する。分解能にはほとんど余裕の圧迫がなく、本当に厳しいのは時間である。
位置分解能:必要をはるかに超える
モータとねじが直結、リード 20 mm、エンコーダが回転あたり 2²⁰ = 1 048 576 カウントとすると、
カウントあたりの変位 = 20 mm ÷ 1 048 576 = 19.07 nm
Ø40 mm スクリュの断面積は A = π·20² = 1256.6 mm² で、変位 Δx に対応する体積は ΔV = A·Δx である。切換え位置の差 0.01 mm はすでに 12.6 mm³、524 カウントに相当し、1カウントは 0.024 mm³ にすぎない。成形品体積が 5 cm³ なら、12.6 mm³ は約 0.25 % である。これは偏差をすべて充填量に算入した上限見積もりであり、保圧段階が一部を補償する。
位置量子化を 0.01 mm の 1/10(1 μm)まで抑えるには、回転あたり 20 mm ÷ 1 μm = 20 000 カウントあればよく、15 ビットで足りる。エンコーダ精度 ±100″ をねじに換算すると 100/1 296 000 × 20 mm = 1.5 μm で、やはり主項ではない。
サンプリング遅延:位置誤差は速度かける遅延
スクリュが速度 v で前進し、コントローラが切換え位置に達してから実際に切換わるまでの総遅延が T_d なら、切換えは
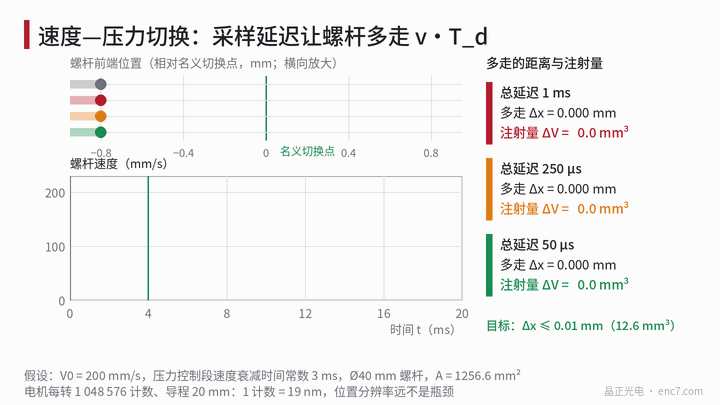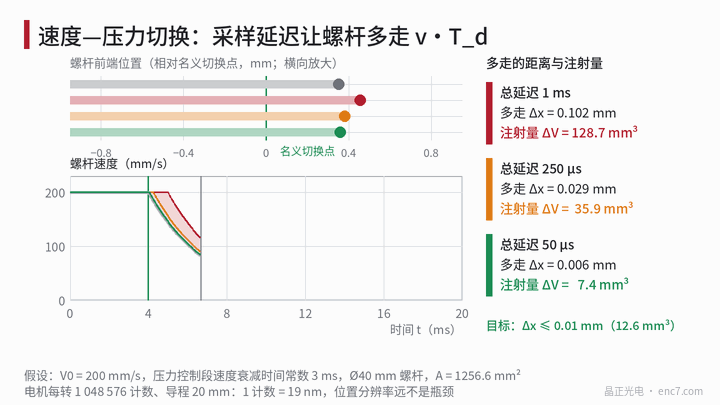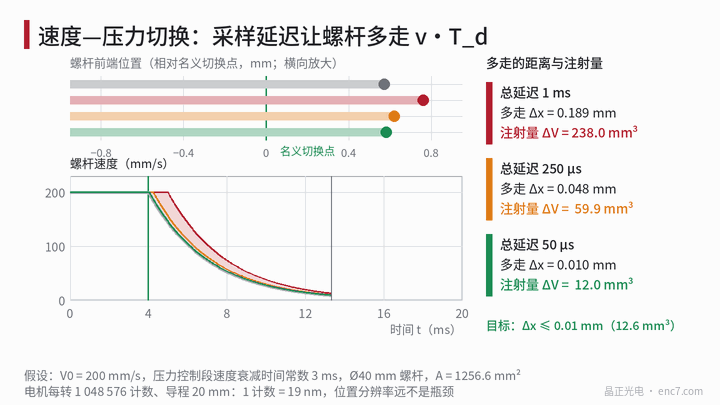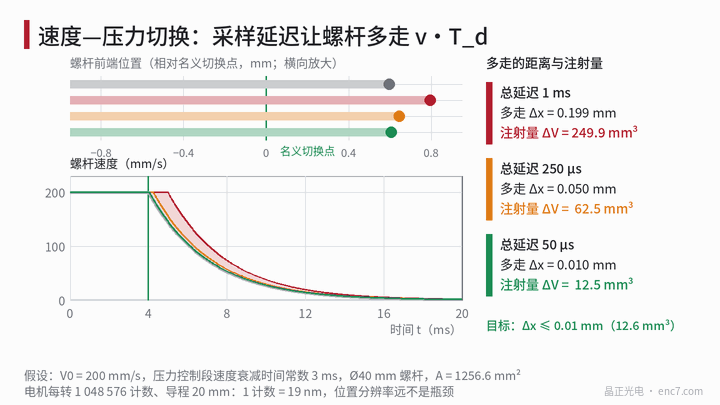
Δx = v·T_d、ΔV = A·v·T_d
だけ遅れる。T_d は三段の直列である。エンコーダインタフェースの伝送(シリアルフレームが数十ビット、クロック 10 MHz のとき数マイクロ秒)、ドライブ位置ループのサンプリング周期(よくある 62.5–125 μs)、コントローラの走査周期(ミリ秒級)である。A = 1256.6 mm² のときの結果は次のとおり:
| 総遅延 T_d | Δx(100 mm/s) | Δx(200 mm/s) | Δx(300 mm/s) | ΔV(200 mm/s) |
|---|---|---|---|---|
| 10 μs | 0.001 mm | 0.002 mm | 0.003 mm | 2.5 mm³ |
| 50 μs | 0.005 mm | 0.010 mm | 0.015 mm | 12.6 mm³ |
| 125 μs | 0.0125 mm | 0.025 mm | 0.0375 mm | 31.4 mm³ |
| 250 μs | 0.025 mm | 0.050 mm | 0.075 mm | 62.8 mm³ |
| 1 ms | 0.100 mm | 0.200 mm | 0.300 mm | 251 mm³ |
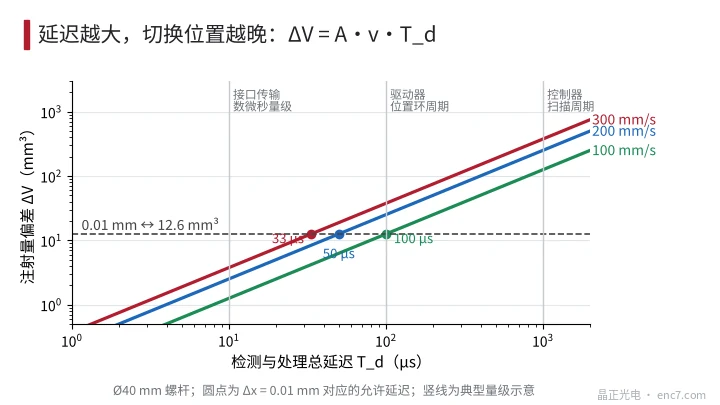
したがって 1 ms 級のコントローラ走査周期では切換え判断にまったく使えず、位置比較はドライブまたはハードウェアに置かなければならない。
補償のあとに残るもの
遅延の平均値は補償できる。推定速度に応じて早めにトリガし、x_s − v·T_d で切換える。補償後に残るのは遅延のジッタで、ジッタは一般に Δx の許容値の 1/3 とする:
ΔT_j ≤ 0.0033 mm ÷ 200 mm/s = 17 μs
ドライブの位置ループが 62.5 μs ごとに一度だけ判断し、判断時刻が到着時刻に対して一様分布なら、200 mm/s でのピークツーピークは 12.5 μm で、すでに 10 μm を超える。125 μs なら 25 μm である。したがって切換えはハードウェア位置比較で行うべきである。エンコーダ信号をカウンタに入れ、比較レジスタと等しくなったときに直接トリガし、遅延は数マイクロ秒だけ残る。
速度推定も量子化を見る必要がある。速度ループが 62.5 μs で差分するとき、17 ビットエンコーダの速度量子化は 0.153 μm ÷ 62.5 μs = 2.4 mm/s(200 mm/s の 1.2 %)、20 ビットでは 0.3 mm/s(0.15 %)である。2²⁰ の意味は速度の滑らかさであり、位置ではない。
エンコーダの外の誤差
エンコーダが見るのはモータ回転角であり、スクリュの真の位置には伝動列も含まれる:
- 軸方向弾性:切換え時の溶融圧力を 80 MPa とすると、スクリュの力は 80 MPa × 1256.6 mm² = 100.5 kN。ねじ・軸受・機枠の軸方向剛性の合計が 1.5 kN/μm なら、変形は 67 μm、圧力変動 ±10 % はすでに ±6.7 μm である。
- 熱伸び:鋼製のねじは約 11–12×10⁻⁶/K で、100 mm ストローク、温度上昇 10 K で伸びは約 11.5 μm である。
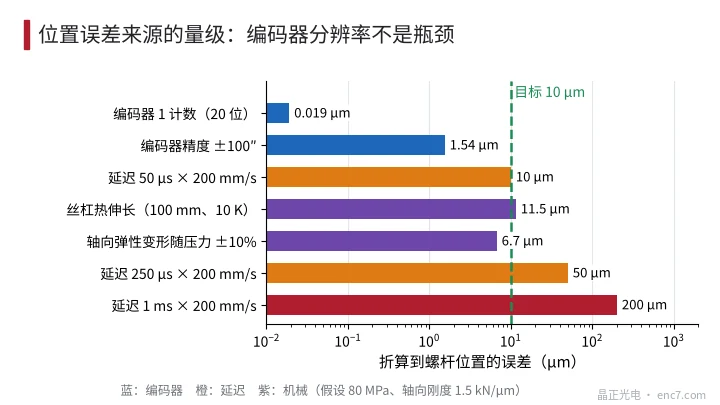
この二項はエンコーダ分解能とは無関係であり、圧力補償、定期的な原点復帰、またはスクリュ上での直接位置計測で扱うほかない。
技術上の要点
- 位置量子化は 0.01 mm の 1/10 より小さければよく、15 ビットで足りる。20 ビットの価値は速度ループの滑らかさにある。
- T_d ≤ 許容 Δx ÷ v で遅延を算定する。0.01 mm、200 mm/s は 50 μs に相当する。切換え判断はドライブまたはハードウェア位置比較に置く。
- 平均遅延を補償したあと、ジッタは許容値の 1/3 で抑え、200 mm/s では約 17 μs である。
- エンコーダインタフェースの伝送時間と更新周期を T_d に含め、シリアルプロトコルのサンプリング時刻は制御周期と同期させる。
- 弾性と熱伸びは圧力補償または原点復帰で扱う。80 MPa、1.5 kN/μm の例ではすでに 67 μm の変形がある。
- モータ端は高温で衝撃もあるので、コード板の基材と読取りヘッドは温度と振動で選定する。
まとめ
射出スクリュの位置要求は 0.01 mm の桁である一方、20 ビットエンコーダはすでに 19 nm を分解できる。切換え点の偏差は v·T_d で決まり、200 mm/s では 50 μs の遅延で許容分を使い切り、1 ms の走査周期では約 251 mm³ 多く射出する。射出量の繰返しを出すには、判断遅延を短く安定させ、エンコーダには見えない伝動列の弾性と熱伸びを正面から扱うべきである。
中国語原文記事の翻訳 (0764). ENC7 コード板メーカー(お問い合わせ) · 技術記事 · https://enc7.com
© 廊坊晶正光電技術有限公司(Langfang Jingzheng Optoelectronic Technology Co., Ltd.)無断転載を禁じます。本記事はAIの支援を受けて作成されています。