業界応用の深読み
パラレルピッキングロボット:毎分150回ピックアンドプレースでのエンコーダ帯域
パラレルピッキングロボットが毎分 150 回のピックアンドプレースを行うとき、能動アームの難しさは加速度であり回転速度ではない。本稿は門形軌道からアーム側ピーク 8.5 rad/s、419 rad/s² を算出し、遅延誤差 ω·T_d と補償後の ½α·T_d² を導き、通信周期、内挿ビット数、コード板接着剛性への要求を与える。
パラレルピッキングロボットの典型的な指標は毎分 150 回のピックアンドプレース、周期 0.4 s で、毎回まず 25 mm 持ち上げ、305 mm 横移動し、また 25 mm 下降する。能動アームの回転速度は高くないが、数十ミリ秒のうちに加速と反転を終えなければならず、角加速度は大きい。このときエンコーダ帯域の意味は変わる。信号周波数ではなく、データがサンプリングされてから使われるまでの遅延である。
門形軌道から関節へ:ω と α
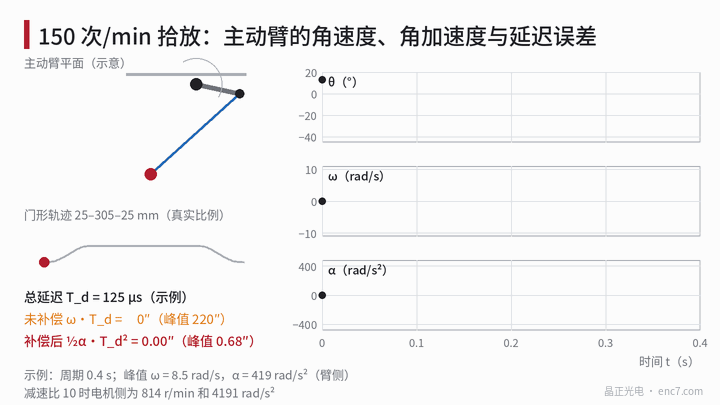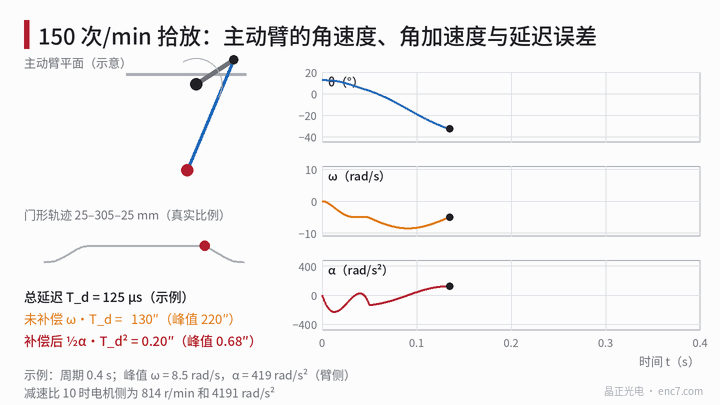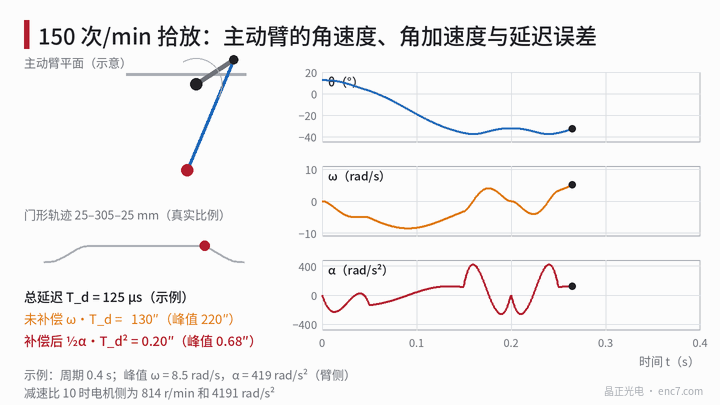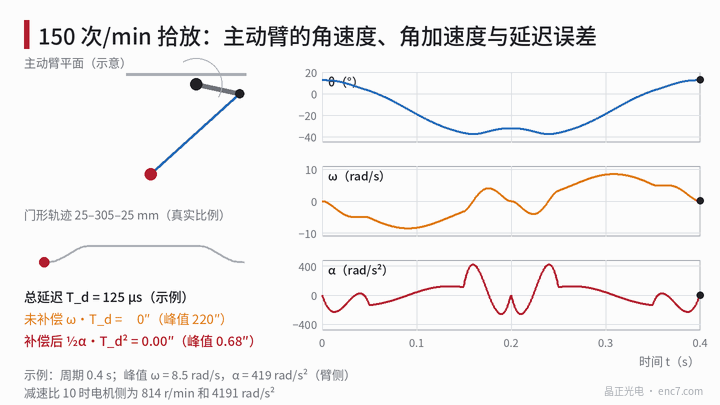
能動アーム一本の平面簡易モデルを取る(例のパラメータ)。ベース半径 0.20 m、移動プラットフォーム半径 0.05 m、能動アーム a = 0.30 m、従動アーム b = 0.80 m、把持面は肩の下方 0.6 m。往路 0.2 s:水平方向 305 mm は五次多項式で動き、始めと終わりの各 1/4 の時間で 25 mm の上昇と下降を終える。復路は時間反転である。逆運動学の数値微分により、運動平面内のそのアームについて次を得る:
- アーム角は +12.6° から −37.4° のあいだを振り、合わせて 50°;
- ピーク角速度 8.5 rad/s(81 r/min)は往路中点付近に現れる;
- ピーク角加速度 419 rad/s² は往路後半、下降と横方向減速が重なるところに現れる。
ほかの二本のアームは約 4.7 rad/s と 312 rad/s² である。先端のピーク速度は約 2.9 m/s、加速度は約 7 g。減速比 i = 10 とすると、モータ側ピーク回転速度は 814 r/min、角加速度は 4191 rad/s² である。2048 本のコード板では 814 r/min の信号周波数は 27.8 kHz にすぎず、スリット数の制約は別のところから来る。
遅延誤差:二つの公式
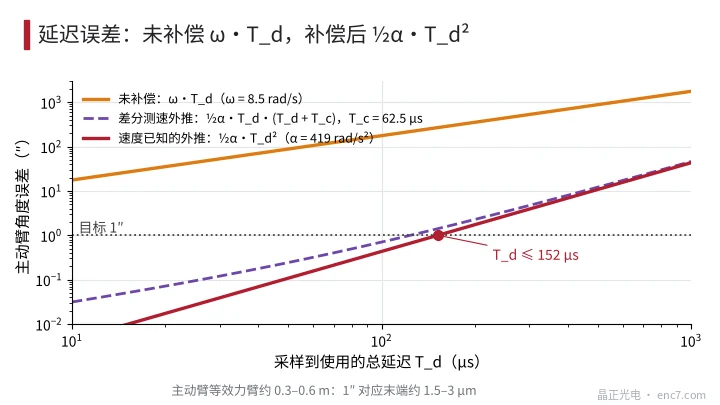
位置データがサンプリングされてからコントローラに使われるまでの総遅延を T_d、アーム角を θ(t) とする。古いデータをそのまま使うと、誤差は
θ(t) − θ(t − T_d) ≈ ω·T_d
速度で一次外挿補償すると、テイラー展開のあとに残るのは
e = ½·α·T_d²
である。ω、α はアームの角速度と角加速度である。遅延が長く、加速度が大きいほど、補償はより必要になる:
| T_d | 未補償 ω·T_d | 補償後 ½α·T_d² |
|---|---|---|
| 62.5 μs | 110″ | 0.17″ |
| 125 μs | 220″ | 0.68″ |
| 250 μs | 440″ | 2.7″ |
| 500 μs | 880″ | 10.8″ |
能動アームの等価な力の腕は約 0.3–0.6 m で、220″ は先端で 0.3–0.6 mm、補償後の 0.68″ は約 1–2 μm に相当する。残差 ≤ 1″ を目標にすると T_d ≤ √(2·1″/α) = 152 μs である。速度を二点差分で得るなら、速度自体がサンプリング周期の半分遅れ、残差は ½·α·T_d·(T_d + T_c) となり、T_c はサンプリング周期である。T_c = 62.5 μs のとき、T_d は 124 μs まで下げなければならない。
通信周期、内挿、スリット数への要求
通信周期:T_d にはデータの最大年齢(通信周期一つ)と、インタフェースの伝送・処理時間が含まれる。62.5 μs 周期に伝送と処理 60 μs を足すと約 122 μs で、上の 124 μs にちょうど足りる。周期を 250 μs まで緩めると、補償後でも 2.7″ 以上になる。
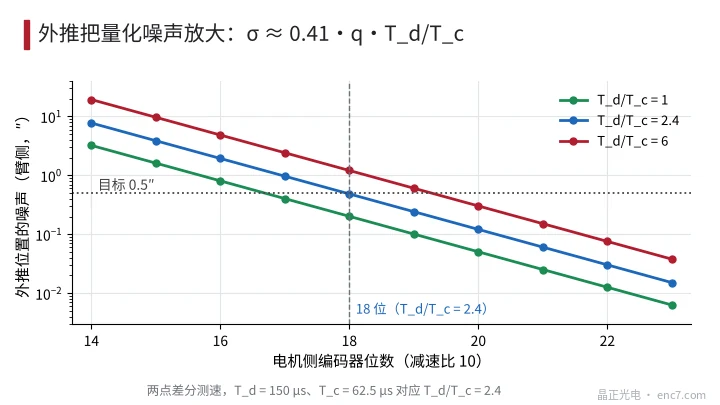
内挿ビット数:外挿は量子化雑音を増幅する。二点差分の速度雑音は σ_v ≈ 0.41·q/T_c で、T_d まで外挿したあとにそれが持ち込む位置雑音は 0.41·q·T_d/T_c である。T_d/T_c = 2.4 のとき、アーム側雑音を 0.5″ 未満にするには、モータ側 q は 0.5″ × 10 / (0.41 × 2.4) = 5.1″ 以下、すなわち少なくとも 18 ビット(4.9″)でなければならない(図3)。2048 本なら分割数 128 で 18 ビットに達し、信号品質の要求はとても低い。
スリット数:周波数は 27.8 kHz にすぎず、スリット数はフロントエンド帯域幅に制限されず、信号品質、ピッチ、コストに応じて選べばよく、高スリット数を追う必要はない。
往復振動:コード板とハブの結合
モータ側コード板はロータとともに 4191 rad/s² の角加速度を受け、年間約 4×10⁷ 回の往復をする(毎秒 2.5 周期、毎日 16 h、毎年 300 日として見積もる)。Ø30 mm、厚さ 1 mm、穴 Ø8 mm のガラスコード板とすると、質量 1.64 g、慣性モーメント J = 2.0×10⁻⁷ kg·m²、ピーク慣性トルクは 8.3×10⁻⁴ N·m である。接着環の半径 5 mm、幅 2 mm、接着厚 50 μm では、せん断応力は約 2.6 kPa にすぎず、接着剤の強度をはるかに下回り、疲労は主なリスクではない。
精度に本当に効くのは接着層のねじり柔度である。ねじり剛性は k_t = G·A·r²/h、コード板のハブに対する遅れは φ = J·α/k_t:
| 接着剤 | せん断弾性率 | モータ側遅れ | アーム側への換算 | 共振周波数 |
|---|---|---|---|---|
| 剛性エポキシ | 1.2 GPa | 0.005″ | 無視できる | 約 69 kHz |
| 柔軟接着剤 | 50 MPa | 0.11″ | 0.01″ | 約 14 kHz |
| シリコーン | 0.5 MPa | 10.9″ | 1.09″ | 約 1.4 kHz |
加速度変化の周波数は数ヘルツから数十ヘルツにすぎず、共振をはるかに下回るので、遅れは準静的に計算できる。軟質シリコーンで接着したコード板の遅れはすでに 1″ の目標と同程度で、加速度とともに変わるため、一回の校正では差し引けない。中程度以上の弾性率の接着剤なら無視できる。
技術上の要点
- まず軌道からアーム側ピーク ω、α を求め、e = ½·α·T_d² ≤ 目標 から総遅延 T_d を逆算する。
- T_d には通信周期、伝送と処理が含まれ、差分測速ではさらに T_c 項を入れる。周期は 62.5 μs を超えないのがよい。
- モータ側は 18 ビット以上に内挿し、q·T_d/T_c で外挿雑音を算定する。ビット数が 1 ビット増えるごとに雑音は半分になる。
- スリット数は信号品質とピッチで決める。27.8 kHz の周波数はフロントエンドに負担をかけない。
- コード板の接着は中程度以上の弾性率の接着剤とし、φ = J·α/k_t を算定する。軟質シリコーンは高加速度で秒角級の遅れを生む。
- 把持など重要な時刻の位置は、同じ時刻にラッチしたデータを使い、各軸の遅延の違いが先端偏差を生まないようにする。
まとめ
高加速往復のピッキングロボットがエンコーダに求めるのは、低く安定した遅延である。遅延が誤差を決め、補償後に残るのは ½α·T_d² であり、T_d は 150 μs の桁が限界である。通信周期約 62.5 μs、モータ側 18 ビット以上の内挿、中程度弾性率のコード板接着があれば、エンコーダ関連の動的誤差を 1″ 以内に抑えられ、信号周波数はかえって制約にならない。
中国語原文記事の翻訳 (0765). ENC7 コード板メーカー(お問い合わせ) · 技術記事 · https://enc7.com
© 廊坊晶正光電技術有限公司(Langfang Jingzheng Optoelectronic Technology Co., Ltd.)無断転載を禁じます。本記事はAIの支援を受けて作成されています。