業界応用の深読み
AGV駆動輪のオドメトリ:車輪径・スリット数と推測航法の誤差
差動AGVは駆動輪のエンコーダで推測航法を行います。本稿では車輪径 150 mm、減速比 20、1000 線のとき分解能 5.89 μm を計算し、量子化誤差(10 m で 0.24 mm)と車輪径差 0.5%(0.5 m)の開きを比べ、分解能の妥当な範囲と校正の重点を示します。
差動AGVの推測航法は、二つの駆動輪のエンコーダだけを使います。各サンプリング周期で左右輪の変位を取り、その差から方位の変化を得ます。選定のときによく出る疑問は、モータエンコーダのスリット数が高いほどオドメトリが正確になるのか、というものです。誤差を発生源ごとに分けて考えると、答えは否です。
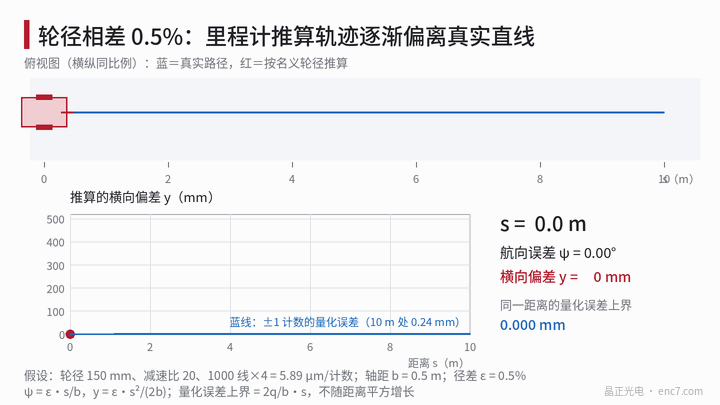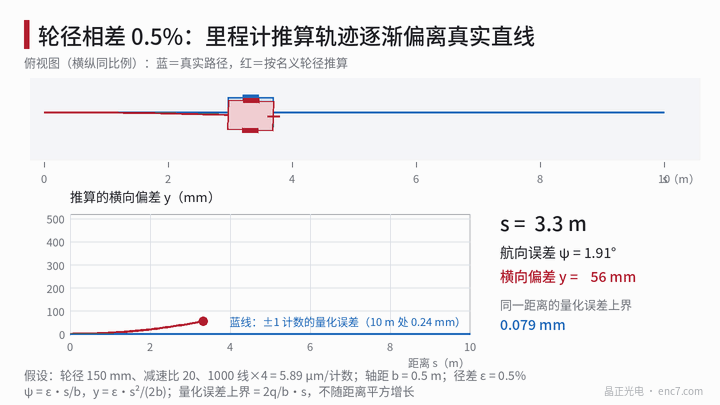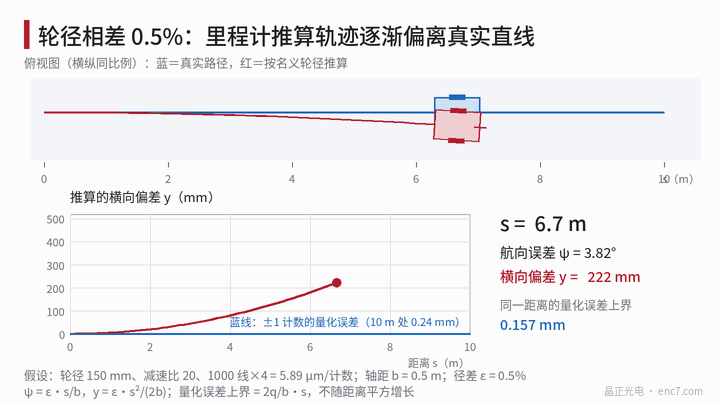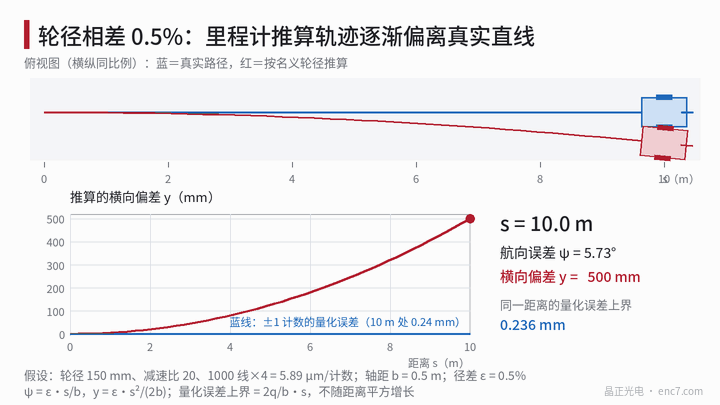
モデル:回転角誤差が横偏差になる仕組み
左右輪の変位増分を Δs_L、Δs_R、輪距を b とすると
Δs = (Δs_R + Δs_L)/2,Δψ = (Δs_R − Δs_L)/b
ここで Δs は車体の前進量、Δψ は方位の変化です。方位誤差 ψ_err は、その後 s だけ進むたびに横偏差を ψ_err·s だけ増やします。二種類の誤差は性質が違います。
- 有界誤差:エンコーダの量子化。カウントは累積量で失われず、各輪の累積変位誤差は常に ±1 カウントを超えません。方位誤差は有界で、横偏差は距離に対して線形に増えるだけです。
- 累積誤差:両輪の一回転あたり走行距離が違う場合、たとえば車輪径差や輪距の実効値のずれ。方位誤差そのものが距離とともに増え、横偏差は距離の二乗で増えます。
量子化誤差:5.89 μm の分解能
計算例:車輪径 150 mm(円周 471.2 mm)、減速比 20、1000 線のモータエンコーダを四逓倍すると
一輪回転あたりカウント = 4000 × 20 = 80 000,カウントあたり = 471.2 mm ÷ 80 000 = 5.89 μm
両輪にそれぞれ ±1 カウントの偏差があり、輪距を 0.5 m とすると、方位誤差の上界は Δψ = 2 × 5.89 μm ÷ 0.5 m = 2.36×10⁻⁵ rad(4.9″)です。10 m 直進後の横偏差の上界は 2.36×10⁻⁵ × 10 m = 0.24 mm です。
車輪径差:二次の増加
両輪の直径が ε だけ違うとき、真の経路が直線なら両輪が実際に転がる距離は同じですが、公称径で推定すると左右の経路差は ε·s になるので
ψ(s) = ε·s/b,y(s) = ε·s²/(2b)
ここで y は推定位置と真の経路の横偏差です。ε = 0.5%(150 mm の車輪で直径差約 0.75 mm、たとえば摩耗の不均一)、b = 0.5 m のとき、10 m では ψ = 0.1 rad(5.7°)、y = 0.5 m です。逆に、公称径で両輪を同じカウントに制御すると、真の経路は半径 b/ε = 100 m の円弧に曲がり、偏差の大きさは同じです。b = 0.5 m のとき y = ε·s² です。
| ε \ s | 2 m | 5 m | 10 m | 20 m |
|---|---|---|---|---|
| 0.1% | 4 mm | 25 mm | 100 mm | 400 mm |
| 0.5% | 20 mm | 125 mm | 500 mm | 2000 mm |
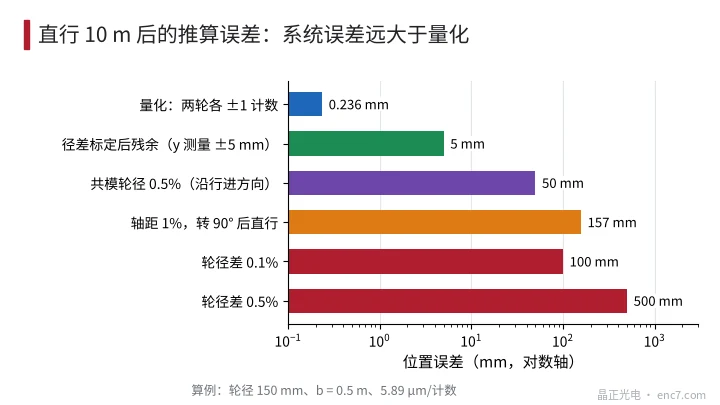
10 m 地点での各誤差の大きさは図2を参照。0.5% の径差は量子化誤差の約 2100 倍です。輪距の実効値が 1% ずれると、90° 旋回後の方位が 0.9° 多くなり、10 m 直進で 157 mm ずれます。両輪が同時に 0.5% 小さいと方位には影響せず、進行方向に 50 mm の距離誤差だけが生じます。
分解能の妥当な範囲
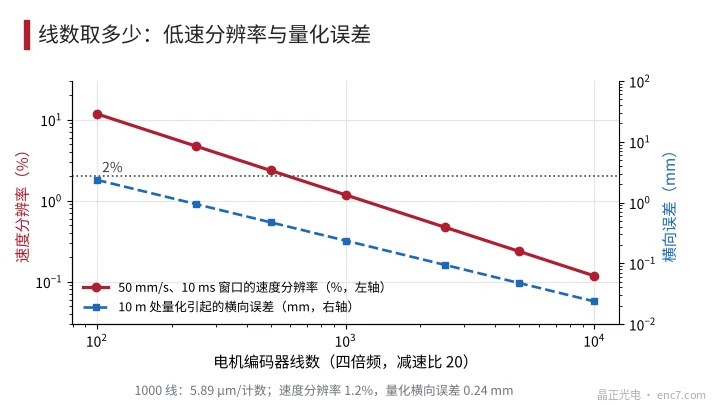
分解能の下限を決めるのは低速での速度計測であり、オドメトリではありません。最低走行速度を 50 mm/s、計測窓を 10 ms とすると、窓内で進むカウントは 0.05 × 0.01 ÷ 5.89 μm = 85 個、速度分解能は約 1.2% です。2% を下回らないこと(少なくとも 50 カウント)を求めるなら、各カウントは 10 μm 以下、すなわち一輪回転あたり 47 100 カウント以上が必要で、四逓倍・減速比 20 のエンコーダでは約 590 線以上に相当します。1000 線では 1.2%、500 線では 2.4% です(図3)。
上限には意味がありません。スリット数をさらに増やして量子化による横誤差が 0.24 mm から 0.02 mm に下がっても、0.5 m の系統偏差に対しては効きません。モータがもともと 17–23 ビットのエンコーダを使っているなら、そのまま使えばよく、オドメトリのためだけに上げる必要はありません。さらに低い速度では、パルス間隔を測る方法(M/T 法)に切り替えれば、スリット数を増やさずに速度分解能を上げられます。
校正の重点
- 車輪径差:AGVを方位補正なしで 10 m 直進させ、実際の経路が直線から横にずれる量 y を測ると、ε = 2·b·y/s² です。始動時の方位誤差は線形項になるので、複数の距離点で二次フィットするのがよいです。y の測定誤差が ±5 mm のとき、ε の不確かさは 2 × 0.5 × 0.005 ÷ 100 = 0.005% です。校正後、距離 s での残差は約 ±5 mm × (s/10 m)² です。
- 輪距の実効値:その場で数回転させ、外部基準(たとえば固定ターゲット)で実際の回転角を測り、推定回転角と比べて補正係数を得ます。
- 時間とともに変わる量:ポリウレタン車輪の径は摩耗・荷重・温度で変わるので、定期的に再校正するか、ジャイロで方位を与えて径差をオンライン推定します。
- 滑り:エンコーダはモータ側にあるため、滑りや踏面のクリープは見えません。ランドマークやレーザ位置決めによる周期的な修正が必要です。
エンジニアリングの要点
- まず誤差源の桁を計算する。量子化 0.24 mm、車輪径差 0.5% で既に 0.5 m。改善すべきは後者です。
- カウントあたり 5–10 μm の分解能でオドメトリには十分であり、1000 線、5.89 μm/カウントは妥当な出発点です。
- スリット数の下限は、最低速度で速度計測窓内に少なくとも 50 カウントあることで決まり、約 590 線です(減速比 20、四逓倍)。
- 10 m 直進の横偏差で径差を校正する。ε = 2·b·y/s²、測定精度 ±5 mm は 0.005% に相当します。
- 左右輪は同一ロット・同一摩耗状態のものを選び、径差を定期的に再確認する。0.1% の差でも 10 m で 100 mm の偏差になります。
- オドメトリは短時間の相対位置だけを担い、長距離はジャイロまたはランドマークで修正します。
まとめ
駆動輪オドメトリの誤差は系統項が支配します。量子化は有界で、10 m では 0.24 mm にすぎません。車輪径差は横偏差を距離の二乗で増やし、0.5% で既に 0.5 m です。エンコーダ分解能は 5–10 μm/カウントで十分であり、高スリット数はオドメトリを改善しません。投入すべきは径差と輪距の校正、およびジャイロやランドマークによる定期修正です。
中国語原文記事の翻訳 (0766). ENC7 コード板メーカー(お問い合わせ) · 技術記事 · https://enc7.com
© 廊坊晶正光電技術有限公司(Langfang Jingzheng Optoelectronic Technology Co., Ltd.)無断転載を禁じます。本記事はAIの支援を受けて作成されています。