業界応用の深読み
ウォームギヤテーブルのフルクローズド:大径コード板とモータ側エンコーダ
ウォームギヤ回転テーブルのモータ側エンコーダが測るのはウォームの角度であり、ウォームホイールのピッチも噛み合いすきまもその視野の外にあります。本稿では例のパラメータでセミクローズドの U を約 22″、フルクローズドを約 1.9″ と計算し、Ø200 mm コード板のスリット数、対向する二つの読取りヘッド、二重ループ制御の要点を示します。
ウォームギヤ回転テーブルは大きな減速比で大きなトルクとセルフロックを得られ、コストも低くなります。よくあるやり方は、エンコーダをモータ後端に付けること(セミクローズドループ)です。モータが 90 回転するとテーブルは 1 回転し、テーブル角度はモータ角度を 90 で割って推定します。エンコーダ自体は正確ですが、問題は、測っているのがテーブルではないことです。
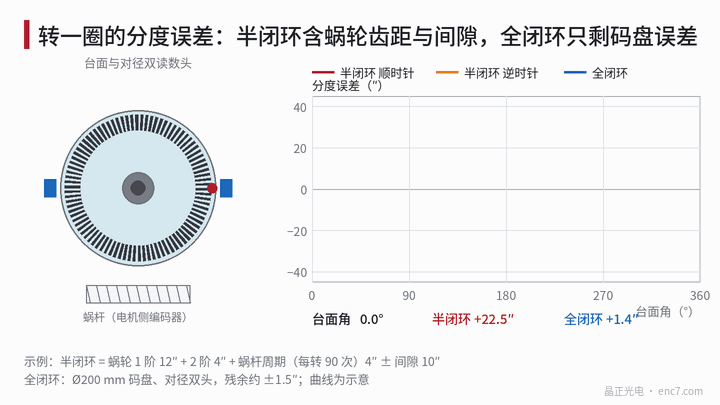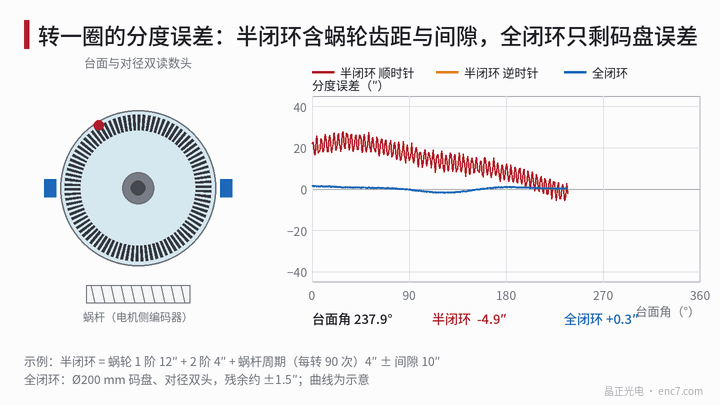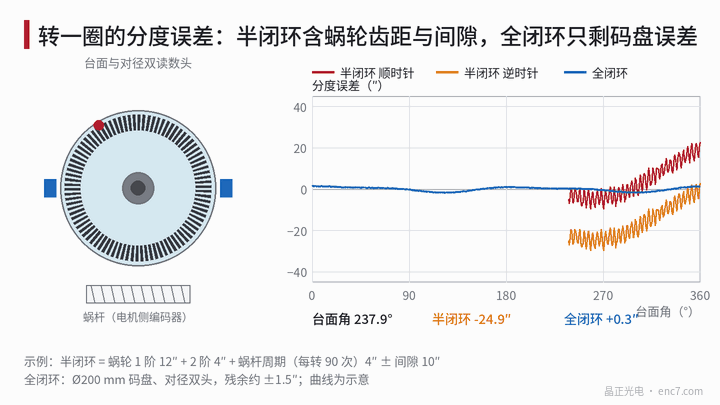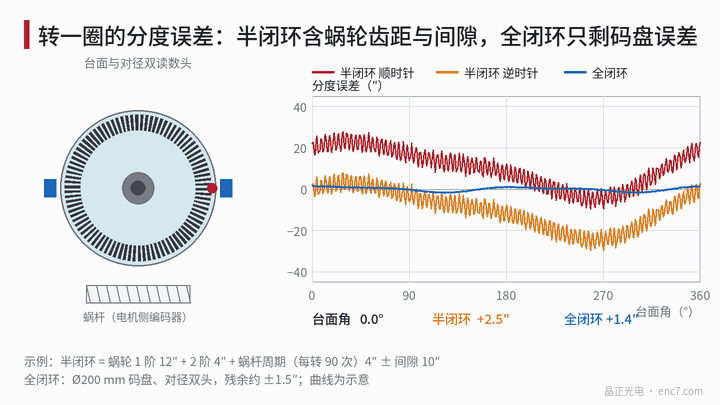
セミクローズドが測っているもの
テーブルの実際の角度 = モータ角度 ÷ i + 伝達系誤差、i = 90。伝達系誤差には次が含まれます。
- ウォームホイールのピッチ誤差:ウォームホイールの取り付け偏心と加工誤差により、テーブル一回転あたり 1 回、2 回の起伏が生じ、通常は最大の項です。
- ウォームの周期誤差:ウォーム一回転ごとに繰り返し、テーブル一回転あたり 90 回繰り返します。
- 噛み合いすきま:接近方向が違うと、テーブルは異なる位置に止まります。
- 弾性と熱変形:ウォームの軸方向がたつきやねじり弾性、温度が中心距離に与える影響です。
モータエンコーダ自身の誤差は 90 で割られます。±60″ は 0.67″ だけ残ります。分解能はなおさら問題になりません。23 ビットエンコーダをテーブルに換算すると、一カウントあたり 360° × 3600 ÷ (2²³ × 90) = 0.0017″ です。セミクローズドのボトルネックはエンコーダの善しあしではなく、伝達系にあります。
フルクローズド:コード板をテーブルに付ける
Ø200 mm のコード板をテーブルロータに取り付け、読取り半径を r = 95 mm とすると、偏心 1 μm は 1 μm ÷ 95 mm = 2.17″、2 μm なら 4.34″ に相当します。対向に二つの読取りヘッドを置き、両端の読みを平均すると、偏心とその他の奇数次誤差はほぼ相殺され、残差を 5% とすると(例の仮定)0.22″ です(図3)。表は各項の標準不確かさで、正弦成分は振幅 ÷ √2、一様分布は半幅 ÷ √3 とします。
| 誤差源(例) | セミクローズド | フルクローズド |
|---|---|---|
| ウォームホイール 1 次(振幅 12″) | 8.49″ | フィードバックで修正 |
| ウォームホイール 2 次(4″) | 2.83″ | フィードバックで修正 |
| ウォーム周期(4″) | 2.83″ | フィードバックで修正 |
| バックラッシ(±10″) | 5.77″ | ループ内 |
| モータエンコーダ ±60″ ÷ 90 | 0.38″ | — |
| コード板の目盛り 2 次、4 次(1.2″、0.5″) | — | 0.85″、0.35″ |
| 偏心残差 5%、内挿、量子化ノイズ | — | 0.15″、0.08″、0.13″ |
| 合成 u_c / 拡張 U(k = 2) | 11.0″ / 22.0″ | 0.94″ / 1.9″ |
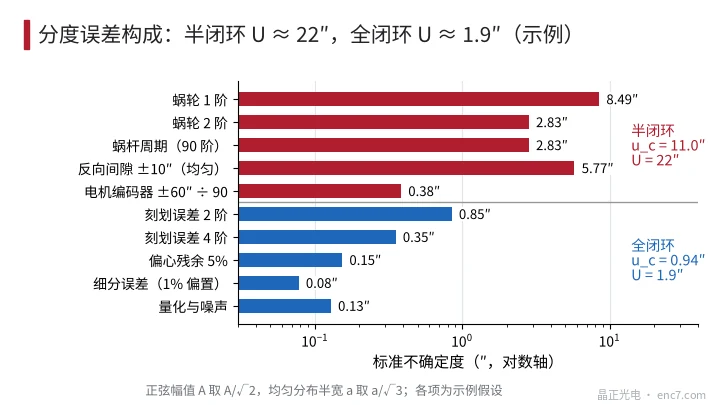
フルクローズドはウォームホイールを正確にするのではなく、位置ループがテーブル角度を直接使うようにします。ウォームホイールが多く動いても少なく動いても、モータが同じだけ補うので、位置決め後の誤差はコード板で決まります。この結論は位置決め後の静的位置について成り立ちます。運動中、周波数が位置ループの帯域を上回るウォーム周期誤差は、依然として速度リップルとして現れます。
スリット数、内挿、読取りヘッドの数
大径のコード板は高いスリット数を追う必要はありません。18 000 線とすると、ピッチは 2π × 95 mm ÷ 18 000 = 33.2 μm、256 倍内挿で一回転 4 608 000 カウント(約 22 ビット)、カウントあたり 0.28″、テーブル 60 r/min のとき信号周波数は 18 kHz にすぎません。信号オフセット 1% による内挿誤差は 72″ × 0.01 ÷ 2π = 0.11″ です。ピッチが大きいと読取りギャップも緩くなります。回折撮像系の読取りヘッドを使う場合、p²/λ の桁は約 1.2 mm です(λ を 0.9 μm として見積もり。具体的なギャップ公差は選定した読取りヘッドに従います)。
読取りヘッドの数:N 個の等間隔ヘッドの平均を取ると、N の整数倍の次数だけが残ります。2 個なら 2、4 次が残り、例の U は 1.9″。4 個なら 4、8 次が残り、同じ例のデータでは U は約 0.8″ ですが、ヘッド・ブラケット・芯出し調整が増えます。位置決め目標が数秒の桁なら、2 個で通常は足ります。
二重ループ制御:バックラッシをループ内に置く
- 速度ループはモータ側エンコーダ、位置ループはテーブルエンコーダ:モータ側信号にはすきまもウォーム弾性もなく、高帯域の速度ループに向きます。位置ループにすきまと柔軟さが入ると位相余裕が下がり、停止点付近ですきまと同桁の振幅の往復(リミットサイクル)が出ることがあります。
- ループ内の非線形を小さくする:ウォームを予圧するか、ダブルリードウォームですきまを調整し、位置ループ帯域は機械共振周波数の数分の一に設定します(よく使われる目安は約 1/3 で、実測で確認する必要があります)。低速では積分を制限します。
- 偏差の監視:モータ角 ÷ i とテーブル角の差を診断量とします。正常値は伝達誤差とすきまの包絡内(例では約 ±40″)にあり、上限を超えればカップリングの滑り、コード板の緩み、またはエンコーダ故障を示します。
取り付けと比較案
- コード板はテーブルロータまたは主軸フランジに直接固定します。細い軸やカップリングを介した取り付けは、ねじり弾性を測定に持ち込み、もはやテーブル角度ではありません。
- 読取りヘッドは回転しないベースに固定し、ギャップと振れは読取りヘッドの説明に従って調整します。ブラケットの温度ドリフトも誤差になります。ダイレクトドライブ回転テーブルの一般的なやり方は、本ライブラリの関連記事を参照できます。
- 構造を変えずに済ます場合は、セミクローズドの割り出し補正表を作れます。標準器で一回転測り、繰り返しのあるウォームホイール誤差を補正表に書き込みます。補償できるのは繰り返す部分だけです。すきまと、温度・摩耗・潤滑とともに変わる誤差は残ります。
エンジニアリングの要点
- まず誤差がどこにあるかを判断する。モータ側エンコーダをテーブルに換算すると零点数秒にすぎず、セミクローズドの誤差はウォームホイール、ウォーム、すきまから来ます。例の U は約 22″ です。
- テーブル精度の要求がセミクローズドで出せる水準(例では 22″)より高いときは、フルクローズドを検討します。Ø200 mm コード板、対向デュアルヘッドで、例の U は約 1.9″ です。
- スリット数はピッチと信号品質で取り、18 000 線 × 256 内挿で約 0.28″、信号周波数は低く、それ以上のスリット数を追う必要はありません。
- 両端読みの平均は奇数次を取り除き、4 個のヘッドはさらに 2 次を取り除きます。コード板の偏心は 1 μm あたり約 2.2″ で、組付け後に偏心を測る必要があります。
- 速度ループをモータ側、位置ループをテーブル側に置き、二系統の差を監視します。すきまがループ内にあるときは予圧し、積分を制限します。
- コード板はテーブルに直接取り付け、カップリングや細い軸を介しません。
まとめ
ウォームギヤテーブルのセミクローズドは、誤差を伝達系に残します。ウォームホイールのピッチ、ウォーム周期、すきまが重なり、例の割り出し不確かさは 22″ に達し、モータエンコーダがどれほど正確でも見えません。Ø200 mm のコード板をテーブルに付け、対向する二つの読取りヘッドを使うと、同じテーブルが約 1.9″ まで下がります。それに伴うのはループ内すきまによる安定性の問題で、予圧、速度ループと位置ループの分離、偏差監視で対処します。
中国語原文記事の翻訳 (0767). ENC7 コード板メーカー(お問い合わせ) · 技術記事 · https://enc7.com
© 廊坊晶正光電技術有限公司(Langfang Jingzheng Optoelectronic Technology Co., Ltd.)無断転載を禁じます。本記事はAIの支援を受けて作成されています。