業界応用の深読み
ウェーハ搬送ロボット:載置繰り返し精度 ±0.1 mm と関節エンコーダの要件
載置の繰り返し精度が ±0.1 mm、アームリーチが 700 mm のとき、θ 軸の角度予算の合計は 29.5″ しかありません。本稿では例の数値から減速機と構造の誤差を差し引き、エンコーダ関連項を約 10″ と導き、モータ側と出力端の構成を比べ、クリーンルームにおける接着剤のアウトガス上限(0.1 g で約 1.4 nm)を見積もります。
ウェーハ搬送ロボットは 300 mm ウェーハをカセットからプロセスチャンバへ運び、載置位置の繰り返し精度はよく ±0.1 mm とされます。関節は中心に、ウェーハはアームの先端にあり、θ 軸の角度誤差はリーチで位置偏差に拡大されます。したがって載置仕様は、まず角度予算に換算してから、エンコーダへの要求を出せます。
±0.1 mm から角度予算へ
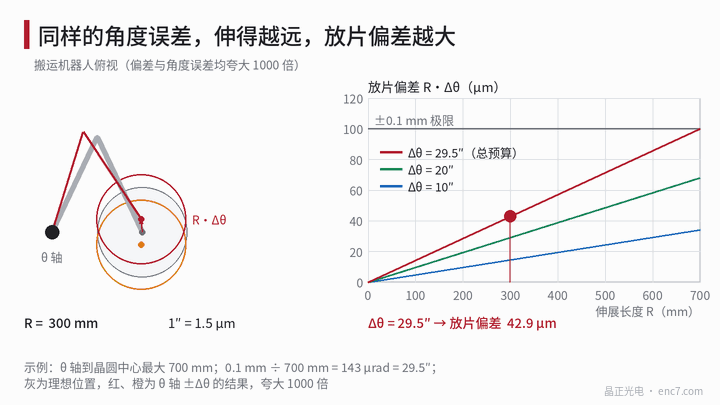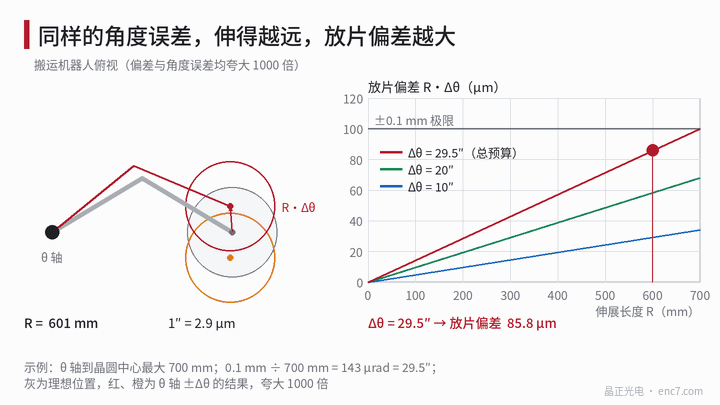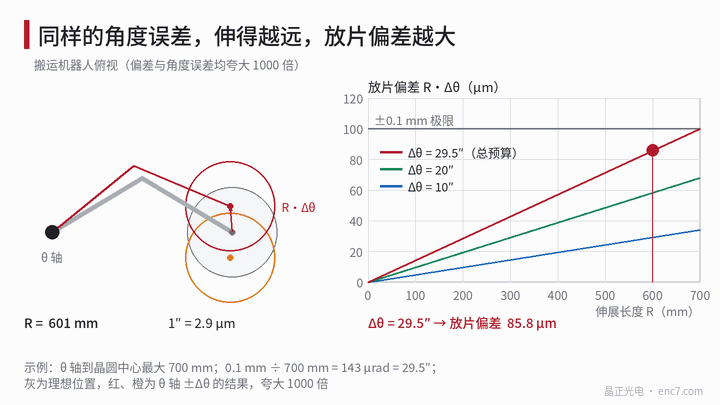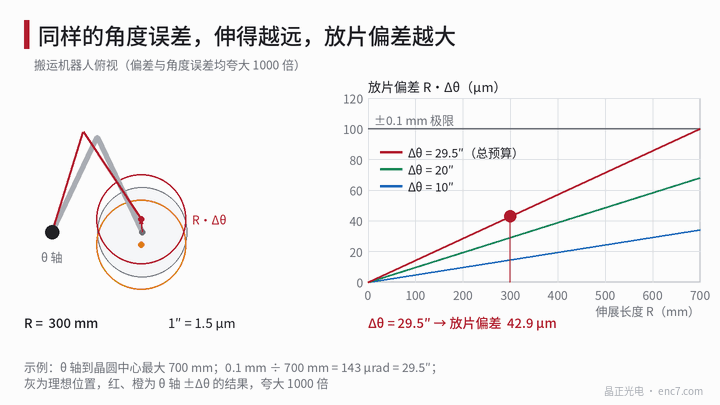
θ 軸はアーム全体を軸まわりに回し、ウェーハ中心の接線偏差 = R·Δθ です。例では θ 軸からウェーハ中心までの最大距離を R = 700 mm とすると
1″ = 700 mm × 4.848×10⁻⁶ = 3.39 μm,0.1 mm ÷ 700 mm = 143 μrad = 29.5″
これはすべての原因を合計した予算です。伸びが短いほど、同じ角度誤差でも位置誤差は小さくなります。R = 300 mm では 29.5″ は 43 μm にすぎないので、最大リーチを基準にします。仕様 ±0.1 mm が 3σ で与えられているなら、σ は約 9.8″ であり、以下の各項も同じ統計的意味で理解します。
減速機と構造誤差の控除
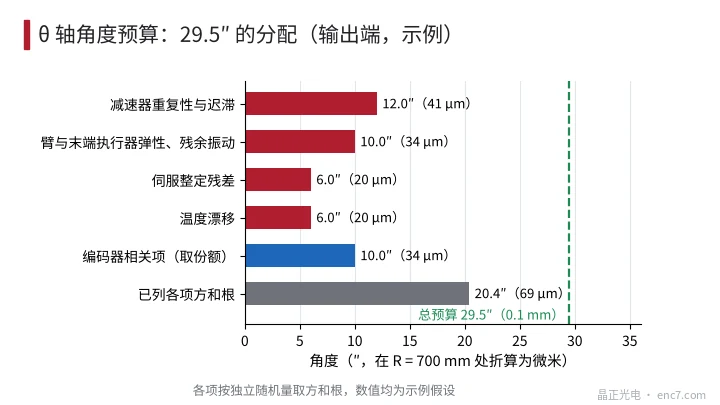
θ 軸の偏差のすべてがエンコーダに属すわけではありません。以下は例の仮定です(出力端の角度、独立なランダム量を二乗和平方根で合成)。
| 項目 | 角度 | 700 mm において |
|---|---|---|
| 減速機の繰り返し精度とヒステリシス | 12″ | 41 μm |
| アームとエンドエフェクタの弾性、残留振動 | 10″ | 34 μm |
| サーボ整定の残差 | 6″ | 20 μm |
| 温度ドリフト | 6″ | 20 μm |
| 二乗和平方根 | 17.8″ | 60 μm |
√(29.5² − 17.8²) = 23.5″ より、エンコーダ関連項に残せるのは最大 23.5″ です。未掲載の項目(パッド上のウェーハ滑り、半径軸との結合など)に余裕を残し、エンコーダは 10″ とします。合成は 20.4″(69 μm)で、まだ 21″ が残ります(図2)。
エンコーダの構成:モータ側か出力端か
分解能は q ≤ シェアの 1/5 とします。10″ ÷ 5 = 2″、一回転あたり少なくとも 648 000 カウント(約 19.3 ビット)。2²⁰(4096 線 × 256 内挿)ならカウントあたり 1.24″ です。
| 構成 | エンコーダ関連項(出力端) | 説明 |
|---|---|---|
| モータ側、減速比 50、17 ビット(9.9″) | 量子化 0.2″、精度 ±60″ の換算 1.2″ | エンコーダ自体はほとんど制約にならないが、減速機の 12″ は見えない |
| 出力端の中空コード板、読取りヘッド単体 | 偏心 3 μm は r = 60 mm で 10.3″ | すでに 10″ のシェアを超える |
| 出力端の中空コード板、対向デュアルヘッド | 偏心残差 5% は 0.5″、U ≈ 5.9″ | 満たす |
対向デュアルヘッド構成の合成:精度 ±5″(2.9″)、偏心残差 0.5″、量子化 1.24″ ÷ √12 = 0.36″、信号オフセット 1% による内挿誤差 316″ × 0.01 ÷ 2π = 0.5″(振幅 ÷ √2 で 0.36″)、ノイズ 0.3″、u_c = 3.0″、U(k = 2)約 6″ で、10″ より小さいです。減速比が大きく減速機自体が正確なら、モータ側エンコーダで足ります。ダイレクトドライブ、または減速機誤差をループ内で補償したいときは、コード板を出力端に付けます。
クリーン環境:粒子、材料、アウトガス
真空での材料放出については本ライブラリに既に専文があります。ここでは大気のクリーンルームだけを見ます。
粒子。 光学式エンコーダは非接触で読むため、コード板と読取りヘッドの間に摩耗はありません。残る発生源は、コード板縁の欠け、接着剤のはみ出しや屑、ケーブル被覆、組立て時に入る塵です。コード板の縁は面取りして研磨し、完成品の清浄度は本ライブラリの等級曲線で受け入れます。ガラスは絶縁で帯電しやすく、粒子吸着の問題は本ライブラリの別の専文にあります。よくあるやり方は、ロボット内部を負圧排気にして、粒子がウェーハ側へ漂わないようにすることです。
材料。 ガラス基材にクロム層を付けたものはアウトガスが少なく、吸湿もごくわずかです。プラスチック基材は一般に吸湿もアウトガスも大きく、項目ごとに評価が必要です。接着と密封にはできるだけ低アウトガスの接着剤を使い、シロキサンを含む材料は制限します。半導体環境ではしばしば厳しく管理されます。
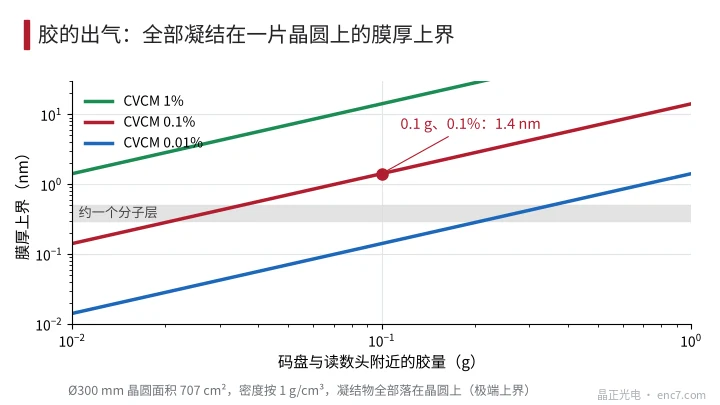
アウトガス。 接着剤が放出する有機揮発分はウェーハ上に凝縮し得ます。よく使われる選別ラインは、総質量損失 TML ≤ 1%、凝縮性揮発分 CVCM ≤ 0.1% です(ASTM E595 の試験条件は真空、125 °C、24 h で、クリーンルームより厳しく、適用可否はユーザ仕様によります)。例:コード板付近に接着剤 0.1 g あり、CVCM を 0.1% とすると 0.1 mg。すべてが Ø300 mm のウェーハ(面積 707 cm²)に凝縮し、密度を 1 g/cm³ とすると、膜厚 = 0.1 mg ÷ 707 cm² ÷ 1 g/cm³ ≈ 1.4 nm です(図3)。これは極端な上限です。実際にウェーハへ届くのは一部にすぎませんが、桁は示しています。接着剤は少なく、硬化とベーキングは十分に行い、可否はプロセス次第です。
エンジニアリングの要点
- まず R·Δθ で載置仕様を角度に換算する。700 mm では 1″ = 3.39 μm、±0.1 mm は 29.5″。最大リーチで算定します。
- 減速機、構造、サーボ、温度ドリフトを先に差し引き、エンコーダ関連項にはシェアを与えます(例では 10″)。予算全体をエンコーダに渡してはいけません。
- 分解能はシェアの 1/5 以下、約 2″ とし、2²⁰ カウントのエンコーダで足ります。
- 読取りヘッド単体では偏心が最大項です。出力端の大径コード板には対向する二つの読取りヘッドを使い、信号オフセットによる内挿誤差も算定します。
- 減速比が大きく減速機が安定しているときはモータ側エンコーダを選び、減速機誤差をループ内で補償するときは出力端のコード板を選びます。
- クリーンルームでの重点はアウトガスと粒子です。低アウトガス接着剤、少ない接着量、縁の面取り、清浄包装、内部排気の維持です。
まとめ
載置の繰り返し精度 ±0.1 mm は、リーチ 700 mm では θ 軸の総予算 29.5″ に相当します。減速機と構造がまず大半を占め、エンコーダ関連項は約 10″ で足り、2²⁰ カウントと対向する二つの読取りヘッドで足ります。クリーンルームでの追加要求は材料にあります。ガラスにクロム層、低アウトガスの接着剤、少量の接着と確実な排気により、接着剤の揮発分の凝縮量をプロセスが受け入れられる範囲に収めます。
中国語原文記事の翻訳 (0769). ENC7 コード板メーカー(お問い合わせ) · 技術記事 · https://enc7.com
© 廊坊晶正光電技術有限公司(Langfang Jingzheng Optoelectronic Technology Co., Ltd.)無断転載を禁じます。本記事はAIの支援を受けて作成されています。