業界応用の深読み
ウェーハプレアライナ:一周でノッチと偏心を求め、テーブルエンコーダの細かさ
プレアライナはウェーハを一回転させ、ラインセンサのエッジ読み取りで偏心のフィットとノッチ探しを同時に行います。本稿では偏心精度 σ_c = σ·√(2/N) を示し、三つのノッチ検出法を比べ、300 mm ウェーハのノッチ ±0.02° からエンコーダ、サンプリングレート、同期の要件を導きます。
プレアライナはウェーハを真空チャックに吸着して一回転させます。ラインセンサはウェーハ縁に立ち、一回のサンプリングごとに一つのエッジ位置を得ます。この一周のデータが同時に二つの問いに答えます。ウェーハ中心がチャック軸からどれだけずれているか、ノッチがどの角度にあるかです。前者はフィット、後者は窪みの検出によります。回転テーブルのエンコーダが各サンプルに角度を付け、そのスリット数・精度・同期が、ノッチ角度をどこまで正確にできるかを決めます。
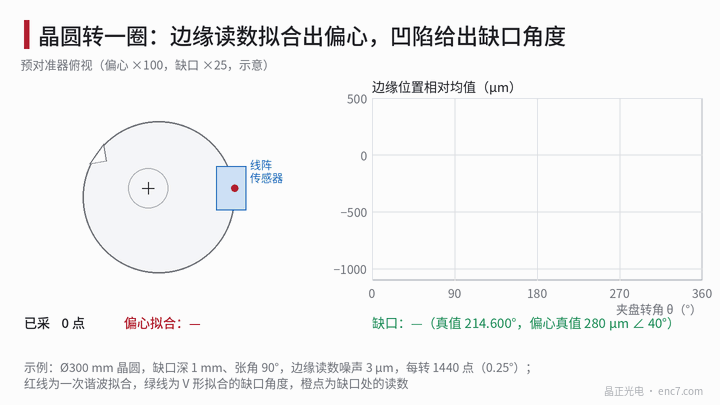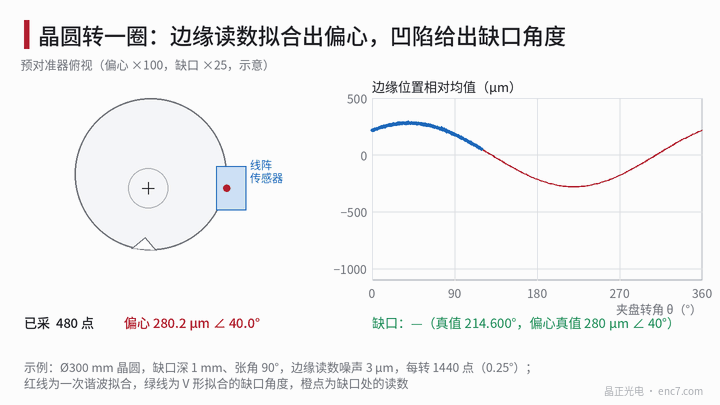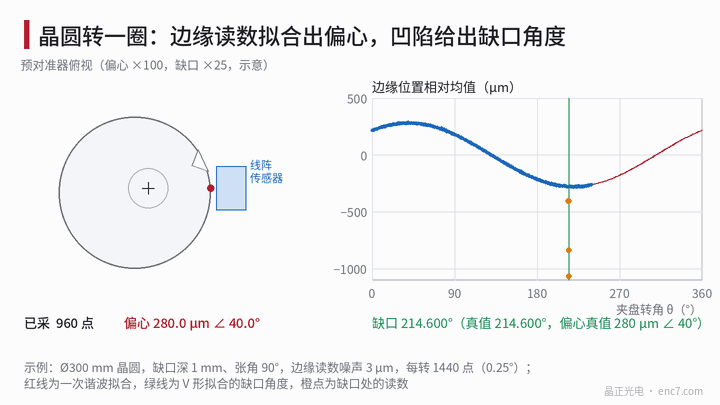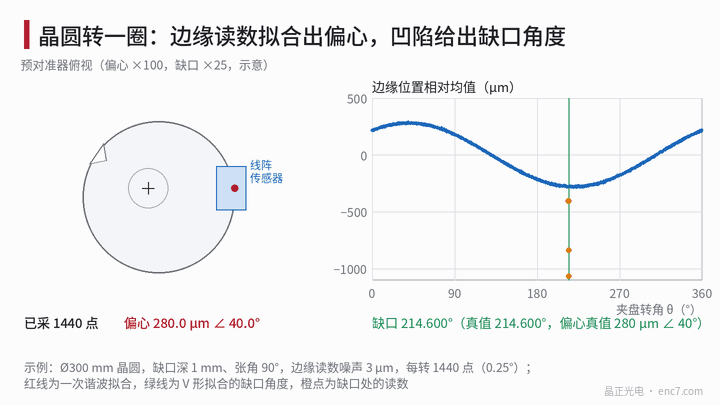
モデル:エッジ読みの中の偏心とノッチ
ウェーハ半径は R = 150 mm、円心はチャック軸に対して e、方向 φ だけずれています。チャック角が θ のとき、センサ位置でのエッジ位置は
r(θ) = R + e·cos(θ − φ) + n(θ) − ノッチ
ここで n は単点の読み取りノイズ(標準偏差 σ、例では 3 μm)、ノッチ項は深さ約 1 mm、開き角約 90° の V 形の窪みです(SEMI 規格が 300 mm ウェーハのノッチ寸法を定めており、規格本文に従います)。斜面の傾きは約 1、各斜面の縁上の弧長は約 1 mm で 0.38° に相当し、ノッチ全体は約 2 mm(0.76°)です。±0.02° は縁上では 52 μm にすぎません。偏心が大きいときの二次項は約 e²/(2R) で、e = 1 mm のとき 3.3 μm、反復で消去できます。
偏心:N 点で中心をどこまで決められるか
N 点を一様に取り、一次高調波を最小二乗フィットすると、偏心の各成分の標準偏差は(導出は本ライブラリの関連記事を参照)
σ_c = σ·√(2/N)
σ = 3 μm のとき、N = 100 で 0.42 μm、N = 1440 で 0.11 μm。σ_c ≤ 1 μm にするには N ≥ 2 × 9 = 18 で足ります。ノイズはボトルネックではありません。注意すべきは、フィット時にノッチ域の点を除くこと、および点数不足のときウェーハ外形の高次真円度偏差が一次高調波に折り込まれることです。
偏心はノッチ角度にも影響します。ノッチのウェーハ中心に対する角度はチャック角と e/R·sin(…) だけ違い、e = 280 μm のとき最大 0.107° で、±0.02° よりはるかに大きいため、フィットした偏心で補正しなければなりません。補正後の残差は σ_c/R = 0.11 μm ÷ 150 mm で、0.00004° にすぎません。
ノッチ:サンプリング間隔が検出法を決める
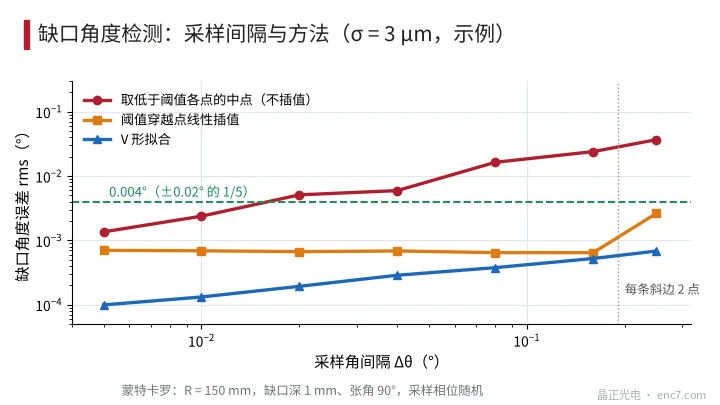
ノッチの角度は次の三つの方法のいずれかで得られます。誤差とサンプリング角間隔 Δθ の関係は図2です(モンテカルロ、σ = 3 μm、サンプリング位相はランダム)。
| Δθ | 一回転あたり点数 | サンプリングレート(1 r/s) | 閾値を下回る各点の中点 | 閾値交差点の補間 | V 形フィット |
|---|---|---|---|---|---|
| 0.01° | 36 000 | 36 kHz | 0.0024° | 0.0007° | 0.0001° |
| 0.02° | 18 000 | 18 kHz | 0.0051° | 0.0007° | 0.0002° |
| 0.08° | 4 500 | 4.5 kHz | 0.016° | 0.0006° | 0.0004° |
| 0.16° | 2 250 | 2.25 kHz | 0.024° | 0.0006° | 0.0005° |
補間しないときの誤差は約 0.15–0.25 倍の Δθ です。0.004°(±0.02° の 1/5)に達するには、Δθ は約 0.016° 以下でなければならず、1 r/s ではサンプリングレート約 22 kHz です。フィットは斜面上のすべての点を使います。各斜面に n_f 点、傾きが 1 のとき、ノッチ中心の誤差は σ/√(2·n_f) で、縁上では n_f = 0.38° ÷ Δθ です。Δθ = 0.176°(一回転 2048 点)のとき n_f ≈ 2.2、誤差は 3 μm ÷ √4.4 = 1.4 μm、すなわち 0.0006° で、表の値と一致します。各斜面が 2 点に満たないとき(Δθ が約 0.19° より大きいとき)、まず補間法が使えなくなり、フィットの誤差も急速に大きくなります(図2)。
計算例:±0.02° に必要なエンコーダの細かさ
設定(例):回転数 60 r/min(360°/s)、一回転 2048 点(2.05 kHz、エンコーダカウントの分周でトリガ)、V 形フィット。エンコーダ量子化のシェアを 0.004° とすると、一回転あたり 360° ÷ 0.004° = 90 000 カウント以上、すなわち 17 ビット(0.00275°)、たとえば 4096 線 × 32 内挿が必要です。方形波の四逓倍だけなら、4096 線では 16 384 カウント(0.022°)しかなく、足りません。22 500 線以上にするか、正弦・余弦の内挿に切り替えます。
同期:ω·Δt は 360°/s のとき 0.0072°/20 μs なので、センササンプリングとエンコーダラッチのジッタは 5 μs の桁(0.0018°)とし、固定遅延は校正後に差し引きます。露光中、縁は ωR = 942 mm/s で動き、50 μs の露光は 47 μm を引きます。タイムスタンプは露光の中点に取れば足ります。
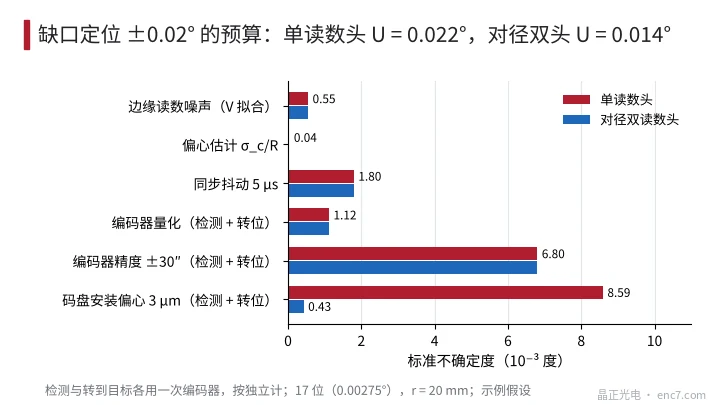
誤差予算は標準不確かさで合成します。ノッチ検出と目標角度への回転でエンコーダをそれぞれ一度使うため、関連項は独立として √2 倍します(エンコーダ精度 ±30″、コード板半径 r = 20 mm、偏心 3 μm、いずれも例の仮定)。
| 項目 | 読取りヘッド単体 | 対向デュアル読取りヘッド |
|---|---|---|
| エッジ読みノイズ(V フィット) | 0.0006° | 0.0006° |
| 偏心推定 σ_c/R | 0.00004° | 0.00004° |
| 同期ジッタ 5 μs | 0.0018° | 0.0018° |
| エンコーダ量子化(17 ビット) | 0.0011° | 0.0011° |
| エンコーダ精度 ±30″ | 0.0068° | 0.0068° |
| コード板偏心 3 μm(31″) | 0.0086° | 0.0004° |
| 合成 u_c / U(k = 2) | 0.0112° / 0.022° | 0.0072° / 0.014° |
読取りヘッド単体では U = 0.022° で、±0.02° を超えます。主因はコード板の偏心と精度です。対向デュアル読取りヘッドは偏心残差を 5% まで下げ、U は 0.014° になります。偏心を 1 μm 以内に組み立ててもよく、そのとき U は約 0.015° です。スリット数とサンプリングレートはここでの難点ではなく、エッジノイズ、量子化、偏心推定の合計は全分散の 5% 未満です(図3)。
エンジニアリングの要点
- まず仕様を角度と弧長に換算する。±0.02° = 72″ は R = 150 mm の縁で 52 μm、ノッチ斜面の幅は約 0.38° しかありません。
- 偏心は一次高調波の最小二乗、σ_c = σ·√(2/N) で、数十点で足ります。ノッチ域を除き、フィットした偏心でノッチ角度を補正します(e = 280 μm のとき補正量 0.107°)。
- ノッチ検出は V 形フィットまたは補間を使い、閾値を下回る点だけを取ることは避けます。後者は Δθ ≤ 約 0.016°、1 r/s で約 22 kHz が必要です。
- エンコーダ量子化はシェアの 1/5、約 0.004° とし、17 ビットで足ります。方形波の四逓倍ではより高いスリット数が必要です。
- 精度とコード板偏心が予算の大部分を占めます。対向する二つの読取りヘッドを使うか、偏心を 1 μm 以内に組み立てます。
- サンプリングとエンコーダラッチを同期させ、回転数が倍になると同期要求も同じだけ厳しくなります。露光のタイムスタンプは中点に取ります。
まとめ
プレアライナの偏心は一次高調波フィットにより、σ_c = σ·√(2/N) で、数十点で足ります。ノッチは V 形フィットまたは補間により、サンプリングレートは 2 kHz の桁で足ります。300 mm ウェーハのノッチ ±0.02° という要求には、17 ビットエンコーダ、2048 点/回転、5 μs の同期で足ります。本当に管理すべきはエンコーダ精度とコード板偏心であり、対向する二つの読取りヘッドが最も直接的な方法です。
中国語原文記事の翻訳 (0770). ENC7 コード板メーカー(お問い合わせ) · 技術記事 · https://enc7.com
© 廊坊晶正光電技術有限公司(Langfang Jingzheng Optoelectronic Technology Co., Ltd.)無断転載を禁じます。本記事はAIの支援を受けて作成されています。