業界応用の深読み
エンコーダトリガによるラインスキャン撮影:スリット数、分周と画素サイズの合わせ方
ラインスキャンカメラをエンコーダでトリガするとき、行間隔 Δy = πD·K/(4N) は物体側の横方向画素と等しくなければならず、そうでないと円が楕円になる。本稿ではスリット数、分周と最高行周波数、最高線速度の制約を導き、ローラ径 100 mm、画素 10 μm の例で 7854 本・四逓倍を求め、エンコーダ偏心による行位置の周期誤差を見積もる。
ラインスキャンカメラは一度に一行しか撮らず、画像の「縦方向」はワークの移動によって行を積み上げて作られる。固定の行周波数で撮ると、搬送速度が変動するたびに行間隔が変わり、円形のパターンは楕円に引き伸ばされる。エンコーダパルスでトリガすれば、各行は速度に依らない一定の搬送変位に対応する。しかし配置の問題が残る。縦横の画素を同じ大きさにするには、エンコーダのスリット数、逓倍、分周を、カメラ画素とレンズ倍率に対してどのような関係にすればよいか。本稿ではこの連鎖の式を書き、ローラ径 100 mm、物体側画素 10 μm の例で計算し、さらにエンコーダ偏心が行間隔に与える周期誤差を見積もる。
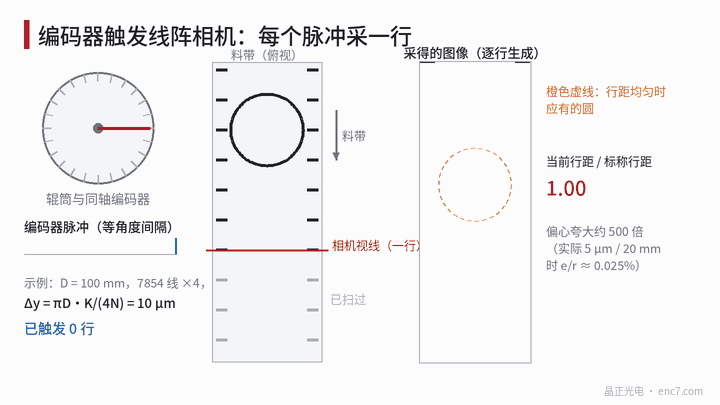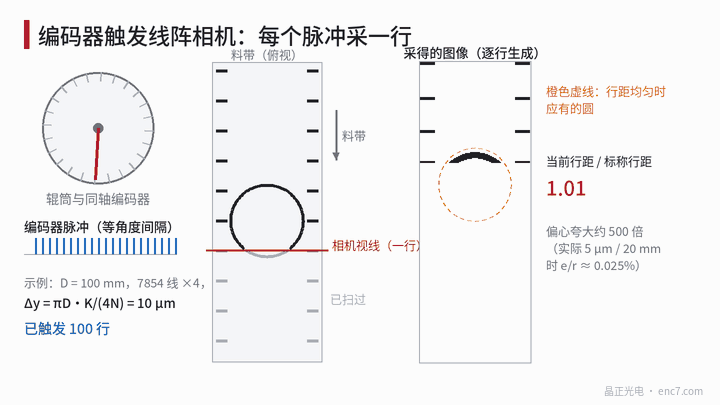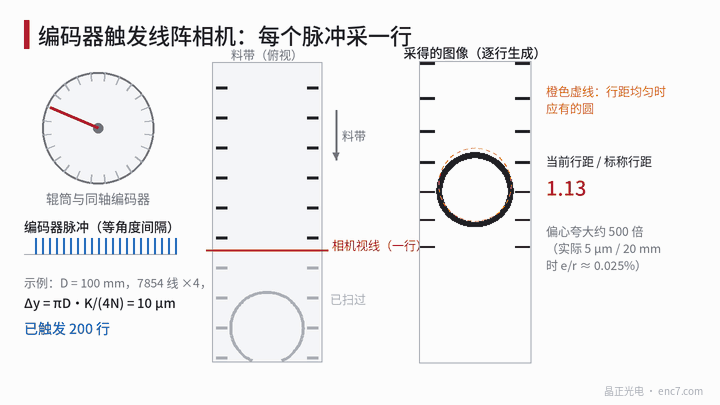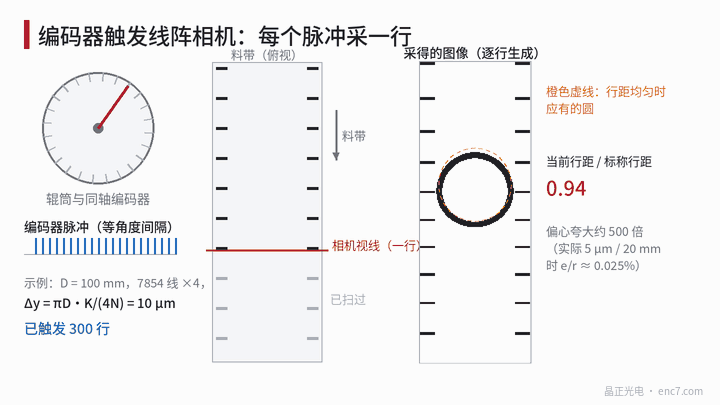
行間隔の式:各パルスが対応する搬送変位
エンコーダをローラと同軸とし、スリット数を N とする。四逓倍後は 一回転あたり 4N カウントになる。ローラ直径を D、ウエブはすべらないとする。一カウントあたりの搬送変位は πD/(4N)。トリガモジュールが K カウントごとに一行を出すと、行間隔は
Δy = πD·K / (4N)
物体側の横方向画素は
Δx = p / m
ここで p はセンサの画素サイズ、m は光学倍率である。画像が歪まない条件は Δy = Δx。さらに、露光は一行周期を埋めて、搬送方向の積分幅が Δy に等しくなるようにする。露光が短すぎると、搬送方向に未サンプリングの隙間ができる。
計算例:D = 100 mm、ローラ周長 πD = 314.16 mm、要求 Δx = 10 μm、K = 1 とすると
N = πD / (4Δx) = 314.16 / (4 × 0.010) = 7853.98
7854 本とすれば行間隔は 9.99998 μm で、偏差は百万分の二にすぎない。しかし 7854 は一般的なスリット数ではない。下表に、入手しやすいスリット数での対応(四逓倍、K = 1)を示す。
| スリット数 N | 一回転あたりカウント | 一カウントあたりの物体側距離 | 0.4 m/s 時のカウント周波数 | 対応 |
|---|---|---|---|---|
| 7854 | 31 416 | 10.00 μm | 40.0 kHz | 直接一致。特注のスリット数が必要 |
| 10 000 | 40 000 | 7.854 μm | 50.9 kHz | レンズを調整して Δx = 7.854 μm(m = 1.273)とし、速度制限または分周 |
| 5000 | 20 000 | 15.71 μm | 25.5 kHz | レンズ m = 0.637、物体側画素 15.7 μm |
| 2500 | 10 000 | 31.42 μm | 12.7 kHz | 行間隔が粗すぎ、10 μm 画素ではアンダーサンプリングになる |
実務では、先にローラ径とエンコーダを決め、レンズ倍率で Δx を合わせることが多い。倍率は連続的に調整できるが、スリット数はできないからである。トリガモジュールが逓倍と分周を有理数比に組み合わせられるなら、π/4 のような無理数比も近似できる。残差がローラ径自身の不確かさより小さければよい。
行周波数、線速度とインタフェース周波数
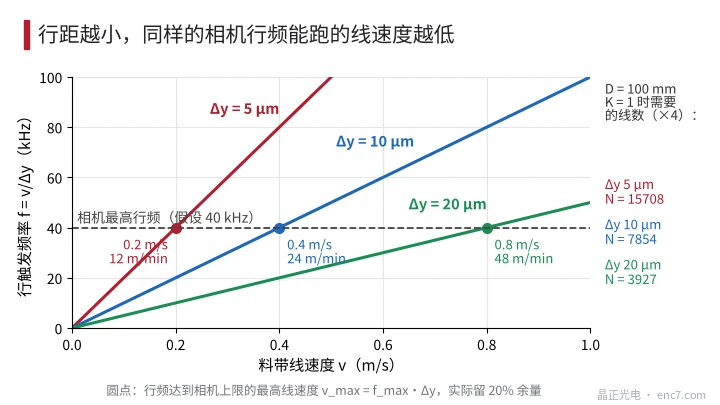
カメラには最高行周波数 f_max がある。行周波数は f = v / Δy なので、最高線速度は
v_max = f_max · Δy
カメラの最高行周波数を 40 kHz とすると、Δy = 10 μm のとき v_max = 0.4 m/s(24 m/min)、Δy = 5 μm では 0.2 m/s にすぎず、Δy = 20 μm なら 0.8 m/s まで出せる(図2)。1 m/s のラインで 40 kHz のカメラを使うなら、行間隔は 25 μm 未満にできない。パルスがカメラの応答周波数を超えて行落ちしないよう、工学上は 20% の余裕を見るのがよい。
エンコーダ側の周波数も確認する。0.4 m/s のときローラ回転数は約 76.4 r/min、7854 本の A/B 周波数は 10 kHz にすぎず、四逓倍後も 40 kHz で、差動インタフェースには全く負担にならない。本当の制約はほとんど常にカメラ側にある。エンコーダのカウント周波数がカメラの上限を超える場合は、分周 K で行間隔を調整後の Δx に合わせて広げ、カメラにパルスを捨てさせてはならない。
偏心による行間隔の周期誤差
エンコーダコード板の偏心を e、読取り半径を r とすると、測定角は真の角に対して 一回転に一回の項だけ大きくなる。
θ_enc = θ + (e/r)·sin(θ + φ)
トリガは θ_enc の等間隔で出るため、真の角の間隔は 1/[1 + (e/r)·cos(θ + φ)] となり、行間隔は
Δy(θ) ≈ Δy0 · [1 − (e/r)·cos(θ + φ)]
累積する行位置誤差は
δy(θ) = −R·(e/r)·sin(θ + φ)
ここで R はローラ半径、φ は偏心の方位角である。二つの量級に注意する。隣接行間隔の相対変化は e/r にすぎず、e = 5 μm、r = 20 mm では 0.025%(約 52″)、10 μm の行間隔に対して 2.5 nm であり、円形パターンに歪みは見えない。しかし行位置誤差の振幅は R·e/r であり、R = 50 mm では 12.5 μm、約 1.25 行に達する。半回転(157 mm)離れた二つの特徴の差は最大 25 μm になる。
| エンコーダ偏心 e / 読取り半径 r | e/r | 一次誤差 | R = 50 mm での位置誤差振幅 |
|---|---|---|---|
| 3 μm / 20 mm | 0.015% | 31″ | 7.5 μm |
| 5 μm / 20 mm | 0.025% | 52″ | 12.5 μm |
| 10 μm / 10 mm | 0.10% | 206″ | 50 μm |
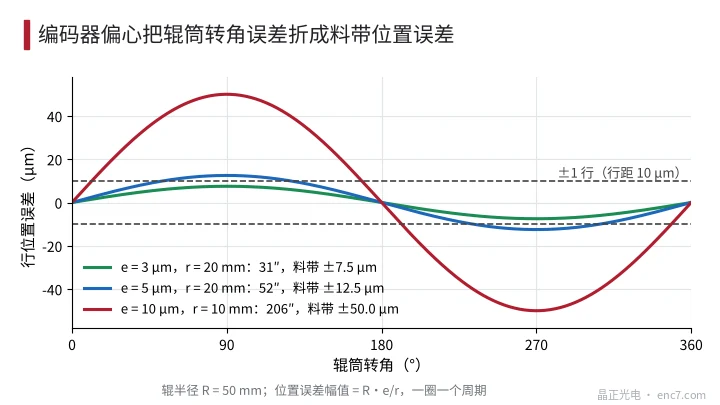
この誤差はローラ半径 R に比例するため、同じエンコーダでも大径ローラに付ける方が、小さな測定輪に付けるより不利である。模様の見え方だけを見る検査では無視できる。欠陥を 0.05 mm 以内に位置決めする検査では、ローラの半径方向振れ(多くの場合より大きく、20 μm の振れは約 20 μm の位置誤差になる)やすべりと一緒に予算へ入れなければならない。
工学上の要点
- まず Δy = πD·K/(4N) と Δx = p/m を等式に書き、それからスリット数を選ぶ。スリット数が切り良くならないときはレンズ倍率で補う。
- ローラ径自身にも不確かさがある。直径誤差 0.1 mm は 0.1% の比例誤差であり、長さ 100 mm の画像で 0.1 mm ずれる。立ち上げ後は目盛ターゲットで実際の行間隔を校正する。
- v_max = 0.8·f_max·Δy で最高線速度を確認し、同時にエンコーダのカウント周波数がカメラの行周波数上限を超えていないかを見る。
- エンコーダは従動ローラ、またはウエブに接する測定輪に付け、ベルトやカップリングを経由する伝達誤差とすべりを避ける。
- トリガモジュールは方向判別を持ち、ウエブが逆方向に振れても行を重複して出さないこと。
- ローラ半径 50 mm、読取り半径 20 mm のとき、エンコーダ偏心を 5 μm 以内に抑えれば位置誤差振幅は 1.3 行未満になる。より厳しい要求には対向する双読取りヘッドを用いる。
まとめ
ラインスキャンカメラの縦分解能はエンコーダトリガだけで決まる。配置の核心は Δy = πD·K/(4N) を物体側画素 p/m に等しくし、行周波数をカメラの上限以内に収めることである。偏心による行間隔の変化は極めて小さいが、R·e/r の周期位置誤差として蓄積する。それが問題になるかは、検査に求められる位置決め精度による。
中国語原文記事の翻訳 (0771). ENC7 コード板メーカー(お問い合わせ) · 技術記事 · https://enc7.com
© 廊坊晶正光電技術有限公司(Langfang Jingzheng Optoelectronic Technology Co., Ltd.)無断転載を禁じます。本記事はAIの支援を受けて作成されています。