業界応用の深読み
CT ガントリの回転角測定:内径 700 mm 以上の大環状コード板
速い CT ガントリは一回転 0.25 s であり、読取り半径 0.5 m では線速度 12.6 m/s、信号周波数は数百 kHz になる。本稿では周波数とサンプリング同期の条件を求め、角度誤差を視野内の位置誤差に換算し、偏心、分割継ぎ目、熱不整合という大環の三つの誤差の大きさを見積もる。
CT では管球と検出器が回転ガントリに載り、中央を患者が通るため、口径は少なくとも七百ミリメートル余り、速い機種では 一回転が 0.25–0.3 s しかかからない。そのためコード板は直径約 1 m の大環になる。一体のガラス円板は収まらず、全周の鋼帯、または複数のセグメントを継いだコードストリップにするほかなく、線速度も通常のサーボ用コード板よりはるかに高い。本稿ではこの条件で、速度と周波数、サンプリング同期、角度誤差の換算、大環自身の誤差源を順に計算する。数値はすべて例である。
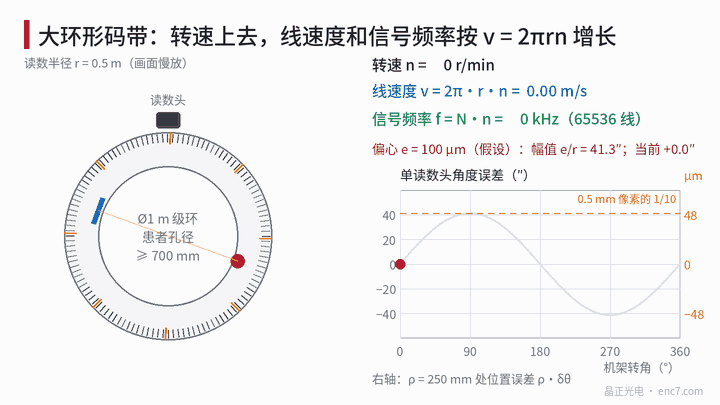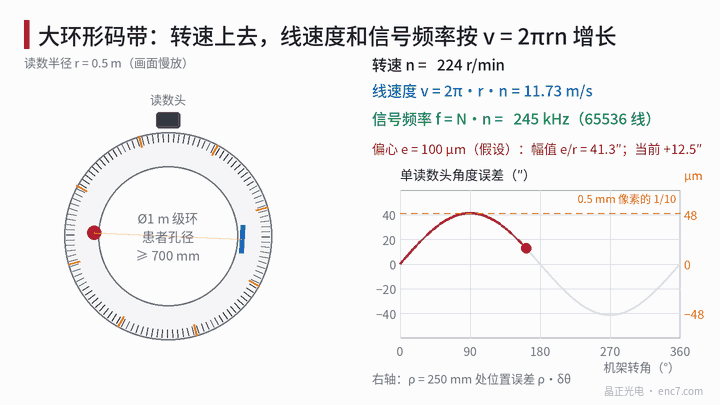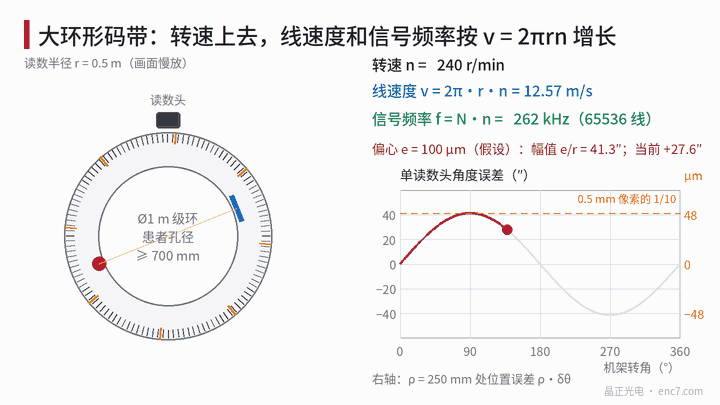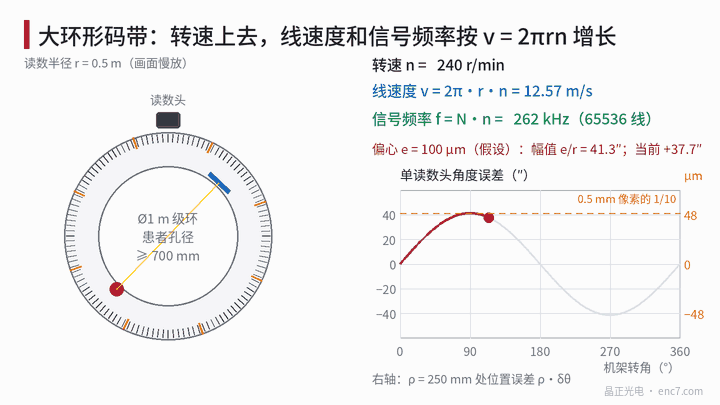
速度と信号周波数
線速度と回転数の関係は
v = 2π·r·n
ここで r は読取り半径、n は毎秒の回転数である。r = 0.5 m、0.25 s/回転(4 r/s、240 r/min)のとき v = 12.57 m/s、0.3 s/回転では 10.47 m/s。信号周波数は f = v/p = N·n であり、p はコードストリップのピッチ、N は全周のスリット数である。
| ピッチ p | 全周スリット数(r = 0.5 m) | 0.25 s/回転での信号周波数 |
|---|---|---|
| 100 μm | 31 416 | 126 kHz |
| 47.9 μm | 65 536 | 262 kHz |
| 40 μm | 78 540 | 314 kHz |
| 20 μm | 157 080 | 628 kHz |
65 536 本とすると、四逓倍後は 一回転あたり 262 144 カウント、一カウント 4.94″、カウント間隔は約 0.95 μs。周波数としての数百 kHz は読取りヘッド前端にとって苛酷ではないが、ピッチが細かいほどギャップ公差は狭く、全周の目盛誤差も抑えにくい。そのため大環では粗いピッチを選び、内挿で角度分解能を補うのが普通である。またガントリ上の向心加速度は ω²r ≈ 316 m/s²、約 32 g であり、コードストリップの接着またはクランプはこの荷重で検証する必要がある。
サンプリング同期:各ビューが含むカウント数
一回転あたり 1024 ビューとする(仮定)。すると各ビューは 262 144/1024 = 256 カウントを占め、ビュー間隔は 0.35°、0.25 s/回転では約 244 μs。整数カウントにすれば、エンコーダパルスで直接トリガしやすい。トリガの角度量子化は 1 カウント 4.94″ であり、ρ = 250 mm では 6 μm に相当し、無視できる。
より注意すべきはトリガ遅延のジッタで、回転速度に応じて角度になる。
δθ = ω·δt
ω = 25.13 rad/s のとき、1 μs のジッタは 25 μrad(5.2″)、10 μs は 52″ に相当する。エンコーダで直接トリガする場合でも、時間トリガの後に各ビューの角度を記録する場合でも、遅延のジッタは数マイクロ秒以内に抑える必要がある。
角度誤差が画像誤差になる仕組み
再構成で各ビューに角度誤差 δθ があると、回転中心から ρ の位置は ρ·δθ だけずれる。アイソセンタ画素を 0.5 mm、視野半径を 250 mm、視野端の位置誤差を 0.1 画素以内(仮定した内部指標)、すなわち 50 μm とすると
δθ ≤ 50 μm / 250 mm = 200 μrad ≈ 41.3″
これには角度測定の全誤差が含まれる。回転角に同期して緩やかに変わる誤差は、各ビューの幾何を一括して回転させる。ビュー間の不規則な飛びは、各方向の投影を互いに矛盾させ、後者の方が通常は受け入れにくい。図3 を見ると、41.3″ の誤差は ρ = 250 mm でちょうど 50 μm、ρ = 100 mm では 20 μm にすぎない。CT では角度分解能は容易に足り、難しいのは全周の精度と繰返し性である。
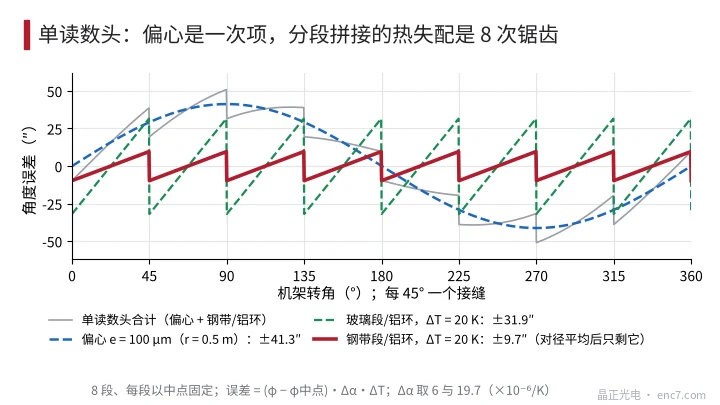
大環の三つの誤差源
偏心。 単一読取りヘッドの一次誤差振幅は e/r。コードストリップ環の中心がガントリ軸に対して 100 μm ずれ、r = 0.5 m のとき 200 μrad、すなわち 41.3″ となり、予算を使い切る。大環の相対精度は高くなく、絶対偏心を小さくしにくいので、対向(180° 隔てた)双読取りヘッドの平均がよく用いられる。これで一次およびすべての奇数次誤差が消える。
継ぎ目と分割。 分割コードストリップの継ぎ目における位置誤差 δ は、そのまま局所角度誤差 δ/r になる。5 μm は 2.1″、10 μm は 4.1″ に相当する。8 セグメント継ぎの誤差は 8 次周期で偶数次であり、対向双読取りヘッドでも消えない。継ぎ精度と校正で抑える必要がある。
熱不整合。 一様な昇温では環全体の角度位置は変わらないが、半径は変わる。r = 0.5 m、ΔT = 20 K で鋼環は約 170 μm、アルミ環は約 230 μm、読取りギャップもそれに伴って変わる。読取りヘッドは同じ熱膨張の部材に付ける。実際に角度誤差を生むのは、セグメントと基環の膨張係数差 Δα である。各セグメントを中点だけで固定すると、セグメント内の誤差は
δθ = (φ − φ_中点)·Δα·ΔT
ここで φ はセグメント内の角度位置、8 セグメントでは φ − φ_中点 の最大は ±22.5°(0.393 rad)である。
| 組合せ(8 セグメント、ΔT = 20 K) | Δα(×10⁻⁶/K) | セグメント内誤差 |
|---|---|---|
| 鋼帯を鋼環に貼る | 約 0 | 約 0 |
| 鋼帯をアルミ環に貼る(17 と 23) | 6 | ±9.7″ |
| ホウケイ酸ガラスセグメントをアルミ環に貼る(3.3 と 23) | 19.7 | ±31.9″ |
ガラスセグメントをアルミ環に貼る場合 41.3″ 予算の四分の三を使う。大環のコードストリップ材料と基環材料は対で選び、膨張係数が近い組合せを優先する。
工学上の要点
- まず v = 2πrn と f = N·n で最高周波数を出し、読取りヘッドの帯域を確認する。大環は粗いピッチを選び、内挿で分解能を補う。
- 視野端の位置誤差を角度指標に換算する。δθ = 許容位置誤差 / ρ。例の 50 μm、250 mm は約 41″ に相当する。
- ビュー数は 一回転あたりカウント数の約数にし、各ビューが整数カウントを含むようにする。トリガ遅延のジッタは数マイクロ秒以内に抑える。
- 対向双読取りヘッドで偏心を消し、同時に継ぎ目位置で 8 次クラスの誤差を校正する。予算には別項として書く。
- コードストリップと基環の膨張係数をできるだけ近づける。継ぎ目の位置誤差は実測し、図面だけを見ない。
- 32 g の向心加速度で接着とクランプを検証し、読取りヘッド支持は剛にして、共振によるギャップの周期変化を避ける。
まとめ
CT 用大環コード板の難しさは分解能ではなく、一回転 0.25 s の高い線速度、視野内で ρ·δθ に換算した全周精度、そして偏心・継ぎ・熱不整合という大環特有の三つの誤差である。許容位置誤差を角度指標に逆算し、予算をこの三項に配分して初めて、選定の根拠が得られる。
中国語原文記事の翻訳 (0772). ENC7 コード板メーカー(お問い合わせ) · 技術記事 · https://enc7.com
© 廊坊晶正光電技術有限公司(Langfang Jingzheng Optoelectronic Technology Co., Ltd.)無断転載を禁じます。本記事はAIの支援を受けて作成されています。