業界応用の深読み
放射線治療加速器のガントリとコリメータ回転:アイソセンタ 1 mm における角度要求
ガントリの角度誤差 Δθ はビームをアイソセンタまわりに回し、軸上でアイソセンタから L の位置のずれは L·Δθ になる。L = 1 m、0.1° は 1.75 mm に相当する。本稿では 1 mm の予算を角度指標に換算し、双エンコーダ差分アラーム閾値の上下限を導き、照射環境がコード板と読取りヘッドに与える影響を論じる。
放射線治療加速器のガントリはアイソセンタまわりに回転し、ビームは各方向からターゲットに集まる。コリメータはビーム軸まわりに回転して照射野の向きを決める。ビーム軸がアイソセンタから外れる許容は、通常 1 mm の桁である。角度測定は誤差源の一つにすぎないが、インターロックが最も依存する項である。本稿ではまず角度誤差をビーム位置誤差に換算し、エンコーダの分解能と精度を逆算し、最後に双エンコーダの差分アラーム閾値の決め方と、照射環境がもたらす問題を述べる。数値はすべて例である。
角度誤差がビームずれになる仕組み
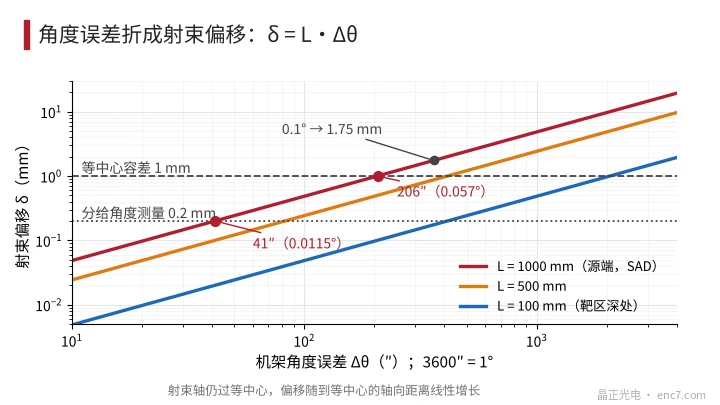
軸まわりの角度誤差 Δθ は、回転軸から L の点に
δ = L·Δθ(Δθ はラジアン、小角度)
の変位を生じる。ガントリの回転軸はアイソセンタを通る。ガントリ角が Δθ ずれると、ビーム全体がアイソセンタまわりに Δθ 回転する。ビーム軸はなおアイソセンタを通るが、軸上でアイソセンタから z の位置の横ずれは z·Δθ である。源端では z = SAD ≈ 1 m、ターゲット深部では z は数十ミリメートルから百ミリメートル余りにすぎない。コリメータの回転軸はビーム軸であり、力臂は照射野縁から軸までの距離 ρ、ρ = 100–200 mm である。
| 角度誤差 | 源端 L = 1000 mm | L = 500 mm | L = 100 mm(ターゲット深部、照射野縁) |
|---|---|---|---|
| 0.01°(36″) | 0.17 mm | 0.09 mm | 0.017 mm |
| 0.05°(180″) | 0.87 mm | 0.44 mm | 0.087 mm |
| 0.1°(360″) | 1.75 mm | 0.87 mm | 0.17 mm |
| 0.5° | 8.7 mm | 4.4 mm | 0.87 mm |
最も長い力臂 L = SAD で保守的に見ると、0.1° は約 1.7 mm になる。ターゲットが実際に受けるずれははるかに小さいが、照射野を定める部品は源端近くにあり、インターロックもこの桁で設定される(図2)。
予算配分とエンコーダ指標
装置全体がビーム軸のアイソセンタ離れを 1 mm まで許すとし、ガントリたわみや軸受振れなどの機械項が大半を占め、角度測定に 0.2 mm を割り当てる(仮定)。L = 1 m で換算すると
δθ ≤ 0.2 mm / 1000 mm = 200 μrad ≈ 41″(0.0115°)
コリメータは ρ = 200 mm で換算すると、同じ 0.2 mm が 206″(0.057°)に相当し、指標は五倍まで緩められる。分解能は予算より一桁細かく、約 4″ とする。18 ビットでは 一カウント 4.94″ でやや粗く、19 ビットでは 2.47″ なので、ガントリ軸では 19 ビット以上が安心である。精度(偏心、継ぎ目、伝達を含む)は 41″ 以内に収める。エンコーダ本体の精度はその半分程度、例えば ±20″ にとどめる。
測定法は二つある。大口径エンコーダをガントリ回転軸に直接付けるか、取出歯車を介して測るかである。後者ではエンコーダ自身の誤差は伝達比 i で縮小されるが、歯車のバックラッシと伝達誤差もガントリに換算される。ガントリ軸を直接測れるなら、直接測るべきである。
双エンコーダの冗長とアラーム閾値
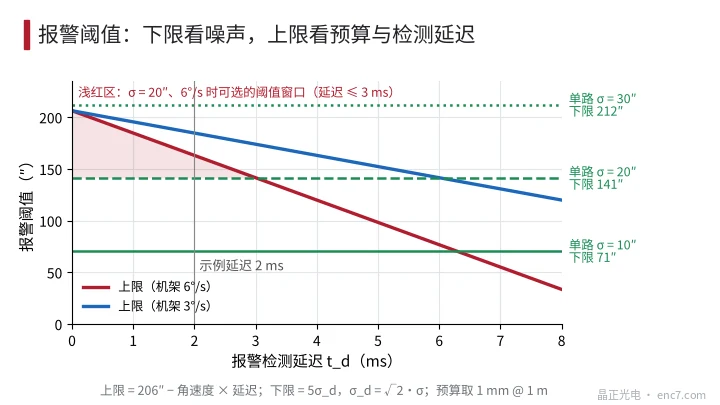
制御に A 系統、独立した監視に B 系統を用い、差分は D = θ_A − θ_B。両系統がそれぞれランダム誤差 σ を持つとき、差分の雑音は σ_d = √2·σ、σ = 20″ なら σ_d = 28″ である。
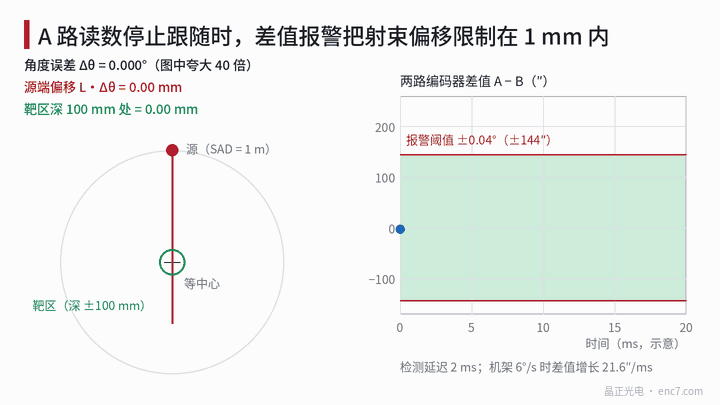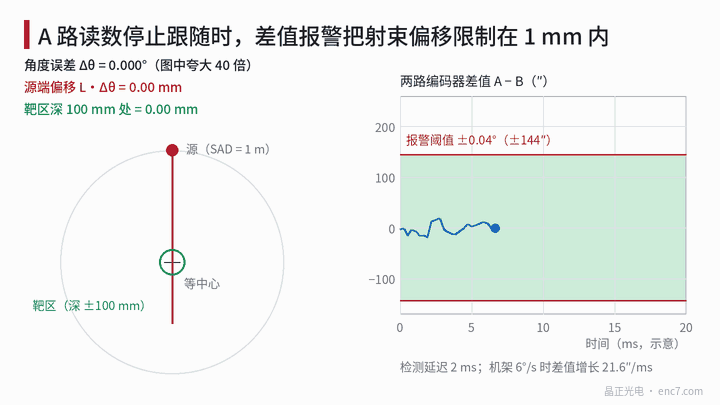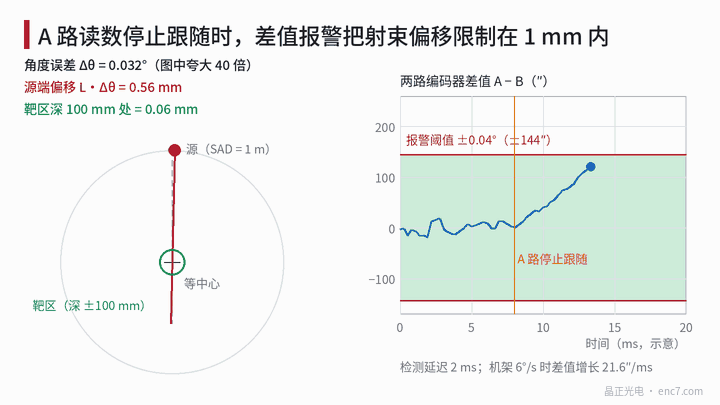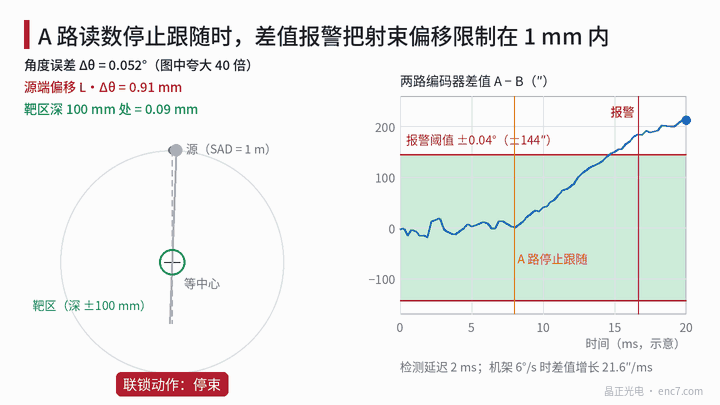
最悪の故障は、A 系統が追従を止め、ガントリが動き続けることである。ガントリ最高速度を 6°/s(1 r/min、仮定)とすると、差分は 21.6″/ms で増える。アラームの前には検出遅延 t_d(サンプリング周期、デバウンス、インターロック応答の和)があり、その間も差分は増え続ける。アラーム閾値 θ_th は次を同時に満たさねばならない。
θ_th ≥ 5σ_d(下限、誤報を避ける。5 倍は例としての取り方)
θ_th + ω_g·t_d ≤ θ_bud(上限。θ_bud は 1 mm @ 1 m、すなわち 206″)
σ = 20″、t_d = 2 ms のとき下限は 141″、上限は 206 − 43 = 163″、0.04°(144″)を採る。アラーム時の差分は約 187″(0.052°)で、源端のずれ 0.91 mm に相当し、なお 1 mm 以内である(図1)。窓は狭い。σ が 30″ に増えると下限は 212″ になり上限を超えて解がない。遅延が 3 ms 以上になると、σ = 20″ の窓も消える(図3)。エンコーダ精度と検出遅延は一緒に設計すべきであり、閾値だけを見てはならない。
両系統の独立性も同じように重要である。電源、読取りヘッド、ケーブル、処理回路を共用せず、原理の異なる二系統の方が共通原因故障を避けやすい。差分を一方の系統自身の回路で計算してもならない。
照射環境
加速器の照射ヘッドは高エネルギー光子を出し、ビームエネルギーが高いとターゲットと遮蔽材の中で光中性子も生じる。エンコーダはガントリ回転軸の近くにあり、受けるのは漏洩と散乱で、主ビームよりはるかに小さいが、累積線量は零ではない。起こり得る影響は次のとおりである。
- ガラスコード板は色中心の増加で透過率が落ち、褐色化する。耐放射線性の専用銘柄があり、線量に対して検証が必要である。
- フォトダイオードの暗電流が増え、光源出力が衰え、振幅がゆっくり低下する。
- メモリや FPGA のシングルイベントアップセットにより、絶対位置や設定がまれに壊れる。
- 接着剤やプラスチックが老化して脆くなる。
具体的な線量は機種と取付位置による。実測するか、装置メーカから提供を受ける。本稿では数値を示さない。関連する安全規格(例えば IEC 60601-2-1)はインターロックと指示について別に規定しており、規格原文に従う。
工学上の要点
- まず装置予算を角度に換算する。1 mm @ 1 m は 206″、角度測定に割り当てた 0.2 mm は 41″ である。
- 分解能は予算の約 1/10 とし、ガントリ軸エンコーダは 19 ビット以上とする。コリメータは ρ = 200 mm で換算すれば緩められる。
- 閾値は 5σ_d と θ_bud − ω_g·t_d の間に置く。窓が狭すぎるときは、より精度の高いエンコーダに替えるか、検出遅延を短くする。
- デバウンスは連続する複数サンプルが制限を超えてからアラームするが、デバウンス時間は t_d に含める。
- 二系統のエンコーダは独立に給電・処理し、原理を違えるのがよい。ガントリ軸を直接測れるなら、歯車で取り出さない。
- A²+B² 振幅の推移を監視する。照射による緩やかな減衰を、カウント異常の前に察知できる。
まとめ
角度誤差は δ = L·Δθ でビームずれに換算する。保守的に L = SAD とすると、0.1° は約 1.75 mm に相当する。1 mm の予算を約 41″ の角度指標に折ると、19 ビット以上の分解能と ±20″ 級の精度が必要になる。双エンコーダのアラーム閾値は雑音の下限と予算の上限の間に挟まれ、窓は検出遅延とエンコーダ精度で変わる。ガラス、光電素子、メモリへの照射の影響は、選定時に合わせて評価する。
中国語原文記事の翻訳 (0773). ENC7 コード板メーカー(お問い合わせ) · 技術記事 · https://enc7.com
© 廊坊晶正光電技術有限公司(Langfang Jingzheng Optoelectronic Technology Co., Ltd.)無断転載を禁じます。本記事はAIの支援を受けて作成されています。