엔코더 원리 입문
A·B 두 로 신호가 왜 90° 어긋나야 하는가
한 로의 펄스만으로는 개수는 셀 수 있어도 방향은 알 수 없습니다. 인크리멘탈 엔코더는 90° 어긋난 A, B 두 로를 내며, 어느 쪽이 먼저 바뀌는지가 도는 방향을 알려 줍니다. 본고는 방향 판별 원리, 네 상태 순환, 그리고 위상차가 90°에서 벗어났을 때 생기는 문제를 설명합니다.
인크리멘탈 엔코더의 단자에는 전원 외에 거의 언제나 A, B 두 신호선이 있습니다. A상 한 로만으로도 펄스를 셀 수 있는데 왜 B상이 필요할까요. 그리고 두 로는 왜 하필 90° 어긋나야 할까요.
답은 이렇습니다. 한 로 신호는 “움직였다”는 것만 알려 주고, “어느 쪽으로 움직였다”는 알려 주지 못합니다.
한 로만 있으면 잘못 센다
A상만 있다고 합시다. 모터가 정전으로 한 주기 돌면 A는 펄스 하나를 내고, 역전으로 한 주기 돌아도 A는 똑같이 펄스 하나를 내며 파형은 같습니다. 카운터는 구별하지 못하고 양쪽 모두 더할 수밖에 없습니다.
더 골치는 정지 때의 흔들림입니다. 디스크가 마침 눈금 가장자리에 멈추면, 축의 작은 진동이 A상을 반복해 뒤집고, 카운터는 계속 더하며 위치는 점점 벗어납니다.
¼ 주기 어긋나면 방향은 선후에 숨는다
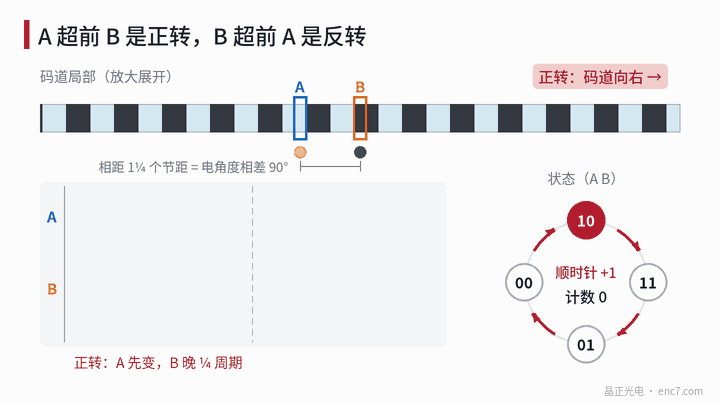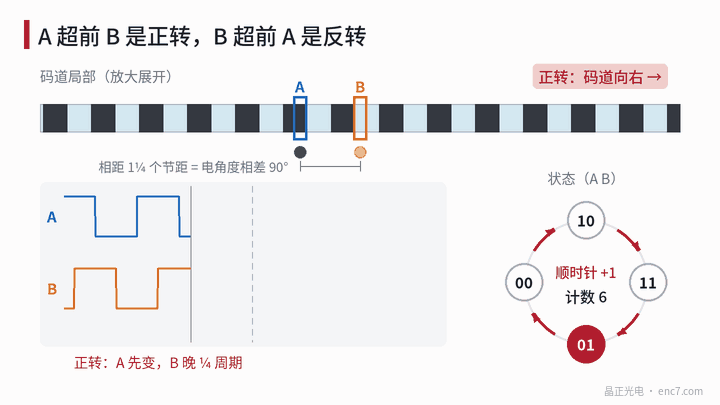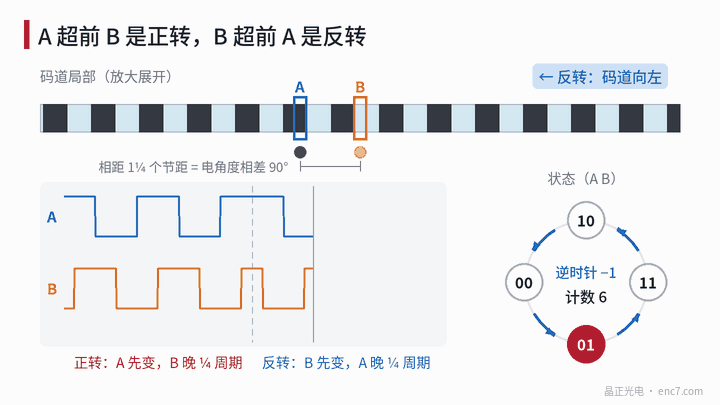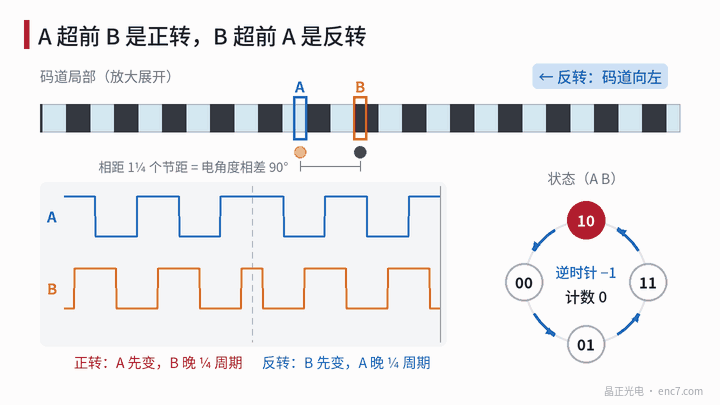
대책은 리드헤드에 창을 하나 더 두어 B상을 읽는 것입니다. 두 창 사이 거리는 정수 개의 피치가 아니라, ¼ 피치만큼 더 깁니다(예를 들어 1¼ 개). 그러면 B상은 A상과 같은 파형이지만, 시간상 ¼ 주기, 즉 전기각 90° 어긋납니다. 그림 1을 보십시오.
트랙이 한쪽으로 움직일 때, 같은 눈금 가장자리는 먼저 A 창을, 이어서 B 창을 지나므로 A의 변화는 언제나 B보다 빠릅니다. 곧 A가 B를 앞섭니다. 반대 방향에서는 먼저 B를 지나 B가 A를 앞섭니다. 방향 규칙은 아주 단순할 수 있습니다.
- A의 상승 가장자리에서 B를 봅니다. B가 Low이면 A가 앞선 것이므로 정전;
- B가 High이면 B가 앞선 것이므로 역전.
어느 쪽을 “정전”이라 할지는 엔코더의 약속이며, 제품 설명서를 따릅니다.
네 상태, 한 바퀴 순환
A, B의 레벨을 두 자리 수(A가 앞)로 쓰면, 한 주기 안에서 다음 4 상태가 차례로 나타납니다.
- 정전: 00 → 10 → 11 → 01 → 00
- 역전: 00 → 01 → 11 → 10 → 00
이웃 상태 사이에서는 한 비트만 바뀝니다. 복호 회로는 직전 상태만 기억하고, 다음이 “순환을 따를지” “거꾸로 갈지”를 보아, 바뀔 때마다 1을 더하거나 1을 빼면 됩니다. 앞에서 말한 정지 흔들림은 여기서는 이웃한 두 값 사이를 오갈 뿐, 쌓이지 않습니다.
두 비트가 한꺼번에 바뀌면, 예를 들어 00에서 바로 11로 뛰면, 중간 상태를 놓친 것이며, 회전이 너무 빠르거나 외란을 받은 것일 수 있어, 일부 복호 회로는 이를 오류로 알립니다.
왜 하필 90°인가
90°는 4 상태가 각각 ¼ 주기를 차지하게 하여 모두 같은 폭이 되고, 뒷단 회로에 남는 여유가 가장 큽니다. 위상차가 90°에서 벗어나면 두 상태가 좁아집니다. 그림 2를 보십시오.
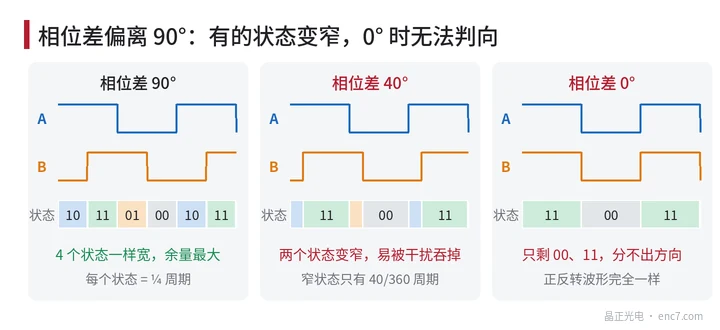
계산 예입니다. 2500라인 엔코더, 회전수 3000 r/min, 곧 초당 50 회전이면, 신호 주파수는 2500 × 50 = 125 kHz, 한 주기는 8 μs입니다. 위상차 90°이면 각 상태는 2 μs이고, 위상차가 40°가 되면 좁은 상태는 8 × 40 ÷ 360 ≈ 0.89 μs뿐입니다. 케이블 지연, 필터, 잡음이 이처럼 짧은 상태를 “먹어” 카운트 누락이나 잘못된 방향 판별을 일으킬 수 있습니다. 위상차가 0°가 되면 A와 B는 완전히 동기하고, 정전과 역전 파형은 같아져 방향을 전혀 알 수 없습니다.
위상차는 무엇이 정하는가
A, B의 90°는 읽기 창 사이 거리와 디스크 피치의 맞춤에서 옵니다. 피치 p = 2πr ÷ N이며, 읽기 반지름이 바뀌면 피치도 바뀝니다. 디스크 장착이 편심되었거나, 장착 위치가 설계 반지름에서 벗어나면, 실제 피치는 설계값과 맞지 않고 A, B의 위상차도 90°에서 벗어나며, 편심이 있으면 회전각에 따라 주기적으로도 변합니다. 따라서 디스크 눈금의 고름과 장착의 중심 맞춤 정밀도는 모두 A, B의 위상에 나타납니다.
정리
A, B 두 로가 90° 어긋난 것은 방향 정보를 “어느 쪽이 먼저 바뀌는가”에 숨기기 위해서입니다. 정전에서는 상태가 00→10→11→01로 순환하고, 역전에서는 거꾸로 가며, 바뀔 때마다 1을 더하거나 뺍니다. 90°는 4 상태를 같은 폭으로 만들어 여유를 가장 크게 합니다. 벗어날수록 틀리기 쉽습니다.
중국어 원문 기사 번역 (0003). ENC7 코드 디스크 제조사 (문의) · 기술 자료 · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. 무단 전재를 금합니다. 이 글은 AI의 도움을 받아 작성되었습니다.