경쟁 기술과 동향
카메라와 패턴 인식: 계산 이미징 위치 측정
이미지 센서로 부호화 패턴이나 무작위 텍스처를 촬영하고, 복호로 절대 위치를, 이미지 상관으로 서브픽셀 평행이동을 얻는 것은 아직 발전 중인 측정 경로이다. 이 글은 서브픽셀 추정의 잡음 하한을 도출하고, 시뮬레이션으로 세 가지 맞춤 방법의 계통 편차를 비교하며, 모션 블러, 프레임 레이트, 지연과 연산량의 제약을 정량한다.
종래의 엔코더는 소수의 포토다이오드로 정성껏 설계한 눈금선을 읽고, 신호 처리는 아날로그 영역에서 이루어진다. 다른 발상은 이미지 센서로 패턴 한 조각을 통째로 찍고 복호와 정합을 알고리즘에 맡기는 것이다. 일상적인 예가 광학 마우스로, 초당 수천 프레임으로 책상 텍스처를 촬영하고 상관 연산으로 변위를 추정한다. 이 발상을 정밀 위치 측정으로 만들면 얼마나 정확하고 얼마나 빨라질 수 있으며, 대가는 어디에 있는가?
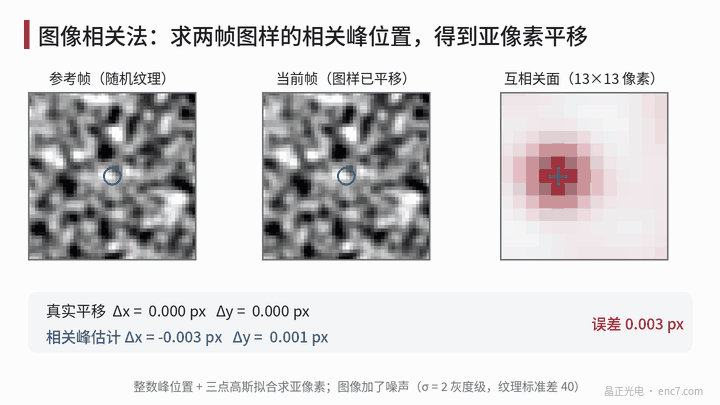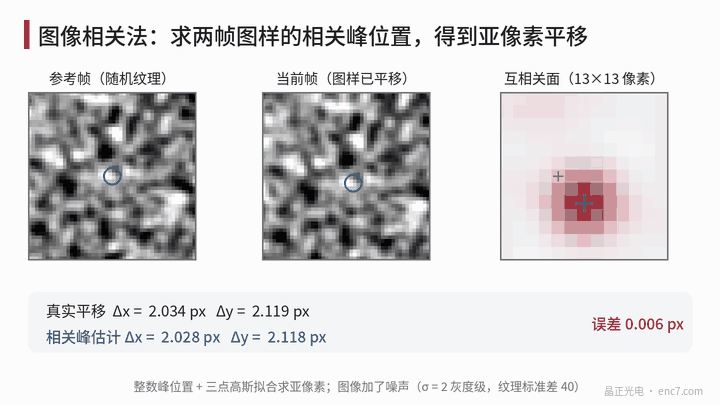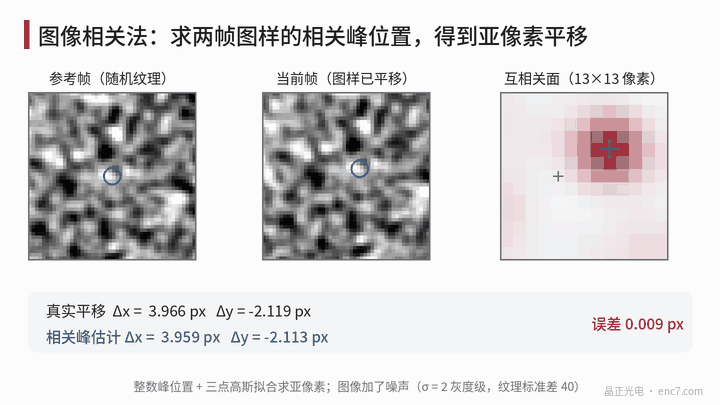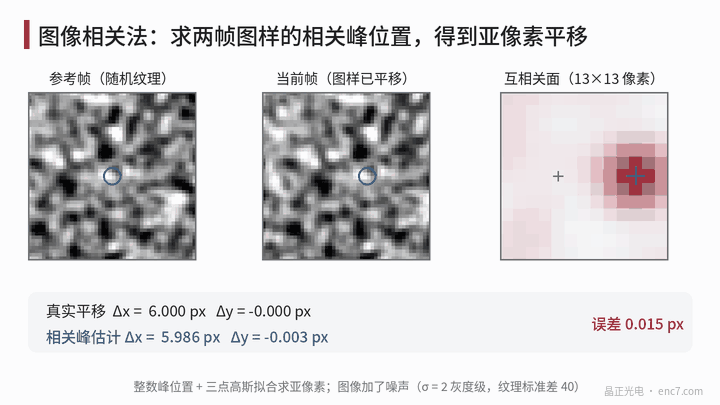
원리: 복호가 절대 위치를, 정합이 미세 위치를 준다
계산 이미징 측정은 보통 두 층으로 나뉜다.
- 거친 위치 결정(절대): 패턴은 이차원 의사 난수 부호이거나 표지가 있는 코드 배열이며, 임의의 k×k 창의 조합은 전체 측정 범위에서 반복되지 않는다. 이진 6×6 창에는 2³⁶ 가지 조합이 있어 실제로 필요한 위치 수보다 훨씬 많고, 여분은 오류 정정에 쓸 수 있다. 부호어를 풀면 시야 중심이 어느 부호 요소에 있는지를 알게 된다.
- 미세 위치 결정(서브픽셀): 부호 요소 안에서 현재 프레임을 기준 패턴에 정합하여 평행이동량을 구한다.
정합에는 흔히 상호 상관을 쓴다. c(u, v) = Σ I₁(x, y)·I₂(x + u, y + v)이고, 피크 위치가 평행이동이다. FFT로 계산할 때는 c = F⁻¹[F(I₁)*·F(I₂)]이며, 스펙트럼 진폭을 정규화하고 위상만 남기면 위상 상관법이다. 정수 피크 위치 밖에서는 피크 근처 세 점에 포물선 또는 가우스 함수를 맞춰 서브픽셀 오프셋을 구하거나, 기울기 반복법(Lucas–Kanade)으로 평행이동을 직접 푼다.
물체측 분해능은 화소 크기와 배율로 정해진다. 화소 3.45 μm, 배율 1배일 때 물체측은 화소당 3.45 μm이다. 서브픽셀 정밀도가 0.01 화소에 이르면 34.5 nm에 해당하고, 반지름 20 mm 코드 디스크에 새기면 약 0.36″이다.
잡음 하한: 크라메르–라오 하한
기준 패턴에 잡음이 없고 현재 프레임의 각 화소에 분산 σ_n²의 독립 잡음이 있다고 하면, x 방향 평행이동 추정의 분산 하한은
σ_δ² ≥ σ_n² / Σ(∂I/∂x)²
이며, 합은 정합에 참여하는 모든 화소에 걸친다. 이는 두 가지를 말한다. 텍스처 기울기가 클수록, 화소가 많을수록 정밀도가 높고, 잡음은 1/√화소 수로 줄어든다. 계산 예: 128×128 화소, 텍스처 회색조 기울기의 제곱평균제곱근 25 회색조/화소, 잡음 2 회색조이면 σ_δ ≥ 2/(128×25) ≈ 6×10⁻⁴ 화소이다. 시뮬레이션에서 기울기 반복법의 무작위 오차는 약 8×10⁻⁴ 화소로, 하한과 같은 자릿수이다. 기준 프레임에도 잡음이 있으면 하한에 약 √2를 곱한다.
계통 편차: 픽셀 로킹
무작위 오차는 평균할 수 있지만 계통 편차는 그렇지 않다. 세 점 맞춤은 피크 모양이 포물선 또는 가우스라고 가정하지만, 실제 피크 모양은 텍스처에 의존하므로 추정값이 정수 화소로 “끌려가고”, 오차는 실제 서브픽셀 위치에 대해 S자 곡선이 된다. 이를 픽셀 로킹이라 한다.
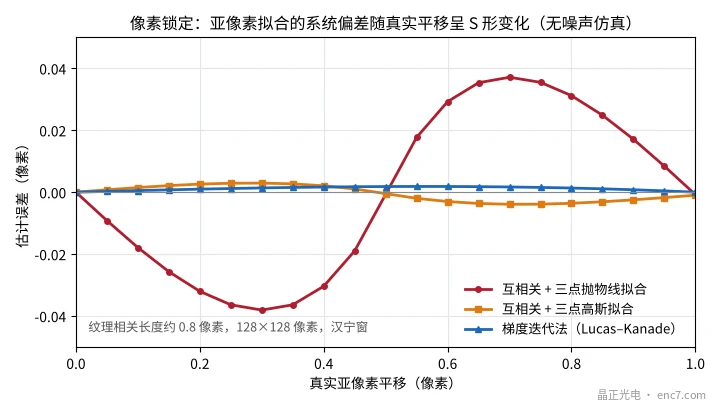
시뮬레이션 조건은 텍스처 상관 길이 약 0.8 화소, 128×128 화소, 해닝 창이다. 세 점 포물선 맞춤의 편차는 최대 약 0.038 화소, 가우스 맞춤은 약 0.004 화소, 기울기 반복법은 약 0.002 화소이다. 텍스처가 너무 가늘면 나빠진다. 상관 길이가 0.5 화소로 내려가면 패턴이 언더샘플링되고, 기울기 방법의 편차도 약 0.03 화소까지 올라간다. 따라서 패턴 특징은 적어도 두 화소를 덮어야 한다.
실제 시스템에는 렌즈 왜곡, 조명 불균일, 화소 응답 불균일, 온도에 따른 배율 변화 등 계통 오차도 있다. 이상 시뮬레이션의 수천 분의 일 화소는 실제에서는 종종 닿지 않으며, 백분의 일 화소 자릿수에서 안정시키려면 이미 신중한 교정이 필요하다.
속도, 지연과 연산량
모션 블러: 노출 동안 패턴은 v·t_exp만큼 이동한다. 1 μs 펄스 조명에서 1 m/s일 때 블러는 1 μm, 약 0.29 화소로 아직 받아들일 만하다. 10 μs 노출에서는 2.9 화소가 된다.
프레임 간 변위: 상대 정합만 할 때는 이웃한 두 프레임이 충분히 겹쳐야 한다. 시야 128 화소(약 0.44 mm)에서 프레임 간 변위를 시야의 1/4 이하로 제한하면, 10 kHz 프레임 레이트에서 속도 상한은 약 1.1 m/s이다. 매 프레임 독립적으로 복호할 수 있는 절대 패턴에는 이 제한이 없다.
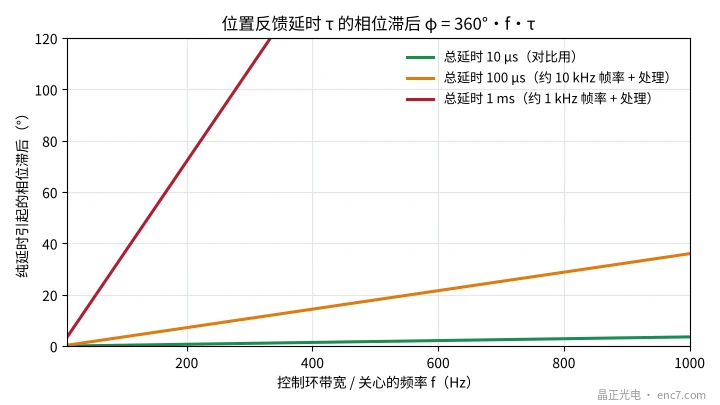
지연: 노출, 읽기, 계산이 합쳐져 총 지연 τ가 되고, 주파수 f에서 360°·f·τ의 위상 지연을 일으킨다. τ = 100 μs일 때 200 Hz에서 지연은 7.2°, 1 kHz에서 36°이며, 고대역 서보 루프에서는 무시할 수 없다(그림 3 참조).
연산량: 128×128 복소 FFT는 약 5N·log₂N ≈ 1.1×10⁶회의 부동소수점 연산이 필요하고, 프레임마다 적어도 순변환과 역변환이 각 한 번씩이며, 10 kHz 프레임 레이트에서는 초당 약 2×10¹⁰회, 데이터 유량은 약 164 MB/s이다. 이는 보통 FPGA나 전용 하드웨어가 필요하다.
앞선 방향과 현실의 난점
- 패턴은 여전히 기준이다: 카메라가 측정하는 것은 “패턴의 센서에 대한 위치”이며, 패턴 자체의 위치 오차 Δx는 곧바로 각도 오차 Δθ = Δx/r이 된다. 정밀 측정을 하려면 패턴 자체에 포토리소그래피급 정밀도가 여전히 필요하고, 무작위 텍스처는 점별 교정이 필요하며 마모와 오염에 따른 드리프트에도 직면한다.
- 다자유도: 한 장의 이미지로 x, y와 회전각을 동시에 풀 수 있어 평면 스테이지 등 다자유도 용도에 맞으며, 일차원 엔코더에 대한 독특한 이점이다.
- 격자 보간과의 결합: 카메라가 절대 위치와 저속 고정밀을 맡고, 종래의 격자 리드헤드가 고속·저지연의 연속 보간을 맡는 혼합 구조가 가능하다.
- 새로운 센서와 알고리즘: 이벤트형 비전 센서, 학습 기반 복호 등이 연구 중이지만, 교정, 해석 가능성, 장기 안정성은 아직 검증이 필요하다.
공학 요점
- 먼저 물체측 화소를 계산하라: 화소 크기 ÷ 배율에, 실현 가능한 서브픽셀 정밀도(실무에서는 0.01 화소 자릿수로 어림)를 곱해 기대할 수 있는 분해능을 얻는다.
- 서브픽셀 방법을 고르라: 세 점 포물선 맞춤의 픽셀 로킹은 백분의 몇 화소에 이를 수 있다. 정밀한 경우 가우스 맞춤, 위상법 또는 기울기 반복법을 쓴다.
- 패턴 특징은 2 화소 이상: 언더샘플링은 모든 방법의 편차를 키운다.
- 펄스 조명으로 블러를 눌러라: 블러량 v·t_exp를 영점 몇 화소 이내로 유지한다.
- 지연이 제어 루프에 미치는 영향을 계산하라: φ = 360°·f·τ이며, 100 μs 지연은 1 kHz에서 이미 36°이다.
- 패턴 정밀도를 오차 예산에 넣어라: 카메라 방식이라고 해서 고정밀 패턴의 필요가 사라지지 않으며, 패턴 위치 오차는 측정 결과에 바로 들어간다.
정리
계산 이미징 측정은 “눈금선 + 아날로그 분할”을 “촬영 + 알고리즘”으로 바꾸며, 다자유도, 절대 위치 결정, 오류 허용에서 매력이 있다. 서브픽셀 정밀도의 이론 하한은 매우 낮을 수 있지만, 픽셀 로킹, 렌즈와 조명의 계통 오차, 프레임 레이트와 지연, 연산량이 현실의 제약이다. 종래의 격자 리드헤드를 단순히 대체하기보다 보완할 가능성이 더 크고, 정밀 패턴 자체가 여전히 측정의 기준이다.
중국어 원문 기사 번역 (0187). ENC7 코드 디스크 제조사 (문의) · 기술 자료 · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. 무단 전재를 금합니다. 이 글은 AI의 도움을 받아 작성되었습니다.