시험·신뢰성·품질
고속 동적 시험: 회전 중 엔코더 오차와 신호 무결성
정적 교정을 통과한 엔코더도 6000 r/min에서는 수십 초각의 위치 지연, 속도에 따라 커지는 보간 오차, 펄스 손실이 날 수 있다. 본고는 일차 프론트엔드 모델로 진폭·위상·채널 부정합을 계산하고, 에지 간격이 정하는 최고 속도식을 주며, 기준 엔코더법과 시간 간격법을 비교한다.
저속 회전 테이블에서 교정한 2500라인 엔코더의 보간 오차는 1″ 미만이다. 서보 모터에 달아 6000 r/min까지 돌리면 제어기는 현실보다 약 46″ 늦은 위치를 보고, 오차 곡선 형태는 정적과 다르며, 속도 한계 근처에서 가끔 카운트를 잃는다. 어느 것도 디스크 눈금 문제가 아니라 「돌고 나서야」 나타나는 동적 오차다. 본고는 출처·크기·측정법을 다룬다.
정적 오차와 동적 오차
정적 오차는 정지 또는 아주 저속에서 재며 눈금 오차·편심·사인/코사인 신호 결함에 의한 보간 오차를 포함한다. 각위치만 따르고 속도에는 의존하지 않는다.
동적 오차는 속도에 따라 변하며 주로: 신호 체인 대역 제한에 의한 진폭 저하와 위상 지연; A/B 주파수 응답 부정합에 의한 보간 오차; 계수·보간·수신 회로의 속도 한계에 의한 펄스 손실; 고속에서 축 진동과 디스크 축방향 흔들림 같은 기계 요인, 을 포함한다.
속도와 신호 주파수는 f = N·n/60으로 연결되며 N은 라인 수, n은 속도(r/min)다. 2500라인·6000 r/min에서 f = 250 kHz.
아날로그 프론트엔드: 진폭·위상·채널 부정합
포토다이오드 접합 용량과 트랜스임피던스 증폭기가 저역통과를 이룬다. 일차 모델로 근사하면
|H| = 1 / √(1 + (f/f_c)²), φ = arctan(f/f_c)
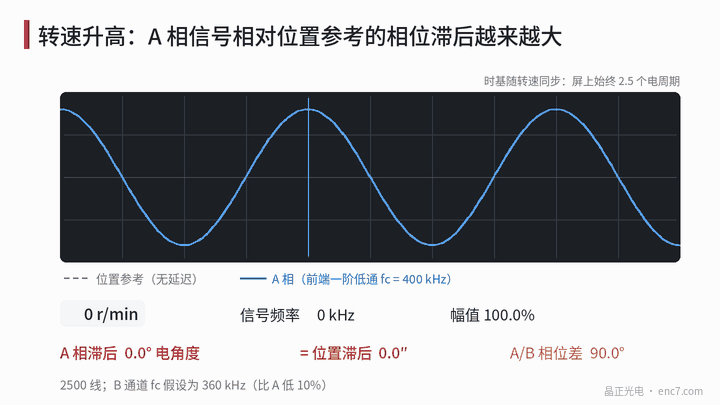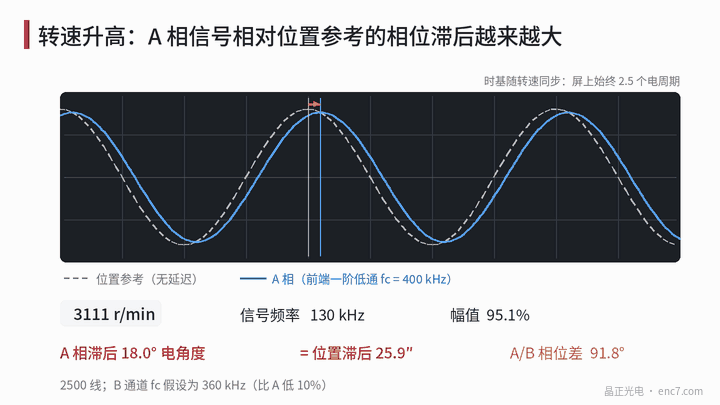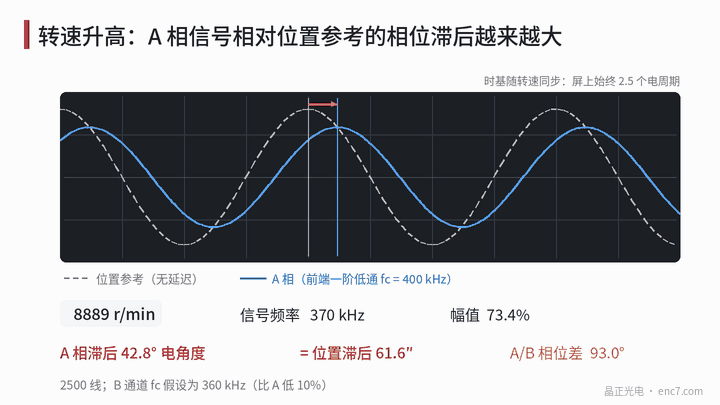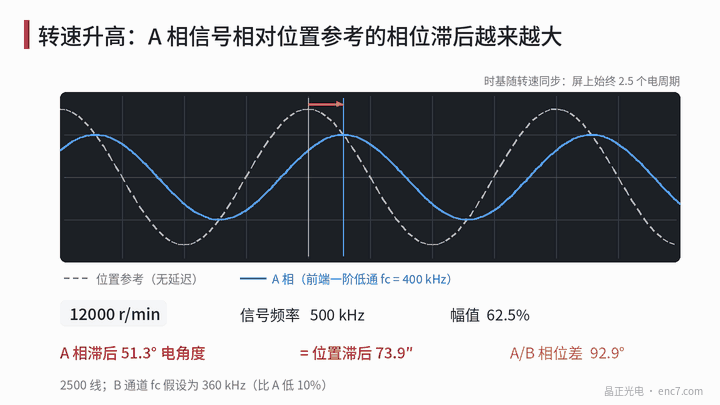
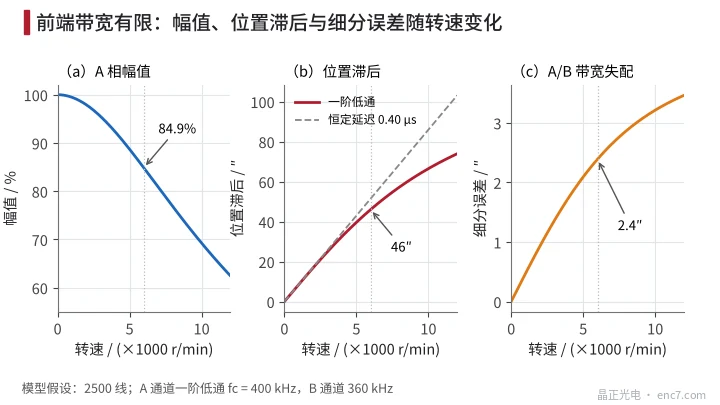
여기서 f_c는 차단 주파수, φ는 위상 지연이다. f_c = 400 kHz(가정)일 때 6000 r/min에서 진폭은 84.9%, 위상 지연은 전기각 32.0°. 전기각을 라인 수로 나누면 기계각: 32.0°/2500 = 0.0128°, 즉 약 46″ 위치 지연.
저주파에서 일차 저역통과는 일정 지연 τ = 1/(2π·f_c) ≈ 0.40 μs와 등가이고 위치 지연 Δθ = ω·τ는 속도에 비례한다(그림 2b). 이 지연은 눈금 오차가 아니며, 지연이 안정하면 제어기가 속도로 보상할 수 있다; 온도나 로트에 따라 지연이 변하면 보상 잔차가 남는다.
더 미묘한 것은 채널 부정합이다. 채널 B의 f_c가 A보다 10% 낮으면(360 kHz), 6000 r/min에서 둘의 위상차는 약 92.8°, 진폭차는 약 3%, 2주기당 보간 오차 약 2.4″가 생기고; 12000 r/min에서는 약 3.5″에 가까워진다(그림 2c). 저속 교정은 이 항을 보지 못한다.
디지털 경로: 에지 간격과 펄스 손실
보간 후 구형파를 내는 엔코더에서 한 회전당 카운트는 4·N·k(k는 보간 배수)다. 카운터나 보간 칩은 인접 에지가 t_min보다 가깝지 않아야 하므로 최고 속도는
n_max = 60 / (4·N·k·t_min)
2500라인·×25 보간·t_min = 100 ns에서 n_max = 2400 r/min. 실제 신호에는 위상 오차와 지터가 있어 최소 에지 간격은 평균보다 짧으므로 여유가 필요하다.
케이블도 여유를 먹는다. A/B 차동쌍의 5 ns 스큐는 250 kHz 원시 신호에서 전기각 겨우 0.45°지만 100 ns 보간 에지 간격의 5%다.
앱솔루트 직렬 엔코더에는 펄스 손실 문제는 없으나 샘플링 지연이 있다. 지연 τ는 위치 지연 360°·(n/60)·τ에 대응하고, τ = 1 μs·6000 r/min에서 약 0.036°(약 130″). 제어기는 위치가 언제 샘플링됐는지 정확히 알아야 한다.
작은 정적 오차의 동적 증폭
위치 오차는 속도를 미분할 때 증폭된다. 한 회전당 k주기인 오차 e·sin(kθ)에서 속도 측정의 상대 변동은 k·e. 2500라인의 2주기당 보간 오차는 k = 5000; e = 1″(4.85×10⁻⁶ rad)에서 속도 변동은 약 2.4%. 고속에서는 이 변동 주파수가 서보 대역을 크게 넘어 걸러지고, 저속에서는 대역 안으로 들어와 토크 리플·잡음이 된다. 저속에서 매끄러운 엔코더에는 종합 정밀도뿐 아니라 짧은 주기 오차가 작아야 한다.
동적 시험 방법
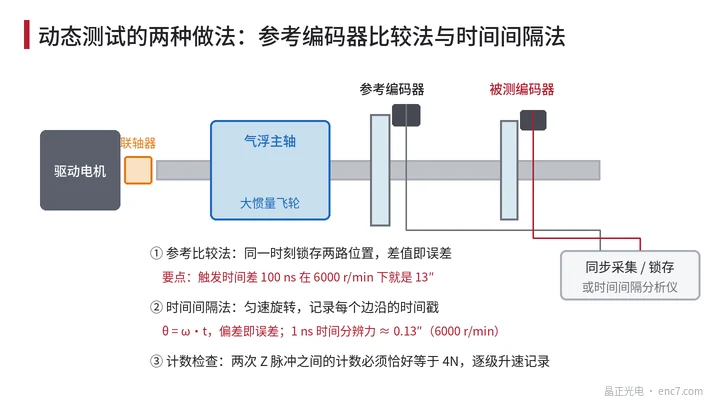
- 기준 엔코더 비교: 피검과 고정밀 기준을 동축으로 두고 정속에서 두 위치를 함께 래치해 차를 오차로 한다. 속도를 단계 올려 저속 곡선과 비교하면 동적분이 분리된다. 동기가 핵심이다. 두 래치 시각 차 100 ns는 6000 r/min에서 이미 13″의 가짜 오차; 커플링 비틀림과 축 진동도 따로 평가한다.
- 시간 간격법: 고관성 에어베어링 스핀들을 정속 또는 코스트다운으로 돌리고 시간 간격 분석기가 각 에지에 타임스탬프; θ = ω·t로 시간을 각으로 바꿔 이상 등분과 비교한다. 기준 엔코더가 필요 없고, 6000 r/min에서 1 ns 시간 분해능은 약 0.13″에 해당; 주 오차원은 한 회전 안의 속도 변동이다.
- 신호 무결성 확인: 오실로스코프로 속도 대 진폭, 고속 리사주, 실제 케이블 길이의 차동 신호 아이 다이어그램을 본다.
- 카운트 확인: 연속 두 Z 펄스 사이 카운트는 정확히 4N(보간 출력이면 4·N·k)이어야 한다. 속도를 단계 올리며 기록하고 어긋나면 누락 또는 여분 카운트다.
공학 요점
- 사양의 정밀도는 시험 속도를 명시한다. 고속 용도에는 동적 오차 지표나 프론트엔드 대역·지연이 필요하다.
- 프론트엔드 대역은 최고 신호 주파수를 충분히 웃돌아야(수 배 여유) 하고 A/B 채널 소자 정합을 관리한다. 이 예에서 10% 부정합만으로도 고속 보간 오차 약 2.4″.
- 위치 지연은 속도에 비례하고 보상 가능하다. 중요한 것은 지연 안정성——필요하면 지연의 온도 계수를 잰다.
- 보간 출력에서는 n_max = 60/(4·N·k·t_min)으로 최고 속도를 확인하고 지터·케이블 스큐 여유를 둔다.
- 기준 비교는 두 래치를 나노초로 동기해야 한다. 그렇지 않으면 고속에서 가짜 오차가 피검 오차를 크게 웃돈다.
- 저속 매끄러움 지표는 짧은 주기 오차를 본다. 2500라인에서 1″ 보간 오차는 이미 약 2.4% 속도 변동에 해당한다.
요약
엔코더 오차는 각에 의존하는 정적분과 속도에 의존하는 동적분으로 나뉜다. 프론트엔드 대역은 진폭 저하와 속도 비례 위치 지연을 만들고, 채널 부정합은 속도에 따라 커지는 보간 오차를 만들며, 디지털 경로의 에지 간격 한계가 펄스 손실 없는 최고 속도를 정한다. 동기 래치 기준 비교 또는 시간 간격법을 여러 속도에서 시험해야 회전 중 엔코더를 충분히 특징지을 수 있다.
중국어 원문 기사 번역 (0198). ENC7 코드 디스크 제조사 (문의) · 기술 자료 · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. 무단 전재를 금합니다. 이 글은 AI의 도움을 받아 작성되었습니다.