신호 문제 사례집
증상: 리사주 도형이 기울어진 타원이 된다 – A/B 위상 오차의 원인과 진단
리사주 도형이 45° 기울어진 타원이 되면 A, B 위상차가 90°에서 벗어났다는 뜻이며, 보간 오차는 주기당 두 번, 피크는 약 φ/2입니다. 이 글은 판독 반경 편차로 생기는 위상 오차 Δφ = 2π·(n + 1/4)·Δr/r를 유도하고, 방위각과 회로 지연이라는 두 원인과 비교하며, 타원에서 위상차를 읽는 공식과 진단 순서를 제시합니다.
오실로스코프 X-Y 모드에서 A, B 두 신호가 그리는 것이 원이 아니라 장축이 45° 또는 135° 방향인 기울어진 타원입니다. 두 신호의 위상차가 90°에서 벗어난 것입니다. 이 결함은 진폭을 바꾸지 않아 파형만 봐서는 알아차리기 어렵지만 보간 오차로 직접 들어갑니다. 이 글은 세 가지 질문에 답합니다. 오차는 얼마나 큰가, 위상차는 디스크와 조립의 어디에서 오는가, 타원에서 φ를 어떻게 정확히 읽고 어떤 순서로 진단하는가.
위상 오차는 얼마나 큰가
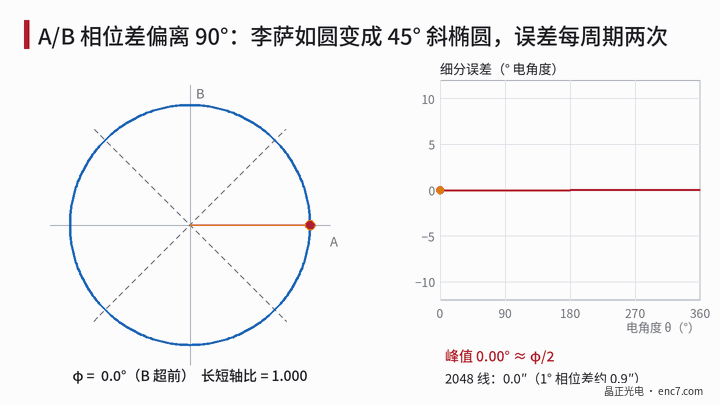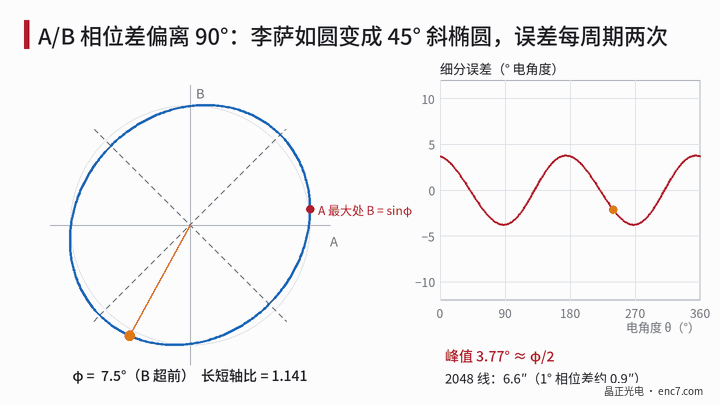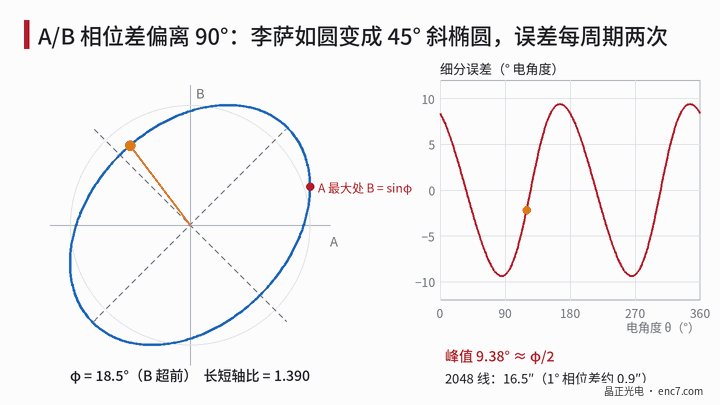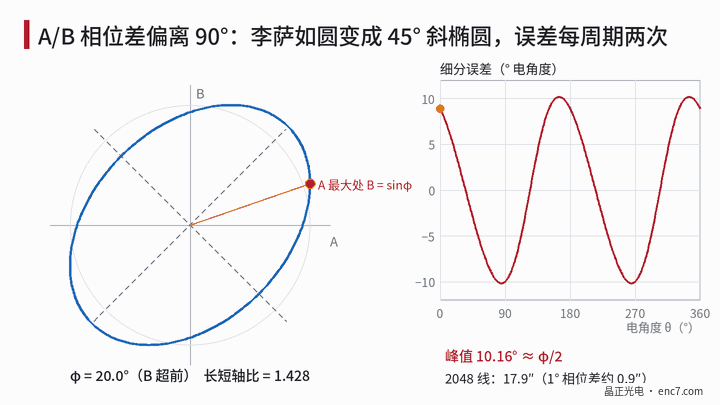
A = cosθ, B = sin(θ + φ)로 두고 φ를 90°에서 벗어난 각도라 합니다. atan2(B, A)와 θ의 차이에서 일정한 영점 이동을 빼면 근사적으로
Δθ ≈ (φ/2)·cos2θ
신호 주기마다 두 번이며 피크는 약 φ/2(전기각)입니다. 수치로 확인하면 φ = 20°일 때 피크는 10.16°로, 이 정도까지는 미소량 근사로 충분합니다. 2048라인에서 한 신호 주기는 약 632.8″, 전기각 1 rad는 약 100.7″이므로 위상 오차 1°는 약 0.9″의 보간 오차를 만듭니다.
원인 1: 판독 반경 편차로 인한 피치 불일치
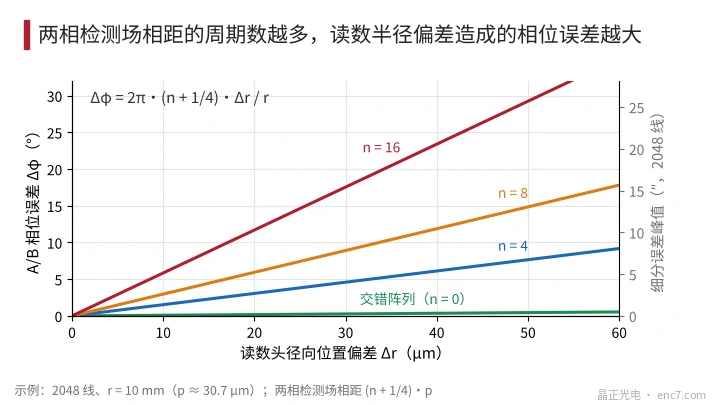
리드헤드의 A, B 두 검출 필드는 측정 방향으로 (n + 1/4)개의 설계 피치만큼 떨어져 있으며 n은 정수입니다. 디스크 눈금선은 방사형이므로 리드헤드가 반경 r + Δr 위치에 장착되면 보이는 국부 피치가 p·(1 + Δr/r)로 바뀌고, 두 필드 간 위상차도 그만큼 벗어납니다.
Δφ = 2π·(n + 1/4)·Δp/p ≈ 2π·(n + 1/4)·Δr/r
여기서 Δp/p는 피치의 상대 불일치입니다. n이 클 때는 흔히 Δφ ≈ 2π·n·Δp/p로 씁니다. 계산 예: 2048라인, r = 10 mm(p ≈ 30.7 μm):
| 두 필드 간격 | Δr = 10 μm | Δr = 30 μm | Δr = 50 μm |
|---|---|---|---|
| 교대 배열(n = 0) | 0.09° | 0.27° | 0.45° |
| n = 4 | 1.5° | 4.6° | 7.7° |
| n = 8 | 3.0° | 8.9°(약 7.8″) | 14.9° |
| n = 16 | 5.9° | 17.6° | 29.3° |
결론은 분명합니다. A, B 사이의 주기 수가 많을수록 판독 반경에 민감하고, 네 위상을 한 주기 안에 교대로 배치한 배열은 거의 영향을 받지 않습니다(그림 2 참조). 같은 메커니즘에는 두 가지 변형이 있습니다. 디스크 도면의 판독 반경이나 라인 수가 리드헤드 설계값과 다르면 큰 고정 Δr에 해당합니다. 편심 e로 판독점이 반경 방향으로 Δr = e·cosθ만큼 움직이면 위상 오차가 회전당 한 번 변하며, n = 8, e = 20 μm, r = 10 mm일 때 약 ±5.9°로 한 바퀴 도는 동안 타원이 기울었다 바로 섰다 합니다.
원인 2: 방위각과 위아래 분리 배치
A, B 검출 필드가 눈금선 방향(반경 방향)으로 위아래로 나뉘어 Δy만큼 떨어져 있다면, 리드헤드가 눈금선에 대해 방위각 ψ만큼 돌아갈 때 두 필드 사이에 위상차가 추가로 생깁니다.
Δφ = 2π·ψ·Δy/p
p = 30.7 μm, Δy = 0.5 mm, ψ = 1 mrad일 때 약 5.9°이며, 이때 진폭은 거의 변하지 않습니다. 리드헤드가 설계 위치에서 접선 방향으로 Δt만큼 벗어나면 방사형 눈금선에 대해서는 방위각 Δt/r에 해당합니다. 방위각의 진폭 공차는 본 자료실의 방위각 정렬 글을 참조하십시오. 위아래 분리 구조에서는 공차가 위상 오차로 정해지며 훨씬 엄격합니다.
원인 3: 회로 지연(먼저 배제)
두 아날로그 채널의 필터나 배선 지연이 Δτ만큼 다르면 위상 오차는 Δφ = 360°·f·Δτ이며 f는 신호 주파수입니다. 2048라인, 3000 r/min에서 f ≈ 102 kHz이고 Δτ = 20 ns이면 약 0.74°가 생깁니다. 회전 속도가 두 배가 되면 오차도 두 배가 됩니다. 디스크와는 무관하지만 회전 속도 시험으로 가장 쉽게 배제할 수 있습니다.
타원에서 위상차 읽기
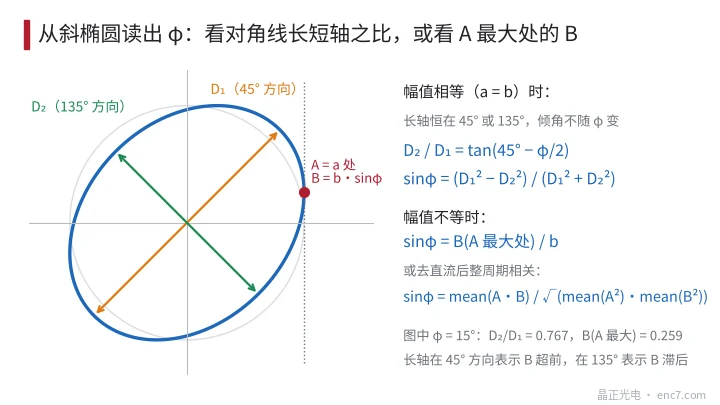
진폭이 같을 때 타원의 장축은 항상 45° 또는 135° 방향에 있고 기울기는 φ에 따라 변하지 않습니다. φ는 두 대각선의 길이에 나타납니다. 45° 방향 지름을 D₁, 135° 방향을 D₂라 하면
D₂/D₁ = tan(45° − φ/2), sinφ = (D₁² − D₂²)/(D₁² + D₂²)
장축이 45° 방향이면 B가 앞서고, 135° 방향이면 B가 뒤집니다. φ = 15°일 때 D₂/D₁ ≈ 0.767이고, φ = 1°일 때는 차이가 약 1.7%에 불과해 커서로 정확히 읽기 어렵습니다.
진폭이 다르면 장축이 45°에서 벗어나고 기울기가 진폭비와 φ 모두의 영향을 받으므로 기울기를 그대로 환산에 쓰면 안 됩니다. 더 신뢰할 수 있는 두 가지 방법이 있습니다(그림 3 참조).
- 접점법: A가 최댓값 a에 이를 때 B = b·sinφ이므로 sinφ = B(A 최대 지점)/b입니다.
- 상관법: 정수 개 주기를 취득해 직류를 제거한 뒤 sinφ = mean(A·B)/√(mean(A²)·mean(B²))로 구합니다. 이것은 두 신호의 상관계수 그 자체로, 오실로스코프 수학 연산이나 내보낸 데이터로 계산할 수 있으며 1° 미만도 분해할 수 있습니다.
진단 순서
- 정량화: 상관법으로 φ와 부호를 측정하고 보간 오차로 환산해 예산을 넘는지 확인합니다.
- 회전 속도 변경: 저속과 고속에서 각각 측정합니다. φ가 회전 속도에 비례해 변하면 채널 지연과 필터 정합을 점검합니다.
- 한 바퀴 전체 보기: Z로 구간을 나눠 φ를 측정합니다. 회전당 한 번 변하면 편심과 위상 필드 간격 n이 겹친 것이므로 먼저 센터링을 점검합니다.
- 반경 방향 위치 대조: 디스크 도면의 판독 반경과 리드헤드 장착 반경을 대조합니다. 가능하면 리드헤드를 반경 방향으로 ±20 μm 움직여 dφ/dr를 측정하고, 등가 (n + 1/4) = (r/2π)·dφ/dr를 역산해 리드헤드가 분할 필드 구조인지 판단합니다.
- 방위각 스윕: 리드헤드를 작은 각도로 돌려 φ가 선형으로 변하면 검출 필드가 위아래로 분리 배치된 것입니다. 진폭 최대가 아니라 직교 오차를 기준으로 조정합니다.
- 정합 확인: 위 항목을 모두 배제했다면 디스크 라인 수, 판독 반경과 리드헤드 설계값, 그리고 리드헤드 자체의 위상 필드 간격을 대조합니다.
설계 포인트
- 기울어진 타원의 보간 오차 피크는 약 φ/2입니다. 2048라인에서는 위상 오차 1°당 약 0.9″입니다.
- 분할 필드 구조 리드헤드는 판독 반경 공차를 Δφ = 2π·(n + 1/4)·Δr/r로 배분해야 합니다. n = 8, r = 10 mm일 때 30 μm 편차만으로 약 9°가 됩니다.
- 교대 배열은 판독 반경에 둔감해 작은 반경이나 조립 공차가 넓은 용도에 더 적합합니다.
- 타원의 기울기로 φ를 읽지 마십시오. 진폭이 같으면 기울기는 항상 45°이므로 대각선 길이나 상관계수를 봐야 합니다.
- φ가 회전 속도에 따라 변하면 회로, 회전각에 따라 변하면 편심, 방위각에 따라 변하면 위아래 분리 배치를 점검합니다. 이 세 단계로 원인을 구분할 수 있습니다.
- 디스크 도면의 판독 반경과 라인 수는 리드헤드 설계값과 항목별로 반드시 대조해야 합니다. 일치하지 않으면 어떤 조정으로도 보완할 수 없습니다.
정리
리사주의 기울어진 타원은 A/B 위상이 90°에서 벗어난 것에 해당하며, 보간 오차는 주기당 두 번, 피크는 약 φ/2입니다. 디스크와 조립 측의 주요 원인은 판독 반경 편차로 인한 피치 불일치이며, 민감도는 두 상 검출 필드 간격의 주기 수에 비례합니다. 방위각은 위아래 분리 구조에 큰 영향을 주고, 회로 지연은 회전 속도에 따라 변합니다. 상관법으로 φ를 정확히 읽은 뒤 회전 속도, 회전각, 반경 방향 위치, 방위각 순으로 하나씩 점검하면 원인을 찾을 수 있습니다.
중국어 원문 기사 번역 (0205). ENC7 코드 디스크 제조사 (문의) · 기술 자료 · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. 무단 전재를 금합니다. 이 글은 AI의 도움을 받아 작성되었습니다.