신호 문제 사례집
증상: 정지 시 계수가 두 값 사이를 오간다 — 히스테리시스와 미소 진동
가장자리 근처에서 멈추면 잡음 또는 미소 진동으로 비교기가 임계값을 반복 넘어 계수가 두 값 사이를 뛴다. 본고는 Rice식 히스테리시스 판정(1 MHz 대역에서 H ≈ 15σ_v), ΔV ≈ A·2π·x_v/p 미소 진동 추정, 히스테리시스 불감대의 대가, 구동 차단·축 잠금·히스테리시스 추가 진단 순서를 제시한다.
모터는 멈췄는데 상위 위치가 1000과 1001 사이를 오간다. 수초에 한 번이거나 셀 수 없이 빠르다. 다른 위치에서 멈추면 전혀 뛰지 않는다. 정지 시 계수 지터다. 축이 A 또는 B 가장자리 근처에 멈추고 비교기 입력이 임계값 위아래를 헤매며 출력이 반복 반전한다. 원인은 전기 잡음이거나 축의 실동(서보 유지 왕복, 기계 구조 진동)이며 대처는 전혀 다르다. 먼저 둘의 정량 판정, 히스테리시스의 대가, 현장 진단 순서.
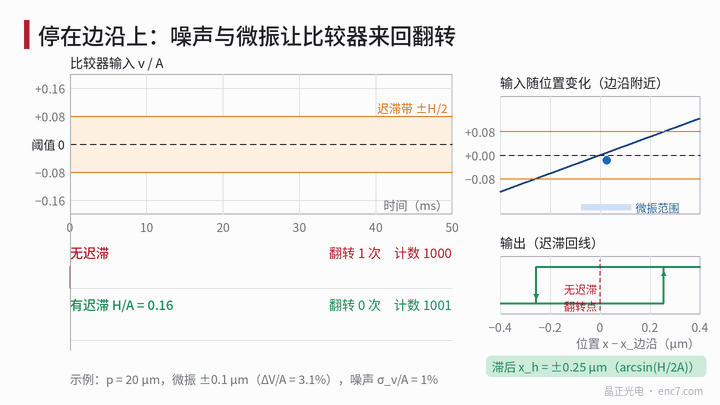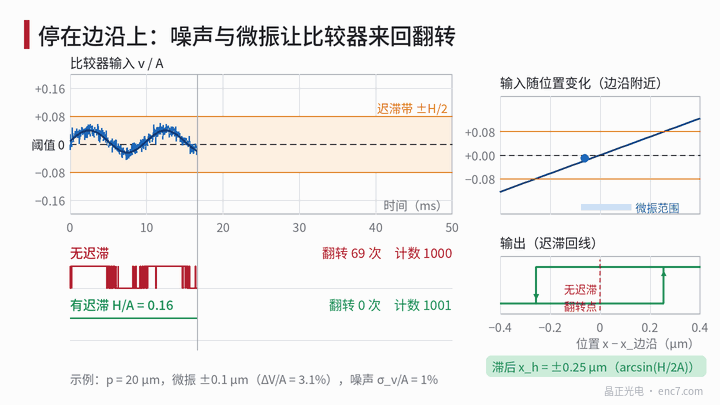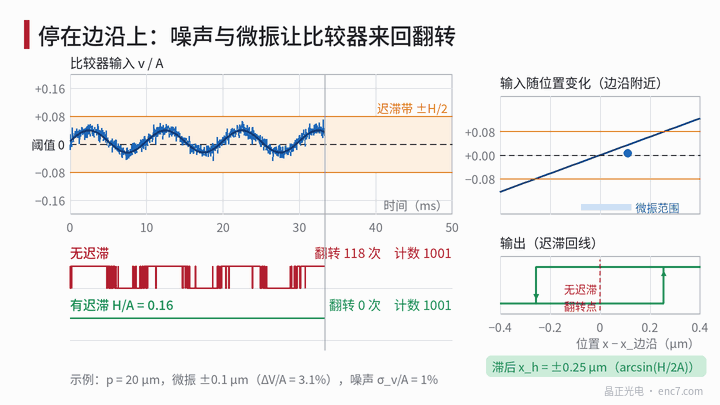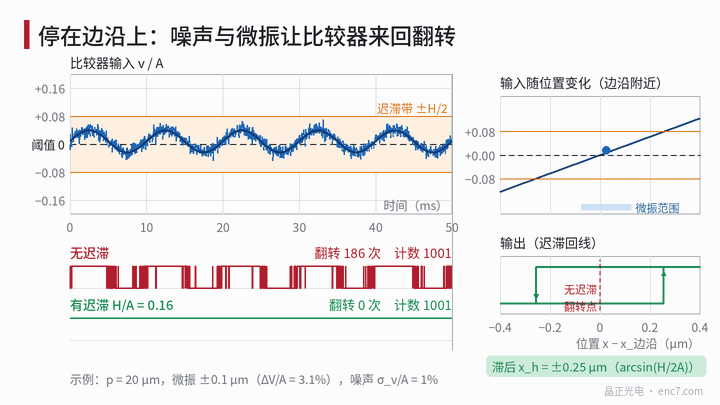
가장자리 위에서 멈추면 무엇이 일어나는가
축이 A상 가장자리에서 거리 d에 멈췄다고 하자. 가장자리 근처 정현은 근사 선형이고 비교기 입력은
v ≈ A·2π·(d + x_v·sin2πf_v t)/p + n(t)
A는 신호 진폭, p는 피치, x_v는 기계 미소 진동 진폭, n(t)는 전기 잡음(실효값 σ_v). 위치 환산 전압 잡음은
σ_x = p·σ_v / (2πA)
예: p = 20 μm, A = 0.5 V, σ_v = 2 mV(σ_v/A = 0.4%)에서 σ_x ≈ 12.7 nm. 히스테리시스 없으면 정지점이 가장자리에서 약 5σ_x(±66 nm) 이내일 때 아래 통과율식으로 초당 1회 이상 반전한다. 신호 주기당 가장자리 4개이므로 무작위 정지에서는 약 4 × 0.13 / 20 ≈ 2.6% 위치에서 계수 지터가 난다. “다른 위치에서는 뛰지 않는다”의 이유다.
4체배 복호에서는 B는 그대로이고 A만 오가며 계수는 +1/−1을 번갈아 취해 알짜는 쌓이지 않는다. 가장자리 순서 반전에 의한 영구 결계와는 다르다(본 시리즈 계수 후퇴 글 참조).
판정 1: 히스테리시스는 잡음의 장시간 피크를 덮어야 한다
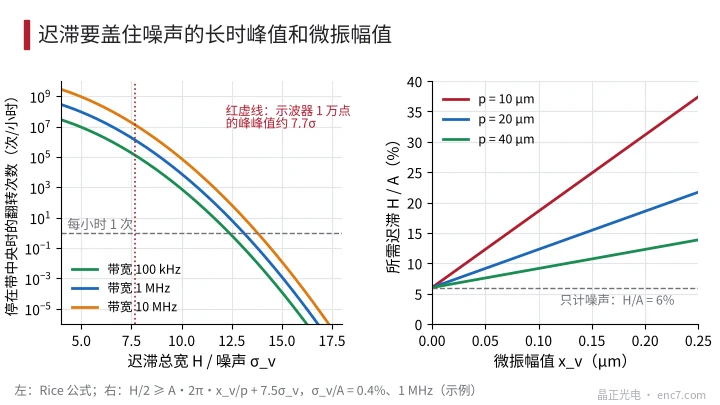
대칭 히스테리시스 총폭 H일 때 상승 반전점은 임계값의 H/2 위, 하강은 H/2 아래. 최악은 신호가 히스테리시스 대역 중앙에 멈춘 경우로, 매번 반전에 잡음이 H/2를 뚫어야 한다. 대역 B의 가우스 백색잡음에 대한 Rice 평균 통과 횟수는
ν = (B/√3)·exp(−u² / 2σ_v²)
u = H/2, B = 1 MHz일 때:
| H/2 | 시간당 반전 횟수 |
|---|---|
| 5σ_v | 약 7.8×10³ |
| 6σ_v | 약 32 |
| 7σ_v | 약 0.05 |
| 7.5σ_v | 약 1.3×10⁻³ |
따라서 “히스테리시스가 잡음 피크-피크보다 크다”는 장시간 통계로 이해한다. 오실로스코프 1화면 1만 점에서 보이는 피크-피크는 약 7.7σ_v. H가 그보다 조금 크면 대역 중앙 정지 시 매시 수십 회 뛴다. 매시 10⁻³회 이하로 하려면 1 MHz 대역에서 H ≈ 15σ_v, 100 kHz 대역에서 약 14σ_v(그림 2 왼쪽). 대역의 영향은 작고 결정하는 것은 H/σ_v.
판정 2: 미소 진동의 전압 흔들림을 H/2 미만으로
축이 실제로 움직일 때 비교기 입력의 미소 진동 흔들림은
ΔV ≈ A·2π·x_v / p
p = 20 μm이면 0.1 μm 미소 진동이 이미 진폭의 3.1%. p = 10 μm이면 배. 반전하지 않으려면 미소 진동 흔들림+잡음 여유가 히스테리시스 대역 안에 남아야 한다.
H/2 ≥ A·2π·x_v/p + k·σ_v
k는 앞 절대로 약 7.5. 위 예에서 잡음만이면 H/A ≈ 6%. 0.1 μm 미소 진동을 더하면 약 12.3%(그림 2 오른쪽). 피치가 가늘수록 같은 미소 진동이 더 잘 보인다.
먼저 원칙을 나눈다. 축이 실제로 움직이면 엔코더가 ±1 계수하는 것은 올바른 계측이다. 히스테리시스를 더하는 것은 실동을 불감대에 숨길 뿐이다. 그 움직임이 계에 무해하고 계수 지터가 경보나 표시 깜빡임을 일으킬 때만 히스테리시스로 덮는다.
히스테리시스의 대가: 위치 지연과 정역 불감대
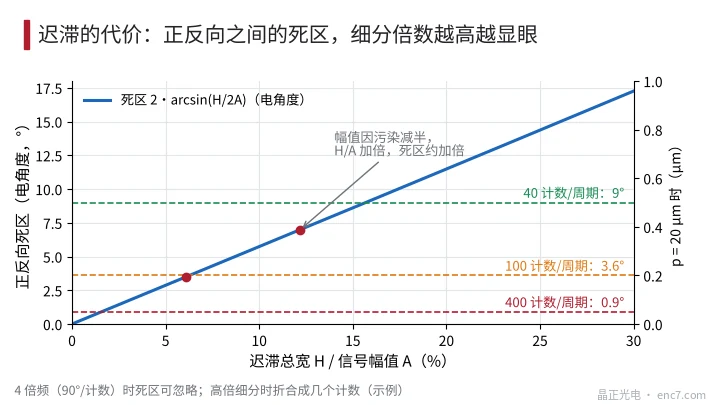
히스테리시스는 각 가장자리를 늦춘다. 정규화 히스테리시스 h = H/(2A)일 때 상승·하강 가장자리는 각각
φ_h = arcsin(h)(전기각)
정방향과 역방향 반전점의 차는 2φ_h로 불감대에 해당하며, 변위로는 2φ_h·p/(2π). H/A = 6%에서 불감대 약 3.4°(p = 20 μm에서 약 0.19 μm), H/A = 12.3%에서 약 7.0°(약 0.39 μm).
4체배 방형파 출력(1계수 90°)에서는 이 불감대가 거의 안 보인다. 보간 출력에서는 다르다. 1주기 100계수면 7.0°는 약 2계수, 400계수면 약 8계수로 반전 시 뚜렷한 “공주행”이 난다(그림 3). 또 하나 놓치기 쉬운 것이 진폭. H는 전압으로 설정되므로 디스크 오염이나 간격 증가로 A가 반감하면 h는 배, 불감대도 대략 배. 히스테리시스는 최소 동작 진폭으로 산정하고 설계상 H ≪ 2A_min을 지킨다.
진단 순서: 먼저 축이 실제로 움직이는지 판단
- 반전 리듬을 본다. 오실로스코프로 A 방형파, 또는 계수의 시간 변화. 무작위·덩어리·짧은 간격이면 전기 잡음이 많다. 주기적이고 주파수가 서보 루프나 구조에 맞으면 실동.
- 구동을 끊는다. 안전을 확보한 뒤(수직축은 먼저 브레이크·지지) 서보 이네이블을 끈다. 지터가 사라지면 위치 루프가 ±1계수로 왕복하는 제어 문제. 이득·적분 조정 또는 컨트롤러 측 위치 불감대. 엔코더를 건드리지 않는다.
- 축을 잠근다. 치구 또는 브레이크로 축을 고정하고 근처 진동원을 멈춘다. 지터가 사라지면 구조 진동이 전달된 실변위. 남으면 전기 잡음.
- 잡음을 잰다. 천천히 돌려 뛰는 위치를 찾고 비교기 입력(또는 차동 테스트점)에서 시스템 대역 내 σ_v와 진폭 A를 잰다. 기존 히스테리시스를 H/2 ≥ 7.5σ_v로 대조. 모터 PWM 동기 첨봉이 있으면 접지와 실드를 먼저.
- 히스테리시스 추가 또는 대역 축소. 두 판정에서 H를 고르고 불감대를 계수로 환산. 대역은 최고 신호 주파수 N·n/60을 여유 있게 덮으면 되고, 너무 넓히면 잡음만 늘어난다.
설계 포인트
- 정지 계수 지터는 가장자리 근처만. σ_v/A = 0.4%, p = 20 μm에서 약 2.6% 정지 위치가 해당. 다른 위치에서의 재현이 첫 걸음.
- 히스테리시스는 장시간 피크로 설계. 1 MHz, 매시 10⁻³회 이하면 H ≈ 15σ_v. 오실로스코프에서 보이는 피크-피크의 약 2배.
- 미소 진동 판정은 A·2π·x_v/p + 7.5σ_v ≤ H/2. 20 μm 피치에서 0.1 μm 미소 진동은 이미 진폭의 약 3%.
- 히스테리시스 불감대는 2·arcsin(H/2A). 고배 보간에서는 계수로 환산하고 최소 진폭으로 계산.
- 먼저 구동 차단, 다음 축 잠금, 마지막에 회로. 서보 왕복과 구조 진동은 실동이며 히스테리시스로 가려서는 안 된다.
- 대역 축소와 접지 개선은 σ_v를 낮추며 히스테리시스를 키우는 것보다 대가가 작다.
정리
정지 시 계수가 두 값 사이를 뛰는 것은 신호가 가장자리 근처에 멈추고 잡음 또는 미소 진동으로 비교기가 임계값을 반복 넘는 결과다. 히스테리시스는 잡음의 장시간 피크와 미소 진동 흔들림을 동시에 덮어야 하지만 2·arcsin(H/2A) 불감대를 가져오며 고배 보간과 저진폭에서 특히 두드러진다. 현장에서는 구동 차단과 축 잠금으로 축의 실동을 판단한 뒤 σ_v에서 히스테리시스를 정하거나 잡음을 낮춘다.
중국어 원문 기사 번역 (0221). ENC7 코드 디스크 제조사 (문의) · 기술 자료 · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. 무단 전재를 금합니다. 이 글은 AI의 도움을 받아 작성되었습니다.