신호 문제 사례집
증상: 정지 상태에서 보간 위치가 1 LSB 이상 흔들린다 — 노이즈 경로를 단계별로 추적
정지 시 위치 노이즈는 σ_θ ≈ σ_v/A(전기각)이며, 2048 라인, 진폭 1 V, 노이즈 1 mV이면 약 0.1″ RMS이다. 본고는 샷 노이즈, 저항 노이즈, 연산증폭기 노이즈, ADC, LED 리플, 기계 진동의 추정식과 예시 버짓을 단계별로 제시하고, 축 고정·전원 교체·차광·광량 감소 순서의 위치 파악 방법과 판별 지문을 설명한다.
엔코더가 정지한 축에 장착되어 있는데도 23비트 앱솔루트 위치의 하위 몇 비트가 계속 튀며, 피크 투 피크로 대여섯 LSB에 이른다. 고객의 질문은 단순하다. 코드 디스크가 나쁜가, 리드헤드 노이즈가 큰가, 아니면 기계가 진동하는가? 노이즈는 광원에서 ADC까지 모든 단에서 생길 수 있고, 아예 노이즈가 아니라 축이 실제로 움직이는 것일 수도 있다. 본고는 각 단의 추정식과 예시 버짓을 제시한 뒤, 현장에서 단계별로 분리·교체·차광하여 원인을 찾는 방법을 설명한다.
판정 기준: 노이즈가 얼마면 1 LSB가 튀는가
A, B 두 채널에 각각 독립적인 가산성 노이즈 σ_v가 있을 때 atan2로 구한 각도 노이즈는 다음과 같다(유도는 본 문고의 ADC 비트 수와 보간 분해능 글 참조).
σ_θ = σ_v / A(전기각, rad)
기계각으로 환산하려면 신호 주기 하나를 곱하고 2π로 나눈다. 2048 라인에서 전기각 1 rad는 약 100.7″이므로, 진폭 1 V, 노이즈 1 mV이면 약 0.1″ RMS이다.
판독값은 ±3.3σ 안에 샘플의 99.9%가 들어간다. 정지 시 1 LSB가 튀지 않으려면 6.6σ_θ ≤ LSB, 즉 σ_v/A ≤ (2π/K)/6.6이어야 하며, K는 신호 주기당 LSB 수이다. 2048 라인일 때:
| 비트 수 | 주기당 K | LSB | 허용 σ_v/A |
|---|---|---|---|
| 19비트 | 256 | 2.47″ | 3.7×10⁻³ |
| 21비트 | 1024 | 0.62″ | 9.3×10⁻⁴ |
| 23비트 | 4096 | 0.154″ | 2.3×10⁻⁴ |
23비트는 약 73 dB의 신호 대 잡음비에 해당하며, 수백 kHz 대역폭에서 아날로그 프런트엔드로 직접 달성하기는 어렵다. 따라서 먼저 어느 노이즈원이 지배적인지 파악해야 한다.
단계별 추정: 여섯 가지 원인
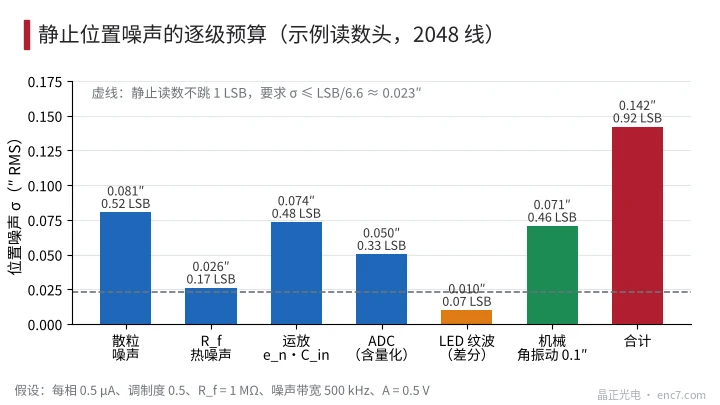
예시 리드헤드를 대상으로 한다(가정): 차동 A = I₀ − I₁₈₀, 상당 직류 광전류 I_dc = 0.5 μA, 변조도 m = 0.5, 상마다 트랜스임피던스 증폭기 하나, R_f = 1 MΩ, 입력 용량 C_in = 20 pF, 연산증폭기 전압 노이즈 e_n = 10 nV/√Hz, 노이즈 대역폭 B = 500 kHz. 따라서 A = 2m·I_dc·R_f = 0.5 V.
1. 샷 노이즈. 두 상의 직류가 모두 기여하며 σ_v/A = √(qB/I_dc)/m, q는 전자 전하이다. 예시값 8.0×10⁻⁴. 광량이 줄면 1/√I로 커진다.
2. 귀환 저항 열잡음. 각 트랜스임피던스 단의 전류 노이즈는 √(4kTB/R_f)이며, 두 상을 합성하면 예시값 2.6×10⁻⁴. R_f가 클수록 상대적으로 작아진다.
3. 입력 용량을 거친 연산증폭기 전압 노이즈. 1/(2πR_f·C_in)(약 8 kHz)보다 높은 주파수에서는 e_n이 C_in에 의해 증폭되며, 등가 입력 전류 노이즈는 약
i_n ≈ e_n·2πC_in·√(B³/3)
예시값 7.3×10⁻⁴로 샷 노이즈와 비슷하다. B^1.5에 비례해 커지므로 대역이 넓을수록 두드러진다.
4. ADC. 양자화 노이즈 q_ADC/√12에 변환기 자체의 입력 노이즈를 더한다. 예시에서 0.25 mV로 잡으면 5.0×10⁻⁴. 기준 전압 노이즈는 승산성이다. A, B를 동시에 샘플링하면 비율에서 상쇄되지만, ADC 하나를 시분할로 쓰면 (δ_B − δ_A)·sin2θ/2가 남는다.
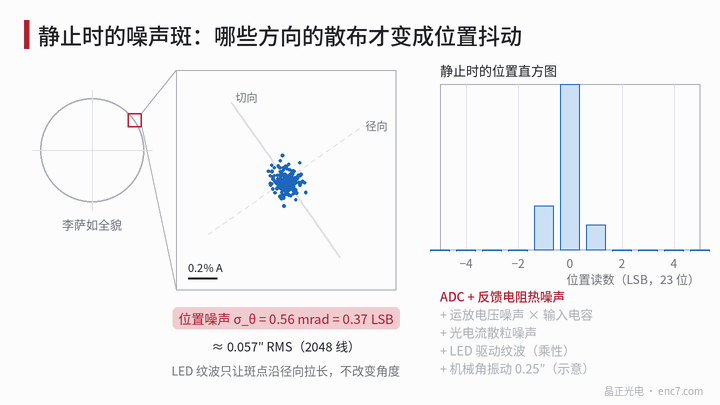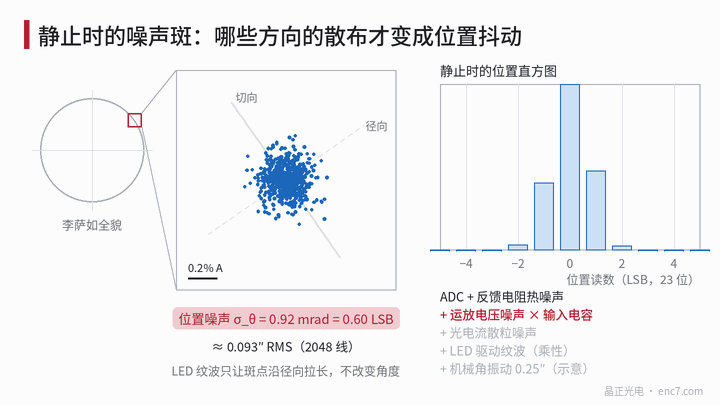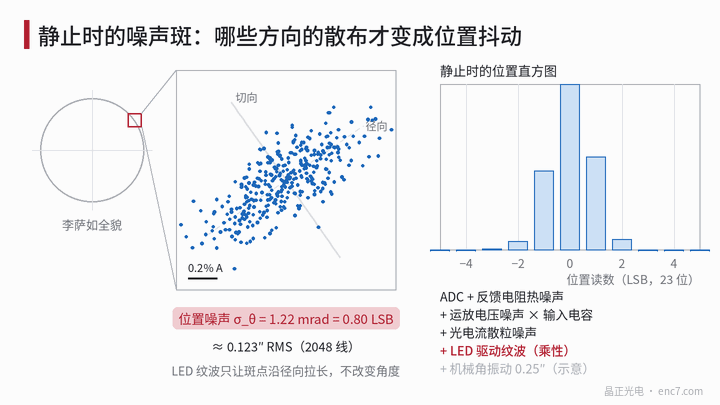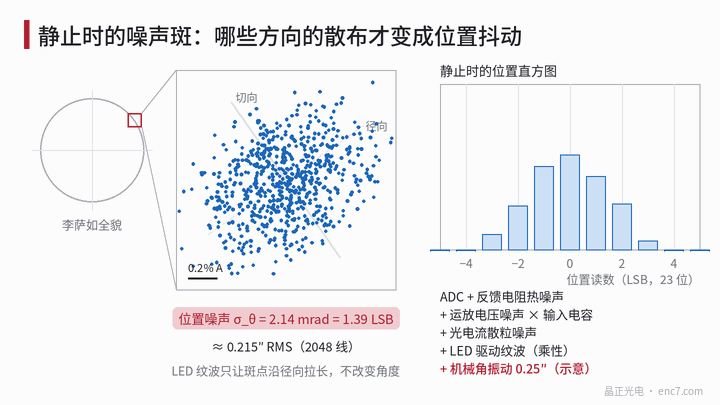
5. LED 구동 리플. 리플 r은 A, B를 함께 스케일링할 뿐 그 자체로는 각도를 바꾸지 않으며, 리사주 도형에서 반점을 반경 방향으로만 늘인다(그림 1 참조). 리플은 상쇄되지 않은, 광량에 비례하는 직류 성분을 통해서만 각도에 들어간다.
δθ = r·(ε_B·cosθ − ε_A·sinθ)
ε_A, ε_B는 두 채널의 상대 오프셋이다. 차동 구조에서 잔류 오프셋 2%, 리플 0.5% RMS이면 약 1.0×10⁻⁴에 불과하다. 그러나 싱글엔드 신호를 고정 기준으로 직류 제거하는 구조에서는 직류 대 진폭 비가 1/m = 2가 되어, 같은 0.5% 리플이 약 1%의 노이즈, 즉 약 1″가 되어 다른 모든 항을 크게 넘어선다.
6. 기계 진동. 축의 실제 각진동은 판독값에 그대로 나타나며 리사주 도형에서 접선 방향으로 늘어난다. 각진동 진폭을 0.1″로 가정하면 RMS는 약 0.071″이다.
버짓 요약은 그림 2와 같다. 전자 항의 합은 약 0.123″, 기계 진동을 더하면 약 0.142″ RMS, 즉 0.92 LSB이며, ±3.3σ의 피크 투 피크는 약 6 LSB로 서두의 현상과 일치한다. 23비트에서 정지 시 튀지 않으려면 σ를 약 0.023″까지 낮춰야 하는데, 아날로그 프런트엔드만으로는 어렵고 보통 정지 시 디지털 필터로 등가 대역폭을 좁힌다.
현장 위치 파악: 분리, 교체, 차광
분해·조립 부담이 작은 것부터 순서대로 진행한다.
- 축을 고정하고 구동을 끊는다. 축을 클램핑하거나 서보 인에이블을 끈다(수직축 안전에 주의). 노이즈가 뚜렷이 줄고 접선 방향으로 늘어난 반점이 사라지면 기계 진동이나 서보 위치 유지 중의 왕복 동작이며, 리드헤드에는 문제가 없다. 이어서 정지 위치의 스펙트럼을 구해 스펙트럼선이 구조 공진, 전원 주파수, PWM 주파수에 해당하는지 본다.
- 다른 전원으로 LED를 켠다. 원래 드라이버 대신 배터리 구동 선형 정전류원을 사용한다. 노이즈가 줄면 드라이버 리플이 직류 성분을 통해 새어 들어오는 것이며, 싱글엔드 구조에서는 특히 이 항목을 점검한다.
- 차광한다. 판독 창을 가리거나 LED를 끄고 A, B의 노이즈 전압 σ_dark를 측정한다. 이것이 전자 노이즈 바닥이다. 점등 상태의 σ_light와의 제곱차의 제곱근이 샷 노이즈와 리플 항이다. 먼저 정광량 폐루프를 끊어야 한다. 그렇지 않으면 차광 후 폐루프가 LED를 최대로 구동한다.
- ADC 입력을 단락한다. 남는 것은 ADC와 기준 노이즈이며, 데이터시트와 비교할 수 있다.
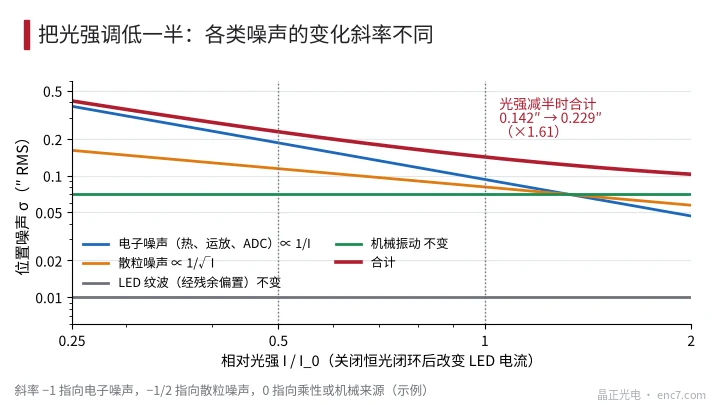
- 광량을 절반으로 줄인다. 합계 노이즈가 약 2배가 되면 전자 노이즈 지배, 약 1.41배면 샷 노이즈 지배, 거의 변하지 않으면 승산성 또는 기계적 원인이다(그림 3 참조). 예시 리드헤드에서는 광량을 절반으로 줄이면 0.142″에서 0.229″로 약 1.61배가 되어 두 경우의 중간이며 버짓과 일치한다.
- 정지 위치를 바꾼다. 신호 주기 하나 안에서 8개 위치에서 σ를 측정한다. 가산성 노이즈는 위치와 무관하다. 위치에 따라 주기당 한 번 변동하면 오프셋을 통한 리플 유입을, 주기당 네 번 변동하며 45° 부근에서 최대이면 시분할 샘플링 시의 기준 노이즈를 가리킨다.
코드 디스크 측의 영향은 주로 진폭을 통해 나타난다. 오염, 투과부의 흐림, 과대한 갭은 모두 A를 낮추고, 고정된 전자 노이즈가 그만큼 비례해 커진다. 따라서 같은 리드헤드가 디스크마다 지터가 다르면 노이즈를 의심하기 전에 먼저 두 디스크의 진폭을 비교한다.
엔지니어링 요점
- 먼저 현상을 σ_v/A로 환산한다. 23비트, 2048 라인에서 정지 시 1 LSB가 튀지 않으려면 약 2.3×10⁻⁴, 즉 약 73 dB가 필요하다.
- 샷 노이즈 σ_v/A = √(qB/I_dc)/m. 연산증폭기를 고르는 것보다 광전류와 변조도를 높이는 편이 효과적이다.
- 입력 용량을 거친 연산증폭기 전압 노이즈는 B^1.5로 커지므로 대역폭은 필요한 만큼만 잡고 검출기와 배선 용량을 최대한 줄인다.
- 싱글엔드에 고정 기준으로 직류를 제거하는 구조는 LED 리플에 매우 민감하여 0.5% 리플로 약 1″의 지터가 생길 수 있다. 차동 구조나 안정화 전류 구동으로 바꾼다.
- 축 고정, 전원 교체, 차광, ADC 단락, 광량 절반의 순서로 단계별로 파악하고, 각 단계에서는 변수를 하나만 바꾼다.
- 리사주 반점의 모양은 빠른 판정 기준이다. 둥근 반점은 가산성 노이즈, 반경 방향 신장은 승산성, 접선 방향 신장은 실제 움직임이다.
요약
정지 시 보간 위치의 지터는 본질적으로 σ_v/A가 충분히 작지 않거나 축 자체가 움직이는 것이다. 샷 노이즈, 저항 열잡음, 연산증폭기 전압 노이즈, ADC, LED 리플, 기계 진동을 항목별로 추정하고, 축 고정·전원 교체·차광·광량 감소 순서로 비교 시험을 하면 지배 항을 찾을 수 있다. 광량과 정지 위치라는 두 변수에 대한 스케일링 차이가 각 원인을 구분하는 가장 손쉬운 지문이다.
중국어 원문 기사 번역 (0222). ENC7 코드 디스크 제조사 (문의) · 기술 자료 · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. 무단 전재를 금합니다. 이 글은 AI의 도움을 받아 작성되었습니다.