신호 문제 사례집
증상: 고속에서 Z가 A/B에 대해 위치가 드리프트한다 – 채널 지연 불일치
Z와 A/B 경로의 지연이 다르면 Z는 A/B에 대해 전기각 360°·f·Δt만큼 어긋나며, 500 kHz·100 ns에서 18°에 이릅니다. 이 글은 지연이 게이팅 앞에 있느냐 뒤에 있느냐에 따라 Z 폭과 위치에 미치는 영향의 차이와 허용값을 유도하고, 두 회전 속도·두 방향에서 Z 중심을 측정해 정적 편차·히스테리시스·지연을 분리하는 방법을 제시합니다.
저속 원점 복귀에서는 기준점이 매우 안정적인데, 원점 복귀 속도를 올리면 기준점이 한 카운트 또는 몇 카운트씩 어긋나기 시작합니다. 오실로스코프로 보면 회전 속도가 높을수록 Z가 A, B 에지에 대해 점점 뒤로 밀리고, 어떤 속도에서 Z가 갑자기 좁아지거나 아예 사라집니다. Z 폭이 회전 속도에 따라 변하는 현상은 본 시리즈의 다른 글에서 다뤘는데, 그때의 원인은 Z 자신의 두 에지 지연이 다른 것이었습니다. 이 글에서 다루는 것은 Z 전체의 A, B에 대한 지연 차입니다. 두 에지가 함께 뒤로 밀려 폭은 그대로이고 위치가 드리프트합니다. 이것이 게이팅된 Z가 어느 회전 속도까지 버티는지, 그리고 원점 복귀 위치가 속도에 따라 달라지는지를 결정합니다.
모델: 시간 차를 전기각으로 환산한다
Z 채널이 A, B 채널보다 Δt만큼 더 지연되고 A/B 출력 주파수가 f라면, Z의 A/B에 대한 전기각 어긋남은
δ = 360°·f·Δt
f = N·n/60이며, N은 회전당 주기 수(보간 출력이면 보간 후 구형파 주기로 계산), n은 회전 속도(r/min)입니다. 2500라인, 12000 r/min에서 f = 500 kHz이고, Δt = 100 ns는 δ = 18°에 해당합니다.
| Δt | 100 kHz | 250 kHz | 500 kHz | 1 MHz |
|---|---|---|---|---|
| 20 ns | 0.7° | 1.8° | 3.6° | 7.2° |
| 100 ns | 3.6° | 9° | 18° | 36° |
| 1 μs | 36° | 90° | 180° | 360° |
δ는 회전 속도에 비례하며, 이것이 지연 문제의 가장 직접적인 지문입니다. 정적 정렬 편차와 비교기 히스테리시스는 회전 속도에 따라 변하지 않습니다.
지연은 게이팅 앞인가 뒤인가
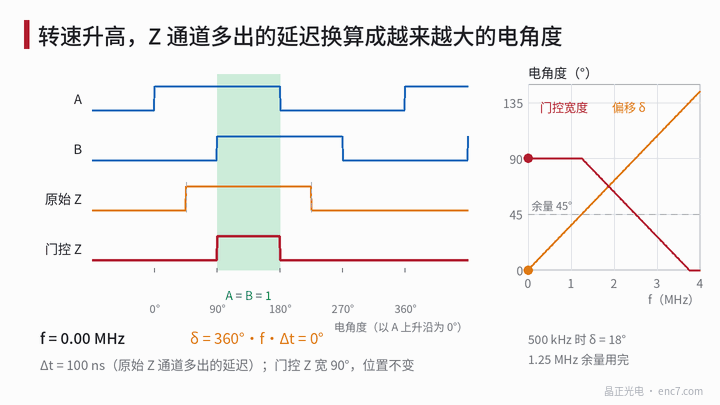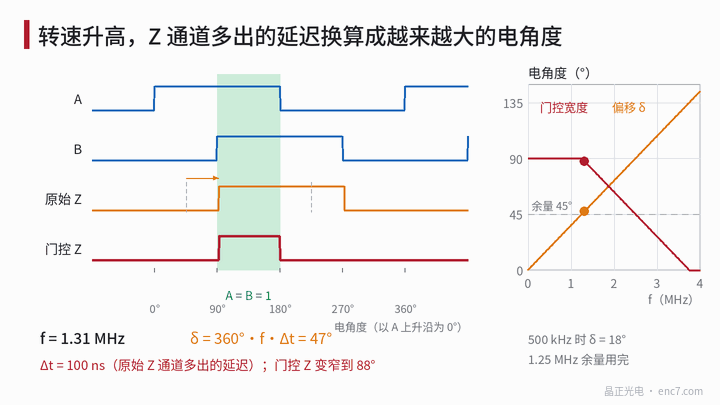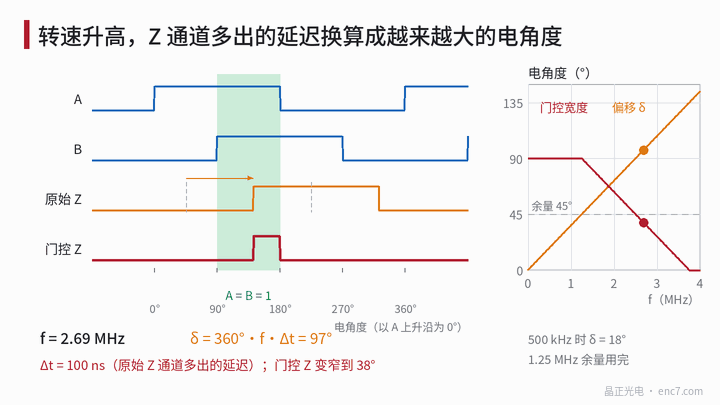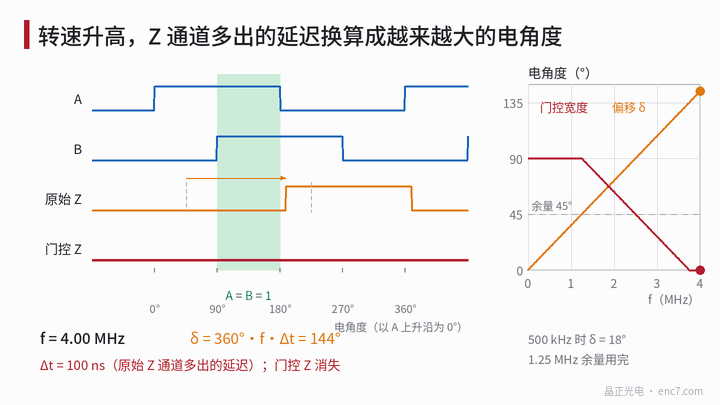
게이팅 앞(원시 Z의 필터, 비교기): 게이팅된 Z는 원시 Z와 A = B = 1 사분면의 AND로 얻습니다. 원시 Z의 폭이 W_r이고 그 중심이 사분면 중심에 대해 정적 편차 δ0를 가지면 게이팅 여유는
m = (W_r − 90°)/2 − |δ0|
δ ≤ m이면 게이팅된 Z는 여전히 온전한 90°이고 위치는 A, B 에지에 고정되어 지연이 “흡수"됩니다. δ > m이 되면 게이팅된 Z 폭은 90° − (δ − m)이 되고, δ ≥ m + 90°이면 사라집니다. W_r = 180°, δ0 = 0, Δt = 100 ns일 때 여유는 1.25 MHz에서 바닥나고 3.75 MHz에서 Z가 사라집니다(그림 1 참조).
게이팅 뒤(출력단, 케이블, 수신단): 게이팅된 Z의 에지는 본래 A 또는 B의 에지와 일치하므로, 그 뒤의 어떤 지연 차든 수신단에서 둘을 어긋나게 합니다. 수신단이 A, B 상태로 Z를 한정하면 유효 겹침은 90° − |δ|만 남습니다. Z 에지에서 카운트를 래치하면 δ가 카운트 경계를 넘을 때 래치 값이 한 카운트 바뀌어 원점 복귀 위치가 원점 복귀 속도에 따라 달라집니다(에지 경쟁의 자세한 내용은 본 시리즈의 정·역회전 원점 편 참조).
지연은 어디서 오는가
| 단계 | 메커니즘 | 크기(예) |
|---|---|---|
| 아날로그 필터 | Z 채널 RC가 A/B와 다르며, 느리게 변하는 신호의 지연은 약 RC | 1 kΩ × 100 pF ≈ 100 ns |
| 비교기 | 원점 신호 진폭이 작고 오버드라이브가 부족해 지연이 길어짐 | 수십 나노초 수준 |
| 보간 회로 | A/B는 파이프라인이 있는 보간 회로에서 생성, Z는 별도 비교기를 거침 | 구현에 따라 다름, 부호는 위 두 항과 반대 |
| 출력과 케이블 | 드라이버의 채널 간 스큐, 선쌍 길이 차(약 5 ns/m) | 수 ~ 십수 나노초 |
| 수신단 | 채널별 포토커플러, 디지털 필터 설정이 다름 | 일반 포토커플러는 마이크로초 수준에 이를 수 있음 |
허용값은 여유와 최고 주파수로 정해집니다.
Δt_max = m / (360°·f_max)
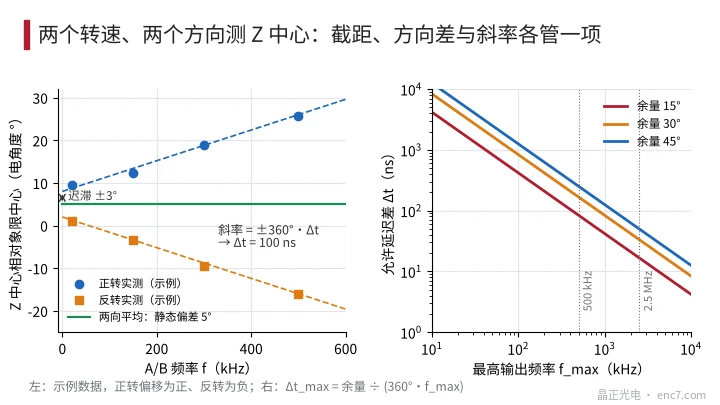
m = 30°일 때 500 kHz에서는 약 167 ns까지 허용되지만, 보간 후 2.5 MHz에서는 약 33 ns만 허용됩니다(그림 2 오른쪽 참조). 따라서 보간 출력 엔코더는 Z를 A, B와 같은 디지털 경로에서 동기 생성해야 하며, 별도의 아날로그 비교기를 거치게 해서는 안 됩니다.
측정: 두 회전 속도, 두 방향
- 저속 기준: f를 최고 주파수의 백분의 일 이하로 하고, 오실로스코프로 Z 두 에지의 중점이 A 상승 에지에 대해 갖는 전기각을 측정해 사분면 중심에 대한 편차 φ로 환산합니다. 원시 원점 신호 테스트 포인트가 있으면 원시 Z도 함께 측정합니다.
- 증속 재측정: 최고 회전 속도 근처까지 3~4개 주파수를 잡아 정회전, 역회전으로 각각 한 번씩 측정합니다. 역회전 시에는 같은 각도 좌표로 환산합니다. 즉 시간상의 지연은 각도상의 반대 방향 어긋남에 해당합니다.
- 피팅으로 분리: 정회전 φ_F = φ_s + h + 360°·f·Δt, 역회전 φ_R = φ_s − h − 360°·f·Δt. 두 방향의 평균이 정적 편차 φ_s이고, 두 방향 차의 f → 0 절편이 2h이며 h는 비교기 히스테리시스에서 옵니다. 기울기가 Δt를 줍니다.
- 구간별 위치 확인: 원시 Z 테스트 포인트, 엔코더 케이블 끝, 수신단에서 각각 측정해 어느 구간 뒤에서 기울기가 나타나거나 커지는지 보면, 지연 차가 그 구간에 있습니다.
- 판정 기준: |φ_s| + |h| + 360°·f_max·Δt가 게이팅 여유를 넘지 않고 온도 드리프트와 부품 편차에 대한 여유도 남아야 합니다.
시스템 측에서도 빠른 점검이 가능합니다. 저속과 고속으로 각각 원점 복귀해 두 번 래치된 위치를 비교합니다. 한 카운트 또는 몇 카운트 차이가 나는데 저속 반복 원점 복귀는 매우 안정적이라면, 거의 채널 지연 문제로 판단할 수 있습니다.
엔지니어링 포인트
- δ = 360°·f·Δt: 500 kHz에서 100 ns면 18°이고, MHz급으로 보간하면 수십 나노초도 무시할 수 없다.
- 게이팅은 게이팅 앞의 지연만 흡수할 수 있고 흡수량은 (W_r − 90°)/2 − |δ0|이며, 게이팅 뒤의 지연 차는 그대로 위치 어긋남이 된다.
- Z와 A, B의 아날로그 필터, 비교기, 출력 드라이버는 대칭으로 설계하고, 필요하면 Z 채널에 조정 가능한 지연을 둔다.
- 보간 출력에서는 보간 회로가 Z를 동기 생성하게 하여 A/B만 파이프라인 지연을 갖고 Z는 갖지 않는 상황을 피한다.
- 수신단 각 채널의 포토커플러와 필터 설정을 일치시킨다. 일반 포토커플러의 지연 편차는 마이크로초 수준에 이를 수 있다.
- 두 회전 속도·두 방향에서 Z 중심을 측정하면 정적 편차, 히스테리시스, 지연 세 항목을 한 번에 분리할 수 있다.
요약
고속에서 Z가 A/B에 대해 드리프트하는 것은 두 채널의 지연 차가 360°·f·Δt로 전기각에 환산된 것입니다. 지연이 게이팅 앞에 있으면 게이팅된 Z는 처음에는 변하지 않다가 여유를 다 쓰면 좁아져 결국 사라지고, 게이팅 뒤에 있으면 원점 복귀 위치가 속도에 따라 변하는 것으로 바로 나타납니다. 여유와 최고 주파수로 Δt_max를 산정하고, 두 회전 속도·두 방향 측정으로 지연을 정적 편차와 히스테리시스에서 분리한 뒤 신호 경로를 따라 구간별로 위치를 찾으면 됩니다.
중국어 원문 기사 번역 (0233). ENC7 코드 디스크 제조사 (문의) · 기술 자료 · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. 무단 전재를 금합니다. 이 글은 AI의 도움을 받아 작성되었습니다.