신호 문제 사례집
증상: UVW 커뮤테이션 신호가 전기각 120° 간격이 아니다 – 커뮤테이션 트랙 점검
커뮤테이션 오차는 극쌍수만큼 배가된다. 기계각 Δθ_m은 전기각 p·Δθ_m에 해당한다. 극쌍 4개, e = 10 μm, r = 10 mm일 때 편심의 기여는 약 0.23°에 불과하며, 몇 도 수준의 편차는 대부분 임계값과 전이 구간, 센서 위치 또는 모터 자체에서 온다. 이 글은 여섯 개의 에지 간격을 지문처럼 읽는 방법을 설명하고, 역기전력과 비교하는 점검 절차를 제시한다.
서보 모터가 전원 투입 직후 커뮤테이션할 때 소음이 나고, 특정 섹터에서 전류가 크다. 오실로스코프로 보면 U, V, W 세 구형파의 위상차가 정확히 전기각 120°가 아니다. 어떤 에지 간격은 57°, 어떤 것은 63°로 측정되고, 모터의 역기전력과 비교하면 편차가 더 크다. 커뮤테이션 트랙의 패턴 설계, 창 위치와 정렬 규칙은 이 라이브러리의 UVW 커뮤테이션 트랙 설계 글에서 다룬다. 여기서는 조립 후 측정값이 맞지 않을 때 어떻게 할지, 즉 문제가 코드 디스크, 리드헤드, 임계값, 모터 자체 중 어디에 있는지 판단하는 방법을 다룬다.
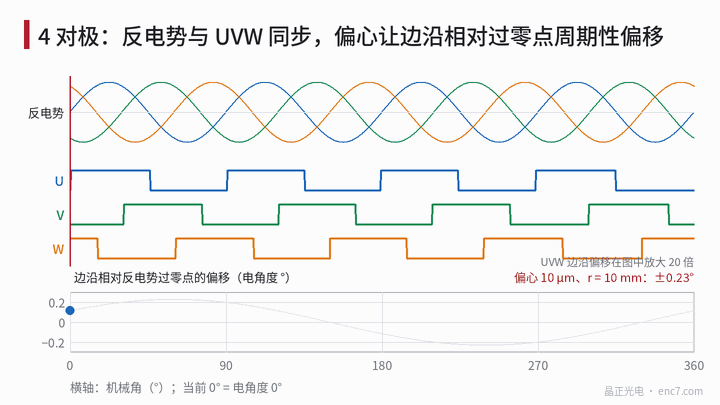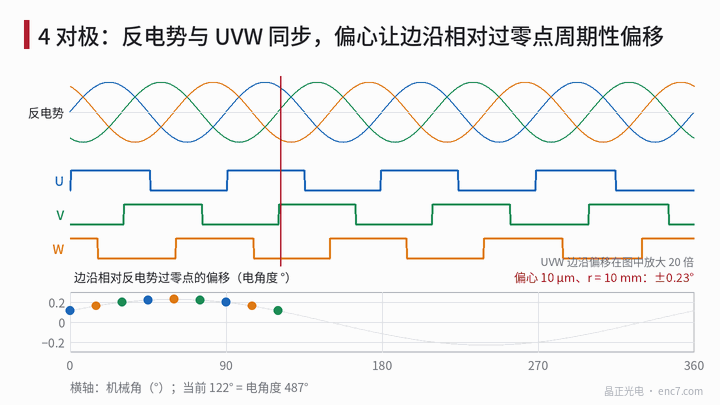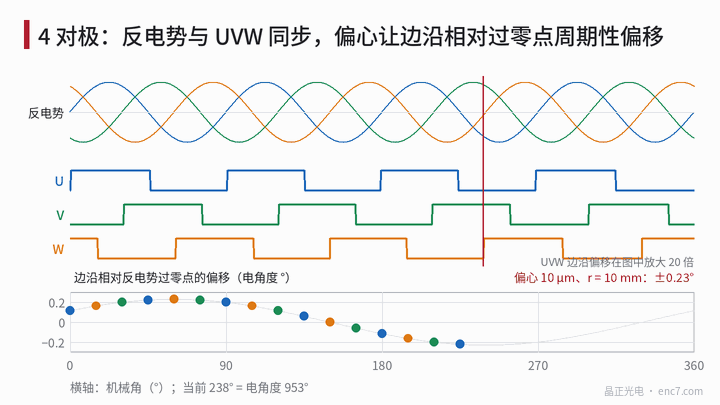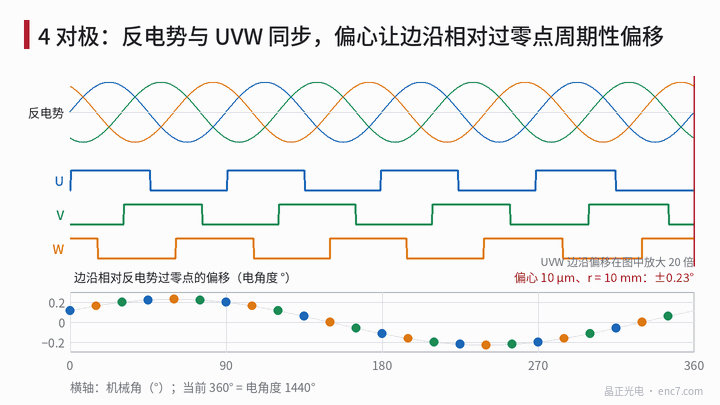
판정 기준: 여섯 간격과 정렬 편차
극쌍수가 p인 모터에서 전기각은 θ_e = p·θ_m이다. 세 구형파는 전기각 60°마다 에지가 하나씩 있고, 정회전 시 순서는 U↑, W↓, V↑, U↓, W↑, V↓이며 한 회전에 6p개의 에지가 있다. 두 종류의 양을 평가한다.
- 간격: 인접한 두 에지 사이의 전기각 차이로, 이상값은 60°이다. 엔코더에만 의존하며 엔코더 자신의 인크리멘탈 카운트로 측정할 수 있다. 2500선에 4체배를 적용하면 한 회전에 10000카운트가 되고, 극쌍 4개에서 1카운트는 전기각 약 0.14°로 분해능은 충분하다.
- 정렬: 각 에지가 대응하는 역기전력 영점 교차에서 벗어난 양. 그 평균값은 커뮤테이션 오프셋 교정 오차이며(교정 방법은 이 라이브러리의 커뮤테이션 각도 교정 글 참조), 각 에지가 평균을 중심으로 흩어지는 정도가 진짜 “120°가 아니다” 문제이다.
핵심은 기계각 오차가 극쌍수만큼 배가된다는 점이다. r = 10 mm에서 같은 0.1 mm 접선 방향 오차는 기계각 0.57°이고, 극쌍 4개에서는 전기각 2.3°가 된다.
원인별 크기
| 원인 | 환산 | 예시 | 전기각 |
|---|---|---|---|
| 커뮤테이션 트랙 편심 | p·e/r | e = 10 μm, r = 10 mm | ±0.23° (회전당 한 번) |
| 단일 트랙 방식에서 센서 세 개의 접선 방향 위치 오차 | p·Δy/r | Δy = 0.1 mm | 2.3° |
| 광량 20% 저하, 고정 임계값 | 전이 폭 × 0.125 | 창 0.3 mm, 전이 폭 p·b/r = 6.9° | 에지당 0.86° |
| 패턴 선폭 편차 | p·Δw/r | 에지당 5 μm | 0.11° |
| 에지가 선 격자에 반올림됨 | 반 피치 × p | 2500선 | 최대 0.29° |
| 회로 지연 | 360°·f_e·Δt | 3000 r/min, 1 μs | 0.07° |
| 모터 자석 위치 오차 | p·Δs/R | 로터 R = 20 mm, 0.1 mm | 1.15° |
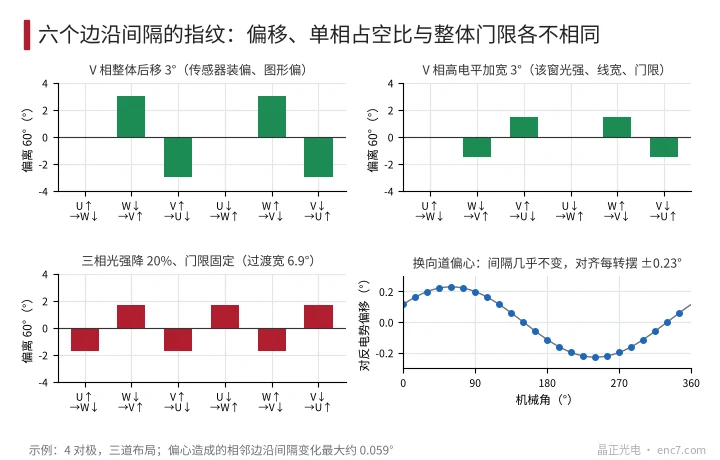
커뮤테이션 트랙은 보통 반경이 작은 안쪽 링에 있어 편심이 전기각에 미치는 영향이 인크리멘탈 트랙보다 크지만, 예시에서도 0.23°에 불과하다. 또한 세 트랙 배치에서는 세 상을 같은 각도 위치에서 읽으므로 편심이 세 상에 거의 똑같이 작용하고, 인접 간격의 변화는 약 0.06°에 그친다. 따라서 몇 도 수준의 간격 오차는 대개 편심이 아니라 임계값과 전이 구간, 센서 위치, 또는 기준으로 삼은 역기전력 자체가 정확하지 않은 데서 온다.
간격 패턴은 지문이다
전기 주기 하나 안의 여섯 간격 편차를 순서대로 나열하면, 원인마다 다른 패턴이 나온다(그림 2 참조).
- 한 상 전체의 이동(그 상의 센서 위치 이탈, 그 상의 패턴 어긋남): 그 상의 에지에 인접한 간격이 하나는 양, 하나는 음이 되어 0, +δ, −δ, 0, +δ, −δ 순서가 되며, 그 상의 듀티비는 변하지 않는다.
- 한 상의 듀티비 변화(그 상 창의 광량 차이, 선폭 편차, 임계값 이동): 그 상의 두 에지가 반대 방향으로 움직이며, 패턴은 0, −d/2, +d/2, 0, +d/2, −d/2이다.
- 세 상 공통의 임계값 문제(전체 광량 저하, 고정 임계값): 모든 상승 에지가 늦어지고 모든 하강 에지가 빨라진다. 간격은 −, +로 번갈아 나타나고 세 상의 하이 레벨이 동시에 좁아진다.
- 편심: 간격은 거의 변하지 않고, 정렬 편차가 회전당 한 번 흔들린다.
- 비교기 히스테리시스: 모든 에지가 운동 방향으로 함께 이동하며 간격은 변하지 않는다. 정회전과 역회전의 정렬 편차는 히스테리시스 각의 약 두 배만큼 다르다.
다음으로 p개의 전기 주기가 서로 일치하는지 본다. p개의 패턴이 같으면 문제는 리드헤드, 임계값 또는 세 상 패턴의 상대 위치에 있다. 패턴이 전기 주기 번호에 따라 달라지면 커뮤테이션 트랙의 분할 오차, 단일 트랙 방식의 편심, 또는 역기전력 비교 시에는 모터 자석을 점검한다.
점검 절차
- 엔코더만으로 간격 측정: 저속 등속으로 회전시키며 인크리멘탈 카운트로 6p개 에지 위치를 기록하고 모든 간격을 계산한다. 정회전과 역회전을 각각 한 번씩 한다. 이 단계에는 모터가 관여하지 않는다.
- 지문 대조: 위 패턴에 따라 한 상 이동, 한 상 듀티비, 세 상 임계값을 구분한다. 판정 전에 정회전과 역회전 결과를 평균해 히스테리시스를 제거한다.
- 임계값 확인: LED 전류나 읽기 간격을 바꾸고 듀티비를 다시 측정한다. 듀티비가 광량에 따라 뚜렷하게 변하면 전이 구간이 넓고 임계값이 고정된 것이다. “광량 20% 감소 시 약 0.86° 이동”이라는 크기와 비교한다.
- 역기전력과 비교: 모터를 외부에서 돌리고(권선 개방), 동일한 저항 세 개로 만든 가상 중성점을 기준으로 상 역기전력을 측정해 UVW와 동시에 기록한다. 같은 카운트 열에서 역기전력 영점 교차 간격과 UVW 에지 간격을 각각 계산한다. 전자의 60° 대비 편차는 모터, 후자는 엔코더에 속하며, 정렬 편차의 평균은 커뮤테이션 오프셋 교정에 속한다.
- 판정 기준(예시이며 드라이브 요구 사항이 우선): 여섯 간격 모두 60° ± 2° 이내, 각 에지의 정렬 편차가 평균을 중심으로 ±2°를 넘지 않을 것. 평균값은 커뮤테이션 교정에서 별도로 처리한다.
설계 요점
- 모든 것을 전기각으로 계산한다. 반경 r에서 접선 방향 이동 Δs는 전기각 오차 p·Δs/r을 낳는다. 극쌍 4개, r = 10 mm에서 0.1 mm면 이미 2.3°이다.
- 편심이 커뮤테이션에 미치는 기여는 작아 예시에서 0.23°이고, 세 트랙 배치에서는 간격을 거의 바꾸지 않는다. 커뮤테이션 때문에 센터링을 따로 강화할 필요는 없다.
- 창의 전이 구간이 넓을수록 임계값과 광량 변화가 에지에 크게 영향을 준다. 임계값이 광량을 비례 추종하도록 하거나 창의 접선 방향 폭을 줄인다.
- 먼저 엔코더 자신의 카운트로 간격을 측정하고, 그다음 역기전력과 비교해야 모터 자석의 오차를 코드 디스크 탓으로 돌리지 않는다.
- 여섯 간격의 부호 패턴만으로 한 상 이동, 한 상 듀티비, 세 상 임계값 문제를 바로 구분할 수 있다.
- 단일 트랙에 센서 세 개를 쓰는 방식에서는 120°가 조립에 좌우되므로, 조립 시 측정한 간격에 따라 센서 위치를 조정한다.
정리
UVW 간격이 전기각 120°가 아니면 먼저 엔코더 자신의 카운트로 여섯 에지 간격을 측정하고, 패턴으로 한 상 이동, 한 상 듀티비, 세 상 임계값 문제 중 무엇인지 판단한다. 편심은 예시에서 약 0.23°에 불과해 주원인인 경우가 드물다. 그다음 모터를 돌려 역기전력과 비교해 모터 자석 오차와 커뮤테이션 오프셋 교정 오차를 분리하면, 남는 것이 커뮤테이션 트랙과 리드헤드에서 고쳐야 할 부분이다.
중국어 원문 기사 번역 (0240). ENC7 코드 디스크 제조사 (문의) · 기술 자료 · https://enc7.com
© Langfang Jingzheng Optoelectronic Technology Co., Ltd. 무단 전재를 금합니다. 이 글은 AI의 도움을 받아 작성되었습니다.